




هل يمكن لذراع روبوت مناولة آلي تحسين زمن الدورة في خط إنتاج متكرر؟
هل يمكن لذراع روبوت مناولة آلي تحسين زمن الدورة في خط إنتاج متكرر؟
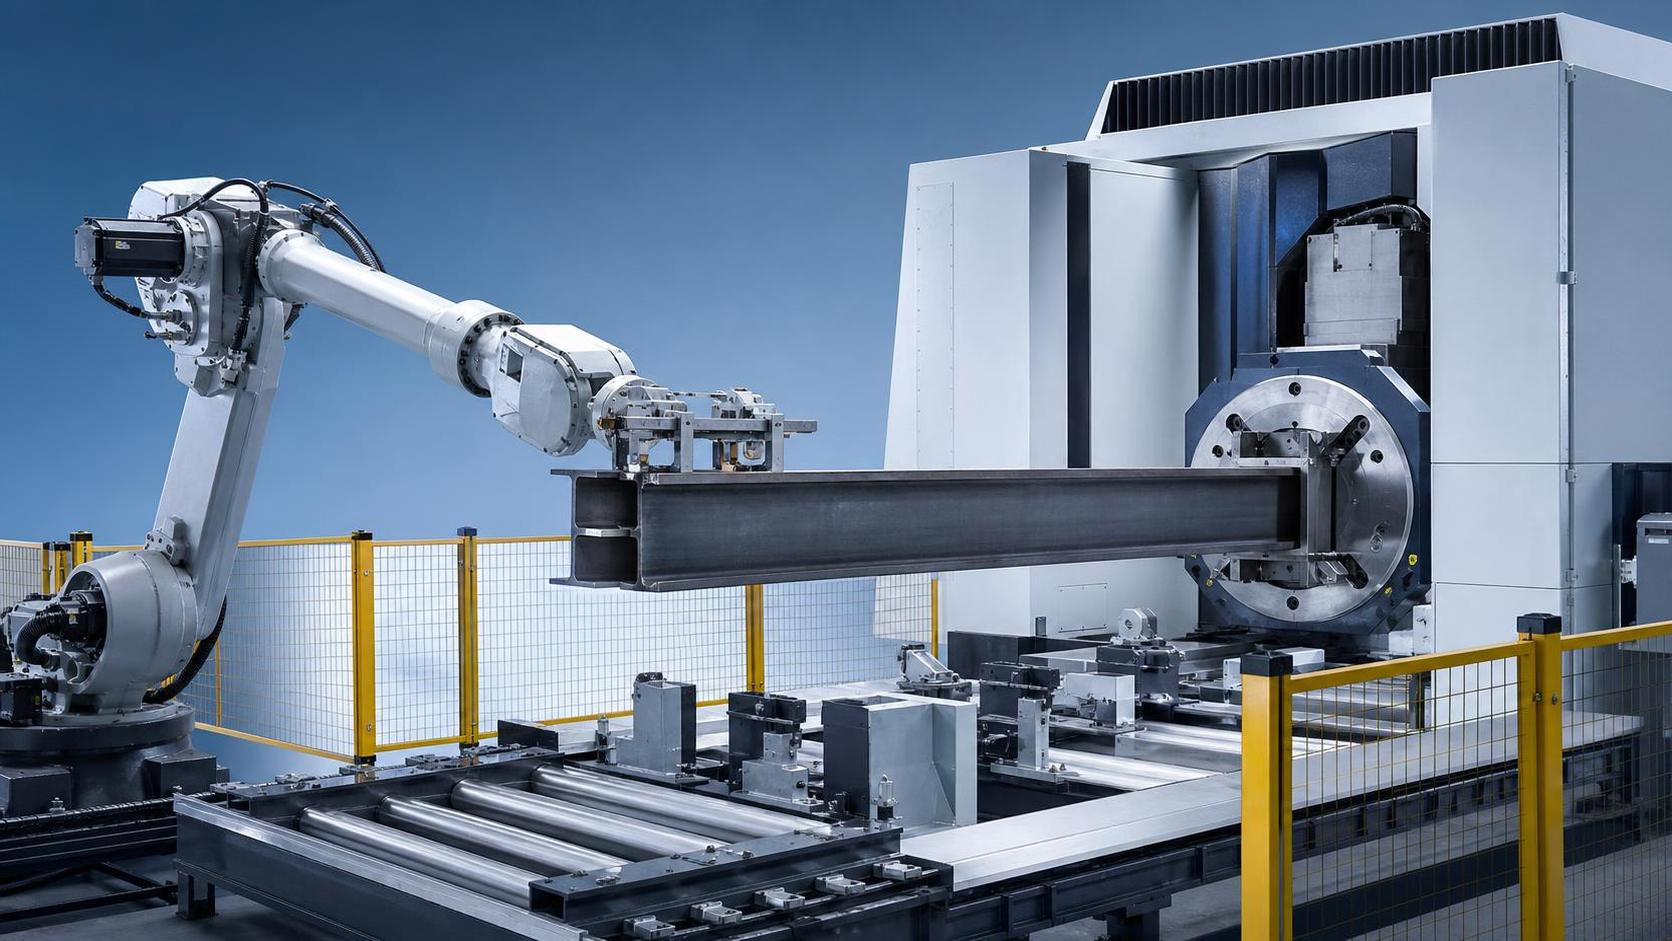
هل يمكن لذراع روبوت مناولة أوتوماتيكي تحسين زمن الدورة في خط إنتاج متكرر؟
في خط إنتاج متكرر، نادراً ما يُفقد زمن الدورة بسبب حدث واحد كبير. وغالباً ما يضيع في فواصل صغيرة: ينتظر المشغل فتح باب الماكينة، أو لا تتم إزالة القطعة المنتهية في الوقت المناسب، أو توضع القطعة الخام التالية بطريقة مختلفة قليلاً، أو لا تكون المحطة اللاحقة جاهزة عند إكمال الماكينة السابقة لبرنامجها. قد تبدو هذه الانقطاعات طفيفة عند النظر إليها بشكل منفصل، لكنها تتراكم على مدار كل وردية.
يمكن لذراع روبوت مناولة أوتوماتيكي تحسين زمن الدورة عندما تنتج هذه الفواصل عن التحميل أو التفريغ أو النقل أو التوجيه أو التموضع اليدوي. فهو لا يجعل عملية قطع بطيئة أسرع بمفرده، ولا يمكنه معالجة سوء تخطيط العمليات. وتكمن قيمته في جعل حركة المواد قابلة للتكرار ومتزامنة وأقل اعتماداً على توافر المشغل. لذلك، فإن السؤال الأساسي لصانعي القرار ليس ما إذا كانت الروبوتات «متقدمة»، بل ما إذا كانت المناولة تمثل القيد الفعلي في الخط الحالي.
هذا التمييز مهم. فالروبوت الذي يتم اختياره وفق إيقاع إنتاج واقعي يمكن أن يقلل وقت خمول الماكينة ويجعل الإنتاج أكثر قابلية للتنبؤ. أما الروبوت الذي يُختار بناءً على الحمولة أو سعر الشراء فقط، فقد يضيف عنق زجاجة جديداً نتيجة صعوبة الوصول أو بطء تغيير القابض أو صعوبة الاستعادة بعد الأعطال أو كثرة الحركة ضمن منطقة السلامة.
أين يُفقد زمن الدورة فعلياً
قبل تحديد مواصفات ذراع روبوت مناولة أوتوماتيكي، من المفيد الفصل بين زمن دورة الماكينة وزمن دورة المحطة الإجمالي. فقد تنفذ ماكينة CNC برنامجاً بشكل ثابت، ومع ذلك تظل المحطة دون مستوى الأداء المطلوب لأن المشغل يحتاج إلى وقت لفتح الباب وإزالة الرايش أو البقايا وفحص قطعة العمل وتحميل القطعة التالية والتأكد من التثبيت وإعادة تشغيل البرنامج. وفي اللحام أو القطع أو التفريز أو تصنيع الهياكل، قد يكون نقل القطع أكثر تبايناً بسبب اختلاف قطع العمل في الشكل ودرجة الحرارة وحالة السطح والاتجاه.
من التمارين المفيدة للملاحظة تسجيل التسلسل من «اكتمال دورة الماكينة» إلى «بدء الدورة التالية». وينبغي أن تشمل المراجعة التشغيل العادي وتغيير الوردية وتجديد المواد والقطع المرفوضة والوقت اللازم للتعافي من التقاط غير صحيح. وغالباً ما يكشف ذلك ما إذا كان ينبغي أن تركز الأتمتة على ماكينة واحدة أو زوج من الماكينات المترابطة أو جزء أكبر من تدفق المواد.
تميل أفضل التطبيقات المرشحة إلى امتلاك عائلات قطع مستقرة ونمط حركة متكرر. وتشمل الأمثلة النموذجية تحميل القطع الخام في مخارط CNC، ونقل المكونات المقطوعة إلى تجهيزات اللحام، وإزالة الأجزاء الصفيحية المكتملة من الماكينة، أو تغذية العناصر الإنشائية عبر محطات تشغيل متتالية. ويساعد الحجم الكبير في تبرير الاستثمار، لكن الحجم وحده لا يكفي. فقد يكون الخط منخفض الحجم الذي يتطلب مناولة صعبة ومتكررة ويعاني من انقطاعات عمل متكررة تطبيقاً جديراً بالاعتبار أيضاً.
ما الذي يمكن لذراع الروبوت تحسينه، وما الذي لا يمكنه تحسينه
يمكن للروبوت المدمج بشكل صحيح أن يبدأ الاقتراب أثناء إتمام الماكينة لعمليتها الأخيرة، ثم يقوم بالتحميل أو التفريغ خلال أقصر توقف عملي ممكن. وغالباً ما يكون هذا التداخل أكثر أهمية من السرعة القصوى للذراع. كما أن نقاط الالتقاط الثابتة والوضع المتحكم به والحركة المبرمجة تقلل التباين بين الورديات. وفي العمليات التي يؤثر فيها التموضع على العملية التالية، يمكن للمناولة القابلة للتكرار أن تدعم ملاءمة أفضل وثباتاً أكبر في تحضير اللحام وعدداً أقل من الانقطاعات الناجمة عن القطع غير المستقرة في موضعها.
ومع ذلك، من الخطأ اعتبار الأتمتة علاجاً لظروف التصنيع غير المستقرة. فإذا كانت المواد الواردة ملتوية بشدة، أو تصل القطع باتجاهات عشوائية، أو كانت التجهيزات متآكلة، أو تغير إنتاج المراحل السابقة دون استراتيجية تخزين مؤقت، فقد يتوقف الروبوت كثيراً في حين كان المشغل اليدوي سيتصرف بالارتجال. تكشف الأتمتة عدم الاتساق. وقد يكون ذلك مفيداً لأنه يشير إلى مشكلات العملية الأساسية، لكنه يجب أن يؤخذ في الاعتبار ضمن نطاق المشروع.
ينشأ المكسب العملي من الخلية بأكملها: حركة الروبوت، وعمل القابض، وإشارات الماكينة، وتشغيل الباب، وتثبيت التجهيزات، وتقديم القطع، ومتطلبات الفحص، وتجديد المنصات أو الناقلات. فالروبوت السريع المتصل بنظام محيطي بطيء لا يصنع خطاً سريعاً.
معايير الاختيار التي تستحق اهتماماً أكبر من الحمولة
الحمولة أساسية، لكنها ليست سوى نقطة البداية. يجب أن يحمل الروبوت قطعة العمل والقابض والكابلات والمستشعرات وأي هامش أمان مطلوب للتطبيق. وقد يؤدي الاختيار الذي يعتمد فقط على الوزن الاسمي للقطعة إلى سعة غير كافية لمؤثر نهائي متين. كما أن القطع الإنشائية الكبيرة تولد حملاً عزمياً قد يكون أكثر تطلباً مما يوحي به وزنها، لا سيما عند حملها بعيداً عن مركز المعصم.
يستحق المدى والوصول مراجعة دقيقة بالقدر نفسه. هل يمكن للذراع الوصول إلى داخل الماكينة دون الاصطدام بالأبواب أو المشابك أو الأدوات أو ناقلات الرايش أو الحواجز أو المعدات المجاورة؟ هل يمكنه الاقتراب من زاوية آمنة؟ هل توجد خلوصات كافية لإزالة قطعة أطول أو أكثر حرارة أو أقل قابلية للتنبؤ قليلاً من قطعة العمل المثالية؟ وغالباً ما تكون محاكاة التخطيط أو دراسة المدى الفعلية أكثر قيمة من مقارنة مواصفات الكتالوج وحدها.
يستحق اختيار القابض حذراً خاصاً. فقد تناسب أنظمة التفريغ المواد الصفيحية النظيفة والمسطحة، لكنها تتطلب تقييماً عندما تكون الأسطح زيتية أو مسامية أو مثقبة أو غير منتظمة. وقد توفر القوابض الميكانيكية تحكماً أقوى، لكنها قد تحتاج إلى فكوك مختلفة للقطاعات المتنوعة. ويمكن أن تكون المناولة المغناطيسية فعالة للمواد الحديدية، إلا أنه يجب مراعاة المغناطيسية المتبقية وقشور السطح ودرجة الحرارة والتحرير الآمن. وأفضل خيار هو الذي يستطيع التعامل مع التباين الطبيعي في الإنتاج دون تحويل كل حالة استثنائية إلى مهمة يدوية.
مثال في تصنيع الهياكل: الأتمتة حول تفريز الوجه النهائي
يوضح تصنيع الهياكل سبب ضرورة ربط مسألة المناولة بعملية الماكينة. فغالباً ما تتطلب نهايات الكمرات والكمرات الصندوقية والكمرات العرضية والأعمدة أسطحاً نهائية مستوية ودقيقة قبل اللحام أو التجميع. وحين يجب تحميل قطعة العمل وتثبيتها وتشغيلها وتحريرها ونقلها إلى العملية التالية بشكل متكرر، يمكن أن يؤثر زمن النقل في وتيرة خلية العمل بأكملها.
على سبيل المثال، يمكن استخدام ماكينة تفريز وجه NC القياسية لتفريز وجوه المكونات الإنشائية المعدنية، بما في ذلك نهايات الكمرات حتى 2500mm × 2000mm عند السعة القصوى. ويهدف مسار الأداة ومعدل التغذية اللذان يتم التحكم بهما بواسطة CNC إلى إنشاء أسطح نهائية دقيقة للتركيب والمحاذاة اللاحقين. وفي ترتيب متكرر، لا ينبغي أن ينتهي نقاش الأتمتة عند معرفة ما إذا كان الروبوت يستطيع رفع الكمرة. بل ينبغي دراسة كيفية تحديد موضع قطعة العمل قبل الالتقاط، وما إذا كانت تحتاج إلى تدوير، وكيف تدخل إلى موضع التفريز، وما إذا كانت محطة اللحام أو التجميع اللاحقة تستطيع استقبالها دون انتظار.
بالنسبة للعناصر الثقيلة أو الطويلة، قد لا يكون الروبوت وسيلة المناولة الوحيدة أو الأفضل. فقد تكون أنظمة الجسور والناقلات الدوارة وعربات النقل والمُوضِعات أو الترتيب الهجين أكثر ملاءمة، حسب طول القطعة ومساحة الأرضية المتاحة والاتجاه المطلوب. ويكون ذراع روبوت المناولة الأوتوماتيكي أكثر فعالية عموماً عندما ينفذ حركات التقاط ووضع محكومة ضمن نطاق محدد. وعندما تكون المكونات كبيرة بصورة خاصة، ينبغي أن يقارن القرار بنية مناولة المواد الكاملة بدلاً من افتراض أن الذراع المفصلية هي الحل الافتراضي.
السلامة والاستعادة جزء من حساب الإنتاجية
تؤثر تدابير السلامة في التخطيط والوصول وإيقاع التشغيل منذ البداية. وينبغي تخطيط الحواجز والأبواب المتشابكة وماسحات السلامة وستائر الضوء وإيقافات الطوارئ ووظائف السرعة الآمنة وإجراءات القفل بالتوازي مع مسار الروبوت. وتختلف المتطلبات حسب التطبيق والسوق الوجهة، لذلك يجب تقييم التصميم النهائي للخلية وفقاً للمتطلبات المحلية المعمول بها والآلات المعنية.
ولا تقل استعادة الأعطال أهمية. يجب أن يطرح مدير الإنتاج أسئلة بسيطة لكنها كاشفة: ماذا يحدث إذا لم يستطع الروبوت تأكيد الإمساك؟ كيف تُزال قطعة العمل المنحرفة؟ هل يمكن للمشغلين الوصول بأمان إلى التجهيز؟ هل تتطلب الاستعادة مبرمجاً، أم يمكن لموظفي الإنتاج المدرّبين اتباع تسلسل محدد؟ قد تحقق الخلية التي تعمل جيداً في الظروف المثالية فقط توافراً مخيباً للآمال حتى إن كان زمن دورتها النظري جذاباً.
تميز أفضل المشاريع بين التدخل المخطط والتدخل غير المتوقع. إذ يمكن تصميم تغيير الأدوات وتجديد المواد والفحص المجدول ضمن سير العمل. أما عمليات إعادة الضبط العشوائية والإنذارات غير الواضحة والقوابض التي يصعب الوصول إليها فلا يمكن ذلك. وهذا أحد الأسباب التي تجعل قابلية الصيانة تؤثر في اختيار المعدات بقدر مستوى الأتمتة الاسمي.
ابنِ دراسة الجدوى انطلاقاً من عنق الزجاجة، وليس من سعر الروبوت
تبدأ دراسة الجدوى السليمة بالقيد. فإذا كانت ماكينة CNC خاملة بين القطع بسبب بطء المناولة، فإن قيمة الأتمتة ترتبط باستعادة وقت الماكينة الإنتاجي، واستقرار الإنتاج، وتقليل الاعتماد على الأعمال المتكررة التي يصعب توفير العمالة لها، وربما تدفق أكثر اتساقاً للقطع. أما إذا كان القيد الفعلي هو زمن القطع أو معدل ترسيب اللحام أو التغييرات الهندسية المتكررة أو نقص إمدادات المواد، فقد تحقق تغذية الروبوت نتائج أقل من المتوقع.
ينبغي أن تشمل مراجعة الاستثمار أكثر من الذراع نفسه: القوابض والتجهيزات والحواجز والمستشعرات والتكامل الكهربائي والبرمجة والتشغيل التجريبي وتدريب المشغلين وقطع الغيار وأي تعديلات على الناقلات أو واجهات الماكينات. وينبغي أيضاً مراعاة التكلفة التشغيلية للإبقاء على الخلية قيد التشغيل. وهذا لا يضعف الحجة المؤيدة للأتمتة؛ بل يجعل القرار أكثر مصداقية ويمنع تحول عرض السعر المنخفض مبدئياً إلى تنفيذ مكلف.
بالنسبة للإنتاج المختلط، يصبح السؤال هو ما إذا كانت المرونة تستحق تعقيدها الإضافي. فقد تسمح برامج الروبوت المخزنة وفكوك التغيير السريع وتجهيزات التحديد القابلة للضبط والتعريف الواضح للقطع بتشغيل عدة منتجات مترابطة عبر خلية واحدة. ولكن إذا كانت لكل مهمة هندسة ومسار وقواعد مناولة مختلفة، فقد يحقق حل شبه مؤتمت أبسط نتيجة تشغيلية أفضل أحياناً.
مسار أكثر عملية للاختيار
ينبغي لصانعي القرار الذين يفكرون في خلية مؤتمتة إعداد حزمة تطبيقات قصيرة ولكن دقيقة قبل طلب عرض: رسومات القطع ونطاقات الوزن، وتوقعات الإنتاج السنوية وعلى مستوى الوردية، وطرازات الماكينات الحالية، وملاحظات الدورة الحالية، والتغييرات المطلوبة، ومساحة الأرضية المتاحة، وظروف المرافق، ومتطلبات السوق الوجهة. وغالباً ما تكون مقاطع الفيديو للمناولة الطبيعية قيمة لأنها تظهر مسائل لا توضحها الرسومات: حركة المشغل، وعدم استقرار القطعة، والرايش المتراكم، والتكديس غير المتسق، أو قيود الوصول.
تعمل شركة Wuxi Samgins International Trade Co., Ltd.، التي تأسست عام 2012 في ووشي بمقاطعة جيانغسو، في فئات معدات تتقاطع عادةً في هذا النوع من المشاريع: ماكينات CNC والمخارط، ومعدات اللحام الأوتوماتيكية، وروبوتات اللحام، وماكينات القطع بالليزر وCNC، ومعدات إنتاج كمرات H، وماكينات التفريز، وماكينات الثني والقص، ومعدات التسوية وإزالة النتوءات، وآلات التصنيع ذات الصلة. ويقع موقعها على بُعد نحو 30 دقيقة من شنغهاي بالقطار فائق السرعة، وهو ما قد يكون مفيداً لتنسيق مراجعة المعدات والتواصل بشأن المشروع.
بالنسبة للمشترين الذين يخططون للتركيب عبر الحدود، ينبغي أن يشمل تقييم الموردين أيضاً الوثائق والتوافق الكهربائي وتوافق أنظمة التحكم وحدود التركيب ودعم التشغيل التجريبي وتوقعات التدريب وإمكانية الوصول إلى الخدمة بعد التسليم. وتذكر Samgins أن الإنتاج والتصميم منظمان وفقاً لشهادة نظام الجودة ISO9001 ومعايير CE الأوروبية؛ ومع ذلك، ينبغي تأكيد تكوين الماكينة المطبق ومتطلبات الوجهة لمشروع محدد كتابةً.
يمكن لذراع روبوت مناولة أوتوماتيكي أن يحسن زمن الدورة بصورة ملموسة في خط متكرر، ولكن فقط عندما يُصمم حول عنق الزجاجة الفعلي والتباين الحقيقي في الإنتاج. ابدأ بالثواني الفاصلة بين دورات الماكينة، وحدد الاستثناءات التي تقطع التدفق، ثم اختر طريقة المناولة التي تجعل هذه الثواني قابلة للتنبؤ. فهذا أساس أكثر موثوقية للأتمتة من اختيار روبوت لأنه يبدو المكون الأكثر تطوراً في المصنع.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة