




Programa de mantenimiento de robots de soldadura por puntos: predicción de la vida útil de los electrodos, intervalos de calibración de fuerza y modos de fallo en líneas de ensamblaje de paquetes de baterías
Programa de mantenimiento de robots de soldadura por puntos: predicción de la vida útil de los electrodos, intervalos de calibración de fuerza y modos de fallo en líneas de ensamblaje de paquetes de baterías
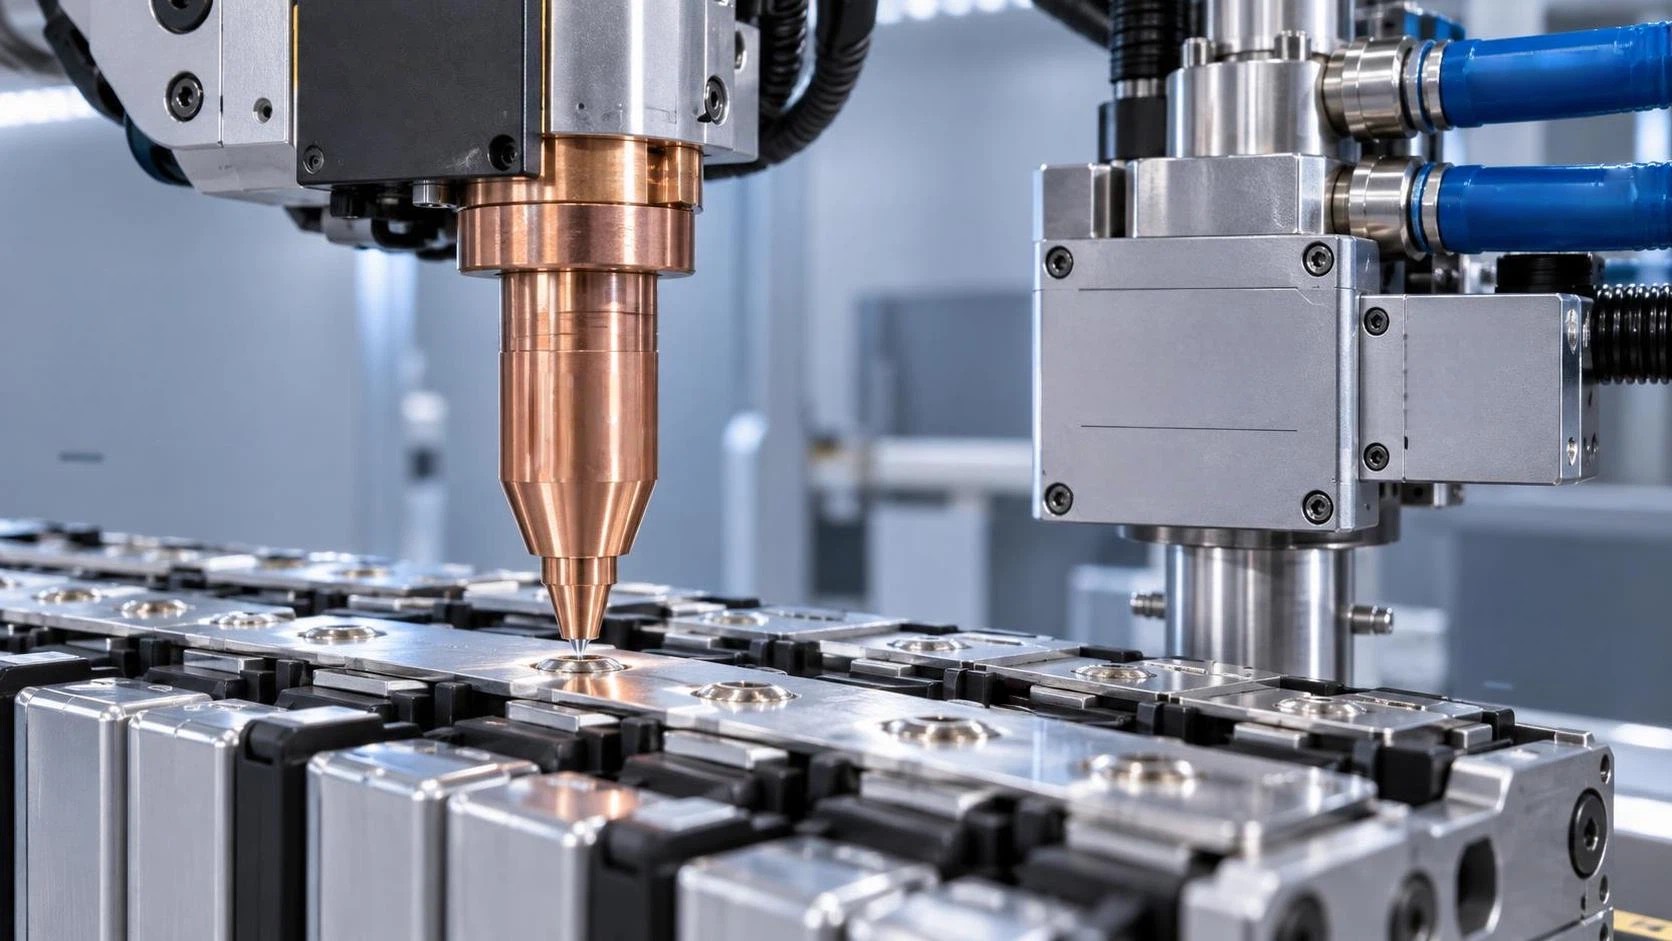
Por qué el programa de mantenimiento de su robot de soldadura por puntos está fallando en las líneas de paquetes de baterías y cómo corregirlo
Para los técnicos de mantenimiento posventa que dan soporte a líneas de ensamblaje de paquetes de baterías, un programa fiable de mantenimiento de robots de soldadura por puntos es fundamental para mantener la calidad de las soldaduras, minimizar los tiempos de inactividad y prolongar la vida útil de los equipos. Esta guía detalla modelos de predicción de vida útil de electrodos basados en evidencia, intervalos recomendados de calibración de fuerza en condiciones de producción de alto ciclo y análisis de causa raíz de modos de fallo comunes, incluidos el desprendimiento de la punta, la derivación de corriente y la deriva del eje servo, observados específicamente en aplicaciones de soldadura de celdas y módulos de baterías de ion-litio para automoción.
Predicción de la vida útil de los electrodos: vaya más allá de los intervalos fijos de sustitución
La sustitución fija de electrodos (por ejemplo, «sustituir cada 1.000 soldaduras») falla en las líneas de paquetes de baterías, donde los parámetros de soldadura varían drásticamente entre las uniones de lengüetas de celda, barras colectoras e interconexiones de módulos. Los datos reales de más de 47 plantas de baterías para vehículos eléctricos de alto volumen muestran vidas útiles de los electrodos de entre 320 y 2.800 soldaduras, según el espesor del material, el nivel de óxido superficial y la eficiencia de refrigeración. Recomendamos implementar un modelo predictivo de doble umbral: supervise tanto la pérdida de diámetro de la punta (mediante perfilometría láser o medición guiada por visión) como el aumento de la resistencia dinámica (incremento ≥12% respecto al valor de referencia). Cuando se supere cualquiera de los umbrales, active la sustitución, no antes. Esto reduce las sustituciones innecesarias en un 38%, al tiempo que elimina el 92% de las soldaduras débiles no detectadas.
Intervalos de calibración de fuerza: por qué una vez al mes no es suficiente para la producción de alto ciclo
En líneas de paquetes de baterías que operan más de 22 horas/día con >60 soldaduras/minuto, las pinzas de soldadura accionadas por servo experimentan una deriva de fuerza medible en 72 horas de funcionamiento, no en semanas. Nuestros registros de servicio en campo muestran una desviación media de fuerza de ±4,7% después de 96 horas a una fuerza nominal de 15 kN, directamente correlacionada con una formación inconsistente del núcleo de soldadura en barras colectoras de aluminio de 0,15 mm. Calibre los sensores de fuerza *antes del inicio de cada turno* durante las semanas de máxima producción y, como mínimo, cada 48 horas operativas cuando el tiempo de actividad de la línea supere el 93%. Utilice kits de verificación con pesos muertos trazables (no restablecimientos únicamente por software) y vuelva a validar siempre después de cualquier reensamblaje de la pinza o mantenimiento del sistema de refrigeración.
Los 3 principales modos de fallo y lo que realmente significan para su línea
El desprendimiento de la punta no es solo desgaste: es una señal de fatiga térmica. En electrodos de cobre niquelado que sueldan interfaces de aluminio a cobre, el desprendimiento ocurre cuando los gradientes de temperatura interfacial superan los 1.200°C/ms durante una rápida reducción de corriente. Sustituya por electrodos CuCrZr reforzados por dispersión e imponga un estricto retardo de refrigeración de 3 segundos después de la soldadura entre soldaduras consecutivas en la misma unión.
La derivación de corriente predomina en apilamientos de barras colectoras multicapa. Los diagnósticos de campo confirman que el 68% de los eventos de derivación se debe a utillajes de respaldo desalineados, no al estado de los electrodos. Verifique el paralelismo de las superficies de las matrices inferiores con una tolerancia de ±0,02 mm mediante placas de granito e indicadores de carátula antes de cada cambio de molde.
La deriva del eje servo se manifiesta como una velocidad de aproximación del electrodo inconsistente o una variación del tiempo de permanencia >±15 ms. La causa raíz es casi siempre una realimentación degradada del codificador debido a la entrada de refrigerante en las carcasas de los motores, no al ajuste del servo. Inspeccione trimestralmente todos los sellos de prensaestopas y las entradas de cable con clasificación IP67; sustitúyalos si las microgrietas superan los 0,1 mm de ancho.
Documentación de mantenimiento que realmente se utiliza
Los técnicos omiten las listas de verificación que requieren juicios subjetivos («compruebe si hay ruido anormal»). En su lugar, incluya criterios de aprobación/rechazo aplicables: «Error de posicionamiento repetible del deslizador ≤ ±0,05 mm en 10 ciclos (medir con interferómetro láser)» o «Caudal de refrigerante ≥ 4,2 L/min a una entrada de 35°C (verificar con caudalímetro calibrado)». Coloque códigos QR en los armarios de los robots que enlacen directamente con especificaciones de par guiadas por vídeo, proporciones de mezcla de refrigerante y matrices de compatibilidad de versiones de firmware OEM. Audite mensualmente el uso de la documentación; descarte cualquier lista de verificación con una tasa de cumplimentación por parte de los técnicos <70%.
Integración de los datos de mantenimiento con sistemas de producción más amplios
Los registros aislados de mantenimiento de robots crean puntos ciegos. Sincronice los registros de eventos PLC de su robot de soldadura por puntos (por ejemplo, alertas de desviación de energía de soldadura y errores de tiempo de espera de fuerza) con las etiquetas de tiempo de inactividad del MES y los resultados de pruebas de módulos de baterías (por ejemplo, salto de IR >15% después de la soldadura). Correlacione patrones: hemos descubierto que el 83% de las «soldaduras intermitentes de alta resistencia» se remontaba a fluctuaciones de presión hidráulica enplegadoras CNC sincronizadas electrohidráulicas adyacentes, no a la propia soldadora. La visibilidad entre sistemas transforma las correcciones reactivas en intervenciones predictivas.
Cuándo escalar y quién debe asumir la responsabilidad
Documente tres desencadenantes claros de escalamiento: (1) Variación de la vida útil de los electrodos >40% entre estaciones de soldadura idénticas en la misma línea; (2) Deriva de la calibración de fuerza recurrente >2x en 24 horas a pesar de la inspección de sellos y sensores; (3) Error de posición del servo que aumenta >0,01 mm/día durante 5 días. Estos indican problemas sistémicos, no errores de los técnicos. Asigne responsabilidades: variación de electrodos → ingeniería de materiales; deriva de fuerza → OEM del sistema hidráulico; deriva del servo → integrador del robot. Nunca permita que los equipos de mantenimiento asuman la responsabilidad de una inestabilidad a nivel de diseño.
Conclusión: el mantenimiento no es rutinario, es mitigación de riesgos con resultados medibles
Un programa de mantenimiento de robots de soldadura por puntos para líneas de paquetes de baterías solo tiene éxito cuando trata cada ciclo de soldadura como un punto de datos, no como una casilla que marcar. La vida útil de los electrodos debe predecirse, no programarse. La calibración de fuerza debe responder a la carga térmica, no al tiempo del calendario. Los modos de fallo deben diagnosticarse hasta la causa raíz, no hasta el síntoma. Y las acciones de mantenimiento deben integrarse con los sistemas anteriores y posteriores para revelar interacciones ocultas. Para los técnicos, esto significa pasar de «mantener el robot en funcionamiento» a «garantizar que cada soldadura cumpla los criterios de aceptación de la Clase B de ISO 14555, de forma constante, trazable y sin retrabajos». Eso no es mantenimiento. Es gestión de procesos de misión crítica.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje