




¿Qué intervalos de mantenimiento se requieren para los sistemas de posicionamiento servoaccionados de una máquina automática de soldadura de estructuras espaciales?
¿Qué intervalos de mantenimiento se requieren para los sistemas de posicionamiento servoaccionados de una máquina automática de soldadura de estructuras espaciales?
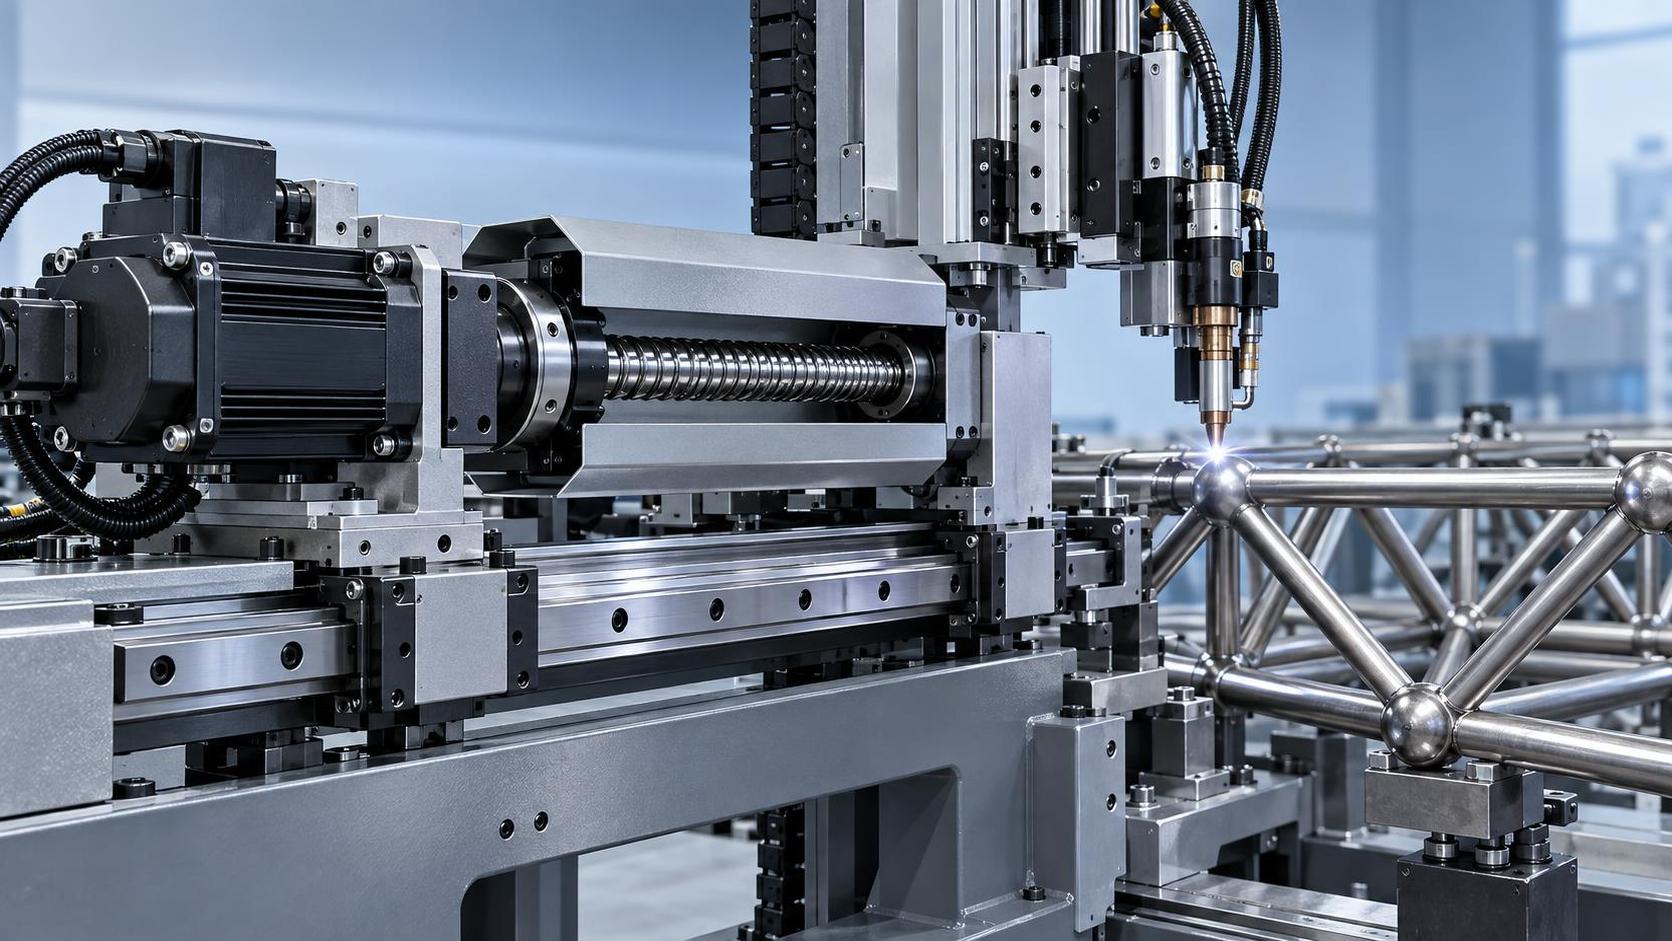
Mantener el rendimiento óptimo y la vida útil de una máquina automática de soldadura de bastidores espaciales depende de un mantenimiento preciso y oportuno de sus sistemas de posicionamiento accionados por servomotores. Estos sistemas, compuestos por servomotores, reductores de precisión, husillos de bolas, guías lineales, codificadores y controladores de movimiento, operan bajo altas cargas dinámicas, ciclos rápidos de aceleración/desaceleración y fluctuaciones térmicas propias de los entornos de soldadura robotizada. A diferencia de las aplicaciones servo de uso general, la soldadura de bastidores espaciales exige repetibilidad a nivel micrométrico en movimientos coordinados multieje, donde incluso una ligera acumulación de holgura o deriva del codificador compromete directamente la geometría de las uniones, la consistencia de la penetración de soldadura y la integridad estructural de los componentes portantes del chasis.
Comprobaciones visuales y funcionales diarias
Cada turno operativo comienza con una verificación visual y funcional, no como una formalidad rutinaria, sino como una detección temprana de anomalías. Inspeccione si existen patrones de vibración anómalos cerca de los soportes del motor o las carcasas de los reductores; preste atención a zumbidos de alta frecuencia o clics intermitentes durante el referenciado de los ejes, que pueden indicar pérdida de precarga en los rodamientos o interrupción de la señal del codificador. Verifique que todos los circuitos de parada de emergencia sigan respondiendo y que el freno se active de inmediato al interrumpirse la alimentación. Confirme la estabilidad de la sujeción por vacío en los dispositivos de fijación, ya que un posicionamiento inestable de las piezas provoca correcciones compensatorias del servo que aceleran el desgaste de los actuadores de posicionamiento. Una sola comprobación diaria omitida puede ocultar problemas en desarrollo, como microfisuras en los elastómeros de los acoplamientos o una ligera desalineación entre los ejes del motor y los husillos, ambos capaces de derivar en errores de posición superiores a ±0.15 mm en un plazo de 72 horas de operación.
Lubricación semanal y verificación de fijaciones
Los intervalos de lubricación no se basan en el calendario, sino en las condiciones de funcionamiento: la frecuencia de reposición de grasa se correlaciona directamente con la exposición a partículas ambientales y la intensidad del ciclo de trabajo. En instalaciones donde el polvo metálico procedente de procesos adyacentes (p. ej., corte por láser o biselado por plasma) penetra en el recinto de la máquina, es obligatorio reengrasar semanalmente los carriles de guía lineal y los conjuntos de tuerca de husillo de bolas, incluso si las especificaciones del fabricante recomiendan intervalos quincenales. Utilice únicamente grasa sintética ISO VG 68 con aditivos EP y consistencia NLGI #2; el exceso de lubricación atrapa partículas abrasivas y acelera la formación de picaduras en los carriles. Al mismo tiempo, verifique el par de apriete de todos los pernos de montaje que fijan las bridas de los servomotores, las carcasas de los reductores y los acoplamientos de los codificadores mediante herramientas calibradas, no mediante un apriete manual estimado. Las fijaciones flojas inducen un desfase entre la posición ordenada y la posición real, activando códigos de alarma del servo que parecen erróneamente fallos del controlador en lugar de deslizamiento mecánico.
Calibración trimestral de codificadores y compensación de holgura
La calibración de los codificadores debe realizarse cada 90 días, o después de cualquier intervención mecánica que afecte la cinemática de los ejes (p. ej., la sustitución de un conjunto de husillo de bolas o la realineación de una viga de pórtico). Este proceso implica ejecutar una secuencia de posicionamiento bidireccional de eje completo en al menos cinco puntos de referencia por rango de recorrido, registrar las posiciones reales frente a las ordenadas y actualizar la tabla de compensación de holgura del controlador de movimiento. Un detalle crítico: los datos de calibración dejan de ser válidos si se obtienen sin verificar primero el equilibrio térmico; esto significa que la máquina debe funcionar durante ≥45 minutos a carga nominal antes de la medición. Omitir este paso introduce errores de compensación dependientes de la temperatura, que se manifiestan como desviaciones inconsistentes del cordón de soldadura en nodos de sección gruesa. Inspeccione también la continuidad del blindaje de los cables del codificador: una malla dañada o conexiones de tierra comprometidas generan ruido electromagnético que corrompe las señales en cuadratura, provocando saltos erráticos de posición indistinguibles de la inestabilidad del ajuste del servo.
Análisis semestral del aceite del reductor e inspección de los bobinados del motor
Para reductores servo con un par de salida superior a 10 N·m, el análisis del aceite cada seis meses es innegociable. Extraiga una muestra de 5 mL del puerto de drenaje después de un tiempo mínimo de funcionamiento de 30 minutos a temperatura de operación. Las pruebas de laboratorio deben incluir ferrografía, para detectar el desconchado por fatiga en fase temprana de los dientes de engranaje, y evaluación de la deriva de viscosidad. Una caída del 15% en la viscosidad indica degradación térmica que compromete la formación de la película hidrodinámica, lo que conduce a micropitting que progresa hasta un fallo catastrófico de los engranajes en 200–300 horas adicionales de operación. Simultáneamente, realice pruebas de resistencia de aislamiento en los bobinados de los servomotores con un megóhmetro de 500 V DC. Los valores inferiores a 5 MΩ requieren desmontaje inmediato; la entrada de humedad o la abrasión de los bobinados suele producirse donde los conductos de cables se flexionan repetidamente cerca de las articulaciones del robot, y no en la propia carcasa del motor.
Reacondicionamiento mecánico anual
El reacondicionamiento anual va más allá de la lubricación: aborda la histéresis mecánica acumulada. Desmonte e inspeccione los tubos de retorno de los husillos de bolas para detectar deformación plástica causada por cargas de impacto repetidas durante desaceleraciones rápidas. Sustituya los carros de guía lineal que presenten >0.02 mm de juego radial en los canales de bolas recirculantes, incluso si todavía se encuentran dentro de las bandas de tolerancia del fabricante: dicho juego permite una deflexión transitoria del eje durante pulsos de inicio de soldadura de alta corriente, degradando la estabilidad del arco. Recalibre todos los sensores de proximidad utilizados para la detección de límites suaves; la atenuación de su campo magnético con el tiempo desplaza los puntos de activación hasta 1.2 mm, con riesgo de respuestas de colisión no intencionadas. Fundamentalmente, verifique que las ganancias del lazo de corriente de los amplificadores servo permanezcan equilibradas entre los ejes; una deriva superior a ±3% entre los amplificadores X/Y/Z genera una distribución desequilibrada del par durante el movimiento sincronizado, acelerando el desgaste de determinados rodamientos mientras oculta el desequilibrio subyacente mediante algoritmos de control adaptativo.
Estos intervalos reflejan umbrales comprobados en campo, no límites teóricos. Por ejemplo, en la producción de alta variedad, donde las geometrías de los bastidores espaciales varían considerablemente (p. ej., al alternar entre subchasis de automóviles y cerchas arquitectónicas), la frecuencia de recalibración de los codificadores aumenta a cada 60 días debido a los distintos coeficientes de expansión térmica de materiales disímiles. Del mismo modo, al procesar aleaciones de aluminio con alta conductividad térmica, los intervalos de cambio de aceite del reductor se reducen un 30% en comparación con las operaciones que trabajan únicamente con acero, ya que el calentamiento localizado acelera la oxidación. El desbarbado de precisión previo a la soldadura también afecta la vida útil del sistema de posicionamiento: el desalineamiento de las piezas inducido por rebabas obliga a una corrección servo continua, aumentando la generación de calor en los bobinados del motor hasta un 18% por encima de las condiciones de referencia. Equipos como la máquina desbarbadora de chapa RNS 800, capaz de eliminar rebabas de corte láser y plasma mientras forma radios R uniformes, reducen directamente esta carga de corrección al garantizar la fidelidad dimensional antes de la sujeción. En última instancia, el momento del mantenimiento debe responder a parámetros medibles, no a calendarios fijos, porque los sistemas de posicionamiento accionados por servomotores se degradan a través de múltiples vías simultáneas: mecánicas, térmicas, eléctricas y ambientales. Ignorar cualquiera de estas vías invalida todo el marco de intervalos.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje