




روبوتات اللحام الأوتوماتيكية ذات 7 محاور: الميزات الحركية الرئيسية للوصلات المعقدة
روبوتات اللحام الأوتوماتيكية ذات 7 محاور: الميزات الحركية الرئيسية للوصلات المعقدة
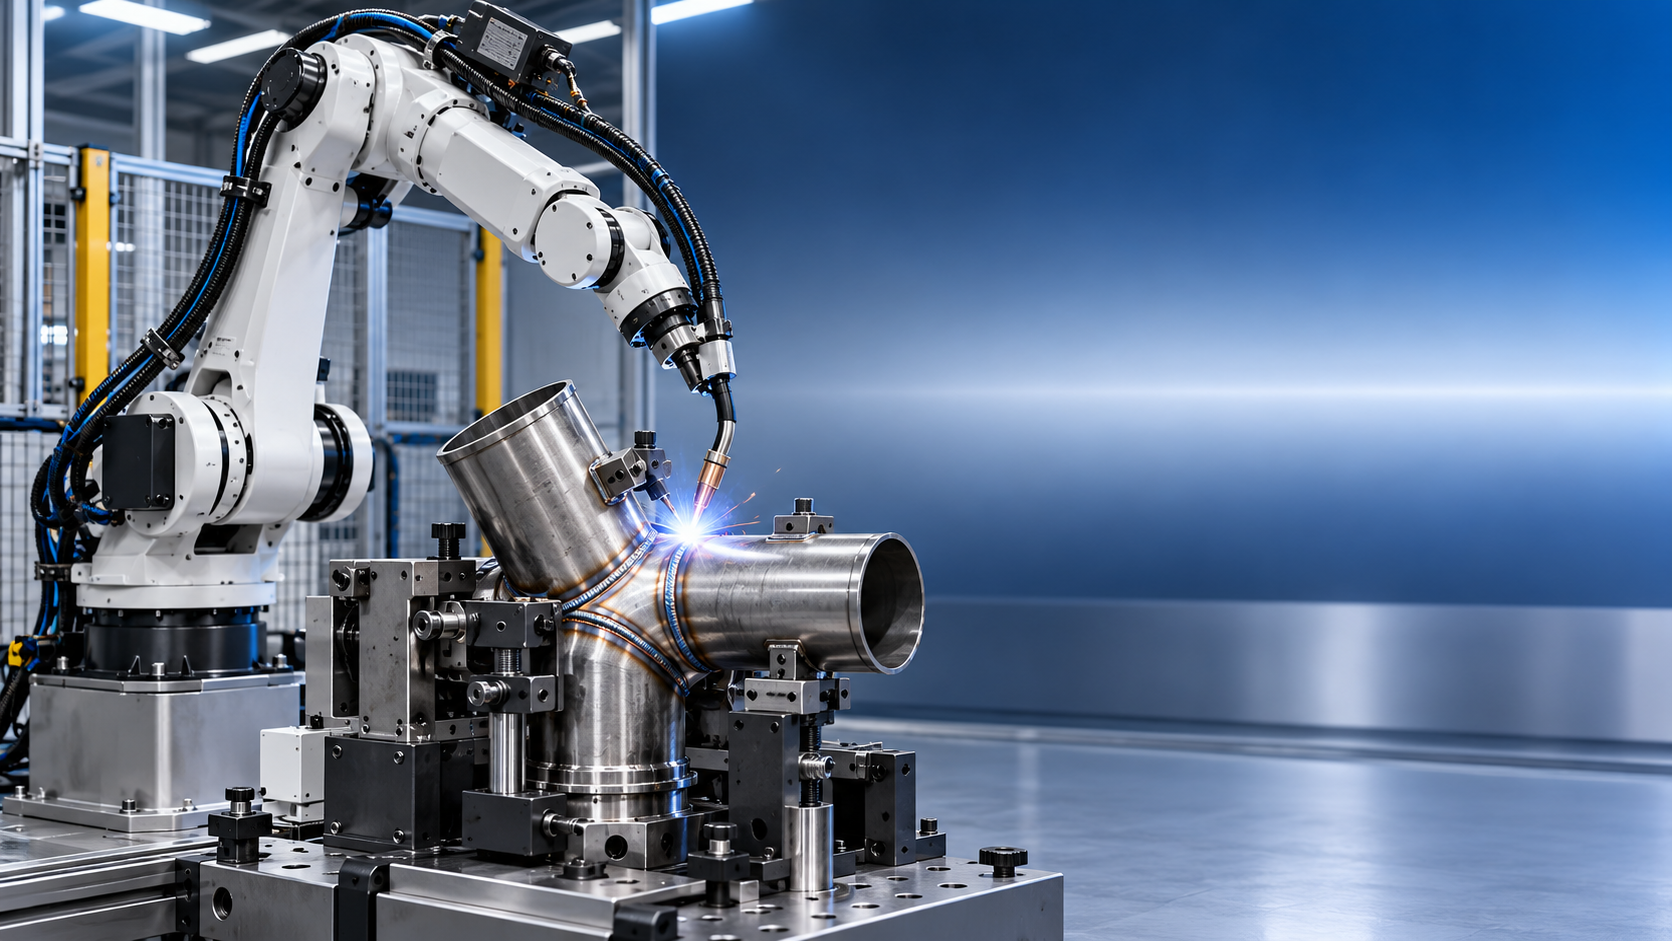
لا يُعرَّف روبوت اللحام الأوتوماتيكي ذو 7 محاور بكونه يمتلك «محورًا إضافيًا واحدًا» بالمعنى العام. تكمن قيمته في التكرار الحركي: إذ يمكن للروبوت الوصول إلى موضع واتجاه مطلوبين للشعلة عبر أكثر من تكوين واحد للمفاصل. بالنسبة للحامات المعقدة، يمكن لهذا التكرار أن يمنع الدوران المفاجئ للمعصم، ويقلل التعرض للتفردات الحركية، ويحافظ على زاوية حركة مستقرة، ويُبقي مسافة خلوص عن التجهيزات أو قطعة العمل.
هذا التمييز مهم لأن الروبوت قد يُكمل مسار اللحام في المحاكاة غير المتصلة بالإنترنت، بينما ينتج فعليًا زوايا شعلة غير مستقرة، أو تداخلًا في الكابلات، أو وصولًا محدودًا للمفاصل، أو وضعية سيئة قرب نهاية خط اللحام. والسؤال ذو الصلة ليس ما إذا كانت سبعة محاور متاحة، بل ما إذا كان المحور السابع يُنشئ تكوينات بديلة مفيدة ضمن نطاق اللحام الفعلي بالكامل.
ما الذي يعنيه المحور السابع فعليًا
في اللحام الروبوتي، قد يصف مصطلح «7 محاور» هياكل آلية مختلفة. فالذراع المفصلية ذات السبعة مفاصل لها محور داخلي زائد، وغالبًا ما يشبه الحرية الإضافية في كوع أو كتف الإنسان. ويمكنها تغيير موضع الكوع دون تغيير ملموس في وضعية نقطة مركز الأداة (TCP). وهذا هو التكوين الأكثر ارتباطًا مباشرة بتحسين توجيه الشعلة في الوصلات الضيقة أو المعقدة مكانيًا.
في مقترحات أخرى، يُقرن روبوت تقليدي ذو ستة محاور بمسار خطي، أو مُمَوْضع دوار، أو نظام رأس متحرك وذيل متحرك، أو محور خارجي آخر. وقد يُوصف عندئذٍ بأنه نظام لحام بسبعة محاور أو متعدد المحاور. ويمكن أن يزيد ذلك مدى الوصول بدرجة كبيرة ويتيح اللحام المنسق حول الأجزاء الأسطوانية أو المُصنَّعة الكبيرة، لكنه ليس مكافئًا لذراع ذات سبعة محاور. فالمحور الخارجي يغير موقع قطعة العمل أو الروبوت؛ ولا يمنح المعصم بالضرورة طريقة أخرى لإمساك الشعلة عند النقطة نفسها.
لذلك ينبغي أن يبدأ التقييم الفني بتعريف حركي. وتشمل الأسئلة المطلوبة ما يلي:
- هل المحور السابع مدمج في ذراع الروبوت، أم هو محور خارجي منسق؟
- هل يمكن لجميع المحاور أن تتحرك بصورة متزامنة أثناء اللحام، أم يُستخدم المحور الخارجي للفهرسة فقط؟
- هل تحل وحدة التحكم التكرار تلقائيًا، وهل يستطيع المبرمج تقييد وضعيات الذراع المفضلة؟
- ما المحاور التي تبقى متاحة عند تركيب مجموعة الشعلة، وواقيات التصادم، وحزمة الكابلات، وأجهزة استشعار خط اللحام؟
قد يكون النظام المزود بسكة هو الحل الصحيح للعوارض الإنشائية الطويلة؛ بينما قد تكون الذراع الزائدة ذات السبعة محاور أكثر فاعلية للعقد الكثيفة، والتقاطعات الأنبوبية، والزوايا الداخلية، والتجميعات التي تكون فيها وضعية الشعلة هي العامل المقيد. ويؤدي التعامل مع هذه الهياكل بوصفها قابلة للاستبدال إلى افتراضات خاطئة بشأن زمن الدورة وإمكانية الوصول.
وضعية TCP ليست سوى جزء من متطلبات اللحام
يُعبَّر عن مسار اللحام عادةً كسلسلة من مواضع TCP ذات الاتجاهات المرتبطة بها. بالنسبة للحام الزاوية، يجب أن تحافظ الشعلة على زاوية عمل ذات معنى بالنسبة إلى السطحين الأصليين وزاوية حركة بالنسبة إلى اتجاه الحركة. وفي لحام الأخدود، يتحدد الاتجاه المطلوب بهندسة الشطفة، وفتحة الجذر، والوصول إلى الجذر، واستراتيجية ترسيب معدن الحشو، والحاجة إلى تجنب التلامس بين الفوهة والجدار الجانبي.
في لحام مسطح بسيط، يستطيع روبوت ذو ستة محاور غالبًا الحفاظ على هذه الظروف دون صعوبة. ويظهر القيد عندما ينحني خط اللحام في فضاء ثلاثي الأبعاد، أو يمر قرب عناصر إنشائية، أو يدخل جيبًا ضيقًا، أو يتطلب انتقالًا بين أوضاع اللحام. عند تلك النقاط، قد يتطلب الاتجاه نفسه لـTCP وضعية ذراع غير عملية. ويمكن لروبوت ذي 7 محاور إعادة تموضع كوعه أو ساعده مع الحفاظ على مسار TCP المبرمج.
تكون هذه الحرية الإضافية مفيدة بشكل خاص عندما يجب أن تبقى الشعلة ضمن نطاق زاوي ضيق. فقد يكون المسار قابلًا للوصول هندسيًا، ومع ذلك قد تنحرف الشعلة نحو زاوية عمل غير ملائمة إذا أعطى تخطيط الحركة الأولوية لتقليل حركة المفاصل بدلًا من توجيه العملية. وينبغي للمقيّم فحص ليس فقط مسار TCP، بل أيضًا التاريخ الزمني الكامل لزاوية الشعلة وقيم المحاور والسرعة والمسافة إلى الهندسة القريبة.
استمرارية الحركة أهم من الوصول المنفرد
تركز دراسات مدى الوصول غالبًا على ما إذا كان الروبوت يستطيع الوصول إلى بداية خط اللحام ونهايته. لكن أداء اللحام يعتمد على الوصول المستمر بين هاتين النقطتين. فالروبوت الذي يصل إلى الطرفين قد يواجه مع ذلك انقلابًا في المعصم، أو حالة حد للمحور، أو وضعية قريبة من التفرد في منتصف المسار.
تحدث التفردات عندما يصطف محوران أو أكثر من محاور الروبوت حركيًا، مما يقلل قدرة الروبوت على توليد حركة ديكارتية مأمورة دون سرعات قصوى للمفاصل. ومن الأمثلة المعتادة اصطفاف محاور المعصم أثناء دوران الشعلة حول TCP. قرب هذه الحالة، يمكن أن تسبب التغيرات الصغيرة في الاتجاه حركة سريعة في مفصل واحد أو أكثر من مفاصل المعصم. وقد تكون النتيجة انخفاضًا في اتساق السرعة، أو إنذارات من وحدة التحكم، أو إعادة توجيه غير مخططة.
في اللحام، لا تكون هذه مجرد مشكلة في حركة الروبوت. فقد يؤثر تغير التكوين المفاجئ على شد الكابل، وموضع سلك الشعلة، واستقرار البروز، والحماية الغازية، وخلوص التصادم. وعلى خط لحام حرج، قد تتحول هذه الاضطرابات إلى عدم استقرار في العملية حتى لو لم يتوقف الروبوت.
يتيح التكرار لوحدة التحكم اختيار وضعية ذراع أخرى قبل أن يصبح التفرد أمرًا لا مفر منه. إلا أن هذه الفائدة تعتمد على إعدادات تخطيط المسار. فبعض وحدات التحكم تُحسّن لأقصر حركة للمفصل؛ بينما تسمح أخرى بانحياز الوضعية، أو تجنب حدود المفاصل، أو التحكم في زاوية الذراع المحددة من المستخدم. وينبغي إظهار هذه الوظائف على هندسة الوصلة الفعلية، لا استنتاجها من مخطط عام لمدى وصول الروبوت.
التحكم في اتجاه الشعلة في الوصلات الصعبة
نادرًا ما تكون للوصلات المعقدة وضعية شعلة صحيحة واحدة بشكل عام. ويتحدد نطاق الاتجاه المقبول بعملية اللحام، وتصميم الوصلة، وقطر السلك، وغاز الحماية، وهندسة الشعلة، وتسلسل اللحام، وظروف الوصول. ولا يزيل المحور الإضافي هذه القيود العملية؛ بل يجعل من الأكثر قابلية للتنفيذ الحفاظ على الاتجاه المطلوب أثناء الحركة عبر مسار مقيد.
تأمل وصلة فرع أنبوبي برأس تجميعي. أثناء تحرك الشعلة حول التقاطع ذي الشكل السرجي، يتغير العمودي المحلي للسطح باستمرار. ويجب على الروبوت تعديل اتجاه الشعلة مع الحفاظ على مسافة ثابتة وتجنب التداخل بين فوهة الغاز وجدار الأنبوب والعناصر الإنشائية المجاورة. وغالبًا ما يمكن للذراع الزائدة تنفيذ هذا التغير في الاتجاه بتوزيع أكثر سلاسة للحركة عبر الكتف والكوع والمعصم.
يمكن أن تظهر مزايا مماثلة في:
- لحامات زاوية متعددة المستويات على إطارات مزودة بمقويات وصفائح تدعيم وعوارض عرضية؛
- زوايا المقاطع الصندوقية التي تقترب فيها الشعلة عبر فتحة مقيدة؛
- المكونات المصبوبة أو المشغلة آليًا ذات المحيطات الخارجية غير المنتظمة؛
- اللحامات المحيطية التي يتغير فيها الوصول بدرجة كبيرة حول الجزء؛
- التجميعات الكبيرة التي تعيق فيها عناصر التجهيز مسار الاقتراب المباشر.
ثمة حد لما يمكن لحرية الحركة حله. فإذا كانت مسافة طرف التلامس إلى قطعة العمل مستحيلة ماديًا للحفاظ عليها، أو لا تستطيع الفوهة دخول الوصلة، أو تطلب إجراء اللحام زاوية شعلة تتعارض مع الهندسة المحيطة، فلا يمكن لمحور سابع التعويض عن ضعف إمكانية الوصول إلى الوصلة. وفي تلك الحالات، قد يكون لاختيار الشعلة، أو إعادة تصميم الوصلة، أو تعديل التجهيز، أو معدات إعادة التموضع تأثير أكبر من حركيات الروبوت.
يجب أن يشمل الخلوص مجموعة الشعلة كاملة
غالبًا ما تعامل عملية التحقق من مدى الوصول المعتمدة على CAD الأداة على أنها أسطوانة مبسطة. وهذا غير كافٍ للحام. وينبغي أن يتضمن نموذج التصادم ذي الصلة عنق الشعلة، وفوهة الغاز، وامتداد طرف التلامس، وقناة مغذي السلك، وحزمة الكابلات، وجهاز منع التصادم، ومستشعر خط اللحام، ومتطلبات الوصول إلى جهاز تنظيف الفوهة، والغلاف الهندسي الناتج عن حركة الكابل.
قد يحسن روبوت ذو 7 محاور الخلوص بإبعاد الكوع عن القطعة، ولكن الوضعية البديلة قد تقرب أيضًا حزمة الكابلات من التجهيز. ومشكلة الخلوص ديناميكية: فقد يُنشئ تكوين آمن عند نقطة مسار واحدة تداخلًا في مسح الكابل أثناء الانتقال إلى النقطة التالية.
تستحق معايرة نقطة مركز الأداة اهتمامًا مماثلًا. إذ يزيد المحور الإضافي عدد تركيبات المفاصل التي يمكن أن تضع الشعلة عند الإحداثيات المبرمجة نفسها. وإذا كان تعريف TCP، أو هندسة الشعلة، أو تركيب الشفة غير دقيق، فقد تظهر الانحرافات بصورة مختلفة عبر الوضعيات. وينبغي أن يتضمن اختبار القبول المتين عمليات اقتراب متكررة من خاصية مرجعية من عدة تكوينات للروبوت، بدلًا من التحقق من دقة TCP في وضعية واحدة ملائمة فقط.
تخطيط المسار وحل التكرار
تتطلب الحركيات الزائدة سياسة لاختيار الحلول المتعددة الصالحة. فمن دونها، قد يجري الروبوت تغيرات في الوضعية صحيحة رياضيًا لكنها ضعيفة تشغيليًا. وتحتاج استراتيجية الحركة المناسبة عمومًا إلى موازنة عدة أهداف: الحفاظ على اتجاه الشعلة، وتجنب حدود المفاصل والتفردات، والمحافظة على الخلوص، وتقليل انعكاس المحاور غير الضروري، وإبقاء حركة الكابل تحت السيطرة.
بالنسبة لخطوط اللحام الحرجة، من المفيد تحديد حدود للوضعية بدلًا من ترك المسار بأكمله للتحسين التلقائي. وقد تشمل هذه الحدود جهة الكوع المفضلة، ودورانات المعصم المحظورة، ونطاقات المفاصل المقيدة، أو وضعيات الاقتراب والمغادرة. وتختلف طريقة البرمجة الدقيقة باختلاف وحدة التحكم، لكن المبدأ ثابت: ينبغي أن يخضع التكرار لقيود اللحام، لا لقابلية وصول الروبوت وحدها.
كما أن كثافة أخذ العينات مهمة. فإذا كانت نقاط الاتجاه متباعدة أكثر من اللازم على طول خط لحام يتغير بسرعة، فقد يؤدي الاستيفاء إلى وضعيات وسيطة غير مقصودة. وعلى العكس، يمكن أن تجعل كثافة النقاط المفرطة التحرير صعبًا وقد تُدخل تغيرات صغيرة في السرعة عندما لا يُضبط المزج بصورة صحيحة. ويعتمد أفضل تمثيل على قدرات وحدة التحكم في الاستيفاء المنحني والدائري والخطي، وكذلك على دقة نموذج قطعة العمل.
يمكن لتباين قطعة العمل أن يستهلك هامش الحركة المتاح
يفترض المسار المُحاكى عادةً هندسة اسمية للقطعة وتجهيزًا قابلاً للتكرار. لكن المشغولات الملحومة الفعلية تُدخل فجوات في التركيب، وتشوهًا بسبب اللحام النقطي، وتباينًا في المواد، وخطأ في موضع التحميل. وعندما يستخدم مسار الشعلة المخطط بالفعل معظم الخلوص المتاح أو يقترب من حد محور، فإن حتى التباين المعتدل يمكن أن يجعل الخلية غير موثوقة.
يمكن لتتبع خط اللحام، عبر استشعار القوس أو الاستشعار بالليزر أو وسائل أخرى، تصحيح موضع المسار في تطبيقات معينة. لكنه لا يحل تلقائيًا اختيار وضعية الروبوت. فقد يحرك المستشعر TCP لتتبع خط لحام فعلي بينما تقترب مفاصل الروبوت من حد أو تقترب الفوهة من عائق. ويجب تقييم منطق تخطيط الحركة وتتبع خط اللحام معًا.
وهذا مهم بشكل خاص عندما تكون القطعة كبيرة مقارنة بنطاق عمل الروبوت. فقد تنشئ ذراع ذات سبعة محاور هامشًا كافيًا لاستيعاب التباين الموضعي الطبيعي. ولكن عندما يهيمن على التباين ضعف التجهيز أو تشوه كبير في المكونات، يبقى الإجراء التصحيحي الأساسي هو التحكم في التجهيز والعملية، لا روبوتًا أكثر تعقيدًا.
قد يكون تصميم الخلية أكثر حسمًا من عدد محاور الذراع
لا ينبغي فصل اختيار الروبوت عن تصميم التجهيز، وطريقة تقديم القطعة، واختيار الشعلة، وتسلسل اللحام. إذ يمكن لتدوير قطعة العمل إلى وضع أكثر ملاءمة أن يبسط التحكم في الاتجاه ويحسن سلوك حوض اللحام. وبالنسبة للمكونات الدائرية أو الطويلة، قد يوفر المُموضع المنسق قيمة عملية أكبر من الذراع الزائدة داخليًا لأنه يحافظ على اللحام في وضع جاذبية مفضل.
على سبيل المثال، قد يجمع خط تصنيع بين اللحام الروبوتي وعمليات تشكيل القلاووظ للمكونات المرتبطة بالمثبتات. إنماكينة درفلة القلاووظ Z28-150 مصممة للتشكيل البارد للقلاووظ الخارجي وليس للحام، لكنها توضح سبب ضرورة تحديد حدود الخلية بدقة: فلا ينبغي افتراض توافق نطاق قطع ماكينة درفلة القلاووظ، وطريقة التحميل، وإيقاع الإنتاج مع روبوت اللحام لمجرد أن كليهما يخدم إنتاج المكونات المعدنية. إذ تتطلب تدفقات المواد، والحواجز الوقائية، ونقاط الفحص، وواجهات المناولة هندسة منفصلة.
وينطبق هذا التمييز أيضًا داخل خلية اللحام. فقد يبرر روبوت اللحام الأوتوماتيكي ذو 7 محاور تعقيد التحكم الإضافي عندما يكون إعادة تصميم التجهيز مقيدًا بهندسة المنتج أو تباين عائلة القطع. أما إذا كان بإمكان التجهيزات إظهار اللحام في وضعية بسيطة، فقد يكون روبوت تقليدي ذو ستة محاور مزود بمعدات تموضع مناسبة أسهل في التحقق والصيانة.
أدلة الأداء التي ينبغي طلبها
توفر مواصفات الشركة المصنعة الحمولة، ومدى الوصول، وقابلية التكرار، ونطاقات المحاور، لكن هذه القيم لا تثبت ملاءمة اللحام لوصلة محددة. ويوفر ISO 9283 إطارًا معترفًا به لتقييم خصائص أداء الروبوت الصناعي، بما في ذلك دقة الوضعية وقابلية التكرار في ظل ظروف اختبار محددة. وهذه القيم معلومات أساسية مفيدة، لكن لا ينبغي الخلط بينها وبين دقة مسار اللحام على أداة إنتاج محملة.
ينبغي أن يستخدم التحقق الشعلة المقصودة، ومجموعة الكابلات، وتجهيز قطعة العمل، وظروف خط اللحام التمثيلية. وينبغي أن تتناول الأدلة ما يلي:
- الحركة المستمرة عبر خط اللحام الكامل، بما في ذلك البدايات والتوقفات والزوايا والانتقالات؛
- هامش حدود المفاصل والتفرد عند السرعة المبرمجة الاعتيادية؛
- الحد الأدنى للخلوص للشعلة وحزمة الكابلات ومعدات منع التصادم؛
- زاوية عمل الشعلة الفعلية، وزاوية الحركة، والبروز على امتداد المسار؛
- سلوك سرعة المحاور عند تغير اتجاه السطح بسرعة؛
- قابلية التكرار بعد تغيير الأدوات، والتعافي من التصادم، وأنشطة الصيانة الروتينية.
يبقى قبول اللحام محكومًا بمواصفات التصنيع وإجراءات اللحام المعمول بها. وبحسب العمل والإطار التعاقدي، قد تشمل المراجع ذات الصلة ISO 3834 لمتطلبات الجودة في اللحام بالصهر، وISO 15614 لتأهيل إجراءات اللحام، وISO 14732 لتأهيل موظفي ومشغلي اللحام، وISO 5817 لمستويات جودة العيوب في الوصلات الملحومة بالصهر. وتعالج هذه المعايير أجزاء مختلفة من إدارة جودة اللحام؛ ولا ينبغي استخدام أي منها كبيان شامل بأن تكوين روبوت ما مناسب.
اعتبارات السلامة والتكامل
يمكن أن تؤدي درجات الحرية الأكبر إلى أحجام حركة ممسوحة أقل قابلية للتنبؤ لأولئك المعتادين على وضعيات ثابتة بستة محاور. ولذلك يجب أن تستند الحماية إلى نطاق الروبوت الفعلي، والمحاور الخارجية، وحركة قطعة العمل، والتنظيف التلقائي للشعلة، وقطع السلك، وحركات مناولة القطع. ويحدد ISO 10218 متطلبات السلامة الأساسية للروبوتات الصناعية وأنظمة الروبوتات؛ ومع ذلك، تتطلب الخلية المركبة تقييم مخاطر خاصًا بالمهمة، وتصميمًا للحماية، والتحقق وفق النظام التنظيمي المحلي المعمول به.
غالبًا ما يُغفل سلوك الاسترداد. فبعد عطل في القوس، أو تصادم سلك، أو توقف وقائي، قد يحتاج الروبوت إلى التراجع من وصلة ضيقة. وقد لا توفر الوضعية الخالية من التصادم أثناء اللحام الأمامي مسارًا عكسيًا آمنًا إذا لم تؤخذ توجيهات الكابلات أو التجهيزات القريبة في الاعتبار. وينبغي إدراج مواضع الاسترداد، ووصول التحريك اليدوي، ومنطق إعادة التشغيل في المراجعة الهندسية.
لا يتمثل أقوى تطبيق لروبوت اللحام الأوتوماتيكي ذي 7 محاور في مجرد قطعة «يصعب الوصول إليها». بل هو وصلة لا يمكن فيها الحفاظ بصورة موثوقة على اتجاه شعلة مستقر، وحركة مسار غير منقطعة، وهامش تصادم بواسطة تكوين ذي ستة محاور ضمن قيود التجهيز والعملية المتاحة. وعندما يُثبت هذا الشرط عبر محاكاة للمسار الكامل وتجارب لحام تمثيلية، يصبح المحور الإضافي موردًا قابلاً للقياس للتحكم في الحركة بدلًا من كونه مواصفة جذابة غير مستخدمة.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة