




Robots de soldadura automáticos de 7 ejes: características clave de movimiento para juntas complejas
Robots de soldadura automáticos de 7 ejes: características clave de movimiento para juntas complejas
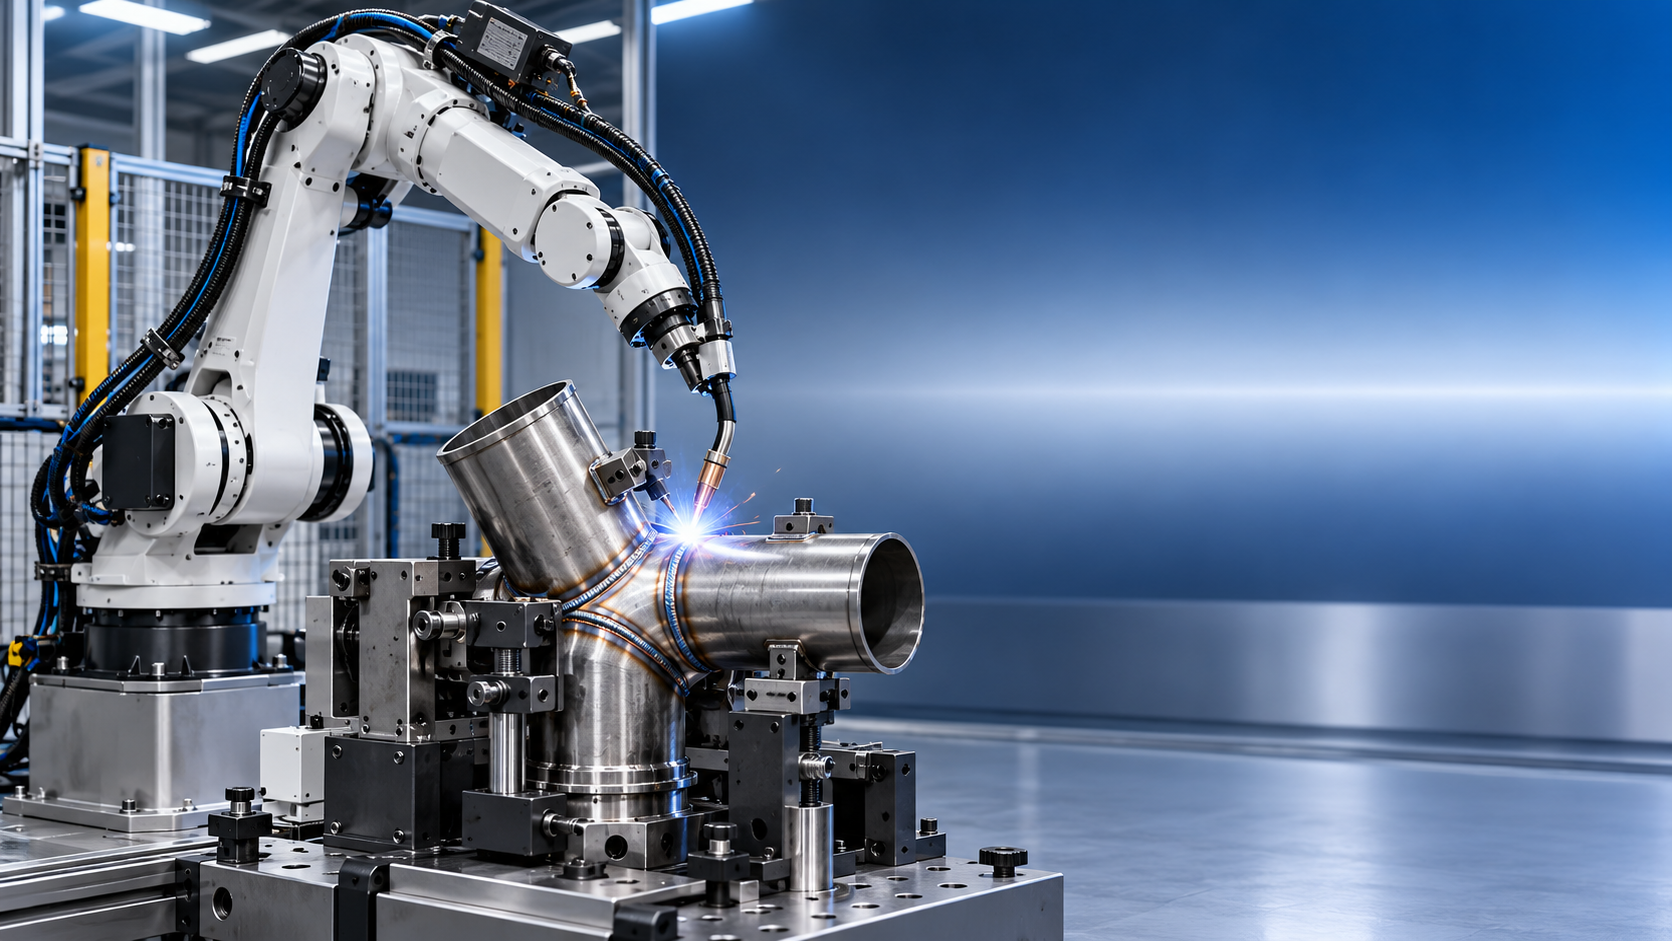
Un robot de soldadura automático de 7 ejes no se define por tener «un eje más» en un sentido genérico. Su valor reside en la redundancia cinemática: el robot puede alcanzar una posición y orientación requeridas de la antorcha mediante más de una configuración articular. Para soldaduras complejas, esa redundancia puede evitar rotaciones bruscas de la muñeca, reducir la exposición a singularidades, conservar un ángulo de avance estable y mantener la distancia libre respecto a los utillajes o la pieza de trabajo.
Esta distinción es importante porque un robot puede completar una trayectoria de soldadura en una simulación offline y, aun así, producir ángulos de antorcha inestables, interferencias de cables, acceso articular limitado o una postura deficiente cerca del final del cordón. La pregunta pertinente no es si hay siete ejes disponibles, sino si el séptimo eje crea configuraciones alternativas útiles en todo el volumen real de soldadura.
Qué significa realmente el séptimo eje
En la soldadura robotizada, «7 ejes» puede describir diferentes arquitecturas de máquina. Un brazo articulado de siete articulaciones tiene un eje interno redundante, que a menudo se asemeja a la libertad adicional de un codo u hombro humano. Puede modificar la posición del codo sin cambiar materialmente la pose del punto central de la herramienta (TCP). Esta es la configuración más directamente asociada a una mejor orientación de la antorcha en uniones confinadas o espacialmente complejas.
En otras propuestas, un robot convencional de seis ejes se combina con un carril lineal, posicionador rotativo, sistema de cabezal y contrapunto u otro eje externo. Entonces, la celda puede describirse como un sistema de soldadura de siete ejes o multieje. Esto puede aumentar sustancialmente el alcance y permitir la soldadura coordinada alrededor de piezas cilíndricas o fabricadas de gran tamaño, pero no equivale a un brazo de siete ejes. El eje externo cambia la ubicación de la pieza o del robot; no proporciona necesariamente a la muñeca otra forma de sostener la antorcha en el mismo punto.
Por lo tanto, la evaluación técnica debe comenzar con una definición cinemática. Las preguntas necesarias incluyen:
- ¿El séptimo eje está integrado en el brazo del robot o es un eje externo coordinado?
- ¿Pueden todos los ejes moverse de forma sincronizada durante la soldadura, o el eje externo se utiliza solo para el indexado?
- ¿El controlador resuelve la redundancia automáticamente y puede el programador limitar las posturas preferidas del brazo?
- ¿Qué ejes permanecen disponibles cuando se instalan el conjunto de antorcha, las protecciones anticolisión, el paquete de cables y el hardware de detección de cordón?
Un sistema con carril puede ser la solución adecuada para vigas estructurales largas; un brazo redundante de siete ejes puede ser más eficaz para nodos densos, intersecciones tubulares, esquinas internas y conjuntos en los que la orientación de la antorcha es el factor limitante. Tratar estas arquitecturas como intercambiables conduce a supuestos incorrectos sobre el tiempo de ciclo y la accesibilidad.
La pose del TCP es solo una parte del requisito de soldadura
Una trayectoria de soldadura se expresa habitualmente como una secuencia de posiciones TCP con orientaciones asociadas. Para una soldadura de filete, la antorcha debe mantener un ángulo de trabajo significativo respecto a las dos superficies base y un ángulo de avance respecto a la dirección de movimiento. Para la soldadura de ranura, la orientación requerida está determinada por la geometría del bisel, la abertura de raíz, el acceso a la raíz, la estrategia de aporte de material y la necesidad de evitar el contacto entre la boquilla y la pared lateral.
En una soldadura plana sencilla, un robot de seis ejes puede mantener estas condiciones sin dificultad. La limitación aparece cuando el cordón se curva a través del espacio tridimensional, pasa cerca de elementos estructurales, entra en una cavidad estrecha o requiere transición entre posiciones de soldadura. En esos puntos, la misma orientación TCP puede exigir una postura del brazo poco práctica. Un robot de 7 ejes puede reposicionar el codo o el antebrazo mientras conserva la trayectoria TCP programada.
Esta libertad adicional resulta especialmente útil cuando la antorcha debe permanecer dentro de una ventana angular estrecha. Una trayectoria puede ser geométricamente alcanzable, pero la antorcha puede desviarse hacia un ángulo de trabajo desfavorable si la planificación del movimiento prioriza la minimización del desplazamiento articular en lugar de la orientación del proceso. El evaluador debe inspeccionar no solo el trazado TCP, sino también el historial temporal completo del ángulo de la antorcha, los valores de los ejes, la velocidad y la distancia a la geometría cercana.
La continuidad del movimiento es más importante que el alcance aislado
Los estudios de alcance suelen centrarse en si el robot puede acceder al inicio y al final de un cordón. El rendimiento de soldadura depende de un alcance continuo entre esos puntos. Un robot que alcanza ambos extremos puede aun así encontrar un volteo de muñeca, una condición de límite de eje o una postura próxima a una singularidad en mitad de la trayectoria.
Las singularidades se producen cuando dos o más ejes del robot se alinean cinemáticamente, reduciendo la capacidad del robot para generar un movimiento cartesiano ordenado sin velocidades articulares extremas. Un ejemplo típico es la alineación de los ejes de muñeca durante una rotación de la antorcha alrededor del TCP. Cerca de esta condición, pequeños cambios de orientación pueden provocar movimientos rápidos en una o más articulaciones de muñeca. El resultado puede ser una menor consistencia de velocidad, alarmas del controlador o una reorientación no planificada.
Para la soldadura, esto no es solo un problema de movimiento del robot. Un cambio repentino de configuración puede afectar la tensión del cable, la posición del cable de la antorcha, la estabilidad de la extensión libre, la protección gaseosa y la holgura frente a colisiones. En un cordón crítico, estas perturbaciones pueden traducirse en inestabilidad del proceso incluso si el robot no se detiene.
La redundancia permite al controlador seleccionar otra postura del brazo antes de que la singularidad sea inevitable. Sin embargo, este beneficio depende de los ajustes de planificación de trayectoria. Algunos controladores optimizan el movimiento articular más corto; otros permiten sesgo de postura, evitación de límites articulares o control del ángulo del brazo definido por el usuario. Estas funciones deben demostrarse en la geometría real de la unión, no inferirse a partir de un gráfico genérico de alcance del robot.
Control de orientación de la antorcha en uniones difíciles
Las uniones complejas rara vez tienen una única orientación de antorcha universalmente correcta. El rango de orientación aceptable viene determinado por el proceso de soldadura, el diseño de la unión, el diámetro del hilo, el gas de protección, la geometría de la antorcha, la secuencia de cordones y las condiciones de acceso. El eje adicional no elimina estas restricciones de proceso; hace más viable mantener la orientación requerida al desplazarse por una trayectoria restringida.
Considérese una conexión de ramal tubular a colector. A medida que la antorcha se desplaza alrededor de la intersección con forma de silla, la normal de superficie local cambia continuamente. El robot debe modificar la orientación de la antorcha manteniendo una distancia constante y evitando interferencias entre la boquilla de gas, la pared del tubo y los elementos estructurales adyacentes. Un brazo redundante puede realizar a menudo ese cambio de orientación con una distribución más suave del movimiento entre hombro, codo y muñeca.
Pueden surgir ventajas similares en:
- soldaduras de filete multiplano en bastidores con rigidizadores, cartelas y travesaños;
- esquinas de secciones tipo caja donde la antorcha se aproxima a través de una abertura restringida;
- componentes fundidos o mecanizados con contornos exteriores irregulares;
- soldaduras circunferenciales en las que el acceso cambia considerablemente alrededor de la pieza;
- conjuntos grandes en los que los elementos del utillaje obstruyen una trayectoria de aproximación directa.
Existe un límite a lo que puede resolver la libertad de movimiento. Si es físicamente imposible mantener la distancia entre la punta de contacto y la pieza, la boquilla no puede entrar en la unión o el procedimiento de soldadura requiere un ángulo de antorcha que entra en conflicto con la geometría circundante, un séptimo eje no puede compensar una accesibilidad deficiente de la unión. En esos casos, la selección de la antorcha, el rediseño de la unión, la modificación del utillaje o el equipo de reposicionamiento pueden tener un efecto mayor que la cinemática del robot.
La holgura debe incluir todo el conjunto de la antorcha
La validación de alcance basada en CAD trata con frecuencia la herramienta como un cilindro simplificado. Esto es insuficiente para la soldadura. El modelo de colisión pertinente debe incluir el cuello de la antorcha, la boquilla de gas, la extensión de la punta de contacto, el conducto del alimentador de hilo, el conjunto de cables, el dispositivo anticolisión, el sensor de cordón, los requisitos de acceso de la escariadora y el volumen geométrico creado por el movimiento de los cables.
Un robot de 7 ejes puede mejorar la holgura al alejar el codo de la pieza, pero una postura alternativa también puede acercar el paquete de cables a un utillaje. El problema de holgura es dinámico: una configuración segura en un punto de trayectoria puede crear interferencia por el barrido de cables durante el desplazamiento al siguiente.
La calibración del punto central de la herramienta merece la misma atención. Un eje adicional aumenta el número de combinaciones articulares que pueden colocar la antorcha en las mismas coordenadas programadas. Si la definición del TCP, la geometría de la antorcha o el montaje de la brida son inexactos, las desviaciones pueden aparecer de forma diferente según las posturas. Una prueba de aceptación robusta debe incluir aproximaciones repetidas a una característica de referencia desde varias configuraciones del robot, en lugar de verificar la precisión del TCP solo en una pose conveniente.
Planificación de trayectoria y resolución de redundancia
La cinemática redundante requiere una política para elegir entre múltiples soluciones válidas. Sin ella, el robot puede realizar cambios de postura matemáticamente válidos pero operativamente deficientes. Una estrategia de movimiento adecuada generalmente necesita equilibrar varios objetivos: mantener la orientación de la antorcha, evitar límites articulares y singularidades, conservar la holgura, reducir inversiones innecesarias de ejes y mantener controlado el movimiento de los cables.
Para cordones críticos, es útil definir límites de postura en lugar de dejar toda la trayectoria a la optimización automática. Estos pueden incluir un lado preferido del codo, rotaciones de muñeca prohibidas, rangos articulares restringidos o posturas de aproximación y salida. El método exacto de programación difiere según el controlador, pero el principio es constante: la redundancia debe regirse por las restricciones de soldadura, no únicamente por la alcanzabilidad del robot.
La densidad de muestreo también es importante. Si los puntos de orientación son demasiado dispersos a lo largo de un cordón que cambia rápidamente, la interpolación puede producir posturas intermedias no deseadas. Por el contrario, una densidad de puntos excesiva puede dificultar la edición y puede introducir pequeños cambios de velocidad cuando la suavización no está configurada correctamente. La mejor representación depende de las capacidades de interpolación spline, circular y lineal del controlador, así como de la precisión del modelo de la pieza.
La variación de la pieza puede consumir el margen de movimiento disponible
Una trayectoria simulada normalmente supone una geometría nominal de la pieza y un utillaje repetible. Las estructuras soldadas reales introducen holguras de montaje, distorsión por punteado, variación del material y error de posición de carga. Cuando una trayectoria de antorcha planificada ya utiliza la mayor parte de la holgura disponible o se aproxima a un límite de eje, incluso una variación moderada puede hacer que la celda sea poco fiable.
El seguimiento de cordón, mediante detección por arco, detección láser u otros métodos, puede corregir la posición de la trayectoria en determinadas aplicaciones. No resuelve automáticamente la selección de postura del robot. Un sensor puede mover el TCP para seguir un cordón real mientras las articulaciones del robot se aproximan a un límite o la boquilla se acerca a una obstrucción. La planificación del movimiento y la lógica de seguimiento de cordón deben evaluarse conjuntamente.
Esto es particularmente importante cuando la pieza es grande en relación con el volumen de trabajo del robot. Un brazo de siete ejes puede crear margen suficiente para absorber una variación posicional normal. Pero cuando la variación está dominada por un utillaje débil o una distorsión significativa de los componentes, la acción correctiva principal sigue siendo el control del utillaje y del proceso, no un robot más complejo.
El diseño de la celda puede ser más decisivo que el número de ejes del brazo
La selección del robot no debe separarse del diseño del utillaje, la presentación de la pieza, la elección de la antorcha y la secuenciación de la soldadura. Girar la pieza a una posición más favorable puede simplificar el control de orientación y mejorar el comportamiento del baño de fusión. Para componentes circulares o largos, un posicionador coordinado puede ofrecer mayor valor de proceso que un brazo internamente redundante porque mantiene la soldadura en una posición gravitacional preferida.
Por ejemplo, una línea de fabricación puede combinar la soldadura robotizada con operaciones de conformado de roscas para componentes de fijación relacionados. Lamáquina laminadora de roscas Z28-150 está diseñada para el conformado en frío de roscas externas en lugar de la soldadura, pero ilustra por qué los límites de la celda deben definirse con precisión: no se debe suponer que el rango de piezas, el método de carga y el ritmo de producción de una máquina laminadora de roscas son compatibles con un robot de soldadura simplemente porque ambos sirven a la producción de componentes metálicos. El flujo de materiales, los resguardos, los puntos de inspección y las interfaces de manipulación requieren ingeniería independiente.
Esta distinción también se aplica dentro de la celda de soldadura. Un robot de soldadura automático de 7 ejes puede justificar su complejidad adicional de control cuando el rediseño del utillaje está limitado por la geometría del producto o la variación de la familia de piezas. Si los utillajes pueden exponer en cambio la soldadura en una postura sencilla, un robot convencional de seis ejes con equipos de posicionamiento adecuados puede ser más fácil de validar y mantener.
Evidencias de rendimiento que deben solicitarse
Las especificaciones del fabricante proporcionan carga útil, alcance, repetibilidad y rangos de ejes, pero estos valores no establecen la idoneidad de soldadura para una unión concreta. ISO 9283 proporciona un marco reconocido para evaluar las características de rendimiento de robots industriales, incluida la precisión y repetibilidad de pose bajo condiciones de prueba definidas. Estos valores son información básica útil, pero no deben confundirse con la precisión de la trayectoria de soldadura en una herramienta de producción cargada.
La validación debe utilizar la antorcha prevista, el paquete de cables, el utillaje de la pieza y condiciones de cordón representativas. La evidencia debe abordar:
- desplazamiento continuo a través de todo el cordón, incluidos inicios, paradas, esquinas y transiciones;
- margen respecto a límites articulares y singularidades a la velocidad programada normal;
- holgura mínima para la antorcha, el conjunto de cables y el equipo anticolisión;
- ángulo de trabajo real de la antorcha, ángulo de avance y extensión libre a lo largo de la trayectoria;
- comportamiento de velocidad de los ejes cuando la orientación de la superficie cambia rápidamente;
- repetibilidad después de cambios de herramienta, recuperación tras colisiones y actividades de mantenimiento rutinario.
La aceptación de la soldadura sigue rigiéndose por la especificación de fabricación aplicable y los requisitos del procedimiento de soldadura. Dependiendo del trabajo y del marco contractual, las referencias pertinentes pueden incluir ISO 3834 para requisitos de calidad en soldadura por fusión, ISO 15614 para la cualificación de procedimientos de soldadura, ISO 14732 para la cualificación del personal y operadores de soldadura, e ISO 5817 para niveles de calidad de imperfecciones en uniones soldadas por fusión. Estas normas abordan diferentes aspectos de la gestión de calidad de la soldadura; ninguna debe utilizarse como una afirmación general de que una configuración de robot es adecuada.
Consideraciones de seguridad e integración
Más grados de libertad pueden crear volúmenes barridos menos predecibles para quienes están acostumbrados a posturas fijas de seis ejes. Por tanto, las protecciones deben basarse en el volumen real del robot, los ejes externos, el movimiento de la pieza, la limpieza automática de la antorcha, el corte de hilo y los movimientos de manipulación de piezas. ISO 10218 establece requisitos básicos de seguridad para robots industriales y sistemas robóticos; la celda instalada sigue requiriendo una evaluación de riesgos específica de la tarea, un diseño de protección y una validación conforme al régimen regulatorio local aplicable.
El comportamiento de recuperación suele pasarse por alto. Después de un fallo de arco, una colisión de hilo o una parada de protección, el robot puede necesitar retirarse de una unión confinada. Una postura libre de colisiones durante la soldadura hacia adelante puede no proporcionar una trayectoria inversa segura si no se consideran el encaminamiento de cables o los utillajes cercanos. Las posiciones de recuperación, el acceso para avance manual y la lógica de reinicio deben incluirse en la revisión de ingeniería.
La aplicación más sólida para un robot de soldadura automático de 7 ejes no es simplemente una pieza «difícil de alcanzar». Es una unión en la que la orientación estable de la antorcha, el movimiento ininterrumpido de la trayectoria y el margen de colisión no pueden mantenerse de forma fiable mediante una configuración de seis ejes dentro de las restricciones disponibles de utillaje y proceso. Cuando esa condición se demuestra mediante simulación de trayectoria completa y pruebas de soldadura representativas, el eje adicional se convierte en un recurso medible de control de movimiento, en lugar de una especificación atractiva pero sin utilizar.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje