




Planificación de una célula de soldadura automática de 9 ejes para piezas multiángulo
Planificación de una célula de soldadura automática de 9 ejes para piezas multiángulo
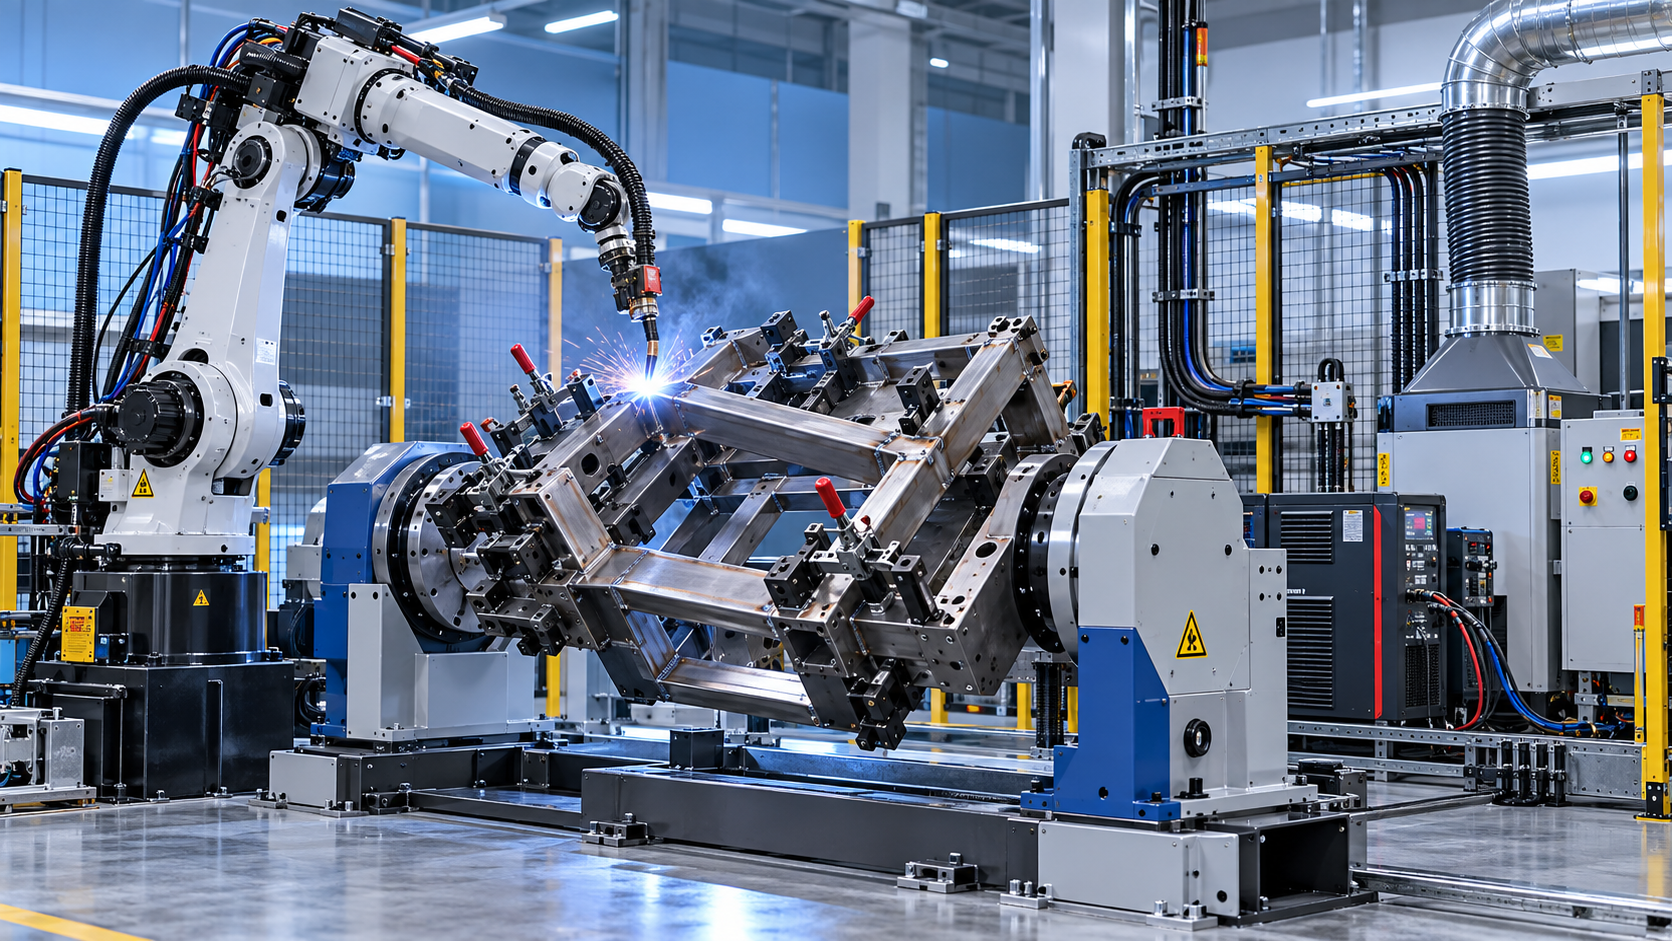
Una celda automática de robot de soldadura de 9 ejes se justifica cuando la pieza tiene soldaduras en varias caras, ángulos de unión cambiantes o características difíciles de alcanzar desde una posición fija. Los ejes adicionales no son valiosos simplemente porque la celda tenga un mayor número de ejes. Son valiosos cuando el movimiento coordinado del robot y la rotación de la pieza permiten que la antorcha mantenga un ángulo de trabajo, una dirección de avance y una posición del alambre estables sin manipulación manual repetida.
Esta distinción debe orientar la planificación. Una celda que teóricamente puede alcanzar cada cordón aún puede funcionar deficientemente si el utillaje permite deformaciones, el posicionador gira a través de orientaciones incómodas o el operario debe detener el sistema con demasiada frecuencia para cambiar el utillaje. Para piezas multiángulo, el enfoque más fiable comienza con el componente y sus requisitos de soldadura, y después organiza el robot, los ejes externos, el utillaje y el flujo de material en torno a ellos.
Defina la familia de piezas antes de seleccionar la celda
Una “pieza multiángulo” abarca problemas de fabricación muy diferentes. Un bastidor soldado con cuatro esquinas similares, una carcasa fabricada con cordones internos y un conjunto estructural con uniones diagonales largas pueden requerir cambios de posición, pero no necesitan la misma estrategia de automatización.
Comience con una familia representativa de piezas en lugar del componente individual más difícil. Reúna los planos, modelos 3D, grados de material, rangos de espesor, tipos de unión, longitudes de soldadura, tolerancias y la combinación de producción prevista. Incluya las variantes que se espera producir durante la vida útil de la celda, no solo el primer número de pieza.
Una pregunta inicial útil es:¿qué soldaduras requieren mover la pieza de trabajo y cuáles pueden alcanzarse cambiando únicamente la postura del robot? Un robot convencional de seis ejes puede cubrir varios cordones angulados si el utillaje presenta bien la pieza. Una configuración de 9 ejes suele ser más adecuada cuando los posicionadores externos deben girar o inclinar la pieza mientras el robot sigue la unión. El movimiento coordinado adicional puede mantener las soldaduras más cerca de una posición favorable, reducir las limitaciones de acceso de la antorcha y evitar una rotación excesiva de la muñeca del robot.
No suponga que cada cordón debe soldarse en posición plana. Algunos conjuntos no pueden reorientarse sin conflictos de espacio libre, riesgo de movimiento de la pieza o una complejidad excesiva del utillaje. El objetivo de planificación es crear un conjunto repetible de posiciones de soldadura prácticas, no forzar una orientación idealizada para cada milímetro de soldadura.
Diferencie los ejes del robot de los ejes de posicionamiento de la pieza
Un robot automático de soldadura de 9 ejes combina habitualmente un robot de seis ejes con un sistema externo de tres ejes, aunque la configuración exacta varía. Los ejes externos pueden incluir una mesa giratoria, un posicionador de cabezal y contrapunto, una unidad de inclinación y rotación, un carril lineal u otro dispositivo coordinado. Su función es presentar la unión de manera uniforme mientras el robot mantiene la geometría de la antorcha.
Para fabricaciones multiángulo, un posicionador de dos ejes suele proporcionar rotación e inclinación. Un tercer eje externo puede ser un carril de desplazamiento del robot, una elevación del posicionador o una función rotativa adicional. La configuración correcta depende del volumen envolvente de la pieza, la distribución del peso, el acceso a la soldadura y el método de carga. No debe seleccionarse únicamente por el número de ejes.
Preste especial atención a la diferencia entre alcance y acceso al proceso. Alcance significa que el robot puede colocar físicamente la antorcha cerca del cordón. Acceso al proceso significa que la antorcha puede mantener el ángulo de trabajo requerido, el ángulo de avance, la distancia de punta de contacto y la cobertura de gas, evitando al mismo tiempo abrazaderas, puntos de soldadura y la geometría circundante. Esto último determina la calidad de la soldadura.
El diseño del utillaje es la base de una soldadura robótica repetible
Los robots repiten posiciones con precisión; no corrigen por sí solos conjuntos de entrada inconsistentes. Si las piezas se colocan de forma diferente en cada ciclo, una trayectoria programada puede pasar junto a la unión, golpear una abrazadera o producir una colocación variable del cordón. Por este motivo, el diseño del utillaje debe tratarse como una parte fundamental de la celda de soldadura automática, no como una consideración independiente posterior.
Un utillaje necesita una lógica clara de referencias. Posicione la pieza a partir de características estables en el proceso previo y relevantes para la geometría de soldadura. Evite posicionar a partir de bordes finos, bridas flexibles o superficies que cambian después del plegado y la soldadura por puntos, a menos que el proceso esté diseñado en función de esas variaciones. El posicionamiento tridimensional basado en referencias primarias, secundarias y terciarias ayuda a evitar que la pieza se desplace en múltiples direcciones.
Las abrazaderas deben sujetar el conjunto frente a las fuerzas de soldadura y el movimiento rotativo sin deformarlo. Las abrazaderas neumáticas, hidráulicas o manuales pueden ser adecuadas, pero cada abrazadera crea un posible conflicto de acceso. En la práctica, el problema más difícil del utillaje a menudo no es sujetar la pieza; es sujetarla dejando suficiente acceso para la antorcha, el alimentador de alambre, la trayectoria de la escariadora y la rotación del posicionador.
Considere la distorsión térmica antes de decidirse por utillaje rígido. Los cordones largos, el material fino, las separaciones irregulares de unión y las secuencias de soldadura asimétricas pueden alejar un conjunto de su geometría prevista. Una celda robusta puede requerir soldadura por etapas, alternar el orden de los cordones, puntos de apoyo cerca de zonas flexibles o estaciones separadas para punteado y soldadura final. El utillaje debe permitir la inspección y el ajuste de componentes de desgaste, posicionadores y superficies de abrazadera, ya que estas condiciones influyen gradualmente en la posición de la pieza.
Utilice el análisis de alcance para detectar problemas antes de la fabricación
La simulación de la celda es más útil cuando responde a preguntas de producción, no cuando simplemente genera una atractiva animación del robot. El modelo debe incluir el cuerpo real de la antorcha, el cuello, la ruta del alimentador de alambre, los utillajes, las abrazaderas, los cerramientos de seguridad, el posicionador, las variantes de piezas y las zonas previstas de carga y descarga. Los modelos simplificados pueden ocultar las colisiones exactas que causan retrasos durante la puesta en marcha.
Revise cada cordón para la aproximación, la soldadura, la retirada y el movimiento del posicionador. Una antorcha puede librar la pieza durante la soldadura pero colisionar al aproximarse al punto de inicio. El robot puede alcanzar un cordón en un ángulo del posicionador, pero encontrar una singularidad de muñeca mientras sigue la trayectoria. Un cuello de antorcha largo puede mejorar el acceso a una esquina mientras reduce la rigidez y aumenta el riesgo de colisión en otras zonas.
Los requisitos de seguimiento de juntas también requieren una decisión temprana. Cuando el ajuste de las piezas está estrictamente controlado y el utillaje proporciona una ubicación repetible, la programación offline o los puntos programados pueden ser suficientes. Cuando las piezas de entrada presentan separaciones variables, variación dimensional o cordones que se desplazan después del punteado, puede ser necesario localizar la junta, realizar detección táctil o seguimiento basado en arco. Estas herramientas mejoran la tolerancia a la variación, pero no sustituyen una preparación adecuada de las piezas ni el control del utillaje.
Planifique el paquete de soldadura como parte del sistema de movimiento
La antorcha, la fuente de potencia, la alimentación de alambre, la limpieza de la antorcha y el tendido de cables afectan a la capacidad del sistema para funcionar de forma continua. Una celda multieje puede girar repetidamente la pieza de trabajo a posiciones que retuercen cables, restringen la alimentación de alambre o acercan demasiado las mangueras al metal caliente. Los paquetes de cables necesitan trayectorias de movimiento definidas y protección contra salpicaduras, bordes afilados y puntos de apriete.
Especifique el acceso para el cambio de consumibles y la limpieza de la antorcha. Una escariadora o estación de limpieza debe colocarse donde el robot pueda alcanzarla sin interrumpir la actividad de carga segura. Si el proceso utiliza diferentes tipos de alambre o gases de protección en la combinación de productos, calcule el procedimiento de cambio antes de asumir que la celda puede procesar todas las variantes sin supervisión.
Equilibre el tiempo de ciclo con el flujo completo de producción
El tiempo de ciclo robótico cotizado es solo un elemento de la capacidad. El ciclo práctico incluye carga, verificación de la pieza, sujeción, desplazamiento del robot, soldadura, rotación del posicionador, limpieza, descarga y recuperación planificada ante fallos normales. Una celda que ahorra segundos durante la soldadura con arco puede perder su ventaja si el operario tarda demasiado en cambiar los utillajes o retirar piezas desde una posición incómoda.
Para trabajos de mayor volumen, una configuración de doble estación puede permitir cargar en un lado mientras se suelda en el otro. Esto puede reducir el tiempo de espera, pero también añade espacio de planta, enclavamientos de seguridad, coste de utillaje y coordinación del proceso. Para piezas de menor volumen o que cambian con frecuencia, una celda de estación única con utillajes modulares puede ofrecer un mejor equilibrio entre automatización y flexibilidad.
El flujo de piezas aguas arriba es tan importante como el recinto de soldadura. Los componentes doblados, cortados, mecanizados o laminados deben llegar en una condición que el utillaje pueda posicionar. Si el conjunto incluye sujetadores roscados o elementos estructurales roscados, la ruta de conformado también debe considerarse desde el principio. Por ejemplo, unamáquina laminadora de roscas Z28-500 puede ser relevante cuando se producen roscas externas de alta resistencia, pernos de anclaje o componentes roscados de mayor paso antes de la fabricación. La celda de soldadura aún necesita protección contra salpicaduras y exposición al calor alrededor de estas características, por lo que la formación de roscas y la secuencia de soldadura deben coordinarse en lugar de planificarse como operaciones aisladas.
La seguridad y el acceso deben diseñarse en la distribución
La soldadura robótica requiere más que un vallado alrededor de un robot. El concepto de seguridad debe considerar el movimiento del robot y de la pieza giratoria, las superficies calientes, la radiación del arco, los humos, las salpicaduras, la energía acumulada en las abrazaderas y el acceso seguro del operario durante la carga y la recuperación de fallos.
Determine desde el principio dónde se ubican los operarios, dónde se presentan las piezas, cómo se retiran los conjuntos terminados y cómo entran en la celda para sustituir consumibles o ajustar el utillaje. Una distribución que proporciona acceso claro durante el funcionamiento normal pero obliga a una entrada incómoda durante la recuperación perderá tiempo y fomentará soluciones alternativas inseguras.
Los enclavamientos deben impedir la rotación del posicionador mientras el área de carga sea accesible. El diseño también debe hacer comprensible desde la interfaz del operario el estado de las abrazaderas, la presencia de la pieza y la posición segura del robot. Los procedimientos de recuperación merecen especial atención: tras un fallo de alimentación de alambre, una parada por colisión o un ciclo incompleto, el operario debe poder identificar el estado de la celda y devolverla a una secuencia segura sin tener que adivinar.
La puesta en marcha debe validar el proceso, no solo el programa
Antes de la aceptación en planta, defina lo que la celda debe demostrar. Normalmente, esto incluye las variantes de piezas que se procesarán, los requisitos de aceptación visual de las soldaduras, las dimensiones críticas después de la soldadura, la secuencia de ciclo, la repetibilidad del utillaje y la respuesta esperada ante interrupciones comunes. Una prueba en seco satisfactoria no es suficiente; la celda debe producir repetidamente piezas representativas en condiciones normales de carga.
Comience con piezas estables y un conjunto limitado de procedimientos de soldadura. Una vez que el movimiento básico, la sujeción y los resultados de soldadura sean uniformes, introduzca las variantes más difíciles. Cambiar al mismo tiempo las trayectorias del robot, las ubicaciones del utillaje, los parámetros de soldadura y el diseño de la pieza hace que el análisis de la causa raíz sea lento y poco fiable.
Documente los programas, los ajustes del utillaje, los consumibles, los puntos de referencia y las rutinas de respaldo antes de aumentar la producción. Una celda de soldadura automática resulta más fácil de mantener cuando los técnicos pueden distinguir un problema de ubicación de la pieza de un problema de estado de la antorcha, de parámetros de soldadura o de trayectoria del robot.
Una secuencia práctica para impulsar el proyecto
- Clasifique la familia de piezas prevista según tamaño, peso, geometría de unión, espesor del material y volumen de producción.
- Identifique los cordones que exigen rotación de la pieza, inclinación, movimiento coordinado continuo o acceso especial de la antorcha.
- Cree las referencias del utillaje y los conceptos de abrazaderas antes de finalizar la selección del robot y del posicionador.
- Realice un estudio detallado de alcance y colisiones utilizando utillaje realista y todas las variantes de piezas requeridas.
- Defina el ciclo operativo completo, incluida la carga, la limpieza, los cambios, la inspección y la recuperación de fallos.
- Establezca criterios de calidad y aceptación de soldadura que puedan verificarse durante la puesta en marcha y la producción normal.
- Apruebe la distribución de la celda solo después de resolver el acceso de seguridad, el tendido de servicios, la extracción de humos y el flujo de materiales.
El mejor plan para un robot automático de soldadura de 9 ejes es aquel en el que cada eje tiene una función definida: presentar la pieza, mejorar el acceso de la antorcha, mantener una orientación de soldadura utilizable o conservar la productividad de la celda mediante una secuencia de carga práctica. Cuando un eje no resuelve uno de estos problemas, puede añadir complejidad sin mejorar el resultado. Partir de la estabilidad del utillaje y del acceso a los cordones permite crear una celda más fácil de poner en marcha, más sencilla de operar y mejor preparada para cambios en la combinación de piezas.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje