




Планирование автоматизированной 9-осевой сварочной ячейки для деталей с различными углами
Планирование автоматизированной 9-осевой сварочной ячейки для деталей с различными углами
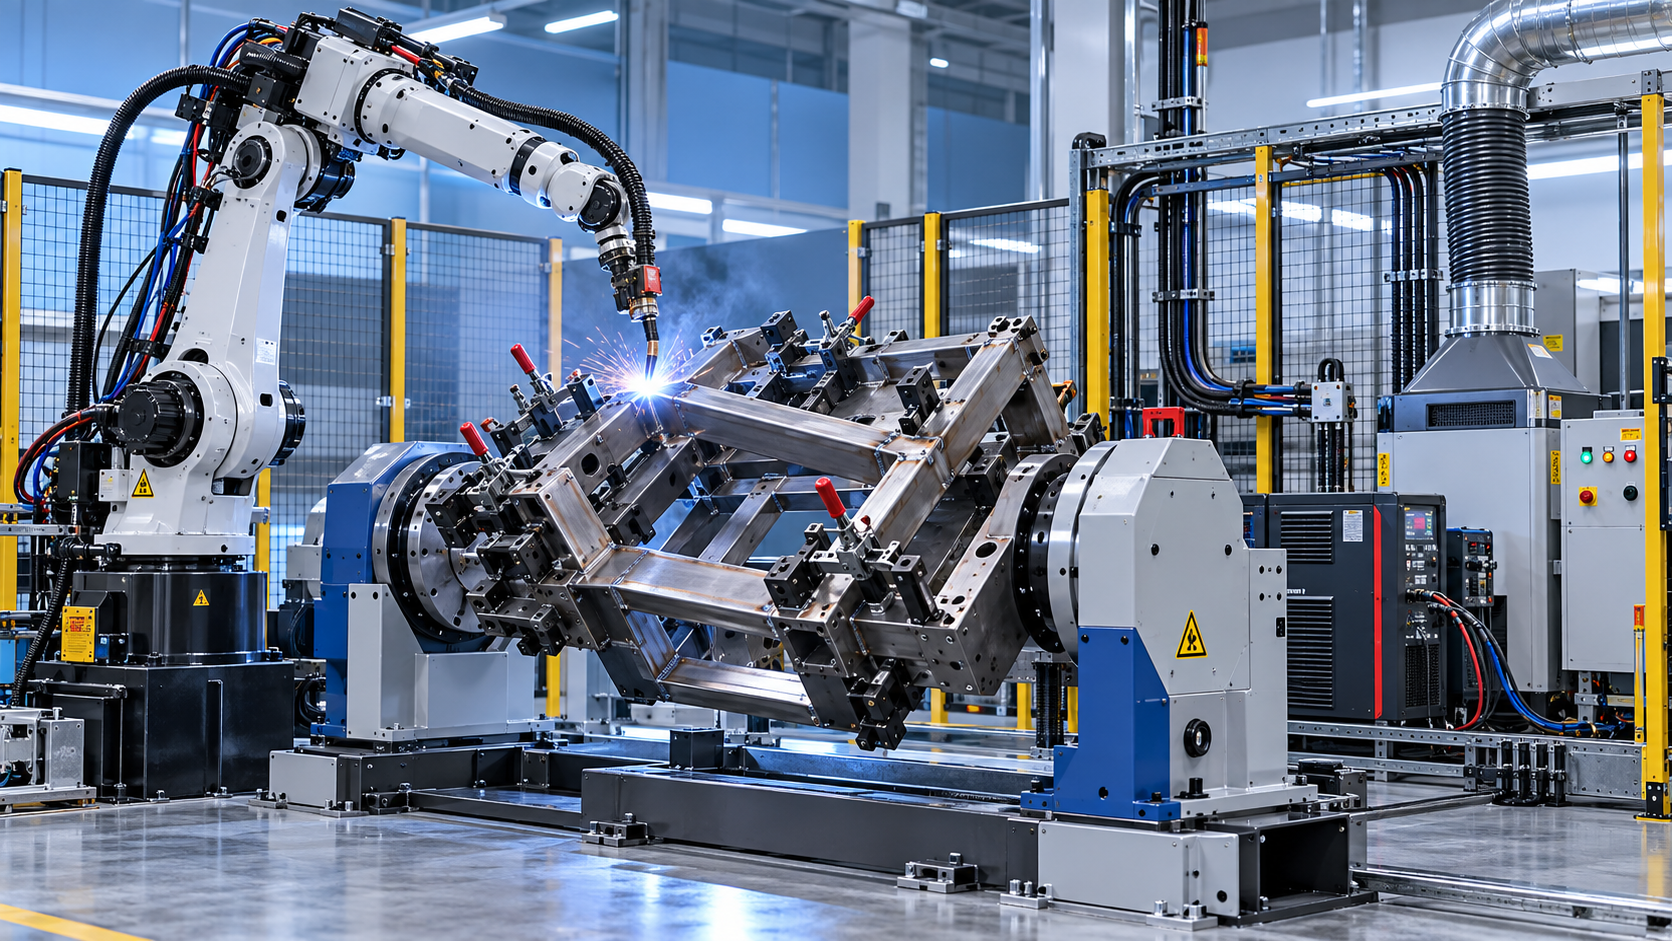
Автоматизированная 9-осевая роботизированная сварочная ячейка оправдана, когда деталь имеет сварные швы на нескольких поверхностях, изменяющиеся углы соединений или элементы, к которым трудно получить доступ из одного фиксированного положения. Дополнительные оси ценны не просто потому, что ячейка имеет большее количество осей. Они становятся ценными, когда скоординированное движение робота и вращение детали позволяют горелке поддерживать стабильный рабочий угол, направление перемещения и положение проволоки без повторных ручных операций.
Это различие должно определять планирование. Ячейка, которая теоретически может достичь каждого шва, всё же может работать неудовлетворительно, если оснастка допускает деформацию, позиционер вращает деталь в неудобные положения или оператору приходится слишком часто останавливать систему для смены оснастки. Для деталей с несколькими углами наиболее надёжный подход начинается с компонента и требований к его сварным швам, а затем вокруг них выстраиваются робот, внешние оси, оснастка и поток материалов.
Определите семейство деталей до выбора ячейки
«Деталь с несколькими углами» охватывает очень разные производственные задачи. Сварная рама с четырьмя похожими углами, изготовленный корпус с внутренними швами и конструкционная сборка с длинными диагональными соединениями могут требовать изменения положения, но им не нужна одинаковая стратегия автоматизации.
Начните с представительного семейства деталей, а не с самого сложного отдельного компонента. Соберите чертежи, 3D-модели, марки материалов, диапазоны толщин, типы соединений, длины швов, допуски и предполагаемую производственную номенклатуру. Включите варианты, которые производство планирует выпускать в течение срока службы ячейки, а не только первый номер детали.
Полезный ранний вопрос: какие швы требуют перемещения заготовки, а к каким можно получить доступ, изменяя только положение робота? Обычный шестиосевой робот может обработать несколько наклонных швов, если оснастка правильно представляет деталь. 9-осевая конфигурация обычно становится более подходящей, когда внешние позиционеры должны вращать или наклонять деталь, пока робот отслеживает соединение. Дополнительное скоординированное движение может удерживать швы ближе к благоприятному положению, уменьшать компромиссы при доступе горелки и избегать чрезмерного вращения запястья робота.
Не следует считать, что каждый шов должен свариваться в нижнем положении. Некоторые сборки невозможно переориентировать без конфликтов по зазорам, риска смещения детали или чрезмерной сложности оснастки. Цель планирования — создать воспроизводимый набор практических положений сварки, а не принудительно обеспечивать идеализированную ориентацию для каждого миллиметра шва.
Разделяйте оси робота и оси позиционирования заготовки
Автоматический 9-осевой сварочный робот обычно сочетает шестиосевого робота с трёхосевой внешней системой, хотя точная компоновка может различаться. Внешние оси могут включать поворотный стол, позиционер с передней и задней бабками, наклонно-поворотный узел, линейную направляющую или другое синхронизированное устройство. Их роль состоит в стабильном представлении соединения, пока робот поддерживает геометрию горелки.
Для многоугловых сварных конструкций двухосевой позиционер часто обеспечивает вращение и наклон. Третьей внешней осью может быть рельсовый путь перемещения робота, подъёмник позиционера или дополнительная функция вращения. Правильная конфигурация зависит от габаритов детали, распределения массы, доступа к швам и способа загрузки. Её не следует выбирать только по количеству осей.
Уделяйте особое внимание различию между досягаемостью и технологическим доступом. Досягаемость означает, что робот может физически подвести горелку к шву. Технологический доступ означает, что горелка может сохранять требуемый рабочий угол, угол перемещения, расстояние до контактного наконечника и газовую защиту, избегая при этом зажимов, прихваточных швов и окружающей геометрии. Именно последнее определяет качество сварки.
Конструкция оснастки — основа воспроизводимой роботизированной сварки
Роботы точно повторяют положения; они не исправляют самостоятельно нестабильные входящие сборки. Если детали укладываются по-разному от цикла к циклу, запрограммированная траектория может пройти рядом с соединением, задеть зажим или привести к нестабильному расположению валика. По этой причине проектирование оснастки следует рассматривать как ключевую часть автоматической сварочной ячейки, а не как отдельную последующую задачу.
Оснастке необходима чёткая логика базирования. Базируйте деталь по элементам, стабильным в предшествующем процессе и значимым для геометрии сварного шва. Избегайте базирования по тонким кромкам, гибким фланцам или поверхностям, которые изменяются после гибки и прихваточной сварки, если процесс не разработан с учётом этих вариаций. Трёхмерное базирование по первичным, вторичным и третичным базам помогает предотвратить смещение детали в разных направлениях.
Зажимы должны удерживать сборку от сварочных усилий и вращательного движения без её деформации. Пневматические, гидравлические или ручные зажимы могут быть уместны, но каждый зажим создаёт возможный конфликт доступа. На практике наиболее сложная проблема оснастки часто состоит не в удержании детали, а в её удержании при сохранении достаточного доступа для горелки, механизма подачи проволоки, траектории очистителя и вращения позиционера.
Рассмотрите термическую деформацию до утверждения жёсткой оснастки. Длинные швы, тонкий материал, неравномерные зазоры в соединениях и несимметричная последовательность сварки могут увести сборку от предусмотренной геометрии. Надёжная ячейка может потребовать поэтапной сварки, чередования порядка швов, опорных точек возле гибких участков или отдельных станций для прихватки и окончательной сварки. Оснастка должна позволять осмотр и регулировку изнашиваемых компонентов, базирующих элементов и поверхностей зажимов, поскольку эти условия постепенно влияют на положение детали.
Используйте анализ досягаемости для выявления проблем до изготовления
Моделирование ячейки наиболее полезно, когда оно отвечает на производственные вопросы, а не просто создаёт привлекательную анимацию робота. Модель должна включать фактический корпус горелки, гусак, траекторию механизма подачи проволоки, оснастку, зажимы, защитное ограждение, позиционер, варианты деталей и предполагаемые зоны загрузки/выгрузки. Упрощённые модели могут скрыть именно те столкновения, которые вызывают задержки при вводе в эксплуатацию.
Проверьте каждый шов с точки зрения подхода, сварки, отвода горелки и движения позиционера. Горелка может обходить деталь при сварке, но столкнуться с ней при подходе к начальной точке. Робот может достигать шва при одном угле позиционера, но столкнуться с сингулярностью запястья во время следования по траектории. Длинный гусак горелки может улучшить доступ к углу, одновременно снижая жёсткость и повышая риск столкновений в других местах.
Требования к отслеживанию соединения также необходимо определить на раннем этапе. Когда подгонка деталей строго контролируется и оснастка обеспечивает воспроизводимое базирование, может быть достаточно автономного программирования или обученных точек. Если входящие детали имеют переменные зазоры, размерные отклонения или швы смещаются после прихватки, могут потребоваться поиск шва, контактное зондирование или отслеживание по дуге. Эти средства повышают устойчивость к вариациям, но не заменяют качественную подготовку деталей и контроль оснастки.
Планируйте сварочный комплекс как часть системы движения
Горелка, источник питания, подача проволоки, очистка горелки и прокладка кабелей влияют на возможность непрерывной работы системы. Многоосевая ячейка может многократно поворачивать заготовку в положения, которые перекручивают кабели, ограничивают подачу проволоки или слишком близко подводят шланги к горячему металлу. Кабельные пакеты должны иметь определённые траектории движения и защиту от брызг, острых кромок и точек защемления.
Предусмотрите доступ для замены расходных материалов и очистки горелки. Очиститель или станция очистки должны быть размещены там, где робот может до них добраться, не прерывая безопасную загрузку. Если в процессе для разных изделий используются разные типы проволоки или защитные газы, рассчитайте процедуру переналадки, прежде чем предполагать, что ячейка сможет работать со всеми вариантами без участия оператора.
Балансируйте время цикла с полным производственным потоком
Заявленное время роботизированного цикла — лишь один из элементов производительности. Практический цикл включает загрузку, проверку детали, зажим, перемещение робота, сварку, вращение позиционера, очистку, выгрузку и плановое восстановление после типовых неисправностей. Ячейка, экономящая секунды во время сварки под дугой, может потерять это преимущество, если оператор слишком долго меняет оснастку или снимает детали из неудобного положения.
Для работ с большим объёмом двухстанционная компоновка может позволить выполнять загрузку с одной стороны, пока с другой происходит сварка. Это может сократить время ожидания, но также требует дополнительной площади, блокировок безопасности, затрат на оснастку и координации процесса. Для малых объёмов или часто меняющихся деталей одностанционная ячейка с модульной оснасткой может обеспечить лучший баланс между автоматизацией и гибкостью.
Поток деталей до сварочного участка так же важен, как и само сварочное ограждение. Гнутые, резаные, обработанные или прокатанные компоненты должны поступать в состоянии, позволяющем оснастке их базировать. Если сборка включает резьбовые крепёжные элементы или резьбовые конструкционные элементы, маршрут формообразования также следует рассматривать на раннем этапе. Например, резьбонакатный станок Z28-500 может быть актуален, когда перед изготовлением производятся высокопрочные наружные резьбы, анкерные болты или резьбовые компоненты с большим шагом. Сварочная ячейка всё равно нуждается в защите от сварочных брызг и теплового воздействия вокруг этих элементов, поэтому формирование резьбы и последовательность сварки должны координироваться, а не планироваться как изолированные операции.
Безопасность и доступ должны быть заложены в компоновку
Роботизированная сварка требует большего, чем ограждение вокруг робота. Концепция безопасности должна учитывать движение робота и вращающейся заготовки, горячие поверхности, излучение дуги, дым, брызги, накопленную энергию в зажимах и безопасный доступ оператора во время загрузки и устранения неисправностей.
Заранее определите, где стоят операторы, где подаются детали, как удаляются готовые сборки и как осуществляется вход в ячейку для замены расходных материалов или регулировки оснастки. Компоновка, обеспечивающая понятный доступ при нормальной работе, но вынуждающая к неудобному входу при восстановлении, приведёт к потере времени и будет поощрять небезопасные обходные решения.
Блокировки должны предотвращать вращение позиционера, пока зона загрузки доступна. Конструкция также должна делать понятными через интерфейс оператора состояния зажимов, наличие детали и безопасное положение робота. Процедурам восстановления следует уделить особое внимание: после неисправности подачи проволоки, остановки из-за столкновения или незавершённого цикла оператор должен иметь возможность определить состояние ячейки и вернуть её к безопасной последовательности без догадок.
Ввод в эксплуатацию должен подтверждать процесс, а не только программу
До приёмки на площадке определите, что должна продемонстрировать ячейка. Обычно это включает запускаемые варианты деталей, требования к визуальной приемке сварных швов, критические размеры после сварки, последовательность цикла, воспроизводимость оснастки и ожидаемую реакцию на обычные прерывания. Успешного пробного запуска недостаточно; ячейка должна многократно производить представительные детали при нормальных условиях загрузки.
Начните со стабильных деталей и ограниченного набора процедур сварки. После того как основные движения, зажим и результаты сварки станут стабильными, вводите более сложные варианты. Одновременное изменение траекторий робота, положений оснастки, параметров сварки и конструкции детали делает анализ первопричин медленным и ненадёжным.
Документируйте программы, настройки оснастки, расходные материалы, опорные точки и процедуры резервного копирования до наращивания производства. Автоматическую сварочную ячейку легче обслуживать, когда технические специалисты могут отличить проблему базирования детали от проблемы состояния горелки, параметров сварки или траектории робота.
Практическая последовательность для продвижения проекта
- Классифицируйте планируемое семейство деталей по размеру, массе, геометрии соединений, толщине материала и объёму производства.
- Определите швы, требующие вращения детали, наклона, непрерывного скоординированного движения или специального доступа горелки.
- Разработайте базы оснастки и концепции зажимов до окончательного выбора робота и позиционера.
- Выполните подробное исследование досягаемости и столкновений с использованием реалистичной оснастки и всех требуемых вариантов деталей.
- Определите полный рабочий цикл, включая загрузку, очистку, переналадки, контроль и восстановление после неисправностей.
- Установите критерии качества и приемки сварных швов, которые можно проверить при вводе в эксплуатацию и в ходе обычного производства.
- Утверждайте компоновку ячейки только после решения вопросов безопасного доступа, прокладки коммуникаций, удаления дыма и потока материалов.
Наиболее эффективный план автоматической 9-осевой роботизированной сварки — тот, в котором каждая ось имеет определённую задачу: представлять деталь, улучшать доступ горелки, поддерживать пригодную ориентацию для сварки или обеспечивать производительность ячейки благодаря практичной последовательности загрузки. Если ось не решает одну из этих задач, она может усложнить систему без улучшения результата. Начало с устойчивости оснастки и доступа к швам позволяет создать ячейку, которую легче вводить в эксплуатацию, проще эксплуатировать и лучше адаптировать к изменениям номенклатуры деталей.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение