




Автоматические 7-осевые сварочные роботы: ключевые особенности движения для сложных соединений
Автоматические 7-осевые сварочные роботы: ключевые особенности движения для сложных соединений
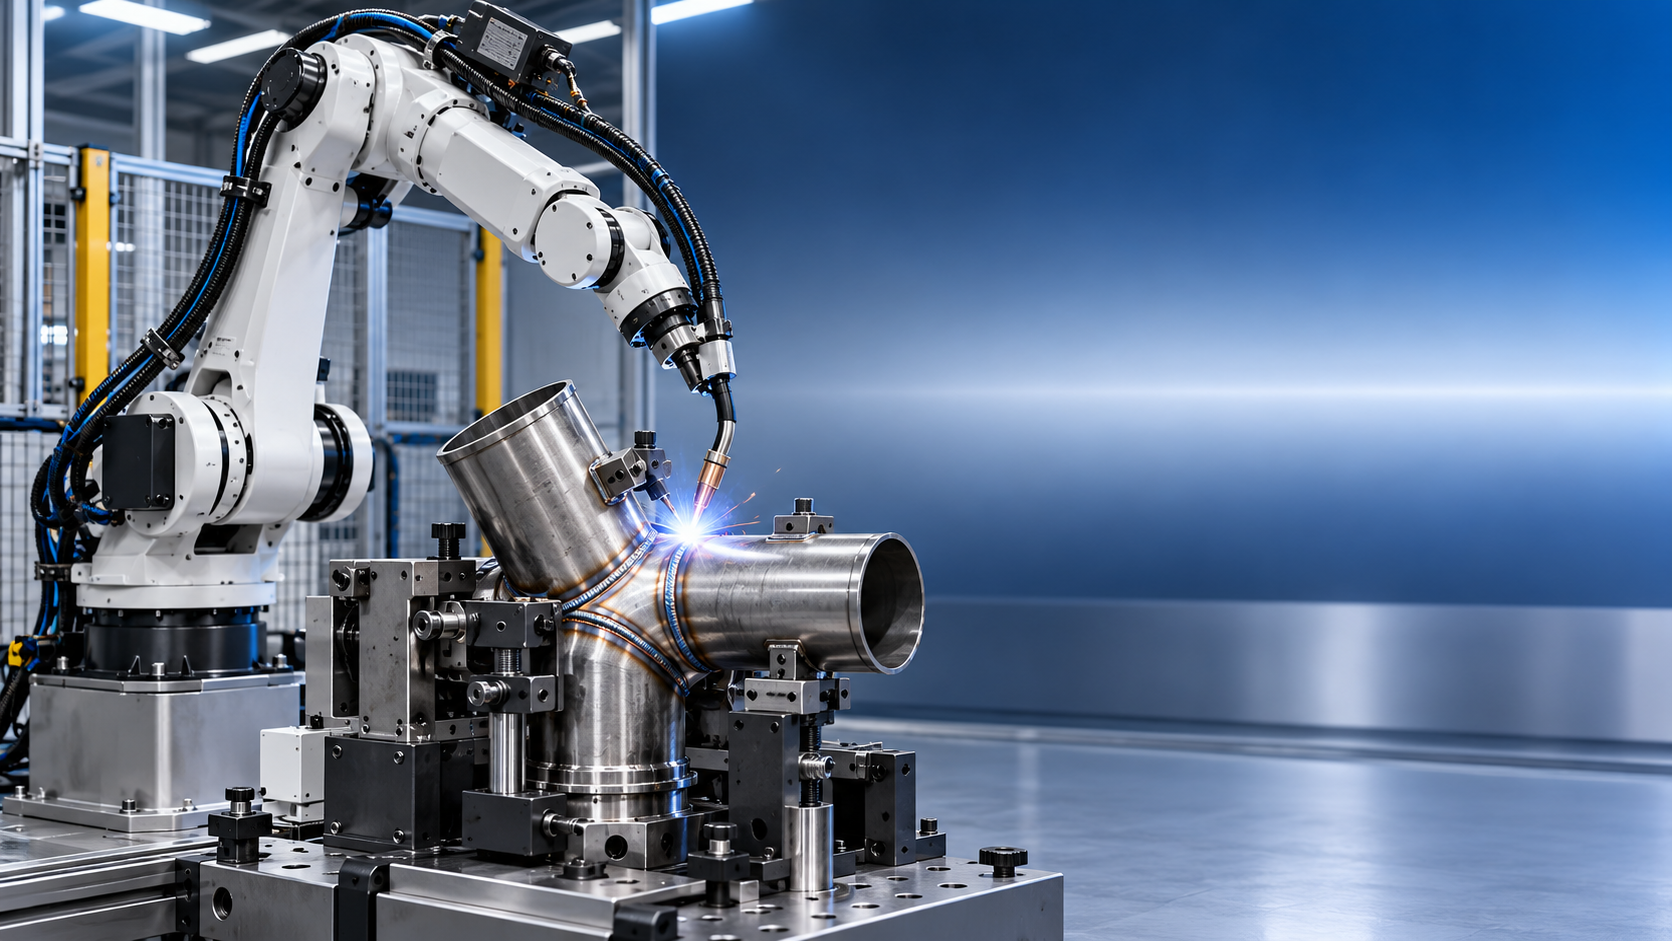
Автоматический 7-осевой сварочный робот определяется не просто наличием «ещё одной оси» в общем смысле. Его ценность заключается в кинематической избыточности: робот может достигать требуемого положения и ориентации горелки при более чем одной конфигурации суставов. При сложной сварке такая избыточность позволяет предотвращать резкие повороты запястья, снижать вероятность попадания в сингулярности, сохранять стабильный угол перемещения и обеспечивать зазор относительно приспособлений или заготовки.
Это различие важно, поскольку робот может выполнить сварочную траекторию в офлайн-симуляции, но при этом создавать нестабильные углы горелки, помехи со стороны кабеля, ограниченный доступ суставов или неудобное положение в конце шва. Важен не сам факт наличия семи осей, а то, создаёт ли седьмая ось полезные альтернативные конфигурации во всём фактическом диапазоне сварочных движений.
Что на самом деле означает седьмая ось
В роботизированной сварке термин «7-осевой» может описывать разные архитектуры оборудования. Шарнирно-сочленённая рука с семью суставами имеет избыточную внутреннюю ось, часто аналогичную дополнительной свободе движения человеческого локтя или плеча. Она может изменять положение локтя без существенного изменения положения инструмента в точке центра инструмента (TCP). Именно такая конфигурация наиболее непосредственно связана с улучшенной ориентацией горелки в ограниченных или пространственно сложных соединениях.
В других предложениях обычный шестиосевой робот комплектуется линейной направляющей, поворотным позиционером, системой передней и задней бабки или другой внешней осью. Тогда ячейка может называться семиосевой или многоосевой сварочной системой. Это может существенно увеличить рабочую зону и обеспечить координированную сварку вокруг цилиндрических или крупных сборных деталей, однако такая система не эквивалентна семиосевой руке. Внешняя ось изменяет положение заготовки или робота; она не обязательно предоставляет запястью другой способ удерживать горелку в той же точке.
Поэтому техническую оценку следует начинать с кинематического определения. Необходимые вопросы включают:
- Интегрирована ли седьмая ось в руку робота или является внешней координируемой осью?
- Могут ли все оси двигаться синхронно во время сварки или внешняя ось используется только для индексирования?
- Решает ли контроллер задачу избыточности автоматически и может ли программист задавать ограничения для предпочтительных положений руки?
- Какие оси остаются доступными после установки комплекта горелки, защит от столкновений, кабельного пакета и оборудования для отслеживания шва?
Система с рельсовой направляющей может быть правильным решением для длинных конструкционных балок; избыточная семиосевая рука может быть более эффективной для плотных узлов, трубчатых пересечений, внутренних углов и сборок, где ограничивающим фактором является положение горелки. Рассмотрение этих архитектур как взаимозаменяемых приводит к неверным предположениям о времени цикла и доступности.
Поза TCP — лишь часть требований к сварке
Сварочная траектория обычно задаётся как последовательность положений TCP с соответствующими ориентациями. При угловом шве горелка должна поддерживать значимый рабочий угол относительно двух соединяемых поверхностей и угол перемещения относительно направления движения. При сварке разделки требуемая ориентация определяется геометрией скоса кромок, зазором в корне, доступом к корню, стратегией наплавки присадочного металла и необходимостью исключить контакт между соплом и боковой стенкой.
При простом плоском шве шестиосевой робот часто может без труда поддерживать эти условия. Ограничение проявляется, когда шов изгибается в трёхмерном пространстве, проходит близко к элементам конструкции, входит в узкий карман или требует перехода между сварочными положениями. В таких точках одна и та же ориентация TCP может требовать непрактичного положения руки. 7-осевой робот может изменять положение локтя или предплечья, сохраняя запрограммированную траекторию TCP.
Эта дополнительная свобода особенно полезна, когда горелка должна оставаться в узком угловом диапазоне. Траектория может быть геометрически достижимой, однако горелка способна отклоняться к неблагоприятному рабочему углу, если планирование движения отдаёт приоритет минимизации перемещений суставов, а не технологической ориентации. Оценщик должен проверять не только траекторию TCP, но и полную временную историю угла горелки, значений осей, скорости и расстояния до близлежащей геометрии.
Непрерывность движения важнее изолированной досягаемости
Исследования рабочей зоны часто сосредоточены на том, может ли робот получить доступ к началу и концу шва. Однако качество сварки зависит от непрерывной досягаемости между этими точками. Робот, достигающий обоих концов, всё же может столкнуться с переворотом запястья, ограничением оси или положением, близким к сингулярности, в середине траектории.
Сингулярности возникают, когда две или более оси робота кинематически выравниваются, снижая способность робота создавать заданное декартово движение без экстремальных скоростей суставов. Типичный пример — выравнивание осей запястья при повороте горелки вокруг TCP. Вблизи этого состояния небольшие изменения ориентации могут вызывать быстрое движение одного или нескольких суставов запястья. Это может привести к снижению стабильности скорости, сигналам тревоги контроллера или незапланированной переориентации.
Для сварки это не только вопрос движения робота. Внезапное изменение конфигурации может влиять на натяжение кабеля, положение рукава горелки, стабильность вылета электрода, газовую защиту и зазор для предотвращения столкновений. На критическом шве такие нарушения могут вызвать нестабильность процесса, даже если робот не остановится.
Избыточность позволяет контроллеру выбрать другое положение руки до того, как сингулярность станет неизбежной. Однако это преимущество зависит от настроек планирования траектории. Некоторые контроллеры оптимизируют кратчайшее перемещение суставов; другие позволяют задавать предпочтительные положения, избегание пределов суставов или пользовательское управление углом руки. Эти функции следует демонстрировать на фактической геометрии соединения, а не выводить из типовой диаграммы рабочей зоны робота.
Управление ориентацией горелки в сложных соединениях
Сложные соединения редко имеют одно универсально правильное положение горелки. Допустимый диапазон ориентации определяется сварочным процессом, конструкцией соединения, диаметром проволоки, защитным газом, геометрией горелки, последовательностью валиков и условиями доступа. Дополнительная ось не устраняет эти технологические ограничения; она делает более выполнимым поддержание требуемой ориентации при движении по ограниченной траектории.
Рассмотрим соединение ответвительной трубы с коллектором. По мере движения горелки вокруг седловидного пересечения локальная нормаль поверхности непрерывно изменяется. Робот должен изменять ориентацию горелки, сохраняя постоянный вылет и избегая помех между газовым соплом, стенкой трубы и соседними конструктивными элементами. Избыточная рука часто может выполнять такое изменение ориентации с более плавным распределением движения между плечом, локтем и запястьем.
Аналогичные преимущества могут проявляться при:
- многоплоскостных угловых швах на рамах с рёбрами жёсткости, косынками и поперечинами;
- углах коробчатых профилей, где горелка подходит через ограниченное отверстие;
- литых или обработанных компонентах с неровными внешними контурами;
- кольцевых швах, где доступ значительно изменяется по окружности детали;
- крупных сборках, в которых элементы приспособления препятствуют прямой траектории подхода.
Возможности свободы движения ограничены. Если физически невозможно поддерживать расстояние от контактного наконечника до изделия, сопло не может войти в соединение или процедура сварки требует угла горелки, конфликтующего с окружающей геометрией, седьмая ось не сможет компенсировать плохую доступность соединения. В таких случаях выбор горелки, перепроектирование соединения, модификация приспособления или оборудование для позиционирования могут дать больший эффект, чем кинематика робота.
Зазор должен учитывать весь комплект горелки
Проверка досягаемости на основе CAD часто рассматривает инструмент как упрощённый цилиндр. Для сварки этого недостаточно. Соответствующая модель столкновений должна включать шейку горелки, газовое сопло, вылет контактного наконечника, канал подачи проволоки, кабельный жгут, устройство защиты от столкновений, датчик шва, требования доступа для очистителя горелки и геометрическую оболочку, создаваемую движением кабеля.
7-осевой робот может улучшить зазор, отводя локоть от детали, но альтернативное положение также может приблизить кабельный пакет к приспособлению. Проблема зазора динамична: конфигурация, безопасная в одной путевой точке, может вызвать помехи при перемещении кабеля к следующей точке.
Калибровка точки центра инструмента заслуживает такого же внимания. Дополнительная ось увеличивает число комбинаций суставов, способных разместить горелку в одних и тех же запрограммированных координатах. Если определение TCP, геометрия горелки или монтаж на фланце неточны, отклонения могут проявляться по-разному в разных положениях. Надёжное приёмочное испытание должно включать повторные подходы к контрольному элементу из нескольких конфигураций робота, а не проверку точности TCP только в одном удобном положении.
Планирование траектории и разрешение избыточности
Избыточная кинематика требует политики выбора среди нескольких допустимых решений. Без неё робот может изменять положение способами, которые математически верны, но неудовлетворительны в эксплуатации. Подходящая стратегия движения в целом должна сбалансировать несколько целей: сохранение ориентации горелки, избегание пределов суставов и сингулярностей, поддержание зазора, сокращение ненужных реверсов осей и контролируемое движение кабеля.
Для критических швов полезно определять границы положений вместо того, чтобы оставлять всю траекторию автоматической оптимизации. Они могут включать предпочтительную сторону локтя, запрещённые повороты запястья, ограниченные диапазоны суставов либо положения подхода и отхода. Точный метод программирования зависит от контроллера, однако принцип остаётся неизменным: избыточность должна регулироваться ограничениями сварки, а не только достижимостью робота.
Также важна плотность выборки. Если точки ориентации слишком редки вдоль быстро меняющегося шва, интерполяция может создавать непреднамеренные промежуточные положения. И наоборот, чрезмерная плотность точек может затруднить редактирование и вызвать небольшие изменения скорости там, где сглаживание настроено неправильно. Наилучшее представление зависит от возможностей контроллера по сплайн-, круговой и линейной интерполяции, а также от точности модели заготовки.
Вариации заготовки могут использовать доступный запас движения
Смоделированная траектория обычно предполагает номинальную геометрию детали и повторяемое закрепление. Реальные сварные конструкции имеют зазоры при сборке, деформацию от прихваток, вариации материала и ошибки положения при загрузке. Когда запланированная траектория горелки уже использует большую часть доступного зазора или приближается к пределу оси, даже умеренная вариация может сделать ячейку ненадёжной.
Отслеживание шва посредством дугового датчика, лазерного датчика или других методов может корректировать положение траектории в некоторых применениях. Оно не решает автоматически задачу выбора положения робота. Датчик может перемещать TCP для следования фактическому шву, в то время как суставы робота приближаются к пределу или сопло подходит ближе к препятствию. Логику планирования движения и отслеживания шва необходимо оценивать совместно.
Это особенно важно, когда деталь велика относительно рабочей зоны робота. Семиосевая рука может создать достаточный запас для компенсации нормальной вариации положения. Но если вариация в основном вызвана недостаточно жёстким приспособлением или значительной деформацией компонента, основной корректирующей мерой остаётся контроль приспособления и процесса, а не более сложный робот.
Конструкция ячейки может быть важнее количества осей руки
Выбор робота не следует отделять от конструкции приспособления, подачи детали, выбора горелки и последовательности сварки. Поворот заготовки в более благоприятное положение может упростить управление ориентацией и улучшить поведение сварочной ванны. Для круглых или длинных компонентов координируемый позиционер может обеспечить большую технологическую ценность, чем внутренне избыточная рука, поскольку он удерживает шов в предпочтительном гравитационном положении.
Например, производственная линия может сочетать роботизированную сварку с операциями формования резьбы для связанных компонентов крепежа. Резьбонакатной станок Z28-150 предназначен для холодного формования наружной резьбы, а не для сварки, однако он показывает, почему границы ячейки необходимо точно определять: нельзя предполагать совместимость диапазона деталей, метода загрузки и производственного ритма резьбонакатного станка со сварочным роботом только потому, что оба они используются в производстве металлических компонентов. Поток материалов, ограждения, точки контроля и интерфейсы перемещения требуют отдельного проектирования.
Это различие относится и к самой сварочной ячейке. Автоматический 7-осевой сварочный робот может оправдать дополнительную сложность управления, когда перепроектирование приспособления ограничено геометрией изделия или вариацией семейства деталей. Если же приспособления могут представить шов в простом положении, обычный шестиосевой робот с подходящим позиционирующим оборудованием может быть проще в валидации и обслуживании.
Данные о производительности, которые следует запросить
Спецификации производителя указывают грузоподъёмность, рабочую зону, повторяемость и диапазоны осей, однако эти значения не подтверждают пригодность для сварки конкретного соединения. ISO 9283 предоставляет признанную основу для оценки характеристик промышленных роботов, включая точность позы и повторяемость в определённых условиях испытаний. Эти значения являются полезной исходной информацией, но их не следует путать с точностью сварочной траектории при работе с нагруженным производственным инструментом.
Валидация должна проводиться с предполагаемыми горелкой, кабельным комплектом, приспособлением для заготовки и репрезентативными условиями шва. Доказательства должны охватывать:
- непрерывное движение по полному шву, включая начала, остановки, углы и переходы;
- запас до пределов суставов и сингулярностей при нормальной запрограммированной скорости;
- минимальный зазор для горелки, кабельного жгута и оборудования защиты от столкновений;
- фактический рабочий угол горелки, угол перемещения и вылет по всей траектории;
- поведение скорости осей при быстром изменении ориентации поверхности;
- повторяемость после замены инструмента, восстановления после столкновения и работ по регулярному техническому обслуживанию.
Приёмка сварных соединений по-прежнему регулируется применимыми требованиями к изготовлению и процедурам сварки. В зависимости от выполняемых работ и договорной базы соответствующие документы могут включать ISO 3834 для требований к качеству при сварке плавлением, ISO 15614 для аттестации технологии сварки, ISO 14732 для квалификации сварочного персонала и операторов, а также ISO 5817 для уровней качества несовершенств в соединениях, сваренных плавлением. Эти стандарты относятся к разным аспектам управления качеством сварки; ни один из них не следует использовать как общее утверждение о пригодности конфигурации робота.
Вопросы безопасности и интеграции
Большее число степеней свободы может создавать менее предсказуемые объёмы перемещения для тех, кто привык к фиксированным положениям шестиосевых роботов. Поэтому защитные меры должны основываться на фактической рабочей зоне робота, внешних осях, движении заготовки, автоматической очистке горелки, резке проволоки и движениях при обработке деталей. ISO 10218 устанавливает основные требования безопасности для промышленных роботов и роботизированных систем; установленная ячейка всё равно требует оценки рисков для конкретной задачи, проектирования защитных мер и валидации в соответствии с действующим местным нормативным режимом.
Поведение при восстановлении часто упускают из виду. После сбоя дуги, столкновения проволоки или защитной остановки роботу может потребоваться выйти из ограниченного соединения. Положение, свободное от столкновений при сварке в прямом направлении, может не обеспечивать безопасную обратную траекторию, если не учтены прокладка кабеля или близлежащие приспособления. Положения восстановления, доступ для ручного перемещения и логика перезапуска должны быть включены в инженерный анализ.
Наиболее обоснованное применение автоматического 7-осевого сварочного робота — не просто деталь, до которой «трудно добраться». Это соединение, в котором стабильная ориентация горелки, непрерывное движение по траектории и запас для предотвращения столкновений не могут надёжно поддерживаться шестиосевой конфигурацией в рамках доступных ограничений приспособления и процесса. Когда это условие подтверждено моделированием полной траектории и репрезентативными сварочными испытаниями, дополнительная ось становится измеримым ресурсом управления движением, а не привлекательной, но неиспользуемой характеристикой.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение