




تخطيط خلية لحام أوتوماتيكية ذات 9 محاور للأجزاء متعددة الزوايا
تخطيط خلية لحام أوتوماتيكية ذات 9 محاور للأجزاء متعددة الزوايا
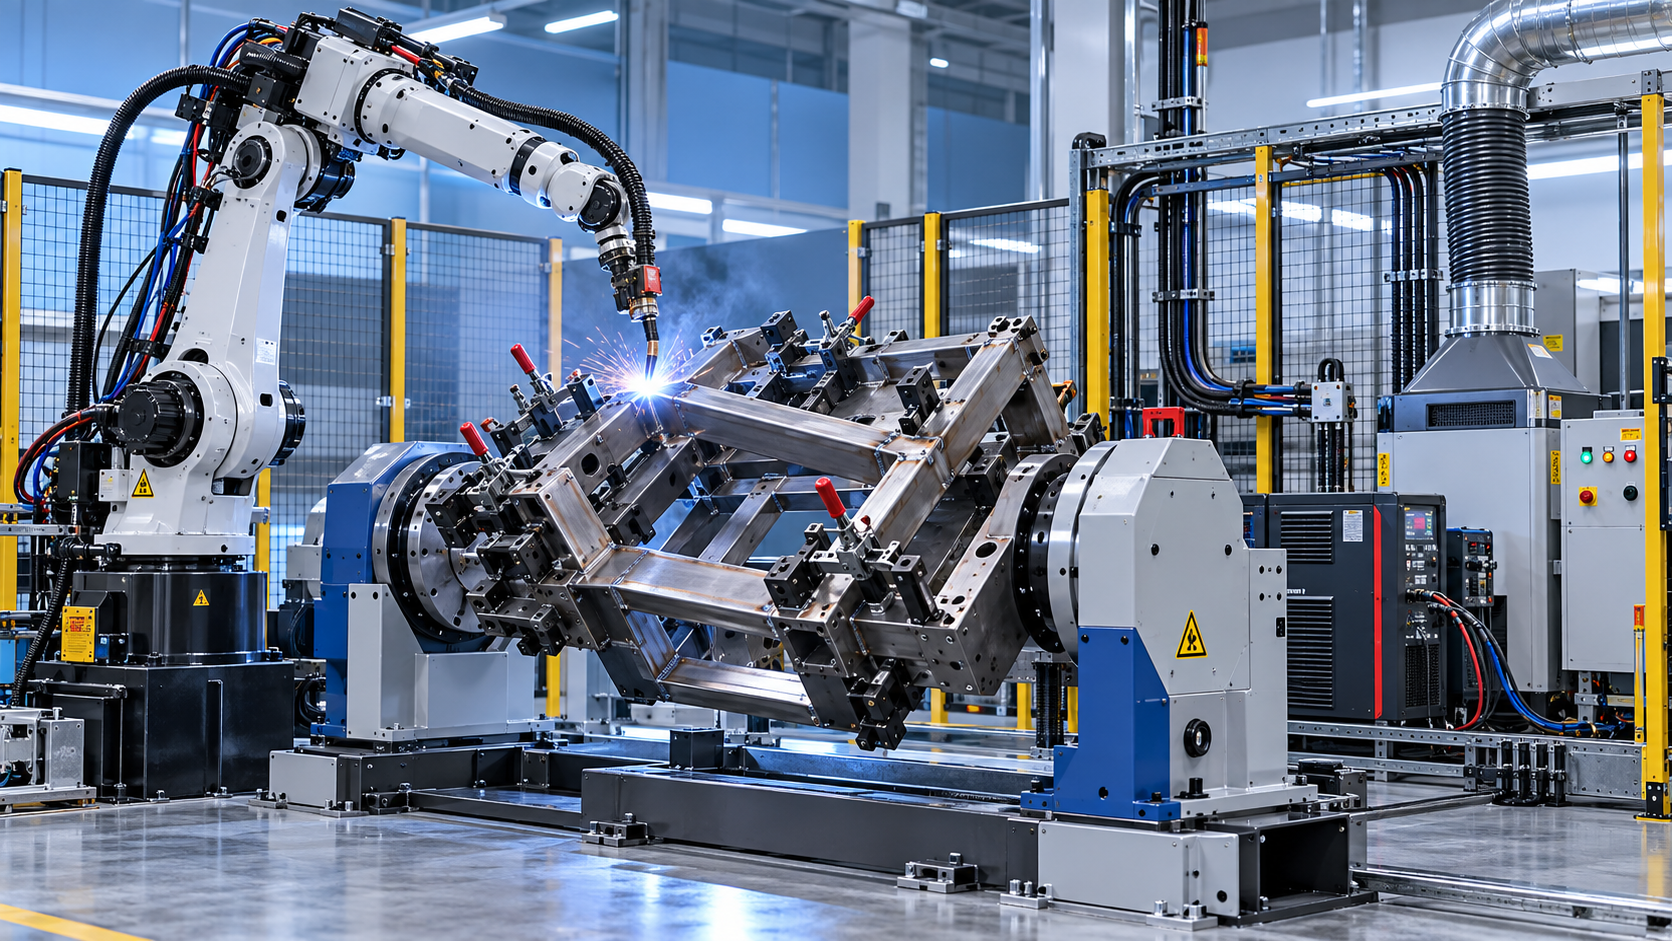
يكون استخدام خلية روبوت لحام أوتوماتيكية ذات 9 محاور مبررًا عندما تحتوي القطعة على لحامات في عدة أوجه، أو زوايا وصلات متغيرة، أو ميزات يصعب الوصول إليها من وضع ثابت واحد. لا تكون المحاور الإضافية ذات قيمة لمجرد أن الخلية تمتلك عددًا أكبر من المحاور. وإنما تكمن قيمتها عندما تتيح الحركة المنسقة للروبوت وتدوير القطعة للشعلة الحفاظ على زاوية عمل واتجاه حركة وموضع سلك مستقرين دون مناولة يدوية متكررة.
ينبغي أن يقود هذا التمييز عملية التخطيط. فالخلية التي يمكنها نظريًا الوصول إلى كل درزة قد تظل ذات أداء ضعيف إذا سمحت التجهيزة بالتشوه، أو إذا دار مغير الوضع عبر اتجاهات غير ملائمة، أو إذا اضطر المشغل إلى إيقاف النظام كثيرًا لتغيير الأدوات. بالنسبة للقطع متعددة الزوايا، يبدأ النهج الأكثر موثوقية بالمكوّن ومتطلبات لحامه، ثم يبني الروبوت والمحاور الخارجية والأدوات وتدفق المواد حولها.
حدّد عائلة القطع قبل اختيار الخلية
يشمل مصطلح «القطعة متعددة الزوايا» مشكلات تصنيع مختلفة جدًا. فقد يحتاج كل من إطار ملحوم بأربع زوايا متشابهة، وهيكل مُصنّع ذو درزات داخلية، وتجميعة إنشائية ذات وصلات قطرية طويلة إلى تغييرات في الوضع، لكنها لا تحتاج إلى استراتيجية الأتمتة نفسها.
ابدأ بعائلة ممثلة من القطع بدلًا من أصعب مكوّن منفرد. اجمع الرسومات ونماذج 3D ودرجات المواد ونطاقات السماكة وأنواع الوصلات وأطوال اللحام والتفاوتات ومزيج الإنتاج المتوقع. أدرج التباينات التي يتوقع الإنتاج تشغيلها خلال عمر الخلية، وليس رقم القطعة الأول فقط.
من الأسئلة المفيدة في مرحلة مبكرة:أي اللحامات تتطلب تحريك قطعة العمل، وأيها يمكن الوصول إليه بتغيير وضعية الروبوت وحدها؟ يمكن لروبوت تقليدي بستة محاور تغطية عدة درزات مائلة إذا كانت التجهيزة تعرض القطعة بصورة جيدة. ويصبح ترتيب ذو 9 محاور أكثر ملاءمة عادةً عندما يتعين على مغيرات الوضع الخارجية تدوير القطعة أو إمالتها بينما يتتبع الروبوت الوصلة. يمكن للحركة المنسقة الإضافية أن تحافظ على اللحامات أقرب إلى وضع ملائم، وتقلل التنازلات المتعلقة بوصول الشعلة، وتتجنب الدوران المفرط لمعصم الروبوت.
لا تفترض أن كل درزة ينبغي لحامها في وضع مستوٍ. فلا يمكن إعادة توجيه بعض التجميعات دون تعارضات في الخلوص، أو خطر تحرك القطعة، أو تعقيد مفرط في التجهيزة. هدف التخطيط هو إنشاء مجموعة قابلة للتكرار من أوضاع اللحام العملية، وليس فرض اتجاه مثالي نظريًا لكل مليمتر من اللحام.
افصل بين محاور الروبوت ومحاور تموضع قطعة العمل
يجمع روبوت اللحام الأوتوماتيكي ذو 9 محاور عادةً بين روبوت بستة محاور ونظام خارجي بثلاثة محاور، رغم اختلاف الترتيب الدقيق. قد تشمل المحاور الخارجية طاولة دوارة، أو مغير وضع رأس متحرك-غراب متحرك، أو وحدة إمالة وتدوير، أو مسارًا خطيًا، أو جهازًا منسقًا آخر. ويتمثل دورها في تقديم الوصلة بشكل متسق بينما يحافظ الروبوت على هندسة الشعلة.
بالنسبة للتجميعات متعددة الزوايا، غالبًا ما يوفر مغير الوضع ثنائي المحور الدوران والإمالة. وقد يكون المحور الخارجي الثالث مسار حركة للروبوت، أو رافعة لمغير الوضع، أو وظيفة دوارة إضافية. يعتمد التكوين الصحيح على الحيز الخارجي للقطعة وتوزيع الوزن وإمكانية الوصول إلى اللحام وطريقة التحميل. ولا ينبغي اختياره بناءً على عدد المحاور وحده.
انتبه جيدًا إلى الفرق بين مدى الوصول وإمكانية الوصول للعملية. يعني مدى الوصول أن الروبوت يستطيع فعليًا وضع الشعلة بالقرب من الدرزة. أما إمكانية الوصول للعملية فتعني أن الشعلة تستطيع الحفاظ على زاوية العمل وزاوية الحركة ومسافة طرف التلامس وتغطية الغاز المطلوبة مع تجنب المشابك ولحامات التثبيت والهندسة المحيطة. وهذا الأخير هو ما يحدد جودة اللحام.
تصميم التجهيزة هو أساس اللحام الروبوتي القابل للتكرار
تكرر الروبوتات المواضع بدقة؛ لكنها لا تصحح التجميعات الواردة غير المتسقة من تلقاء نفسها. إذا وُضعت القطع بشكل مختلف من دورة إلى أخرى، فقد يسير المسار المعلَّم بجانب الوصلة أو يصطدم بمشبك أو ينتج موضع خرزة متغيرًا. لهذا السبب، ينبغي التعامل مع تصميم التجهيزة بوصفه جزءًا أساسيًا من خلية اللحام الأوتوماتيكية، وليس مجرد فكرة لاحقة منفصلة.
تحتاج التجهيزة إلى منطق واضح للمرجعيات. حدّد موضع القطعة اعتمادًا على ميزات مستقرة في العملية السابقة وذات معنى لهندسة اللحام. تجنب التمركز اعتمادًا على الحواف الرقيقة أو الشفاه المرنة أو الأسطح التي تتغير بعد الثني ولحام التثبيت، ما لم تكن العملية مصممة وفقًا لتلك التباينات. يساعد التمركز ثلاثي الأبعاد القائم على مراجع أولية وثانوية وثالثية على منع تحرك القطعة في اتجاهات متعددة.
يجب أن تثبت المشابك التجميعة في مواجهة قوى اللحام والحركة الدورانية دون تشويهها. قد تكون المشابك الهوائية أو الهيدروليكية أو اليدوية مناسبة جميعًا، لكن كل مشبك يخلق تعارضًا محتملًا في الوصول. من الناحية العملية، غالبًا ما لا تتمثل أصعب مشكلة في التجهيزة في تثبيت القطعة؛ بل في تثبيتها مع ترك وصول كافٍ للشعلة ومسار مغذي السلك ومسار المخرطة ودوران مغير الوضع.
ضع التشوه الحراري في الاعتبار قبل الالتزام بالأدوات الصلبة. يمكن للدرزات الطويلة والمواد الرقيقة وفجوات الوصلات غير المتساوية وتسلسلات اللحام غير المتماثلة أن تسحب التجميعة بعيدًا عن هندستها المقصودة. قد تحتاج الخلية المتينة إلى لحام مرحلي، أو ترتيب درزات متناوب، أو نقاط دعم بالقرب من المناطق المرنة، أو محطات منفصلة للتثبيت واللحام النهائي. ينبغي أن تتيح التجهيزة فحص وضبط مكونات التآكل والمحددات وأسطح المشابك، لأن هذه الظروف تؤثر تدريجيًا في موضع القطعة.
استخدم تحليل مدى الوصول لكشف المشكلات قبل التصنيع
تكون محاكاة الخلية أكثر فائدة عندما تجيب عن أسئلة الإنتاج، لا عندما تنتج مجرد رسوم متحركة جذابة للروبوت. ينبغي أن يتضمن النموذج جسم الشعلة الفعلي وعنقها ومسار مغذي السلك والتجهيزات والمشابك وسياج السلامة ومغير الوضع ومتغيرات القطعة ومناطق التحميل/التفريغ المتوقعة. ويمكن للنماذج المبسطة أن تخفي التصادمات الدقيقة التي تسبب تأخيرات في التشغيل التجريبي.
راجع كل درزة من حيث الاقتراب واللحام والتراجع وحركة مغير الوضع. قد تتجاوز الشعلة القطعة أثناء اللحام لكنها تصطدم عند الاقتراب من نقطة البداية. وقد يصل الروبوت إلى درزة عند زاوية معينة لمغير الوضع، لكنه يواجه حالة تفرد في المعصم أثناء اتباع المسار. قد يحسن عنق شعلة طويل الوصول إلى زاوية ما، مع تقليل الصلابة وزيادة احتمالات التصادم في مواضع أخرى.
تحتاج متطلبات تتبع الوصلة أيضًا إلى قرار مبكر. عندما يكون تجميع القطع مضبوطًا بإحكام وتوفر التجهيزة موضعًا قابلاً للتكرار، فقد تكون البرمجة دون اتصال أو النقاط المعلَّمة كافية. وعندما تحتوي القطع الواردة على فجوات متغيرة أو تباين أبعادي أو درزات تتحرك بعد التثبيت، فقد يلزم العثور على الدرزة أو الاستشعار باللمس أو التتبع القائم على القوس. تحسن هذه الأدوات تحمل التباين، لكنها ليست بديلًا عن إعداد القطع السليم والتحكم في التجهيزة.
خطط حزمة اللحام كجزء من نظام الحركة
تؤثر الشعلة ومصدر الطاقة وتغذية السلك وتنظيف الشعلة وتوجيه الكابلات في قدرة النظام على العمل باستمرار. قد تقوم خلية متعددة المحاور بتدوير قطعة العمل مرارًا عبر أوضاع تلوّي الكابلات أو تقيد تغذية السلك أو تجعل الخراطيم قريبة جدًا من المعدن الساخن. تحتاج حزم الكابلات إلى مسارات حركة محددة وحماية من الرذاذ والحواف الحادة ونقاط الانحشار.
حدّد إمكانية الوصول لتغيير المواد الاستهلاكية وتنظيف الشعلة. يجب وضع مخرطة أو محطة تنظيف في موضع يستطيع الروبوت الوصول إليه دون مقاطعة نشاط التحميل الآمن. إذا كانت العملية تستخدم أنواعًا مختلفة من الأسلاك أو غازات الحماية عبر مزيج المنتجات، فاحسب إجراء التبديل قبل افتراض أن الخلية يمكنها تشغيل جميع المتغيرات دون مراقبة.
وازن زمن الدورة مع تدفق الإنتاج الكامل
زمن الدورة الروبوتية المعروض ليس سوى عنصر واحد من عناصر الطاقة الإنتاجية. تشمل الدورة العملية التحميل والتحقق من القطعة والتثبيت وحركة الروبوت واللحام ودوران مغير الوضع والتنظيف والتفريغ والتعافي المخطط له من الأعطال العادية. قد تفقد الخلية التي توفر ثوانٍ أثناء اللحام بالقوس ميزتها إذا استغرق المشغل وقتًا طويلًا في تغيير التجهيزات أو إزالة القطع من وضع غير مناسب.
للأعمال ذات الحجم الأعلى، يمكن أن يسمح ترتيب ثنائي المحطة بالتحميل على أحد الجانبين بينما يتم اللحام على الجانب الآخر. يمكن أن يقلل ذلك وقت الانتظار، لكنه يضيف أيضًا مساحة أرضية وتشابكًا للسلامة وتكلفة التجهيزات وتنسيقًا للعملية. بالنسبة للقطع ذات الحجم المنخفض أو كثيرة التغيير، قد توفر خلية أحادية المحطة ذات تجهيزات معيارية توازنًا أفضل بين الأتمتة والمرونة.
يهم تدفق القطع في المراحل السابقة بقدر أهمية حجرة اللحام. يجب أن تصل المكونات المثنية أو المقطوعة أو المشغلة آليًا أو المدرفلة بحالة تستطيع التجهيزة تحديد موضعها. إذا كانت التجميعة تتضمن مثبتات ملولبة أو ميزات إنشائية ملولبة، فينبغي أيضًا مراعاة مسار التشكيل مبكرًا. على سبيل المثال، قد تكون آلة درفلة القلاوظ Z28-500 ذات صلة عند إنتاج قلاوظات خارجية عالية القوة أو مسامير تثبيت أو مكونات ملولبة ذات خطوة أكبر قبل التصنيع. ولا تزال خلية اللحام بحاجة إلى حماية من رذاذ اللحام والتعرض للحرارة حول تلك الميزات، لذا ينبغي تنسيق تشكيل القلاوظ وتسلسل اللحام بدلًا من التخطيط لهما كعمليات منفصلة.
يجب تصميم السلامة وإمكانية الوصول ضمن المخطط
يتطلب اللحام الروبوتي أكثر من تسييج حول روبوت. يجب أن يأخذ مفهوم السلامة في الحسبان حركة الروبوت وقطعة العمل الدوارة والأسطح الساخنة وإشعاع القوس والأبخرة والرذاذ والطاقة المخزنة في المشابك ووصول المشغل الآمن أثناء التحميل واستعادة الأعطال.
حدّد مبكرًا مواقع وقوف المشغلين، ومكان تقديم القطع، وكيفية إزالة التجميعات المكتملة، وكيفية دخولهم إلى الخلية لاستبدال المواد الاستهلاكية أو ضبط التجهيزة. سيؤدي المخطط الذي يوفر وصولًا واضحًا أثناء التشغيل العادي لكنه يفرض دخولًا صعبًا أثناء الاستعادة إلى إضاعة الوقت وتشجيع الحلول الالتفافية غير الآمنة.
ينبغي أن تمنع التشابكات دوران مغير الوضع عندما تكون منطقة التحميل قابلة للوصول. كما ينبغي أن يجعل التصميم حالة المشابك ووجود القطعة والوضع الآمن للروبوت مفهومة من واجهة المشغل. تستحق إجراءات الاستعادة اهتمامًا خاصًا: بعد عطل تغذية السلك أو توقف بسبب تصادم أو دورة غير مكتملة، ينبغي أن يتمكن المشغل من تحديد حالة الخلية وإعادتها إلى تسلسل آمن دون تخمين.
يجب أن يثبت التشغيل التجريبي العملية، لا البرنامج فقط
قبل القبول في الموقع، حدّد ما يجب أن تثبته الخلية. يشمل ذلك عادةً متغيرات القطع التي ستُشغّل، ومتطلبات قبول اللحام البصرية، والأبعاد الحرجة بعد اللحام، وتسلسل الدورة، وقابلية تكرار التجهيزة، والاستجابة المتوقعة للانقطاعات الشائعة. لا يكفي التشغيل التجريبي الناجح؛ بل يجب أن تنتج الخلية قطعًا ممثلة بشكل متكرر في ظل ظروف التحميل العادية.
ابدأ بقطع مستقرة ومجموعة محدودة من إجراءات اللحام. بمجرد اتساق الحركة الأساسية والتثبيت ونتائج اللحام، أدخل المتغيرات الأكثر صعوبة. إن تغيير مسارات الروبوت ومواضع التجهيزة ومعلمات اللحام وتصميم القطعة في الوقت نفسه يجعل تحليل السبب الجذري بطيئًا وغير موثوق.
وثّق البرامج وإعدادات التجهيزة والمواد الاستهلاكية والنقاط المرجعية وإجراءات النسخ الاحتياطي قبل زيادة الإنتاج. تصبح صيانة خلية اللحام الأوتوماتيكية أسهل عندما يتمكن الفنيون من التمييز بين مشكلة موضع القطعة ومشكلة حالة الشعلة أو مشكلة معلمات اللحام أو مشكلة مسار الروبوت.
تسلسل عملي لدفع المشروع إلى الأمام
- صنّف عائلة القطع المخطط لها حسب الحجم والوزن وهندسة الوصلة وسماكة المادة وحجم الإنتاج.
- حدّد الدرزات التي تتطلب تدوير القطعة أو إمالتها أو حركة منسقة مستمرة أو وصولًا خاصًا للشعلة.
- أنشئ مرجعيات التجهيزة ومفاهيم المشابك قبل إنهاء اختيار الروبوت ومغير الوضع.
- أجرِ دراسة تفصيلية لمدى الوصول والتصادم باستخدام أدوات واقعية وجميع متغيرات القطع المطلوبة.
- حدّد دورة التشغيل الكاملة، بما في ذلك التحميل والتنظيف والتبديلات والفحص واستعادة الأعطال.
- ضع معايير جودة اللحام والقبول التي يمكن التحقق منها أثناء التشغيل التجريبي والإنتاج العادي.
- لا تعتمد مخطط الخلية إلا بعد حل مسائل الوصول للسلامة وتوجيه المرافق واستخراج الأبخرة وتدفق المواد.
أفضل خطة لروبوت لحام أوتوماتيكي ذي 9 محاور هي التي يكون لكل محور فيها دور محدد: تقديم القطعة، أو تحسين وصول الشعلة، أو الحفاظ على اتجاه لحام قابل للاستخدام، أو إبقاء الخلية منتجة عبر تسلسل تحميل عملي. عندما لا يحل المحور إحدى هذه المشكلات، فقد يضيف تعقيدًا دون تحسين النتيجة. إن البدء من استقرار التجهيزة وإمكانية الوصول إلى الدرزة ينتج خلية أسهل في التشغيل التجريبي وأبسط في التشغيل وأكثر استعدادًا للتغيرات في مزيج القطع.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة