




حل مشكلات الوصول إلى قطع العمل الكبيرة باستخدام روبوت لحام متحرك ذو 7 محاور
حل مشكلات الوصول إلى قطع العمل الكبيرة باستخدام روبوت لحام متحرك ذو 7 محاور
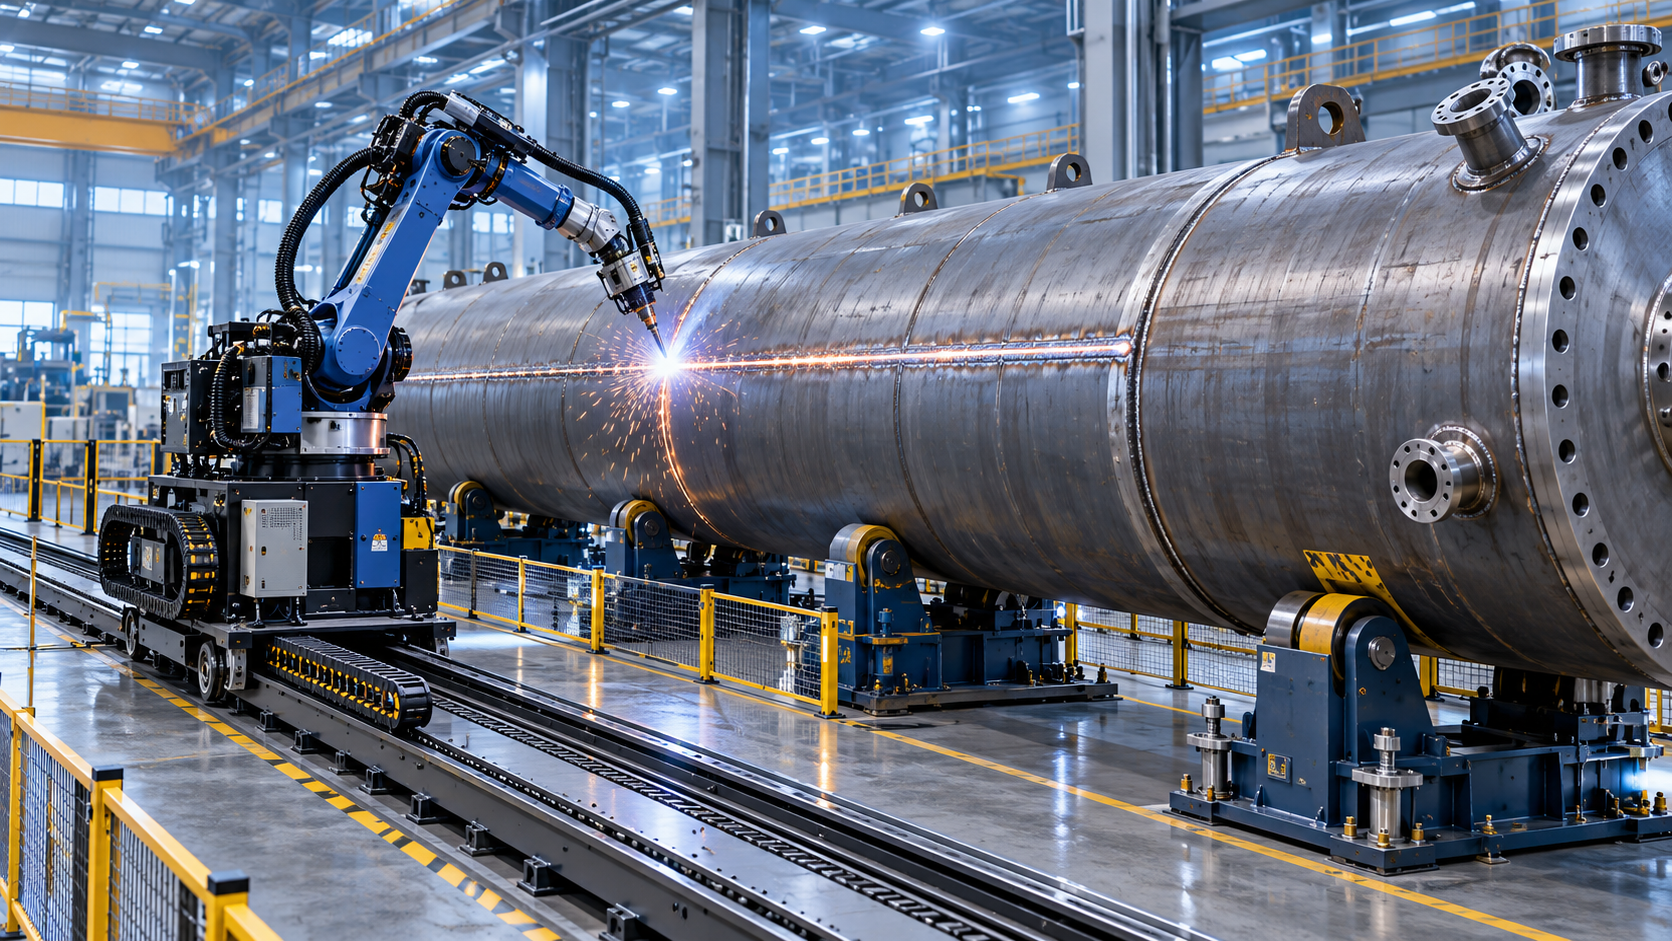
حل مشكلات الوصول إلى قطع العمل الكبيرة باستخدام روبوت لحام متحرك ذو 7 محاور
غالبًا ما يؤدي لحام قطع العمل الكبيرة إلى تحديات في الوصول، لا سيما عندما لا تتمكن الروبوتات الثابتة من الوصول إلى الوصلات المعقدة أو مواضع اللحام المتغيرة.
يوفر روبوت اللحام المتحرك ذو 7 محاور للمشغلين المرونة اللازمة للعمل حول الهياكل كبيرة الحجم بدقة واتساق وأمان أكبر.
توضح هذه المقالة كيف تعمل حلول اللحام الروبوتي المتنقلة على تحسين الوصول، وتقليل قيود الإعداد، ودعم الإنتاج الفعال في بيئات التصنيع الصعبة.
لماذا تخلق قطع العمل الكبيرة مشكلات خطيرة في الوصول لأعمال اللحام
نادراً ما توفر الخزانات الكبيرة وأوعية الضغط والإطارات وأقسام السفن وآلات البناء والهياكل الثقيلة ظروف لحام بسيطة للمشغلين أو للمعدات المؤتمتة.
قد تكون قطعة العمل طويلة جدًا أو مرتفعة جدًا أو ثقيلة جدًا أو صعبة التدوير بأمان على أجهزة التموضع التقليدية.
في العديد من الورش، يتعين على المشغلين لحام الوصلات العلوية والزوايا الضيقة والدرزات العميقة والأسطح المنحنية والمناطق الواقعة خلف المقويات أو التدعيمات الهيكلية.
يمكن أن تجعل هذه الظروف اللحام اليدوي أبطأ وأكثر إجهادًا بدنيًا وأقل اتساقًا، خاصةً عندما تتطلب الدرزات الطويلة سرعة حركة وزاوية شعلة ثابتتين.
يمكن للروبوت الصناعي الثابت أتمتة عمليات اللحام المتكررة، لكن نطاق عمله يظل محدودًا بموضع التركيب وطول السكة وتخطيط التجهيزات.
عندما تتجاوز المكوّنات حدود خلية الروبوت، قد يحتاج المصنعون إلى تحريك قطعة العمل بصورة متكررة أو إنشاء أنظمة مناولة مخصصة ومكلفة.
غالبًا ما يكون تحريك قطعة عمل كبيرة أصعب من تحريك روبوت اللحام، خاصة عندما يكون توافر معدات الرفع محدودًا.
كما أن كل خطوة لإعادة التموضع تؤدي إلى تأخيرات وفحوصات محاذاة ومخاطر سلامة وفرص لانحرافات الأبعاد بين أقسام اللحام المتصلة.
بالنسبة للمشغلين، المشكلة العملية بسيطة: يجب أن تصل شعلة اللحام إلى الدرزة بالزاوية الصحيحة دون فرض أوضاع جسدية غير آمنة.
وبالنسبة لفرق الإنتاج، تتمثل المشكلة الأكبر في الحفاظ على جودة اللحام مع تقليل وقت المناولة ووقت التوقف والاعتماد على المهارات اليدوية المتخصصة للغاية.
ما الذي يميز روبوت اللحام المتحرك ذو 7 محاور
يجمع روبوت اللحام المتحرك ذو 7 محاور بين قابلية تكرار اللحام الروبوتي وحرية إضافية للاقتراب من الدرزات الصعبة حول الهياكل الكبيرة أو الثابتة.
تتحكم المحاور الستة الأولى عادةً في ذراع الروبوت، مما يسمح للشعلة بالحركة والدوران والحفاظ على الاتجاه على طول مسارات اللحام المبرمجة.
يوفر المحور السابع عادةً حركة خارجية، مثل الحركة على سكة أو قاعدة متحركة أو نظام جسري أو مسار خطي ممتد.
توسع هذه الحركة الإضافية نطاق العمل المتاح دون الحاجة إلى إعادة تموضع قطعة العمل بالكامل بعد كل قسم لحام يمكن الوصول إليه.
بدلاً من التعامل مع الروبوت باعتباره آلة خلية ثابتة، يمكن للمشغلين استخدامه كمورد لحام مرن لمناطق تصنيع أكبر.
يكون التكوين المتحرك مفيدًا بشكل خاص عندما تمتد الدرزات لمسافات طويلة أو تظهر في عدة مواقع حول التجميع نفسه.
كما يمكنه دعم قطع العمل التي تظل ثابتة على دعامات أرضية أو أسرّة بكرات أو تجهيزات تجميع أو دوارات أو طاولات تصنيع هياكل.
ومع ذلك، فإن مدى الوصول الإضافي وحده لا يضمن نتائج أفضل. إذ يجب أن يعمل الروبوت والمسار والتجهيزات وعملية اللحام واستراتيجية البرمجة معًا.
أفضل تطبيق هو الذي تقلل فيه الحركة المناولة غير الضرورية مع الحفاظ على مسافة مستقرة بين الشعلة والوصلة، وظروف تغذية السلك، وتغطية غاز الحماية.
ما تحديات الوصول التي يمكن للروبوت حلها بفعالية
يكون روبوت اللحام المتحرك ذو 7 محاور فعالًا بشكل خاص للدرزات الطولية الطويلة على الخزانات والعوارض والألواح الكبيرة وأغلفة الأوعية والحاويات المصنعة.
يمكنه التحرك بمحاذاة المكوّن بينما تجري الذراع تصحيحات توجيه أصغر للحفاظ على محاذاة شعلة اللحام مع الوصلة.
ويفيد ذلك عندما يتجاوز طول اللحام مدى الذراع الطبيعي للروبوت الثابت أو عندما تتوزع عدة درزات على هيكل واحد.
كما تستفيد الوصلات الزاوية والأعضاء المتقاطعة من المحور الإضافي، إذ يمكن للروبوت الاقتراب من كل منطقة من موضع أكثر ملاءمة.
يمكن للمشغلين تجنب الامتداد المفرط لذراع الروبوت، الذي قد يقلل الصلابة أو يحد من دقة المسار أو يخلق ظروفًا صعبة لتمديد الكابلات والخراطيم.
بالنسبة للأغلفة المنحنية والتجميعات الأسطوانية، يمكن للمحور الخارجي التنسيق مع الدوارات أو أجهزة التموضع للحفاظ على وضعية لحام أكثر اتساقًا.
في التصنيع الثقيل، قد لا يكون تدوير قطعة العمل عمليًا على الإطلاق. ويصبح الروبوت الذي يتحرك حولها خيار أتمتة أكثر واقعية.
يمكن أيضًا برمجة المكونات الهيكلية الكبيرة ذات مناطق اللحام المتعددة كتسلسل، مما يقلل الوقت المستغرق في نقل المعدات بين العمليات.
ومع ذلك، قد تتطلب المناطق غير القابلة للوصول خلف العوائق الدائمة تغيير التجهيزات أو تكوينات بديلة للشعلة أو اللحام اليدوي لإتمام العمل النهائي.
لذلك، ينبغي تقييم اللحام الروبوتي درزةً بدرزة بدلاً من افتراض أنه سيحل محل كل لحام يدوي في منتج معقد.
كيف يستفيد المشغلون من مدى الوصول الأفضل ومواضع اللحام الثابتة
بالنسبة للمشغلين اليوميين، تتمثل الميزة الأكثر مباشرة في تقليل التعرض لأوضاع اللحام غير المريحة والحرارة والأبخرة والرذاذ وإجهاد البدني المتكرر.
بدلاً من تتبع درزة طويلة يدويًا عبر تجميع كبير، يمكن للمشغل الإشراف على الحركة والتحقق من المعلمات وإدارة نقاط فحص الجودة.
يغير ذلك الدور من التعامل المستمر مع الشعلة إلى التحكم في العملية وإعداد التجهيزات واختيار البرنامج والاستجابة لتغيرات الإنتاج.
تساعد الحركة الروبوتية المستقرة في الحفاظ على سرعة حركة ثابتة، وطول بروز السلك، وزاوية الشعلة، ونمط التمويج، والتراكب بين تمريرات اللحام المتجاورة.
تؤثر هذه المتغيرات بقوة في مظهر خرزة اللحام والاختراق وجودة الانصهار ومستويات الرذاذ وكمية أعمال الجلخ أو الإصلاح اللاحقة.
تكون قابلية التكرار ذات قيمة خاصة عندما يُنتج نفس نوع المنتج بانتظام، حتى إذا اختلفت الأبعاد ضمن نطاق محدد.
يمكن للمشغلين تخزين برامج اللحام المعتمدة وإعادة استخدامها بعد تأكيد موضع قطعة العمل وحالة الوصلة ودرجة المادة وإجراء اللحام المطلوب.
لا يلغي ذلك الحاجة إلى أفراد مهرة. فلا يزال يتعين على المشغلين فحص الملاءمة وتحديد الفجوات ومراقبة المواد الاستهلاكية والتحقق من سلوك اللحام الفعلي.
يدرك المشغل الكفء متى لم يعد المسار المبرمج يتوافق مع واقع الإنتاج، مثل تشوه اللوح أو تداخل لحامات التثبيت أو أبعاد التجميع غير الصحيحة.
تعتمد خلايا اللحام الروبوتي الناجحة على هذا الحكم العملي بقدر اعتمادها على قدرة الروبوت على الحركة.
تحضير الوصلة قبل بدء اللحام المؤتمت
يبدأ أداء اللحام الروبوتي قبل بدء القوس. إذ يمكن أن يؤدي تحضير الحواف الرديء وفجوات الجذر غير المتسقة والألواح المشوهة إلى إضعاف نظام روبوت قادر بخلاف ذلك.
غالبًا ما يتطلب تصنيع قطع العمل الكبيرة شطبات طويلة بزوايا مضبوطة ووجوه جذر موحدة وأسطح نظيفة تدعم ملاءمة الوصلات المتكررة.
عندما تتغير هندسة الشطف على طول حافة اللوح، قد يحتاج روبوت اللحام إلى تصحيحات للمسار أو معلمات مختلفة أو تمريرات إضافية لتحقيق نتائج سليمة.
يقلل التحضير المتسق للشطف من هذه المتغيرات ويساعد المشغلين على إنشاء برامج لحام أكثر موثوقية للألواح السميكة والتجميعات الثقيلة.
لتطبيقات الخزانات والأوعية والهياكل، يمكن أن يدعم شطف وحفر الحواف للخزانات الثقيلة تحضير الحواف بدقة قبل اللحام الروبوتي.
يمكن للمعدات تشكيل شطبات مستقيمة ومائلة وعلى شكل U وV وK بتمرير واحد، مما يقلل متطلبات الجلخ الثانوية.
يمكن أن يصل نطاق الشطف القابل للضبط عادةً من 0 درجة إلى 90 درجة، بينما تدعم بعض التكوينات نطاقات زوايا متخصصة لتصاميم وصلات محددة.
تعالج الآلات القياسية سماكات ألواح من 6 mm إلى 80 mm، بينما يمكن لتصاميم العوارض الثقيلة غير المضغوطة معالجة 6 mm إلى 400 mm.
بالنسبة للمشغلين، يعني تحضير الحواف المستقر وقتًا أقل لتعويض هندسة الوصلة غير المنتظمة أثناء تعليم الروبوت ولحام الإنتاج.
كما يساعد على تقليل التباين بين قطع العمل، وهو أمر ضروري عند برمجة الدرزات الطويلة على الهياكل الكبيرة ذات السماحية المحدودة لإعادة العمل.
كيفية إعداد روبوت متحرك للتجميعات الكبيرة
قبل بدء البرمجة، ينبغي للمشغلين فحص منطقة العمل بالكامل، بما في ذلك مواقع الدرزات ومسار حركة الروبوت ومسارات الكابلات والتجهيزات وحدود السلامة.
يجب أن يتمتع مسار الروبوت أو القاعدة المتحركة بمسافة انتقال كافية لتغطية جميع مناطق اللحام المقصودة دون الاقتراب من حدود الحركة الميكانيكية النهائية.
ينبغي أن تثبت دعامات قطعة العمل التجميع بإحكام مع إتاحة الوصول إلى الدرزة ومنع الاهتزاز أثناء حركة اللحام.
بالنسبة للألواح الطويلة أو أقسام الأغلفة، يجب مراعاة التهدل والتشوه الحراري لأنهما قد يغيران موضع الوصلة أثناء تسلسل اللحام.
لا تعني التجهيزات الموثوقة دائمًا أدوات معقدة للغاية. بل تعني نقاط تحديد موضع قابلة للتكرار وتثبيتًا مستقرًا وخلوصًا كافيًا للشعلة.
ينبغي للمشغلين التحقق من قدرة الروبوت على الاقتراب من بداية ووسط ونهاية كل درزة دون تفردات أو تصادمات أو دوران مفرط للمعصم.
تعد التشغيلات الجافة دون لحام بالقوس مهمة للتحقق من مدى الوصول وحركة الكابلات وخلوص الشعلة والتداخل المحتمل من المشابك أو الدعامات المؤقتة.
عندما تختلف المكونات، يمكن لتتبع الدرزة أو الاستشعار باللمس المساعدة في تحديد موقع الوصلة، لكن ينبغي ألا تحل هذه الأنظمة محل الانضباط الأساسي في الملاءمة.
تسهل النقاط المرجعية الواضحة عملية الاستعادة بعد انقطاعات الإنتاج أو أعمال الصيانة أو انقطاع الطاقة أو تعديل مطلوب من المشغل.
كما يساعد إجراء الإعداد الموثق الورديات المختلفة على تحقيق نتائج متسقة بدلاً من الاعتماد على ذاكرة مشغل واحد ذي خبرة.
اختيار معلمات اللحام للدرزات الطويلة والصعبة
لا تؤدي حركة الروبوت الصحيحة تلقائيًا إلى إنتاج لحامات مقبولة. إذ تظل تيار اللحام والجهد وتغذية السلك وسرعة الحركة وغاز الحماية وزاوية الشعلة عوامل حاسمة.
ينبغي للمشغلين البدء بإجراءات لحام مؤهلة ثم تأكيد أن مسار الروبوت المبرمج يدعم تلك المعلمات في ظروف الإنتاج الفعلية.
يمكن أن تتسبب الدرزات الطويلة في تراكم الحرارة، خاصة في الألواح السميكة والهياكل المغلقة والتجميعات ذات القدرة المحدودة على تبديد الحرارة.
قد يزيد تراكم الحرارة من التشوه أو يغير ملاءمة الوصلة أو يؤثر في اتساق تمريرات اللحام اللاحقة على قطعة العمل نفسها.
يمكن لتسلسل البرنامج تقليل هذا الخطر من خلال التناوب بين مواقع اللحام أو استخدام أنماط لحام متوازنة أو السماح بالتبريد المتحكم فيه بين التمريرات الحرجة.
بالنسبة لوصلات الشطف متعددة التمريرات، يجب أن يحافظ الروبوت على الموضع الصحيح للطبقات وأن يتجنب القطع السفلي المفرط أو نقص الانصهار أو التنظيف غير المكتمل بين التمريرات.
ينبغي للمشغلين التحقق من السلك وأطراف التلامس والبطانات وفوهات الغاز ونقاط التأريض قبل الإنتاج، لأن الدورات الروبوتية الطويلة تضخم مشكلات المواد الاستهلاكية.
يعد الفحص البسيط بعد أول قطعة مكتملة أكثر قيمة من اكتشاف مشكلة في المعلمات بعد لحام عدة تجميعات كبيرة.
عندما يكون الامتثال للكود مطلوبًا، يجب أن يتبع الفحص البصري وفحوص الأبعاد والاختبارات غير الإتلافية وسجلات الإنتاج معيار اللحام المعمول به.
ضوابط السلامة أكثر أهمية عندما يتحرك الروبوت
ينشئ الروبوت المتحرك منطقة تشغيل أكبر من الخلية الثابتة التقليدية، لذا يجب أن يغطي تخطيط السلامة نطاق الحركة الكامل.
يحتاج المشغلون إلى مناطق محمية محددة بوضوح، وإيقافات طوارئ، وضوابط وصول، وأجهزة تحذير، وإجراءات للتعليم والصيانة واستعادة الأعطال.
يمكن للمعدات المتحركة أن تخلق نقاط انحشار بالقرب من السكك والدعامات والكابلات والتجهيزات والآلات المحيطة، خاصة في ورش التصنيع الثقيل المزدحمة.
يجب ألا يدخل الأفراد منطقة تشغيل الروبوت أثناء اللحام التلقائي ما لم يكن النظام في وضع آمن معتمد.
تعد الإدارة السليمة للكابلات ضرورية أيضًا. يجب أن تتحرك كابلات اللحام وخطوط الغاز ووصلات التحكم بسلاسة دون تعلق أو انحناء مفرط.
قبل كل وردية، ينبغي للمشغلين فحص حالة المسار ومسامير التثبيت وحدود الحركة والحواجز الواقية ومكونات الشعلة ووظيفة إيقاف الطوارئ.
عندما تتغير هندسة قطعة العمل، ينبغي أن تتغير مراجعة السلامة معها. فقد تؤدي التجهيزات الجديدة أو المكونات الأعلى إلى مخاطر تصادم جديدة.
ينبغي أن يغطي التدريب كلاً من التشغيل العادي والحالات غير الطبيعية، بما في ذلك أعطال القوس ومشكلات تغذية السلك وإنذارات التصادم والعوائق غير المتوقعة في المسار.
متى يكون روبوت اللحام المتحرك ذو 7 محاور استثمارًا جيدًا
يكون الحل الروبوتي المتحرك أكثر ملاءمة عندما تكون قطع العمل كبيرة وحجم اللحام مهمًا وتكون مناولة المكوّن أصعب من تحريك الروبوت.
وهو جذاب بشكل خاص للإنتاج المتكرر أو شبه المتكرر الذي يشمل الخزانات وأوعية الضغط والعوارض والإطارات وتجميعات الألواح الكبيرة وهياكل المعدات الثقيلة.
تتحسن الجدوى الاقتصادية عندما يتسبب اللحام اليدوي في اختناقات أو تباين في الجودة أو مشكلات إرغونومية أو إعادة تموضع طويلة أو اعتماد متكرر على لحامين مهرة نادرين.
ينبغي للمصنعين مقارنة إجمالي وقت سير العمل بدلاً من وقت القوس فقط. إذ تؤثر مناولة المواد والملاءمة والبرمجة والفحص وإعادة العمل وتغييرات التجهيزات جميعها في العائد.
قد تستفيد الورشة منخفضة الحجم أيضًا إذا كان بإمكان الروبوت خدمة عدة عائلات من المنتجات والتنقل بين عدة محطات لحام محددة.
وعلى العكس، قد يتطلب العمل الفردي شديد التباين ذي الملاءمة الرديئة تحسين العملية قبل أن تتمكن الأتمتة من تقديم قيمة يمكن التنبؤ بها.
يمتلك أفضل المرشحين تصاميم وصلات مستقرة وتكرارًا كافيًا للإنتاج وتحضيرًا موثوقًا في المراحل السابقة وفريق مشغلين مستعدًا لإدارة العمليات الروبوتية.
ينبغي أن يأخذ اختيار المعدات في الاعتبار الحمولة ومدى الوصول وطول المسار وتوافق مصدر طاقة اللحام وخيارات الاستشعار ودعم الخدمة وتغيرات المنتجات المستقبلية.
بالنسبة لخطوط التصنيع الثقيلة، يمكن لتحضير الحواف المنسق واللحام الروبوتي المتنقل إنشاء مسار أكثر تحكمًا من معالجة الألواح إلى التجميع النهائي.
الخلاصة
يحل روبوت اللحام المتحرك ذو 7 محاور مشكلات الوصول إلى قطع العمل الكبيرة من خلال تقريب الحركة الروبوتية المتحكم بها من اللحام بدلاً من نقل التجميع بشكل متكرر.
تنبع قيمته من مدى الوصول الأفضل وموضع الشعلة الأكثر اتساقًا وتقليل إجهاد المشغل وانقطاعات المناولة الأقل عبر عمليات اللحام الطويلة أو المعقدة.
بالنسبة للمشغلين، يعتمد الاستخدام الناجح على تحضير دقيق للوصلات وتجهيزات ثابتة وبرمجة عملية وفحوصات دورية ومراقبة نشطة لظروف اللحام الفعلية.
عندما تكون هذه الأساسيات متوفرة، يمكن للحام الروبوتي المتنقل أن يجعل أعمال التصنيع كبيرة الحجم أكثر قابلية للتنبؤ وأمانًا وأسهل في التوسع دون التضحية بجودة اللحام.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة