




Resolución de problemas de acceso a piezas de gran tamaño con un robot de soldadura móvil de 7 ejes
Resolución de problemas de acceso a piezas de gran tamaño con un robot de soldadura móvil de 7 ejes
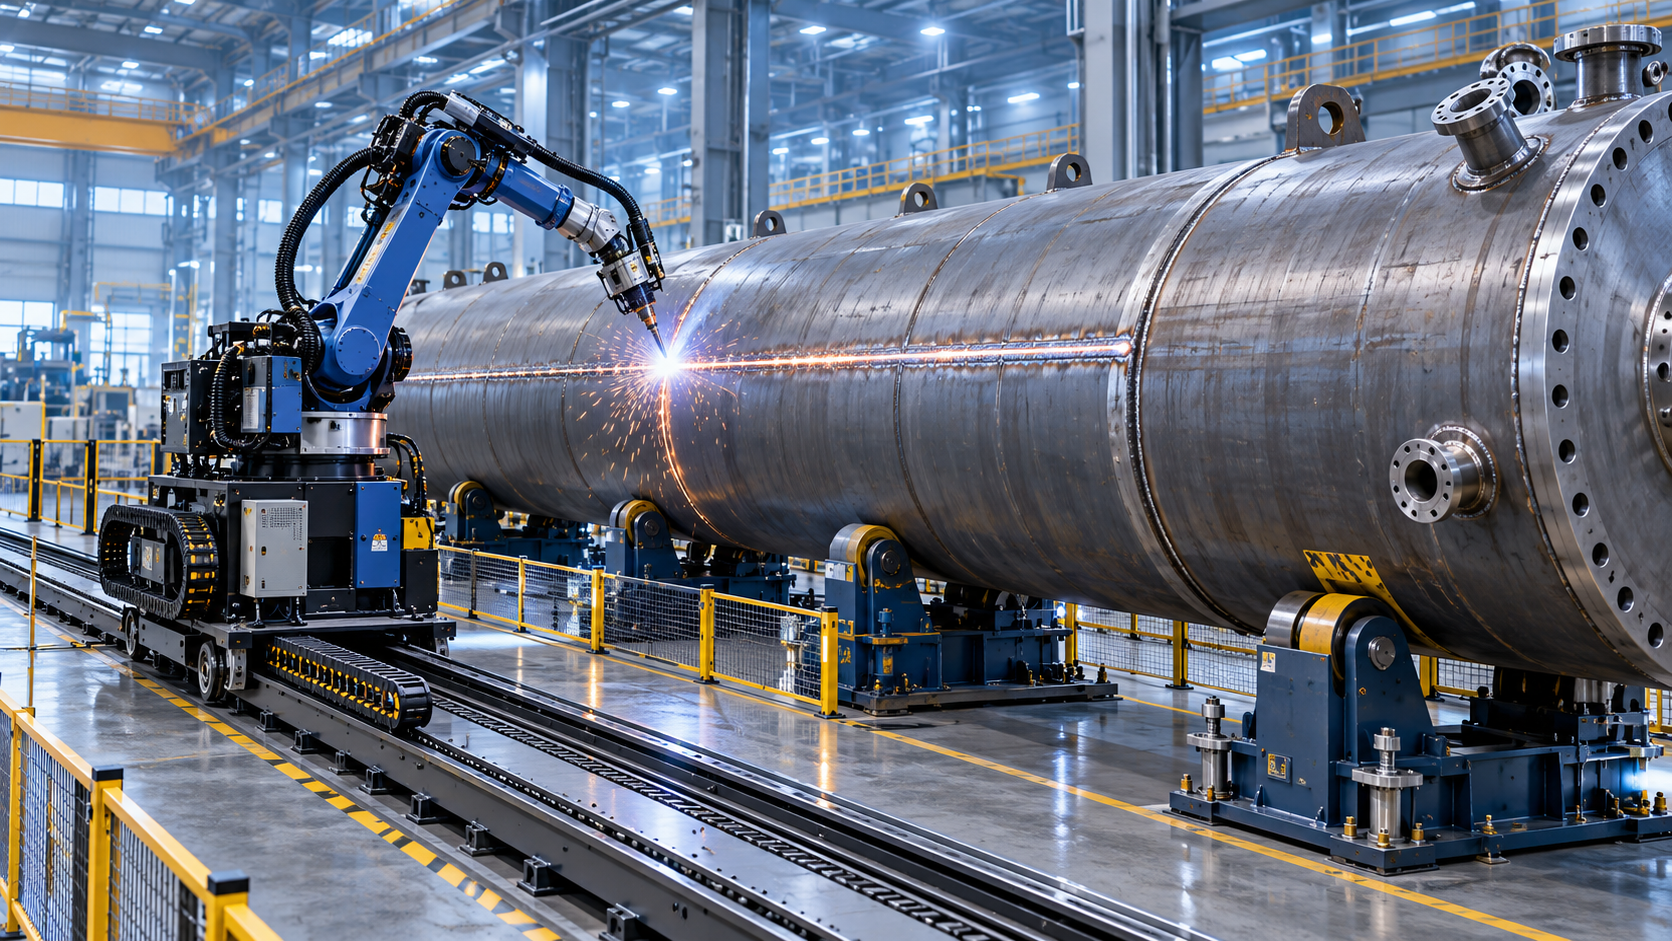
Resolución de problemas de acceso a piezas de gran tamaño con un robot de soldadura móvil de 7 ejes
La soldadura de piezas de gran tamaño suele plantear dificultades de acceso, especialmente cuando los robots fijos no pueden alcanzar juntas complejas o posiciones de soldadura cambiantes.
Un robot de soldadura móvil de 7 ejes ofrece a los operadores la flexibilidad necesaria para trabajar alrededor de estructuras sobredimensionadas con mayor precisión, consistencia y seguridad.
Este artículo explica cómo las soluciones de soldadura robótica móvil mejoran el acceso, reducen las limitaciones de configuración y favorecen una producción eficiente en entornos de fabricación exigentes.
Por qué las piezas de gran tamaño generan serios problemas de acceso para la soldadura
Los grandes depósitos, recipientes a presión, bastidores, secciones de buques, maquinaria de construcción y estructuras pesadas rara vez presentan condiciones de soldadura sencillas para los operadores o los equipos automatizados.
La pieza puede ser demasiado larga, demasiado alta, demasiado pesada o demasiado difícil de girar de forma segura en posicionadores convencionales.
En muchos talleres, los operadores deben soldar juntas en posiciones elevadas, esquinas confinadas, cordones profundos, superficies curvas y zonas situadas detrás de rigidizadores o refuerzos estructurales.
Estas condiciones pueden hacer que la soldadura manual sea más lenta, físicamente exigente y menos uniforme, especialmente cuando los cordones largos requieren una velocidad de avance y un ángulo de antorcha estables.
Un robot industrial fijo puede automatizar la soldadura repetitiva, pero su área de trabajo sigue estando limitada por la posición de instalación, la longitud del carril y la disposición de los utillajes.
Cuando el componente supera los límites de la celda robótica, los fabricantes pueden tener que mover la pieza repetidamente o construir costosos sistemas de manipulación específicos.
Mover una pieza de gran tamaño suele ser más difícil que mover el robot de soldadura, especialmente cuando la disponibilidad de equipos de elevación es limitada.
Cada paso de reposicionamiento también introduce retrasos, comprobaciones de alineación, riesgos de seguridad y oportunidades de desviación dimensional entre secciones de soldadura conectadas.
Para los operadores, el problema práctico es sencillo: la antorcha de soldadura debe alcanzar el cordón con el ángulo correcto sin obligar a adoptar posturas corporales inseguras.
Para los equipos de producción, el problema mayor consiste en mantener la calidad de la soldadura al tiempo que se reducen el tiempo de manipulación, el tiempo de inactividad y la dependencia de habilidades manuales altamente especializadas.
Qué diferencia a un robot de soldadura móvil de 7 ejes
Un robot de soldadura móvil de 7 ejes combina la repetibilidad de la soldadura robótica con una libertad adicional para aproximarse a cordones difíciles alrededor de estructuras grandes o fijas.
Los primeros seis ejes suelen controlar el brazo robótico, permitiendo que la antorcha se desplace, gire y mantenga su orientación a lo largo de trayectorias de soldadura programadas.
El séptimo eje suele proporcionar movimiento externo, como desplazamiento sobre un carril, una base móvil, un sistema de pórtico o una guía lineal extendida.
Este movimiento adicional amplía el rango de trabajo disponible sin requerir que toda la pieza se reposicione después de cada sección de soldadura accesible.
En lugar de considerar el robot como una máquina de celda estacionaria, los operadores pueden utilizarlo como un recurso de soldadura flexible para zonas de fabricación más grandes.
La configuración móvil resulta especialmente útil cuando los cordones se extienden a lo largo de grandes distancias o aparecen en varias ubicaciones alrededor del mismo conjunto.
También puede admitir piezas que permanecen fijas sobre soportes de suelo, bancadas de rodillos, utillajes de montaje, rotadores o mesas de fabricación estructural.
Sin embargo, un mayor alcance por sí solo no garantiza mejores resultados. El robot, el carril, los utillajes, el proceso de soldadura y la estrategia de programación deben trabajar conjuntamente.
La mejor aplicación es aquella en la que el movimiento reduce la manipulación innecesaria, preservando al mismo tiempo una distancia estable entre la antorcha y la junta, las condiciones de alimentación de alambre y la cobertura del gas de protección.
Qué desafíos de acceso puede resolver eficazmente el robot
Un robot de soldadura móvil de 7 ejes es particularmente eficaz para cordones longitudinales largos en depósitos, vigas, placas grandes, envolventes de recipientes y cerramientos fabricados.
Puede desplazarse junto al componente mientras el brazo realiza correcciones de orientación menores para mantener la antorcha de soldadura alineada con la junta.
Esto resulta útil cuando la longitud de la soldadura supera el alcance normal del brazo de un robot fijo o cuando varios cordones se distribuyen a lo largo de una estructura.
Las juntas de esquina y los elementos intersectantes también se benefician del eje adicional, ya que el robot puede aproximarse a cada zona desde una posición más favorable.
Los operadores pueden evitar una extensión excesiva del brazo robótico, que puede reducir la rigidez, limitar la precisión de la trayectoria o crear condiciones difíciles para el tendido de cables y mangueras.
Para envolventes curvas y conjuntos cilíndricos, el eje externo puede coordinarse con rotadores o posicionadores para mantener una postura de soldadura más uniforme.
En la fabricación pesada, puede no ser práctico girar la pieza en absoluto. Un robot que se desplaza a su alrededor se convierte en una opción de automatización más realista.
Los grandes componentes estructurales con múltiples zonas de soldadura también pueden programarse como una secuencia, reduciendo el tiempo dedicado a reubicar equipos entre operaciones.
No obstante, las zonas inaccesibles detrás de obstáculos permanentes pueden requerir cambios de utillaje, configuraciones alternativas de antorcha o soldadura manual para su finalización.
Por tanto, la soldadura robótica debe evaluarse cordón por cordón, en lugar de asumir que sustituirá todas las soldaduras manuales de un producto complejo.
Cómo se benefician los operadores de un mejor alcance y posiciones de soldadura estables
Para los operadores diarios, la ventaja más inmediata es una menor exposición a posiciones de soldadura incómodas, calor, humos, salpicaduras y esfuerzo físico repetitivo.
En lugar de seguir manualmente un cordón largo a lo largo de un conjunto grande, el operador puede supervisar el desplazamiento, verificar los parámetros y gestionar los puntos de control de calidad.
Esto transforma la función, pasando de la manipulación continua de la antorcha al control del proceso, la preparación de utillajes, la selección de programas y la respuesta a variaciones de producción.
El desplazamiento robótico estable ayuda a mantener una velocidad de avance, extensión libre del alambre, ángulo de antorcha, patrón de oscilación y solape uniformes entre pasadas de soldadura adyacentes.
Estas variables influyen considerablemente en el aspecto del cordón, la penetración, la calidad de fusión, los niveles de salpicaduras y la cantidad de rectificado o reparación posterior necesaria.
La repetibilidad es especialmente valiosa cuando se produce regularmente la misma familia de productos, incluso si las dimensiones varían dentro de un rango definido.
Los operadores pueden almacenar programas de soldadura validados y reutilizarlos tras confirmar la posición de la pieza, el estado de la junta, el grado del material y el procedimiento de soldadura requerido.
Esto no elimina la necesidad de personal cualificado. Los operadores deben seguir inspeccionando el ajuste, identificando separaciones, supervisando los consumibles y verificando el comportamiento real de la soldadura.
Un operador competente reconoce cuándo una trayectoria programada deja de ajustarse a la realidad de producción, como en casos de deformación de placas, interferencia de puntos de soldadura o dimensiones de montaje incorrectas.
Las celdas de soldadura robótica exitosas dependen tanto de este criterio práctico como de la capacidad de movimiento del robot.
Prepare la junta antes de iniciar la soldadura automatizada
El rendimiento de la soldadura robótica comienza antes de que se inicie el arco. Una preparación deficiente de los bordes, separaciones de raíz inconsistentes y placas deformadas pueden frustrar un sistema robótico que, de otro modo, sería capaz.
La fabricación de piezas grandes suele requerir biseles largos con ángulos controlados, caras de raíz uniformes y superficies limpias que favorezcan un ajuste repetible de las juntas.
Cuando la geometría del bisel cambia a lo largo del borde de la placa, el robot de soldadura puede requerir correcciones de trayectoria, parámetros diferentes o pasadas adicionales para obtener resultados satisfactorios.
Una preparación uniforme del bisel reduce estas variables y ayuda a los operadores a crear programas de soldadura más fiables para placas gruesas y conjuntos pesados.
Para aplicaciones de depósitos, recipientes y estructuras,Biselado y fresado de bordes para depósitos pesados puede facilitar una preparación precisa de los bordes antes de la soldadura robótica.
El equipo puede formar biseles rectos, inclinados, en U, en V y en K en una sola pasada, reduciendo los requisitos de rectificado secundario.
Su rango de bisel ajustable puede alcanzar normalmente de 0 grados a 90 grados, mientras que determinadas configuraciones admiten rangos de ángulos especializados para diseños de juntas definidos.
Las máquinas estándar procesan espesores de placa de 6 mm a 80 mm, mientras que los diseños de vigas no sometidas a presión para trabajo pesado pueden manejar de 6 mm a 400 mm.
Para los operadores, una preparación estable de los bordes significa menos tiempo compensando una geometría irregular de las juntas durante la enseñanza del robot y la soldadura de producción.
También ayuda a reducir la variación entre piezas, lo cual es esencial al programar cordones largos en estructuras grandes con tolerancia limitada para retrabajos.
Cómo configurar un robot móvil para conjuntos grandes
Antes de comenzar la programación, los operadores deben inspeccionar toda el área de trabajo, incluidas las ubicaciones de los cordones, la trayectoria de desplazamiento del robot, las rutas de cables, los utillajes y los límites de seguridad.
El carril del robot o la base móvil debe disponer de una distancia de desplazamiento adecuada para cubrir todas las zonas de soldadura previstas sin aproximarse a los límites mecánicos finales.
Los soportes de la pieza deben sujetar el conjunto de forma segura, permitiendo a la vez el acceso al cordón y evitando vibraciones durante el desplazamiento de soldadura.
En el caso de placas largas o secciones de envolventes, se deben considerar la flexión y la deformación térmica, ya que pueden cambiar la posición de la junta durante la secuencia de soldadura.
Un utillaje fiable no siempre implica herramientas muy complejas. Implica puntos de posicionamiento repetibles, sujeción estable y espacio suficiente para la antorcha.
Los operadores deben verificar que el robot pueda aproximarse al inicio, la parte central y el final de cada cordón sin singularidades, colisiones ni rotación excesiva de la muñeca.
Las ejecuciones en seco sin soldadura por arco son importantes para comprobar el alcance, el movimiento de cables, el espacio libre de la antorcha y las posibles interferencias de abrazaderas o soportes temporales.
Cuando los componentes varían, el seguimiento de juntas o la detección por contacto pueden ayudar a localizar la junta, pero estos sistemas no deben sustituir la disciplina básica de ajuste.
Los puntos de referencia claros facilitan la recuperación tras interrupciones de producción, trabajos de mantenimiento, pérdida de alimentación eléctrica o un ajuste necesario del operador.
Una rutina de configuración documentada también ayuda a que los diferentes turnos logren resultados uniformes, en lugar de depender de la memoria de un operador experimentado.
Selección de parámetros de soldadura para cordones largos y difíciles
El movimiento correcto del robot no produce automáticamente soldaduras aceptables. La corriente de soldadura, el voltaje, la alimentación de alambre, la velocidad de avance, el gas de protección y el ángulo de antorcha siguen siendo críticos.
Los operadores deben comenzar con procedimientos de soldadura cualificados y, a continuación, confirmar que la trayectoria programada del robot admite dichos parámetros en condiciones reales de producción.
Los cordones largos pueden generar acumulación de calor, especialmente en placas gruesas, estructuras cerradas y conjuntos con capacidad limitada de disipación térmica.
La acumulación de calor puede aumentar la deformación, modificar el ajuste de la junta o afectar la consistencia de las pasadas de soldadura posteriores a lo largo de la misma pieza.
La secuenciación del programa puede reducir este riesgo alternando ubicaciones de soldadura, utilizando patrones de soldadura equilibrados o permitiendo un enfriamiento controlado entre pasadas críticas.
Para juntas biseladas multipasada, el robot debe mantener la colocación correcta de cada capa y evitar socavaduras excesivas, falta de fusión o limpieza incompleta entre pasadas.
Los operadores deben verificar el alambre, las puntas de contacto, las guías, las boquillas de gas y los puntos de puesta a tierra antes de la producción, ya que los ciclos robóticos largos amplifican los problemas de consumibles.
Una inspección sencilla después de la primera pieza terminada es más valiosa que descubrir un problema de parámetros después de haber soldado varios conjuntos grandes.
Cuando se requiera cumplimiento normativo, la inspección visual, las comprobaciones dimensionales, los ensayos no destructivos y los registros de producción deben seguir la norma de soldadura aplicable.
Los controles de seguridad importan más cuando el robot se desplaza
Un robot móvil crea una zona de funcionamiento mayor que una celda fija convencional, por lo que la planificación de seguridad debe cubrir toda la envolvente de desplazamiento.
Los operadores necesitan zonas protegidas claramente definidas, paradas de emergencia, controles de acceso, dispositivos de advertencia y procedimientos para enseñanza, mantenimiento y recuperación de fallos.
Los equipos móviles pueden crear puntos de atrapamiento cerca de carriles, soportes, cables, utillajes y maquinaria circundante, especialmente en talleres de fabricación pesada congestionados.
El personal nunca debe entrar en el área de operación del robot durante la soldadura automática, salvo que el sistema esté en un modo seguro aprobado.
La gestión adecuada de los cables también es esencial. Los cables de soldadura, las líneas de gas y las conexiones de control deben moverse suavemente, sin enganches ni curvaturas excesivas.
Antes de cada turno, los operadores deben inspeccionar el estado del carril, los pernos de montaje, los límites de desplazamiento, las barreras de protección, los componentes de la antorcha y el funcionamiento de la parada de emergencia.
Cuando cambia la geometría de la pieza, la revisión de seguridad debe cambiar con ella. Los nuevos utillajes o componentes más altos pueden introducir nuevos riesgos de colisión.
La formación debe abarcar tanto la operación normal como las situaciones anómalas, incluidos fallos de arco, problemas de alimentación de alambre, alarmas de colisión y obstrucciones inesperadas de la trayectoria.
Cuándo un robot de soldadura móvil de 7 ejes es una buena inversión
Una solución robótica móvil es más adecuada cuando las piezas son grandes, el volumen de soldadura es significativo y manipular el componente resulta más difícil que mover el robot.
Es especialmente atractiva para la producción repetitiva o semirrepetitiva de depósitos, recipientes a presión, vigas, bastidores, grandes conjuntos de placas y estructuras de equipos pesados.
El caso de negocio mejora cuando la soldadura manual provoca cuellos de botella, variación de calidad, problemas ergonómicos, reposicionamientos prolongados o dependencia frecuente de soldadores cualificados escasos.
Los fabricantes deben comparar el tiempo total del flujo de trabajo, no solo el tiempo de arco. La manipulación de materiales, el ajuste, la programación, la inspección, el retrabajo y los cambios de utillaje afectan al retorno.
Un taller de bajo volumen aún puede beneficiarse si el robot puede atender a múltiples familias de productos y desplazarse entre varias estaciones de soldadura definidas.
Por el contrario, los trabajos únicos muy variables con un ajuste deficiente pueden requerir mejoras de proceso antes de que la automatización pueda proporcionar un valor predecible.
Los mejores candidatos cuentan con diseños de juntas estables, suficiente repetición de producción, preparación previa fiable y un equipo de operadores dispuesto a gestionar procesos robóticos.
La selección del equipo debe considerar la carga útil, el alcance, la longitud del carril, la compatibilidad con la fuente de potencia de soldadura, las opciones de detección, el soporte de servicio y los cambios futuros de productos.
Para líneas de fabricación pesada, la preparación coordinada de bordes y la soldadura robótica móvil pueden crear un recorrido más controlado desde el procesamiento de placas hasta el montaje final.
Conclusión
Un robot de soldadura móvil de 7 ejes resuelve los problemas de acceso a piezas de gran tamaño al acercar el movimiento robótico controlado a la soldadura, en lugar de mover repetidamente el conjunto.
Su valor proviene de un mejor alcance, un posicionamiento más uniforme de la antorcha, una menor carga para el operador y menos interrupciones de manipulación durante operaciones de soldadura largas o complejas.
Para los operadores, el uso exitoso depende de una preparación precisa de las juntas, utillajes estables, programación práctica, inspecciones rutinarias y supervisión activa de las condiciones reales de soldadura.
Cuando estos fundamentos están establecidos, la soldadura robótica móvil puede hacer que el trabajo de fabricación sobredimensionada sea más predecible, más seguro y más fácil de escalar sin sacrificar la calidad de la soldadura.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje