




Soldadura robótica con cobot para lotes pequeños: cuándo tiene sentido la automatización colaborativa
Soldadura robótica con cobot para lotes pequeños: cuándo tiene sentido la automatización colaborativa
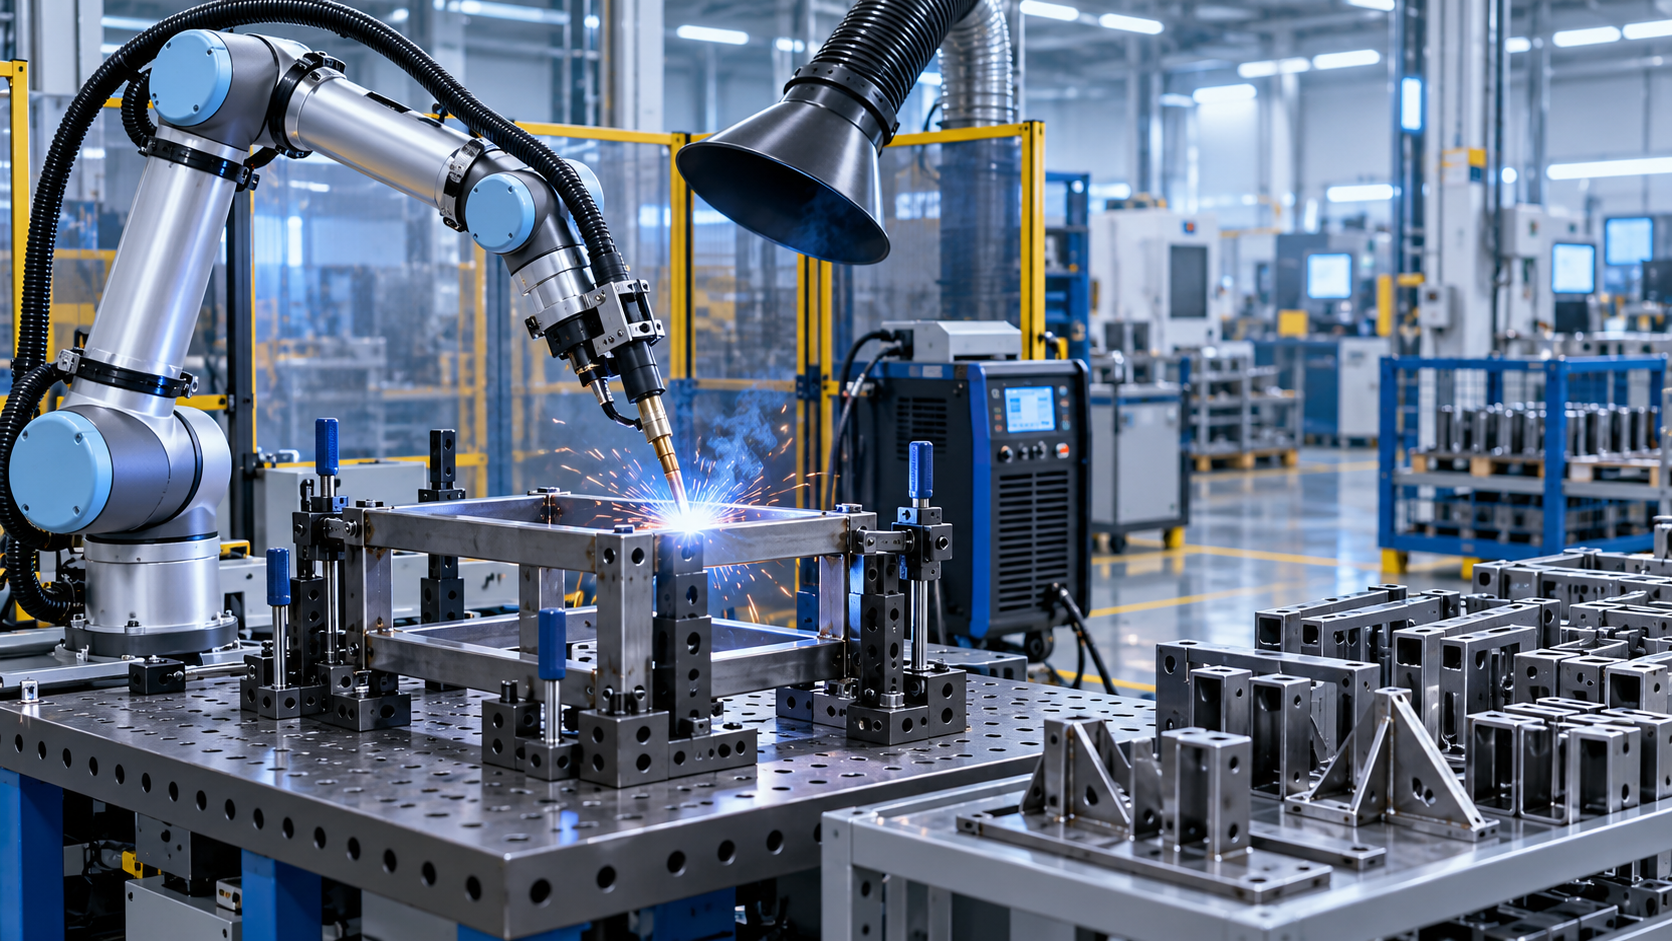
La fabricación de pequeños lotes se vuelve difícil de gestionar cuando los conjuntos soldados cambian cada pocos días, los operarios dedican más tiempo a la preparación que a la soldadura y las fechas de entrega dependen de un número limitado de soldadores cualificados. En esta situación, la automatización puede parecer atractiva, pero también arriesgada: una celda robótica convencional puede requerir utillajes específicos, vallado de seguridad, programación prolongada y un volumen de repetición suficiente para justificar la inversión.
La soldadura robotizada con cobot tiene sentido cuando el trabajo es lo bastante repetitivo como para beneficiarse de un movimiento uniforme, pero lo suficientemente variable como para que los cambios rápidos sean más importantes que la máxima velocidad de arco activo. Por lo general, se adapta mejor a trabajos de alta variedad y bajo volumen que una gran celda robótica fija, siempre que las piezas puedan presentarse de forma uniforme, el acceso a la soldadura sea razonable y la empresa esté preparada para estandarizar al menos parte de su proceso de soldadura. No sustituye la ingeniería de soldadura, el control deficiente del ajuste de las piezas ni una planificación de producción sólida.
El patrón de producción que normalmente justifica un cobot
El entorno más adecuado no es necesariamente un taller que produce solo unas pocas piezas al mes. Es un taller con familias recurrentes de piezas: soportes, bastidores, armarios, estructuras de apoyo, pequeños conjuntos estructurales, bases de maquinaria, subconjuntos de tuberías o componentes fabricados que regresan en diferentes dimensiones o configuraciones. Los pedidos individuales pueden ser pequeños, pero los tipos de soldadura, las posiciones de las uniones, los espesores de material y las etapas de manipulación suelen repetirse.
Considere una zona de producción donde un soldador experimentado debe alternar entre cordones cortos de filete en soportes de acero dulce, soldaduras de esquina en bastidores pequeños y operaciones repetidas de punteado y soldadura en conjuntos similares. Cada artículo puede requerir solo unos minutos de tiempo de arco, pero la carga total de trabajo incluye posicionamiento, comprobación del ajuste, mantenimiento de una velocidad de avance uniforme y retrabajo de las variaciones. Un sistema colaborativo puede encargarse de la trayectoria de soldadura repetible mientras el soldador realiza el ajuste, el punteado, la inspección, las uniones difíciles y las excepciones.
Esta división del trabajo suele ser más realista que esperar que una única estación automatizada funcione sin supervisión. Para lotes pequeños, la justificación financiera suele estar vinculada a una menor dependencia de la repetición manual, una calidad más constante, una reasignación más sencilla entre trabajos y un mejor aprovechamiento de la experiencia en soldadura, no simplemente a sustituir a una persona o lograr una operación continua sin personal.
Empiece por la pieza, no por el robot
Un error frecuente de compra consiste en evaluar un cobot por su carga útil, alcance o facilidad de programación anunciada antes de confirmar si las piezas son automatizables. Los robots colaborativos son flexibles, pero su flexibilidad tiene límites. La pieza debe permitir que la antorcha alcance la unión sin colisiones, el conjunto debe ser estable durante la soldadura y la ubicación de la unión debe ser suficientemente repetible de una pieza a otra.
Antes de comparar sistemas, seleccione varios conjuntos representativos en lugar de elegir solo la pieza de demostración más sencilla. Incluya la pieza que genera más tiempo de soldadura manual, una que cambie con frecuencia y otra con un problema de calidad derivado de un ángulo de antorcha o una velocidad de avance inconsistentes. A continuación, revise las siguientes condiciones con los equipos de producción y soldadura:
- Repetibilidad de la unión: ¿Pueden colocarse las piezas en la misma posición en cada ciclo, o los bordes de corte, las variaciones de conformado y el punteado flojo desplazan demasiado la costura?
- Acceso: ¿Puede la antorcha mantener el ángulo de trabajo y el ángulo de avance requeridos durante toda la soldadura sin chocar con abrazaderas, características de la pieza o la mesa?
- Tamaño y peso de la pieza: ¿Es práctico que un operario cargue y descargue el conjunto? ¿Permanece dentro del área de trabajo del robot después de considerar los utillajes y la holgura de la antorcha?
- Estabilidad del procedimiento de soldadura: ¿El grado y espesor del material, el alambre, el gas de protección y el diseño de la unión están razonablemente controlados? Un robot repite el procedimiento que se le proporciona, incluido uno inadecuado.
- Calidad del ajuste: ¿Las separaciones, desalineaciones y contaminantes se mantienen dentro de un rango que el proceso seleccionado puede tolerar?
- Esfuerzo de utillaje: ¿Un utillaje modular sencillo puede posicionar la pieza o cada lote pequeño requeriría una plantilla específica costosa?
Las operaciones de lotes pequeños no necesitan piezas perfectas, pero sí puntos de referencia predecibles. Un cobot puede programarse guiando su brazo hasta puntos a lo largo de una trayectoria de soldadura, pero enseñar una trayectoria no corrige una costura que se desplaza de forma impredecible de una unidad a otra. El seguimiento de costura, la detección por contacto o la visión pueden ampliar la tolerancia, pero estas opciones añaden coste, trabajo de configuración y otro proceso que validar.
Dónde la soldadura colaborativa ofrece una ventaja clara
La ventaja práctica de un cobot es su capacidad de trasladarse entre tareas adecuadas y programarse sin el mismo nivel de intervención especializada que se espera en muchas instalaciones de robots convencionales. Esto es importante cuando la producción cambia con frecuencia. Una celda que tarda demasiado en reequiparse permanecerá inactiva entre pedidos, incluso si su velocidad de soldadura es excelente.
La soldadura colaborativa suele ser adecuada para trabajos con cordones cortos y medianos, conjuntos repetitivos y una manipulación de piezas manejable. Los ejemplos incluyen soldaduras de filete repetidas en soportes fabricados, esquinas de bastidores, placas de refuerzo, pequeños depósitos o envolventes con costuras accesibles y subconjuntos estandarizados utilizados en varios productos finales. También puede ayudar cuando un taller necesita estabilizar el aspecto de las soldaduras o reducir la variación en trabajos repetitivos no críticos, reservando a los soldadores manuales experimentados para fabricaciones más complejas.
La posibilidad de situar a un operario cerca del proceso no debe interpretarse como permiso para ignorar la planificación de seguridad. La soldadura genera radiación de arco, humos, superficies calientes, salpicaduras y riesgos de atrapamiento o colisión relacionados con la sujeción de las piezas y los equipos en movimiento. Las medidas de protección necesarias dependen de la aplicación completa, incluidos el tipo de antorcha, los parámetros de soldadura, la geometría de la pieza, el método de carga y los requisitos locales de seguridad. Siguen siendo necesarios pantallas, extracción de humos, procedimientos operativos seguros, paradas de emergencia y una evaluación de riesgos específica para la aplicación.
Cuándo una celda robótica convencional puede ser la mejor opción
Un sistema colaborativo no es automáticamente la mejor opción de automatización solo porque los tamaños de lote sean pequeños. Si una familia de productos se fabrica durante largos periodos, las piezas se cargan automáticamente de forma uniforme y la demanda de producción depende del mayor rendimiento posible de deposición y desplazamiento, una celda de robot industrial convencional puede ofrecer una mejor opción a largo plazo. Los robots más grandes también pueden ser más apropiados para antorchas pesadas, utillajes grandes, conjuntos sobredimensionados o aplicaciones que requieren un alcance y una velocidad superiores al rango práctico de un cobot.
La comparación debe basarse en la celda completa, no solo en el brazo. Un robot de menor coste puede convertirse en un proyecto costoso cuando posteriormente se añaden utillajes, posicionadores, equipos de seguridad, gestión de humos, integración de la fuente de alimentación de soldadura, tiempo de programación, formación de operarios y validación. Por el contrario, una celda inicialmente más robusta puede estar justificada cuando elimina una limitación persistente de capacidad de producción.
Calcule la oportunidad a partir del tiempo de producción perdido
Para trabajos de lotes pequeños, el tiempo total de arco activo es solo una parte de la ecuación. Los responsables de la toma de decisiones deben trazar la secuencia actual desde que las piezas llegan a la estación de soldadura hasta que el conjunto terminado sale de ella. Registre por separado la preparación, el posicionamiento, el punteado, la soldadura, el reposicionamiento, la inspección, los retoques y el retrabajo. Esto revela si la automatización debe centrarse en la soldadura en sí o si la verdadera limitación se encuentra en la preparación del material aguas arriba o en la manipulación posterior.
Por ejemplo, un cobot puede producir una trayectoria de soldadura estable, pero aun así esperar piezas porque las piezas cortadas llegan con dimensiones inconsistentes, rebabas o bordes deformados. En ese caso, mejorar la preparación puede tener tanto impacto como la programación del robot. Cuando los componentes fabricados parten de chapa, tubo o secciones estructurales, la calidad del corte afecta directamente al ajuste. Un proceso de corte CNC con ranuras de corte estrechas y uniformes y rebabas mínimas puede reducir la cantidad de ajuste manual necesaria antes de que una pieza llegue al utillaje de soldadura. Para la fabricación relacionada con vigas, unamáquina de corte por láser de fibra CNC para vigas H puede ser relevante cuando su gama de materiales, capacidad de formas CNC y enfoque de corte sin contacto favorecen una preparación repetible de las piezas antes de la soldadura.
No convierta cada minuto ahorrado en una reducción de mano de obra declarada. En muchas operaciones, el tiempo liberado se absorbe en más inspección, una mejor preparación de utillajes, capacidad de producción adicional o la reasignación de soldadores cualificados a trabajos que no se adaptan a la automatización. El cálculo útil consiste en determinar si la estación puede completar la combinación prevista de trabajo con menor riesgo de programación y una demanda de mano de obra más predecible.
Una prueba piloto sensata debe evaluar la variación, no solo una muestra perfecta
Las demostraciones de los proveedores suelen mostrar un componente limpio y bien preparado en una posición abierta. Esto es útil para verificar el movimiento básico, pero no basta para tomar una decisión de compra. Una prueba válida debe incluir material representativo, acceso real a las uniones, punteado típico y el rango de variación que normalmente se observa en planta. El objetivo es identificar dónde el proceso se vuelve sensible.
Durante una prueba piloto, revise el tiempo necesario para enseñar una pieza nueva, ajustar un utillaje, realizar la primera soldadura aceptable y volver a un trabajo programado previamente. Observe si los operarios pueden cargar las piezas cómodamente sin interferir con la trayectoria de la antorcha. Confirme que el procedimiento de soldadura produce una fusión y un perfil aceptables en las condiciones reales de la unión, en lugar de evaluar solo la uniformidad visual. El equipo de producción también debe registrar la frecuencia con la que se requiere intervención manual.
Las preguntas que revelan limitaciones ocultas incluyen: ¿Una pequeña separación cambia el resultado? ¿Puede el operario acceder a cada abrazadera? ¿La distorsión de la pieza desplaza la costura final? ¿La antorcha necesita limpieza entre ciclos? ¿La secuencia de soldadura genera acumulación de calor que afecta a las uniones posteriores? ¿El mismo utillaje puede admitir varias variantes relacionadas o cada variación requiere un rediseño importante?
La facilidad de programación no elimina la disciplina del proceso
El enfoque de programación por demostración asociado a la soldadura robotizada con cobot puede reducir la barrera para crear trayectorias simples, pero un programa fiable sigue requiriendo conocimiento del proceso. La velocidad de avance, la orientación de la antorcha, la extensión del alambre, los ajustes de oscilación, el comportamiento de inicio y parada, la secuencia y la cobertura de gas afectan al resultado. Los programas también necesitan una nomenclatura controlada, gestión de revisiones y una conexión clara con el utillaje y la versión de pieza para los que fueron creados.
Un enfoque práctico consiste en crear un método de liberación repetible. Primero, confirme la revisión del plano y el material. A continuación, prepare el utillaje y posicione una primera pieza. Enseñe o recupere el programa y luego verifique las holguras mediante ciclos en seco cuando corresponda. Produzca una primera pieza soldada e inspeccione las uniones requeridas antes de liberar el trabajo para ciclos repetidos. Cuando se detecte un problema, determine si procede del programa, el utillaje, la pieza entrante, los consumibles o los parámetros de soldadura. Cambiar la trayectoria del robot para compensar un problema no controlado aguas arriba puede dificultar la ejecución del siguiente lote.
La responsabilidad debe asignarse desde el principio. Producción puede operar la celda, pero la responsabilidad de los ajustes del procedimiento de soldadura, el estado del utillaje, los cambios de programa y los criterios de inspección no debe ser ambigua. La automatización de lotes pequeños tiene éxito cuando estas transferencias son sencillas y están documentadas, no cuando el sistema depende de que una persona recuerde ajustes informales.
Señales de que la inversión debe esperar
Puede ser prematuro adquirir un cobot cuando los diseños de las piezas cambian tan rápidamente que no existe una geometría de soldadura recurrente, cuando los componentes entrantes varían ampliamente sin un método práctico de posicionamiento o cuando la demanda de soldadura es demasiado intermitente para mantener el equipo utilizado de forma significativa. También es una opción poco adecuada cuando la mayor parte del trabajo implica uniones inaccesibles, posiciones elevadas frecuentes, conjuntos grandes que requieren una manipulación compleja o soldadura de reparación muy variable.
Otra señal de advertencia es intentar utilizar la automatización para resolver un problema de personal sin definir el paquete de trabajo. Un cobot no puede decidir de forma independiente cómo sujetar un conjunto inestable, seleccionar un procedimiento para un material desconocido, reparar una soldadura por puntos deficiente o resolver una ambigüedad en un plano. Estas tareas deben abordarse mediante ingeniería y diseño del flujo de trabajo antes de que la celda pueda aportar un valor fiable.
Las aplicaciones más sólidas para lotes pequeños suelen construirse en torno a un alcance inicial limitado: un grupo de piezas con uniones recurrentes, un concepto de utillaje compartido, parámetros de soldadura conocidos y un papel realista para el operario. Una vez que ese trabajo es estable, pueden añadirse familias de piezas adicionales con mejor coste y menor interrupción que intentando automatizar todas las soldaduras del taller de una sola vez.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje