




Cuándo un soldador TIG robótico es la elección adecuada para acero inoxidable delgado
Cuándo un soldador TIG robótico es la elección adecuada para acero inoxidable delgado
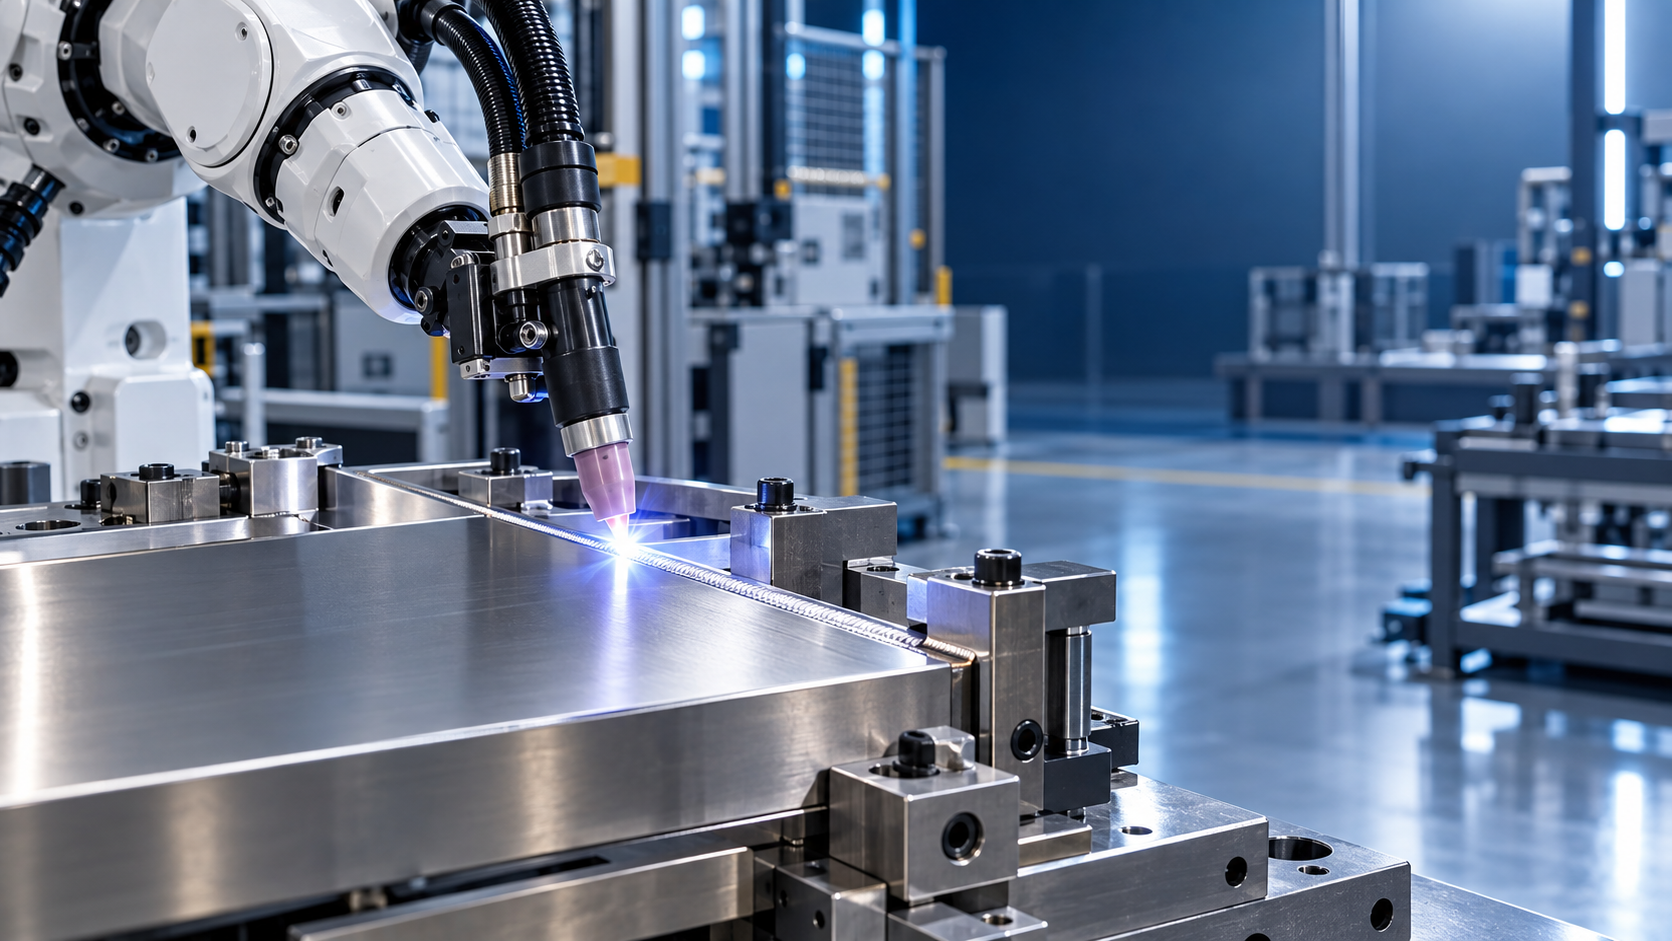
Una soldadora TIG robótica es la opción adecuada para acero inoxidable delgado cuando la soldadura debe ser visualmente limpia, dimensionalmente estable y repetirse en suficientes piezas similares como para justificar una automatización controlada. La mejor aplicación no abarca todos los trabajos de pequeño espesor. Se trata de una familia de piezas con geometría de junta estable, ajuste fiable y requisitos de calidad que ponen de manifiesto la variación habitual de la soldadura manual: anchura de cordón inconsistente, coloración térmica, deformación, fusión incompleta al inicio y al final, o retrabajo causado por una penetración desigual.
El acero inoxidable delgado reacciona rápidamente a pequeños cambios en el aporte térmico. Una variación menor en la longitud del arco, el ángulo de la antorcha, la velocidad de avance o la separación de la junta puede alterar el perfil de la soldadura y la zona afectada por el calor circundante. La soldadura TIG ofrece un control preciso del arco y resultados limpios cuando la protección gaseosa se mantiene correctamente. El movimiento robótico hace que ese control sea repetible, siempre que la pieza llegue a la celda en una condición repetible.
Condiciones de producción que favorecen la automatización
El volumen de piezas es importante, pero la repetición lo es más. Un componente de bajo volumen con varias costuras de soldadura idénticas puede adaptarse mejor a una celda robótica que un producto de gran volumen con dimensiones y utillajes que cambian constantemente. El robot aporta valor cuando un programa de soldadura cualificado puede reutilizarse sin correcciones frecuentes. Carcasas repetitivas, conjuntos para procesamiento de alimentos, bastidores de instrumentos, armarios, depósitos, estructuras tubulares de pared delgada y subconjuntos de acero inoxidable conformado son ejemplos habituales.
Una soldadora TIG robótica es especialmente adecuada cuando los resultados manuales varían entre turnos o entre soldadores. Esta variación suele ser visible antes de convertirse en un defecto mecánico. En superficies de acero inoxidable cepilladas, pulidas o expuestas, la inconsistencia de color y del contorno del cordón puede generar un trabajo de acabado considerable. Cuando el componente debe mantener una apariencia visual uniforme después de la soldadura, la capacidad de controlar la posición de la antorcha, la velocidad de avance, las transiciones de corriente y la longitud de solape ofrece una ventaja práctica.
La junta también debe ser accesible. La robótica TIG ofrece el mejor rendimiento cuando la antorcha puede aproximarse a la costura con suficiente espacio libre para la copa de gas, la trayectoria del alambre de aporte y cualquier equipo de seguimiento de costura. Las esquinas internas profundas, las bridas obstruidas, los accesorios densos y los canales estrechos pueden requerir orientaciones complejas del robot o antorchas especiales. Si el acceso cambia a lo largo de la trayectoria, un programa que parece viable en una revisión CAD puede seguir siendo difícil de ejecutar sin riesgo de colisión o cobertura de protección inestable.
El acero inoxidable delgado es un problema de control térmico
La chapa de acero inoxidable no necesita ser extremadamente delgada para que la deformación se convierta en el factor decisivo. Los paneles planos, las costuras largas, las secciones conformadas poco profundas y los conjuntos con caras exteriores estéticas pueden desplazarse o pandearse incluso cuando la propia soldadura es correcta. La preocupación no es simplemente el amperaje máximo. El calor total aportado por unidad de longitud, la permanencia del arco en las esquinas, el espaciado de los puntos de soldadura, la sujeción mediante abrazaderas y el enfriamiento entre costuras afectan a la forma final.
La soldadura TIG robótica puede limitar la variación de estos parámetros. Una rampa de corriente programada reduce el calentamiento brusco y la formación de cráteres asociados con inicios y finales mal gestionados. Una velocidad de avance estable evita el sobrecalentamiento localizado, mientras que una distancia constante entre la antorcha y la pieza favorece un arco predecible. La corriente pulsada puede reducir el calor medio manteniendo suficiente energía máxima para la fusión, pero los ajustes de pulso no deben seleccionarse como una solución universal para la deformación. Una pulsación excesiva puede producir una apariencia irregular del cordón, complicar la adición de aporte u ocultar un problema subyacente de ajuste.
La deformación debe evaluarse a nivel de conjunto. Una soldadura a tope estrecha en un panel pequeño de acero inoxidable puede permanecer recta con un respaldo y abrazaderas simples. La misma costura colocada cerca de un borde plegado puede sacar la brida de tolerancia. Un robot repite muy bien el patrón térmico programado; también repetirá muy bien un patrón de deformación. Por lo tanto, el diseño del utillaje y la secuencia de soldadura deben validarse antes de considerar la automatización como la corrección.
La coloración térmica no es solo una cuestión estética
La decoloración alrededor de una soldadura de acero inoxidable refleja la exposición al calor y al oxígeno. El color por sí solo no demuestra que la soldadura sea defectuosa, pero indica que la protección gaseosa, la calidad de la purga, el estado de la superficie o la exposición térmica merecen atención. En superficies destinadas a servicio sensible a la corrosión o a un acabado de alta calidad, una coloración térmica oscura puede requerir limpieza o tratamiento posterior a la soldadura. Una celda robótica mejora la consistencia únicamente cuando el sistema de gas se controla de igual manera.
La cobertura de gas debe mantenerse estable durante el encendido, la soldadura, el llenado del cráter y el posflujo. Las corrientes de aire alrededor de una celda abierta, una copa dañada, consumibles contaminados o una orientación de la antorcha que exponga el baño fundido pueden crear coloración inconsistente pese a que las coordenadas del robot sean correctas. Para secciones cerradas y juntas de penetración completa, la protección del reverso debe considerarse por separado. La protección en la antorcha no protege el lado de la raíz. La purga debe planificarse en función del volumen interno, la ventilación, el método de sellado y el punto en el que comienza la soldadura, en lugar de tratarse como una conexión de manguera añadida.
El ajuste determina si la programación se mantiene
Muchos proyectos de soldadura TIG robótica tienen dificultades porque el programa propuesto presupone una junta ideal, mientras que el corte, el conformado y el utillaje previos producen separaciones variables. El acero inoxidable delgado no tolera bien esta discrepancia. Una separación inofensiva en un proceso manual puede requerir más material de aporte, menor velocidad de avance, una corriente modificada o una posición diferente de la antorcha. Cuando la variación supera la ventana del proceso, el robot no puede aplicar criterio del mismo modo que un soldador manual cualificado.
Antes de seleccionar el equipo, examine piezas reales de la producción habitual en lugar de depender únicamente de planos nominales. Mida la separación de la junta, la alineación de bordes, el ángulo de la brida, la ubicación de la costura y la repetibilidad entre pieza y utillaje en varios lotes. Incluya material de distintas bobinas o proveedores si se utilizan esas fuentes. El espesor de la chapa de acero inoxidable, el retorno elástico tras el plegado, el estado del borde cortado por láser y la ubicación de las características conformadas pueden variar lo suficiente como para afectar la trayectoria de soldadura.
La preparación de la junta suele tener más influencia que incorporar sistemas de detección sofisticados. Los bordes limpios y sin rebabas proporcionan al arco TIG una trayectoria más predecible. El aceite, los residuos de marcado, la película adhesiva, el óxido y la contaminación ferrosa incrustada pueden generar porosidad, comportamiento inestable del arco o manchas. Cuando un borde cortado por láser presenta una cantidad considerable de óxido o escoria irregular, el problema debe resolverse antes de soldar en lugar de compensarse aumentando la corriente.
- Puntos de posicionamiento rígidos: Las superficies de referencia deben asentar la pieza de manera uniforme sin forzar un panel delgado a una condición deformada.
- Ubicación de las abrazaderas: La sujeción cerca de la costura puede controlar el movimiento, pero una sujeción local excesiva puede ocultar el retorno elástico hasta que se libera la pieza.
- Estrategia de puntos de soldadura: La ubicación y el tamaño de los puntos deben ser repetibles, ya que cada punto pasa a formar parte del ciclo térmico del robot.
- Gestión de separaciones: Si las separaciones de producción varían, defina si el proceso utilizará alambre de aporte, seguimiento de costura, tolerancias previas más estrictas o una combinación de estas medidas.
El seguimiento de costura es útil cuando la variación de la pieza es pequeña pero inevitable. No debe especificarse como sustituto de utillajes inestables. El seguimiento a través del arco, la búsqueda táctil, la detección basada en láser y los sistemas de visión tienen cada uno límites prácticos en superficies de acero inoxidable reflectantes, juntas estrechas y preparación de juntas variable. La evaluación debe identificar primero la magnitud y la dirección esperadas de la variación, y después seleccionar la detección únicamente cuando aborde dicha variación.
Elección de la configuración del proceso TIG
La soldadura autógena, sin alambre de aporte, es atractiva en juntas de acero inoxidable con ajuste preciso porque simplifica la celda y produce un cordón estrecho. Solo es adecuada cuando el ajuste de la junta se mantiene cerrado y se cumplen los requisitos de fusión sin metal añadido. Las costuras autógenas tienen poca tolerancia a separaciones, desalineación de bordes o sujeción deficiente. También pueden volverse cóncavas si el aporte térmico y la condición de la junta no están equilibrados.
La alimentación de alambre frío o de alambre de aporte convencional amplía el rango de ajuste aceptable y puede mejorar la forma de la soldadura, pero introduce otra variable sincronizada. La posición del alambre debe ser estable respecto al borde delantero del baño de soldadura. Un alambre mal alineado puede perturbar el arco, provocar deposición intermitente o contaminar el tungsteno. La limpieza del alambre, la manipulación de la bobina, el estado de la guía y la consistencia de la alimentación merecen la misma atención que la trayectoria del robot.
La corriente continua con electrodo negativo se utiliza habitualmente para el acero inoxidable austenítico. El rango exacto de corriente, la selección de tungsteno, el tamaño de la copa, el caudal de gas y el programa de pulsos deben establecerse mediante pruebas de procedimiento para la junta y el estado real del material. Seleccionar estos valores únicamente a partir del espesor de la chapa no es fiable, ya que la masa térmica cambia en bridas, esquinas, juntas solapadas y elementos unidos. Una pared delgada unida a un accesorio más pesado necesita un equilibrio térmico diferente al de una junta a tope de chapa uniforme.
A veces se considera el movimiento de estilo orbital para piezas cilíndricas. Cuando la geometría es realmente uniforme y la costura es circunferencial, una disposición orbital dedicada puede ser más sencilla que un robot general de seis ejes. Un robot multieje resulta más atractivo cuando un solo utillaje sostiene varias costuras, cuando los componentes varían en orientación o cuando la antorcha debe seguir características conformadas y trayectorias complejas.
Los objetivos de calidad deben definirse antes del diseño de la celda
Una propuesta de soldadura robótica debe evaluarse según criterios de aceptación medibles, no según la expectativa general de una “mejor consistencia”. Defina el perfil de soldadura requerido, la socavación permitida, el estado de la raíz, la evidencia de penetración cuando corresponda, la deformación admisible, el acabado superficial después de la limpieza y el método de inspección. Un producto estético de acero inoxidable puede rechazar una leve variación de color aceptable en un soporte estructural interno. Un conjunto que contiene líquidos puede centrarse en la estanqueidad y la continuidad de la raíz. Estos son objetivos de proceso diferentes y pueden requerir distintos utillajes, disposiciones de purga y tiempos de ciclo.
El acceso para inspección debe incluirse en la disposición del utillaje. Un utillaje que proporciona una repetibilidad excelente pero bloquea la inspección visual, los calibres dimensionales o las conexiones para pruebas de estanqueidad genera retrasos fuera de la celda de soldadura. Si se prevén cepillado posterior a la soldadura, decapado, pasivación o acabado mecánico, asegúrese de que el robot produzca un perfil de cordón compatible con esa operación posterior. Un cordón estrecho y uniforme no es automáticamente más fácil de acabar si se encuentra en una esquina a la que no puede acceder la herramienta de acabado.
Cuándo la TIG robótica no es adecuada
La automatización es difícil de justificar cuando las piezas llegan con una amplia variación dimensional, cuando la mezcla cambia más rápido de lo que pueden prepararse los utillajes y programas, o cuando el trabajo contiene muchas costuras cortas, inaccesibles y únicas. También es una elección poco adecuada cuando el cuello de botella real es la precisión del conformado previo, la preparación del material o el tiempo de respuesta de la inspección. En esas situaciones, una celda robótica puede hacer más visible la limitación sin eliminarla.
Las soldaduras muy cortas merecen un análisis especial. El tiempo empleado en cargar, posicionar, buscar, sujetar, iniciar el arco y descargar puede superar el tiempo de arco activo. Un robot aún puede ser adecuado cuando se combinan varias soldaduras cortas en un solo utillaje o cuando la calidad manual es inaceptable, pero el ciclo debe evaluarse como una secuencia completa de manipulación.
La fabricación estructural de mayor espesor corresponde a un problema de automatización diferente. Un sistema como unalínea automática pesada de vigas H está diseñado para el transporte, giro, ensamblaje, soldadura, enderezado y procesamiento estructural posterior de vigas. Estas funciones son valiosas para flujos de trabajo de vigas H grandes, pero no sustituyen el control preciso de la antorcha, la disciplina de protección del acero inoxidable, el utillaje compacto y la secuenciación de bajo aporte térmico necesarios para el trabajo TIG de pequeño espesor.
Demuestre el proceso con piezas representativas de producción
Una prueba significativa utiliza la preparación real de juntas, el acabado superficial, el rango de espesores de material, los utillajes y la secuencia de soldadura prevista. Las probetas de ensayo establecen un punto de partida, pero rara vez revelan la deformación del conjunto, los problemas de acceso, la variación en la carga de piezas o los efectos térmicos en las características conformadas. La prueba debe incluir inicios y finales, esquinas, intersecciones de costuras, cambios de orientación y las primeras piezas después de un cambio de utillaje.
Registre más que los parámetros de soldadura. Documente el método de ubicación de la pieza, el orden de sujeción, el estado de los puntos de soldadura, la identificación del aporte cuando se utilice, la disposición de suministro de gas, los consumibles de la antorcha y el estado de limpieza. Cuando aparezca un defecto posteriormente, este registro permite diferenciar un problema del programa de soldadura de un problema de pieza entrante o de manipulación. También hace que los programas cualificados sean más transferibles entre utillajes y futuros lotes de producción.
La decisión correcta se deriva de esas evidencias. La soldadura TIG robótica justifica su aplicación cuando coinciden piezas repetibles, ajuste controlado, juntas accesibles y un objetivo claro de acabado o deformación. Cuando estas condiciones no están presentes, mejorar primero la preparación y el utillaje normalmente proporcionará una base más fiable para la automatización.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje