




Cómo la soldadura TIG robótica reduce la distorsión en conjuntos soldados de precisión
Cómo la soldadura TIG robótica reduce la distorsión en conjuntos soldados de precisión
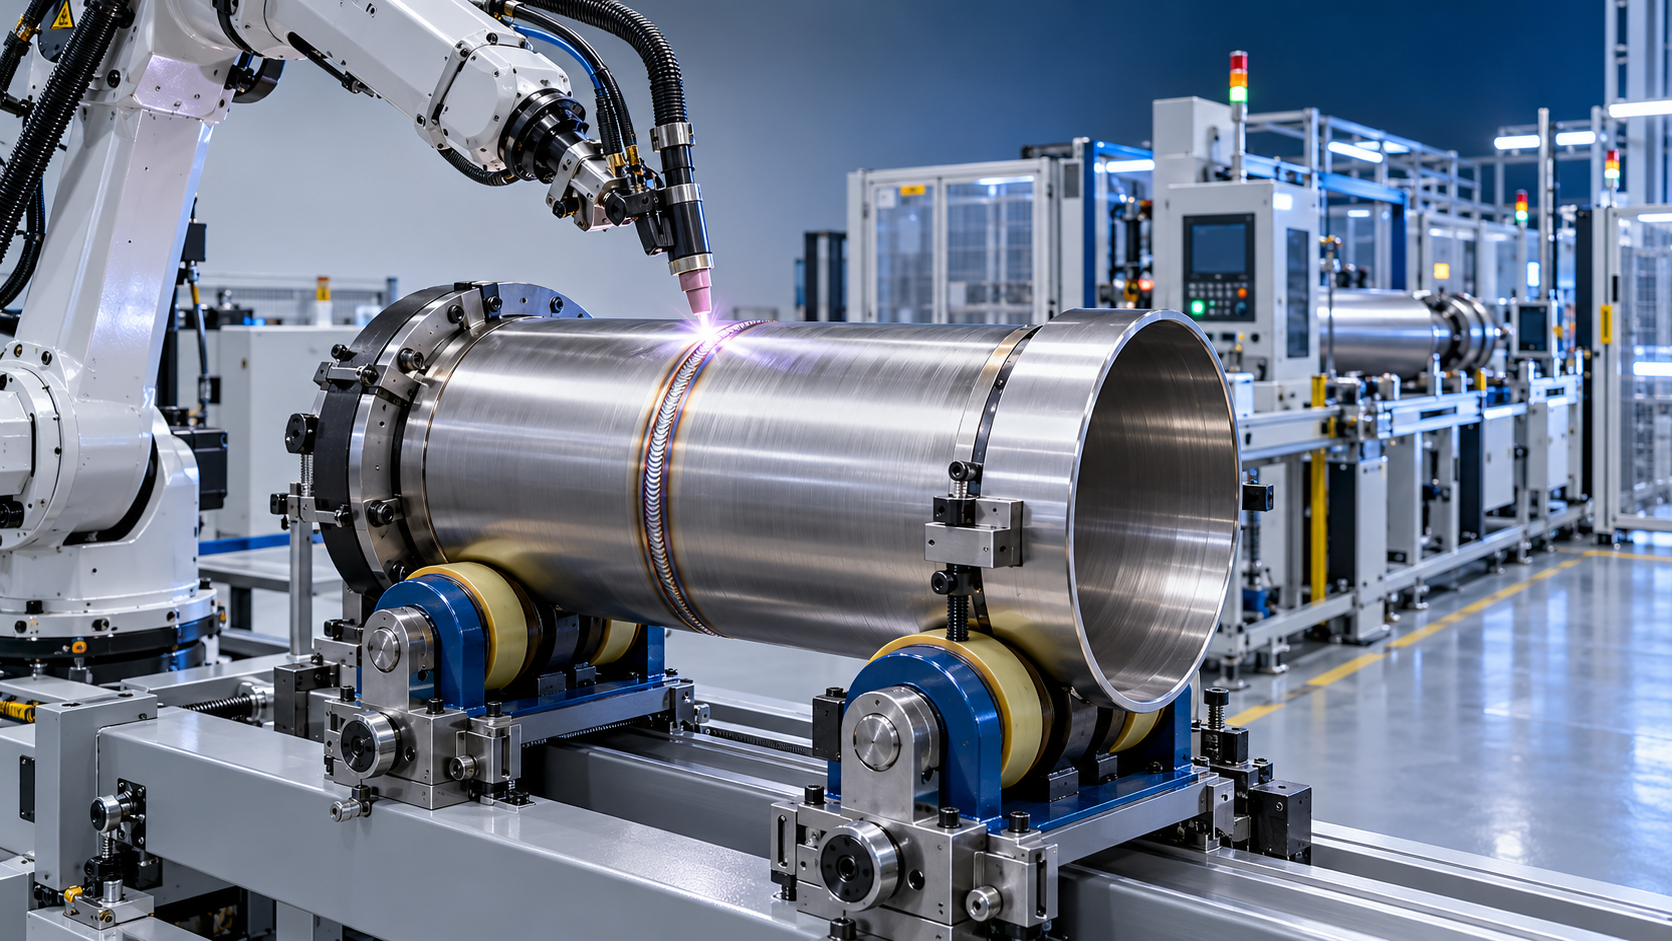
Cómo la soldadura TIG robótica reduce la distorsión en conjuntos soldados de precisión
Para los responsables de proyectos encargados de tolerancias estrictas, costes de retrabajo y plazos de entrega, la distorsión de la soldadura puede alterar rápidamente la fabricación de precisión. Un bastidor que sale plano del útil puede torcerse después de la pasada final. Una carcasa fina de acero inoxidable puede desarrollar un visible efecto de abollamiento. Una brida mecanizada puede perder la alineación con su pieza de acoplamiento tras una soldadura circunferencial. No se trata de inconvenientes menores en el taller; pueden generar retrasos en el mecanizado posterior, inspecciones de ajuste fallidas y conversaciones difíciles sobre quién asumirá el coste de la corrección.
La soldadura TIG robótica proporciona una forma práctica de controlar una de las principales causas de la distorsión: la aplicación inconsistente de calor. No hace desaparecer el comportamiento térmico del metal ni puede compensar un diseño deficiente de la junta o una fijación inadecuada. Lo que sí puede hacer es volver mucho más repetibles el aporte térmico, el ángulo de la antorcha, la velocidad de avance, la longitud del arco, la secuencia y el tiempo entre pasadas que en un proceso que depende por completo de la técnica manual. En los conjuntos soldados de precisión, esta repetibilidad suele marcar la diferencia entre un proceso predecible y un problema recurrente de retrabajo.
Por qué la distorsión sigue siendo difícil de gestionar
La distorsión ocurre porque la zona de soldadura se expande al calentarse y se contrae al enfriarse. El material base circundante restringe parte de ese movimiento, dejando tensiones residuales que pueden deformar un componente. El riesgo aumenta cuando la soldadura es larga, la sección es fina, el conjunto es asimétrico o el calor se concentra en un lado de una estructura. El acero inoxidable, el aluminio, el acero al carbono de bajo espesor y los conjuntos mecanizados de precisión pueden ser sensibles, aunque el comportamiento exacto depende de la aleación, el espesor, la preparación de la junta, la restricción y el procedimiento de soldadura.
El problema suele ser acumulativo. Una pasada de soldadura individual puede parecer aceptable, pero varias pasadas en el mismo lado de un panel o conjunto tubular pueden generar suficiente contracción para desplazar dimensiones críticas. En un trabajo de fabricación de bajo volumen, un soldador experimentado puede corregir la secuencia por intuición. Esto puede funcionar bien, pero es difícil de reproducir entre turnos, operarios o pedidos repetidos. Cuando un proyecto incluye cientos de piezas similares, pequeñas variaciones se convierten en un problema de gestión de calidad más que en una cuestión de destreza artesanal.
La soldadura TIG se selecciona a menudo porque ofrece un arco limpio y controlable, así como buena visibilidad del baño de fusión. Sin embargo, el TIG manual aún puede producir resultados inconsistentes si varían el movimiento de la antorcha, la aportación de material o el tiempo de pausa. Incluso un operario cualificado puede reducir naturalmente la velocidad en las esquinas, cubrir una separación ligeramente mayor o dedicar tiempo adicional a corregir el ajuste. Estos ajustes añaden calor precisamente donde la pieza puede tener menor capacidad para tolerarlo.
Los puntos de control que hacen eficaz al TIG robótico
El principal beneficio de control de la distorsión de la soldadura TIG robótica proviene de la estabilidad del proceso. Una celda programada puede mantener una velocidad de avance definida a lo largo de tramos rectos, radios, cordones circulares y características de juntas repetitivas. También puede conservar una distancia y un ángulo constantes entre la antorcha y la pieza. Estos detalles son importantes porque influyen en la distribución de la energía del arco y en la geometría del cordón de soldadura. Cuando el perfil del cordón se mantiene estable, la contracción asociada es más predecible.
Un robot también permite un control más disciplinado de la pulsación de corriente, las rampas de inicio y finalización, la alimentación de alambre de aporte y el movimiento oscilante cuando el procedimiento lo requiere. El TIG pulsado no es automáticamente la mejor solución para todas las soldaduras, pero puede ayudar a controlar el baño de fusión en materiales finos o sensibles al calor cuando los parámetros se han desarrollado adecuadamente. El principio útil es sencillo: aplicar suficiente energía para lograr la fusión y penetración requeridas, pero evitar aportar calor innecesario al conjunto.
Para la planificación de proyectos, conviene distinguir entre bajo aporte térmico y aporte térmico controlado. Reducir el amperaje sin considerar la velocidad de avance, la separación de la junta, el estado del material y los requisitos de penetración puede causar falta de fusión o formación inestable del cordón. El objetivo no es simplemente soldar a menor temperatura. El objetivo es utilizar un procedimiento cualificado y repetible que mantenga la zona afectada por el calor y el ciclo térmico dentro de un rango aceptable para la pieza.
La repetibilidad mejora el valor de las secuencias de soldadura preestablecidas
La planificación de secuencias es uno de los controles de distorsión más subestimados. Un sistema robótico puede ejecutar patrones de cordones intermitentes equilibrados, lados alternos, secuencias hacia atrás o soldaduras colocadas simétricamente en el mismo orden en cada ciclo. Esto resulta especialmente útil en estructuras de armarios, carcasas de instrumentos, bastidores de máquinas, soportes de precisión y conjuntos fabricados con varios puntos de montaje soldados.
Considere un conjunto soldado rectangular con dos cordones largos y varias soldaduras cortas de rigidizadores. Si ambos cordones largos se completan en la misma dirección antes de añadir los rigidizadores, el conjunto puede deformarse hacia un lado. Una mejor secuencia puede dividir las soldaduras en segmentos más cortos, alternar lados opuestos y permitir un enfriamiento planificado entre operaciones térmicamente concentradas. La secuencia precisa debe comprobarse en el diseño real, pero una vez establecida, la ejecución robótica evita que se desvíe porque un operario prefiera un patrón de trabajo diferente.
Aquí es donde la soldadura TIG robótica resulta más útil en un entorno de producción: convierte una estrategia de soldadura probada en un proceso repetible. Un equipo de proyecto puede evaluar las primeras piezas, medir la geometría resultante, ajustar programas o útiles y luego liberar un método estable para producción. La soldadura manual puede seguir la misma disciplina, pero es más difícil mantenerla cuando cambian la carga de trabajo, la plantilla y las condiciones de los turnos.
La fijación no es opcional
A veces se espera que la automatización resuelva por sí sola la distorsión. En la práctica, el robot solo puede repetir las condiciones que se le proporcionan. Si los componentes entran en el útil con separaciones variables, puntos de soldadura inconsistentes o una sujeción insuficiente, el robot puede repetir un mal resultado con gran eficiencia. Antes de especificar una celda TIG robótica, revise cómo se posiciona la pieza, cómo se restringe el movimiento térmico y si las abrazaderas interfieren con el acceso de la antorcha o la cobertura de gas.
Un buen útil no significa necesariamente la máxima restricción. Una sujeción excesiva puede introducir problemas propios, incluida una liberación difícil después de la soldadura o concentración de tensiones en un componente fino. El útil debe posicionar las referencias críticas, soportar la pieza cerca de la soldadura cuando sea práctico y permitir una contracción controlada en direcciones no críticas. Para conjuntos que requieren mecanizado posterior a la soldadura, suele ser útil analizar qué superficies deben permanecer estables y cuáles pueden dejarse con sobremetal de mecanizado.
La calidad de los puntos de soldadura merece la misma atención. Los puntos grandes e irregulares añaden calor antes de que comience la soldadura programada y pueden desplazar los componentes de su posición. Su tamaño, espaciado y ubicación deben incluirse en el plan de fabricación. Si la soldadura por puntos sigue siendo manual, utilice instrucciones claras y galgas cuando sea necesario; de lo contrario, la variación en esta etapa puede socavar los beneficios de la soldadura final automatizada.
Rotación de piezas cilíndricas hacia la mejor posición de soldadura
Para tuberías, virolas de recipientes a presión, cilindros y otros conjuntos circulares, el control de la distorsión está estrechamente relacionado con el posicionamiento. Por lo general, un cordón soldado en una posición plana o casi plana estable es más fácil de controlar que uno que obliga a la antorcha a trabajar con orientaciones cambiantes. Mantener la junta bajo la antorcha mediante una rotación controlada puede favorecer un cordón más uniforme y reducir la tendencia de los operarios o programas a compensar de forma inconsistente alrededor de la circunferencia.
En este tipo de configuración, unrotador de soldadura con ajuste por perno puede integrarse con la estación de soldadura para girar piezas cilíndricas a una velocidad controlada. La gama XHGK disponible cubre cargas nominales de 2 a 800 toneladas, mientras que su velocidad de rotación controlada por VFD se especifica entre 100 y 1000 mm/min. Para un responsable de proyecto, el aspecto importante no es solo el amplio rango de capacidad. Es determinar si el rotador seleccionado se adapta al diámetro real del recipiente, al peso cargado, a la condición del centro de gravedad, a la disposición de las ruedas y a la secuencia de soldadura.
La velocidad lineal de la serie de rotadores indicada es de 6 a 60 m/h, con funciones de avance, retroceso y ajuste de velocidad disponibles mediante una caja de control manual remota. Este rango puede ser adecuado para muchas tareas de soldadura circunferencial, pero la sincronización entre la rotación de la pieza y el avance del robot debe verificarse durante el desarrollo del proceso. Una falta de correspondencia puede alterar el solapamiento al inicio y al final de la soldadura, afectar la uniformidad del cordón y crear acumulación localizada de calor. Estas zonas suelen ser donde los componentes circulares muestran los primeros signos de distorsión o irregularidad superficial.
Dónde la automatización presenta el caso más claro
El TIG robótico suele resultar más convincente cuando un fabricante tiene piezas repetitivas, expectativas de calidad definidas y un coste relacionado con la distorsión que sea visible en el proyecto. Ese coste puede ser el enderezado posterior a la soldadura, mecanizado adicional, rechazo por ajuste, reparación estética o riesgo para el calendario en el montaje final. El caso de negocio se debilita cuando cada componente es una pieza única y el tiempo de preparación de útiles o programación no puede recuperarse. También se debilita cuando las tolerancias de corte y conformado previas son tan variables que el robot encuentra constantemente condiciones de junta cambiantes.
La decisión práctica no es «robot o soldador cualificado». Muchas operaciones de fabricación exitosas utilizan ambos. Un robot maneja cordones estables y repetitivos donde la consistencia es más importante, mientras que soldadores cualificados gestionan prototipos, trabajos de reparación, condiciones de acceso complejas y conjuntos con alta variación. Esta división permite utilizar la mano de obra cualificada donde el criterio realmente aporta valor, en lugar de donde el mismo movimiento preciso debe repetirse todo el día.
Para proyectos de equipos que implican corte láser, mecanizado CNC, plegado, laminado y soldadura automatizada, las transferencias entre procesos deben revisarse desde una fase temprana. Un robot de soldadura no puede compensar indefinidamente una brida que llega con un bisel variable, una pieza conformada con recuperación elástica inconsistente o un extremo de tubo que no está a escuadra. A empresas como Wuxi Samgins International Trade Co., Ltd., que suministra equipos de soldadura automática junto con equipos de corte CNC, mecanizado, conformado y producción de vigas, se les pide con frecuencia evaluar la línea como un proceso conectado en lugar de máquinas aisladas. Esa es la conversación adecuada cuando el requisito real es el control dimensional.
Una ruta de implementación sensata
Comience con el conjunto soldado que causa el problema más repetible, no necesariamente con la pieza más grande. Seleccione un conjunto con suficiente volumen para justificar el desarrollo de útiles y programas, criterios claros de aceptación dimensional y un historial conocido de retrabajo. Registre las dimensiones antes de soldar, inmediatamente después de soldar y después del enfriamiento. Mida las mismas referencias en varias muestras en lugar de basarse en una única pieza «buena». Esto establece si el patrón de distorsión es lo bastante estable como para mejorarse mediante el control de la secuencia y los parámetros.
Después, desarrolle la celda en torno a toda la operación: presentación del material, condición de los puntos de soldadura, sujeción, acceso de la antorcha, cobertura de gas de protección, suministro de alambre si se utiliza, requisitos de seguimiento de junta y retirada de la pieza. El procedimiento de soldadura debe ser revisado por personal debidamente cualificado, especialmente cuando se aplican trabajos reglamentados, contención de presión o requisitos de aceptación específicos del cliente. Los equipos con marcado CE pueden ser relevantes para instalaciones europeas, pero la conformidad de la máquina es independiente de la cualificación del procedimiento de soldadura y del componente terminado.
No pase por alto el mantenimiento. Un consumible de antorcha desgastado, tungsteno contaminado, suministro de gas inconsistente o daños leves en el útil pueden modificar el comportamiento del arco mucho antes de que aparezca un defecto evidente. Establezca comprobaciones sencillas para el estado de la antorcha, las superficies de referencia del útil, la fuerza de sujeción, la suavidad de rotación y el control de revisiones del programa. Estas son disciplinas rutinarias, pero protegen precisamente la repetibilidad que justificó la automatización.
La verdadera reducción proviene de la previsibilidad
La soldadura TIG robótica reduce la distorsión no eliminando el calor, sino haciendo que la aplicación de calor sea deliberada y repetible. El movimiento estable, la secuenciación programada, el posicionamiento controlado y una fijación adecuada ofrecen a los equipos de ingeniería una mejor posibilidad de predecir cómo se moverá un conjunto soldado. Esta previsibilidad facilita establecer sobremetales de mecanizado, proteger referencias críticas, planificar inspecciones y evitar correcciones en etapas tardías.
Antes de comprometerse con un sistema, revise la geometría del componente y toda la ruta de producción en lugar de centrarse únicamente en el alcance del robot o la corriente de soldadura. Si se comprenden el ajuste de la junta, la estrategia de restricción, el método de rotación y las dimensiones de aceptación, la automatización puede convertir un difícil problema de distorsión en una variable de fabricación gestionada. Si no se comprenden, el robot simplemente revelará más rápido las debilidades del proceso existente.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje