




Как роботизированная TIG-сварка снижает деформацию в прецизионных сварных конструкциях
Как роботизированная TIG-сварка снижает деформацию в прецизионных сварных конструкциях
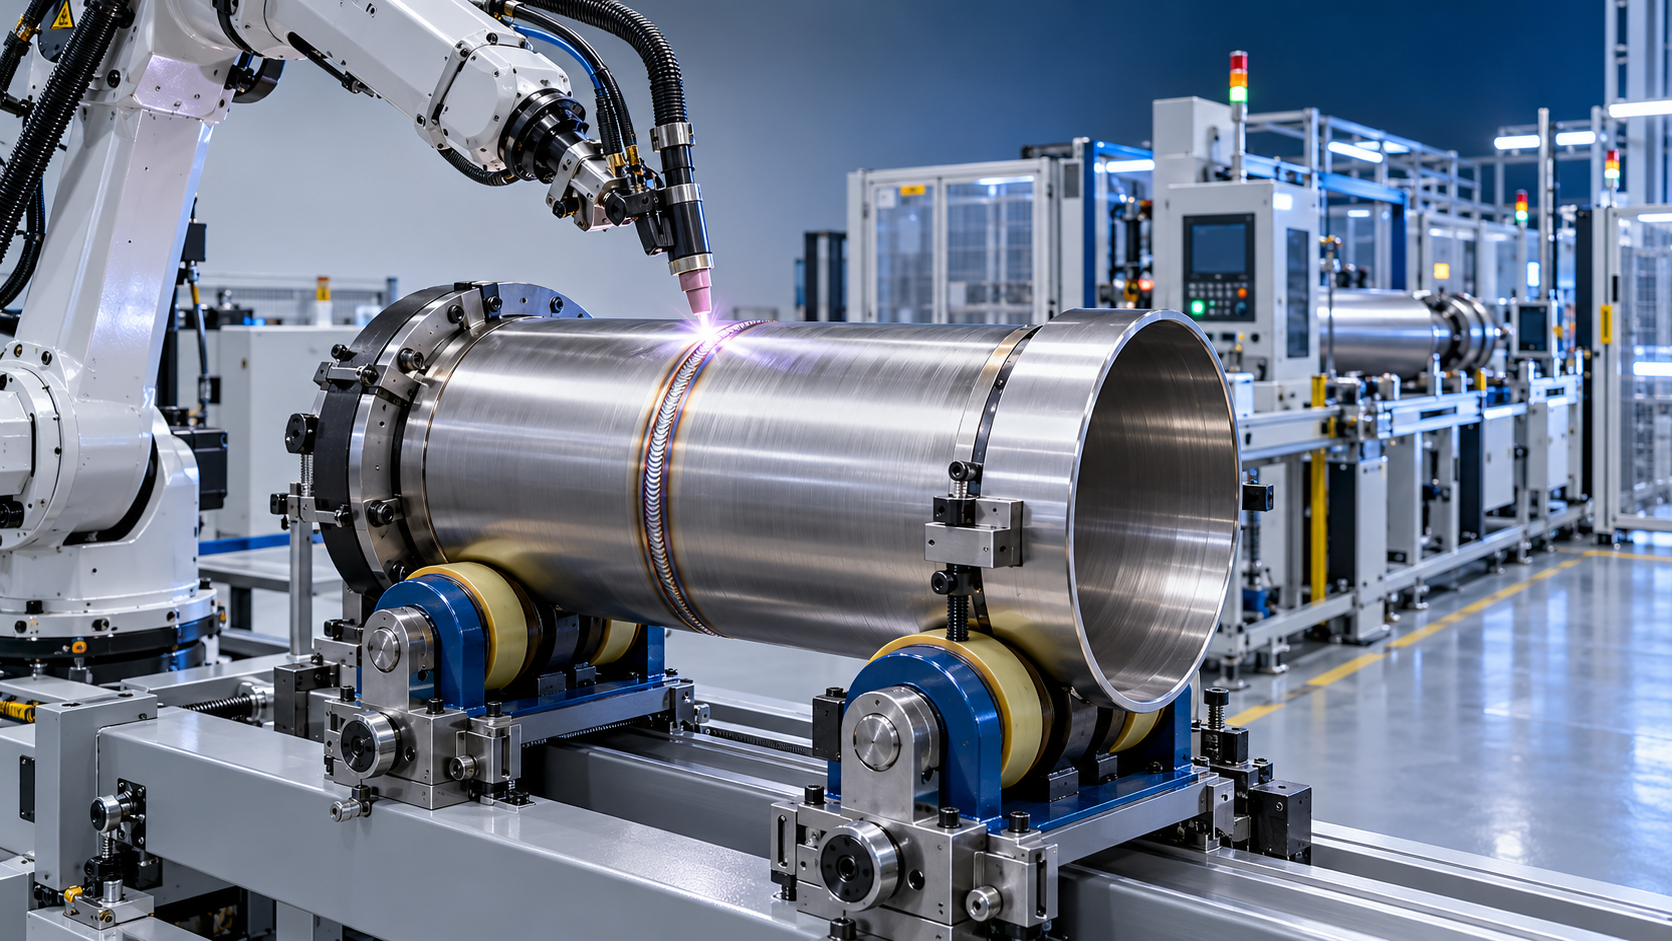
Как роботизированная TIG-сварка снижает деформацию прецизионных сварных конструкций
Для руководителей проектов, отвечающих за жесткие допуски, затраты на доработку и графики поставок, сварочные деформации могут быстро нарушить процесс точного изготовления. Рама, которая выходит из приспособления ровной, может деформироваться после завершающего прохода. На тонком корпусе из нержавеющей стали может появиться заметный эффект «масляной банки». Обработанный фланец может потерять соосность с сопрягаемой деталью после кругового сварного шва. Это не просто незначительные неудобства в цехе: они могут привести к задержкам последующей механической обработки, неудовлетворительным проверкам сборки и сложным обсуждениям того, кто будет оплачивать исправления.
Роботизированная TIG-сварка предоставляет практический способ контролировать одну из основных причин деформации: непостоянное тепловложение. Она не устраняет тепловое поведение металла и не может компенсировать плохую конструкцию соединения или ненадлежащую оснастку. Но она позволяет сделать тепловложение, угол наклона горелки, скорость сварки, длину дуги, последовательность операций и интервалы между проходами значительно более повторяемыми, чем при процессе, полностью зависящем от ручной техники. В прецизионных сварных конструкциях такая повторяемость часто определяет разницу между предсказуемым процессом и постоянной проблемой доработки.
Почему деформацией по-прежнему сложно управлять
Деформация возникает потому, что зона сварки расширяется при нагреве и сжимается при охлаждении. Окружающий основной материал сдерживает часть этого перемещения, создавая остаточные напряжения, которые могут изменить форму компонента. Риск возрастает, когда сварной шов длинный, сечение тонкое, сборка несимметрична или тепло концентрируется с одной стороны конструкции. Нержавеющая сталь, алюминий, тонколистовая углеродистая сталь и прецизионно обработанные сборки могут быть чувствительны к этому воздействию, хотя конкретное поведение зависит от сплава, толщины, подготовки соединения, закрепления и технологии сварки.
Обычно проблема имеет накопительный характер. Один отдельный сварочный проход может выглядеть приемлемо, однако несколько проходов по одной стороне панели или трубчатой сборки могут создать достаточную усадку для смещения критических размеров. При мелкосерийном изготовлении опытный сварщик может интуитивно скорректировать последовательность. Это может хорошо работать, но такой подход сложно воспроизводить между сменами, операторами или повторными заказами. Когда проект включает сотни однотипных деталей, небольшие отклонения становятся вопросом управления качеством, а не только мастерства.
TIG-сварку часто выбирают благодаря чистой, контролируемой дуге и хорошей видимости сварочной ванны. Однако ручная TIG-сварка все равно может давать непостоянные результаты, если изменяется движение горелки, подача присадочного материала или время пауз. Даже квалифицированный оператор может естественным образом замедляться на углах, перекрывать несколько более широкий зазор или тратить дополнительное время на корректировку сборки. Такие корректировки добавляют тепло именно там, где деталь может хуже всего его переносить.
Контрольные параметры, обеспечивающие эффективность роботизированной TIG-сварки
Наибольшее преимущество роботизированной TIG-сварки в контроле деформаций обеспечивается стабильностью процесса. Программируемая ячейка может поддерживать заданную скорость сварки на прямых участках, радиусах, круговых швах и повторяющихся элементах соединений. Она также может сохранять постоянное расстояние между горелкой и изделием, а также угол наклона горелки. Эти детали важны, поскольку они влияют на распределение энергии дуги и геометрию сварного валика. Когда профиль валика остается стабильным, связанная с ним усадка становится более предсказуемой.
Робот также обеспечивает более дисциплинированное управление импульсным током, плавным нарастанием и спадом тока в начале и конце шва, подачей присадочной проволоки и колебательным движением горелки, если это предусмотрено технологией. Импульсная TIG-сварка не является автоматически лучшим решением для каждого шва, но она может помочь контролировать сварочную ванну на тонких или чувствительных к нагреву материалах при условии надлежащей разработки параметров. Полезный принцип прост: подводить достаточно энергии для достижения требуемого сплавления и проплавления, но избегать внесения в сборку избыточного тепла.
При планировании проекта полезно различать низкое тепловложение и контролируемое тепловложение. Снижение силы тока без учета скорости сварки, зазора в соединении, состояния материала и требований к проплавлению может привести к неполному сплавлению или нестабильному формированию валика. Цель заключается не в том, чтобы просто сваривать при более низкой температуре. Цель — использовать аттестованную, повторяемую технологию, которая поддерживает зону термического влияния и тепловой цикл в приемлемом для детали диапазоне.
Повторяемость повышает ценность заранее заданных последовательностей сварки
Планирование последовательности является одним из наиболее недооцененных способов контроля деформаций. Роботизированная система может выполнять сбалансированные прерывистые швы, чередование сторон, последовательности обратных ступеней или симметрично расположенные швы в одном и том же порядке в каждом цикле. Это особенно полезно для корпусных конструкций, корпусов приборов, станин машин, прецизионных кронштейнов и изготовленных сборок с несколькими сварными точками крепления.
Рассмотрим прямоугольную сварную конструкцию с двумя длинными швами и несколькими короткими швами ребер жесткости. Если оба длинных шва выполняются в одном направлении до добавления ребер жесткости, сборка может деформироваться в одну сторону. Более удачная последовательность может разделить швы на более короткие сегменты, чередовать противоположные стороны и предусматривать охлаждение между операциями с высокой концентрацией тепла. Точная последовательность должна быть подтверждена на фактической конструкции, но после ее установления роботизированное выполнение предотвращает отклонения из-за того, что один оператор предпочитает другой порядок работы.
Именно здесь роботизированная TIG-сварка наиболее полезна в производственной среде: она превращает известную эффективную стратегию сварки в повторяемый процесс. Команда проекта может оценить первые изготовленные детали, измерить полученную геометрию, скорректировать программы или приспособления, а затем передать стабильную методику в производство. Ручная сварка может следовать той же дисциплине, однако ее сложнее поддерживать при изменении рабочей нагрузки, кадрового состава и условий смены.
Оснастка не является опцией
Иногда ожидается, что автоматизация сама по себе решит проблему деформации. На практике робот может лишь повторять предоставленные ему условия. Если компоненты поступают в приспособление с переменными зазорами, непостоянными прихваточными швами или недостаточным зажимом, робот может очень эффективно повторять неудовлетворительный результат. Перед выбором роботизированной ячейки TIG-сварки следует проверить, как позиционируется деталь, как ограничивается тепловое перемещение и не мешают ли зажимы доступу горелки или подаче защитного газа.
Хорошее приспособление не обязательно означает максимальное ограничение. Чрезмерный зажим может сам создавать проблемы, включая трудное высвобождение после сварки или концентрацию напряжений в тонком компоненте. Приспособление должно базировать критические базы, поддерживать деталь по возможности близко к шву и допускать контролируемую усадку в некритических направлениях. Для сборок, требующих механической обработки после сварки, часто целесообразно обсудить, какие поверхности должны оставаться стабильными, а какие можно оставить с припуском на обработку.
Качеству прихваточных швов следует уделять такое же внимание. Крупные, неравномерные прихватки вносят тепло до начала запрограммированной сварки и могут смещать компоненты. Их размер, шаг и расположение должны быть включены в план изготовления. Если прихваточная сварка остается ручной, при необходимости используйте четкие инструкции и калибры; в противном случае отклонения на этом этапе могут свести на нет преимущества автоматизированного окончательного шва.
Поворот цилиндрических заготовок в оптимальное положение для сварки
Для труб, обечаек сосудов под давлением, цилиндров и других круглых сборок контроль деформаций тесно связан с позиционированием. Шов, выполняемый в устойчивом нижнем или близком к нижнему положении, обычно легче контролировать, чем шов, при котором горелка работает при изменяющейся ориентации. Удержание соединения под горелкой за счет контролируемого вращения может способствовать более равномерному валику и уменьшить тенденцию операторов или программ непоследовательно компенсировать изменения по окружности.
В такой конфигурации сварочный роликовый вращатель с регулировкой болтами может быть интегрирован со сварочной станцией для вращения цилиндрических заготовок с контролируемой скоростью. Доступный диапазон XHGK охватывает номинальные нагрузки от 2 до 800 тонн, а скорость вращения с управлением через VFD указана в пределах от 100 до 1000 mm/min. Для руководителя проекта важен не только широкий диапазон грузоподъемности. Необходимо, чтобы выбранный вращатель соответствовал фактическому диаметру сосуда, массе с нагрузкой, положению центра тяжести, конфигурации колес и последовательности сварки.
Линейная скорость указанной серии вращателей составляет от 6 до 60 m/h; через выносной ручной пульт управления доступны функции прямого и обратного хода, а также настройки скорости. Этот диапазон может подходить для многих задач кольцевой сварки, однако синхронизацию между вращением заготовки и перемещением робота необходимо проверить при разработке процесса. Несоответствие может изменить перекрытие в начале и конце шва, повлиять на постоянство валика и создать локальное накопление тепла. Именно в этих зонах на круглых компонентах часто проявляются первые признаки деформации или неоднородности поверхности.
Где автоматизация наиболее оправдана
Роботизированная TIG-сварка обычно наиболее целесообразна, когда производитель имеет повторяющиеся детали, определенные ожидания по качеству и связанные с деформацией затраты, заметные в проекте. Эти затраты могут включать правку после сварки, дополнительную механическую обработку, отклонения при сборке, косметический ремонт или риск нарушения графика на финальной сборке. Экономическое обоснование становится слабее, когда каждый компонент является уникальным и время на оснастку или программирование невозможно окупить. Оно также становится слабее, когда допуски на предшествующую резку и формовку настолько нестабильны, что робот постоянно сталкивается с изменяющимися условиями соединения.
Практическое решение заключается не в выборе «робот или квалифицированный сварщик». Многие успешные производства используют и то и другое. Робот выполняет стабильные, повторяющиеся швы, где наиболее важна постоянность, а квалифицированные сварщики занимаются прототипами, ремонтными работами, узлами со сложным доступом и сборками с высокой вариативностью. Такое разделение позволяет использовать квалифицированный труд там, где профессиональное суждение действительно повышает ценность, а не там, где одно и то же точное движение необходимо повторять весь день.
Для проектов оборудования, включающих лазерную резку, обработку с ЧПУ, гибку, вальцовку и автоматизированную сварку, передачу между процессами следует рассматривать на раннем этапе. Сварочный робот не может бесконечно компенсировать фланец с изменяющейся фаской, формованную деталь с нестабильным пружинением или торец трубы, не перпендикулярный ее оси. Такие компании, как Wuxi Samgins International Trade Co., Ltd., поставляющие автоматическое сварочное оборудование наряду с оборудованием для резки с ЧПУ, механической обработки, формовки и производства балок, часто получают запросы на оценку линии как взаимосвязанного процесса, а не как набора отдельных машин. Именно такой разговор необходим, когда фактическим требованием является контроль размеров.
Рациональный путь внедрения
Начните со сварной конструкции, которая вызывает наиболее повторяющиеся проблемы, а не обязательно с самой крупной детали. Выберите сборку с достаточным объемом, чтобы оправдать разработку приспособления и программы, четкими критериями приемки размеров и известной историей доработок. Фиксируйте размеры до сварки, сразу после сварки и после охлаждения. Измеряйте одни и те же базовые точки на нескольких образцах, а не полагайтесь на одну «хорошую» деталь. Это позволит установить, достаточно ли стабилен характер деформации, чтобы улучшить его посредством управления последовательностью и параметрами.
Затем разработайте ячейку с учетом всей операции: подачи материала, состояния прихваток, зажима, доступа горелки, покрытия защитным газом, подачи проволоки при ее использовании, требований к слежению за швом и снятия детали. Технология сварки должна быть рассмотрена соответствующим образом квалифицированным персоналом, особенно если применяются нормы и правила, герметичные сосуды под давлением или требования заказчика к приемке. Оборудование с маркировкой CE может быть актуально для установки в Европе, однако соответствие машины требованиям отличается от аттестации технологии сварки и готового компонента.
Не следует упускать из виду техническое обслуживание. Изношенный расходный элемент горелки, загрязненный вольфрам, нестабильная подача газа или незначительное повреждение приспособления могут изменить поведение дуги задолго до появления явного дефекта. Установите простые проверки состояния горелки, базовых поверхностей приспособления, усилия зажима, плавности вращения и контроля редакций программы. Это стандартные меры, однако они защищают именно ту повторяемость, которая оправдала автоматизацию.
Фактическое снижение достигается за счет предсказуемости
Роботизированная TIG-сварка снижает деформацию не за счет устранения тепла, а благодаря целенаправленному и повторяемому тепловложению. Стабильное движение, запрограммированная последовательность, контролируемое позиционирование и подходящая оснастка дают инженерным командам больше возможностей предсказать, как будет деформироваться сварная конструкция. Такая предсказуемость упрощает назначение припусков на обработку, защиту критических баз, планирование контроля и предотвращение поздних исправлений.
Перед принятием решения о системе проанализируйте геометрию компонента и весь производственный маршрут, а не сосредотачивайтесь только на рабочей зоне робота или сварочном токе. Если понятны подгонка соединения, стратегия закрепления, метод вращения и приемочные размеры, автоматизация может превратить сложную проблему деформации в управляемую производственную переменную. Если же они не определены, робот лишь быстрее выявит слабые стороны существующего процесса.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение