




اللحام بالروبوت التعاوني للدفعات الصغيرة: متى تكون الأتمتة التعاونية خيارًا منطقيًا
اللحام بالروبوت التعاوني للدفعات الصغيرة: متى تكون الأتمتة التعاونية خيارًا منطقيًا
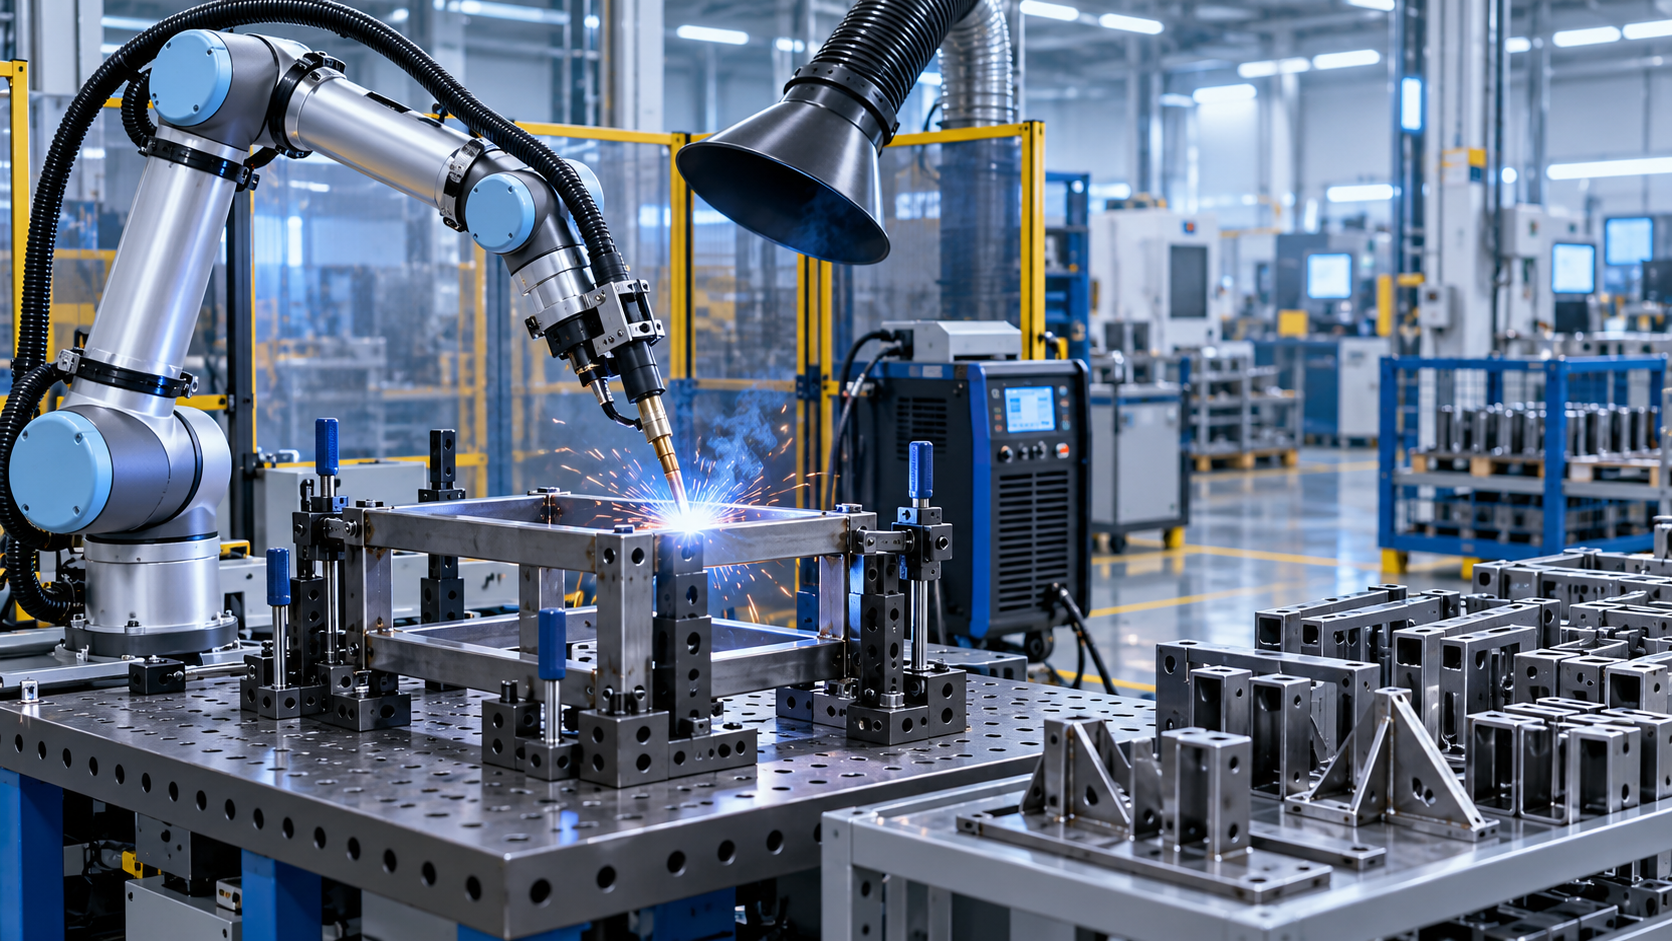
تصبح أعمال التصنيع بالدفعات الصغيرة صعبة الإدارة عندما تتغير التجميعات الملحومة كل بضعة أيام، ويقضي المشغلون وقتًا في الإعداد أكثر من وقت اللحام، وتعتمد مواعيد التسليم على عدد محدود من اللحامين المهرة. في هذه الحالة، قد تبدو الأتمتة جذابة ولكنها تنطوي أيضًا على مخاطر: فقد تتطلب خلية روبوت تقليدية تجهيزات تثبيت مخصصة، وحواجز واقية، وبرمجة طويلة، وحجم إنتاج متكررًا كافيًا لتبرير الاستثمار.
يكون لحام الروبوتات التعاونية منطقيًا عندما يكون العمل متكررًا بما يكفي للاستفادة من الحركة المتسقة، ولكنه متغير بالقدر الذي يجعل التحويل السريع بين المهام أهم من أقصى سرعة للقوس الكهربائي. وهو عادةً أنسب للأعمال ذات التنوع العالي وحجم الإنتاج المنخفض مقارنةً بخلية روبوتية ثابتة كبيرة، شريطة إمكانية وضع الأجزاء بصورة متسقة، وتوفر وصول مناسب إلى مناطق اللحام، واستعداد الشركة لتوحيد جزء من عملية اللحام على الأقل. وهو ليس بديلًا عن هندسة اللحام، أو التحكم الضعيف في جودة التجميع، أو التخطيط السليم للإنتاج.
نمط الإنتاج الذي يدعم عادةً استخدام روبوت تعاوني
ليست البيئة الأنسب بالضرورة ورشة تنتج بضعة أجزاء فقط شهريًا. بل هي ورشة تضم عائلات متكررة من الأجزاء، مثل الحوامل، والإطارات، والخزائن، والدعامات، والتجميعات الإنشائية الصغيرة، وقواعد الماكينات، والتجميعات الفرعية للأنابيب، أو المكونات المصنعة التي تعود بأبعاد أو تكوينات مختلفة. قد تكون الطلبات الفردية صغيرة، لكن أنواع اللحام ومواضع الوصلات وسماكات المواد وخطوات المناولة غالبًا ما تتكرر.
تخيل منطقة إنتاج يتعين فيها على لحام خبير التنقل بين لحامات زاوية قصيرة على حوامل من الفولاذ الطري، ولحامات أركان على إطارات صغيرة، وعمليات تثبيت باللحام ثم لحام متكررة على تجميعات مماثلة. قد لا يتطلب كل عنصر سوى دقائق من زمن القوس، لكن إجمالي عبء العمل يشمل التموضع، والتحقق من جودة التجميع، والحفاظ على سرعة انتقال متسقة، وإعادة العمل الناتجة عن التباين. يمكن للنظام التعاوني تولي مسار اللحام المتكرر، بينما يتعامل اللحام مع التجميع، واللحام التثبيتي، والفحص، والوصلات الصعبة، والاستثناءات.
غالبًا ما يكون هذا التقسيم للعمل أكثر واقعية من توقع تشغيل محطة مؤتمتة واحدة دون مراقبة. بالنسبة للدفعات الصغيرة، ترتبط الجدوى المالية عادةً بتقليل الاعتماد على التكرار اليدوي، وتحسين استقرار الجودة، وسهولة إعادة التخصيص بين المهام، والاستفادة الأفضل من خبرة اللحام، وليس بمجرد استبدال شخص واحد أو تحقيق تشغيل مستمر دون إضاءة.
ابدأ بالجزء، وليس بالروبوت
من الأخطاء الشائعة عند الشراء تقييم الروبوت التعاوني بناءً على الحمولة أو مدى الوصول أو سهولة البرمجة المُعلن عنها قبل التأكد من إمكانية أتمتة الأجزاء. الروبوتات التعاونية مرنة، لكن لمرونتها حدودًا. يجب أن يسمح الجزء بوصول شعلة اللحام إلى الوصلة دون اصطدامات، وأن يبقى التجميع مستقرًا أثناء اللحام، وأن يكون موضع الوصلة قابلاً للتكرار بدرجة كافية من قطعة إلى أخرى.
قبل مقارنة الأنظمة، اختر عدة تجميعات تمثيلية بدلًا من اختيار أسهل جزء للعرض فقط. أدرج الجزء الذي يستغرق أكبر وقت من اللحام اليدوي، وجزءًا يتغير بصورة متكررة، وجزءًا يعاني من مشكلة جودة ناتجة عن عدم اتساق زاوية الشعلة أو سرعة الحركة. ثم راجع الظروف التالية مع فرق الإنتاج واللحام:
- قابلية تكرار الوصلة: هل يمكن تثبيت الأجزاء في الموضع نفسه في كل دورة، أم أن حواف القطع وتباين التشكيل واللحام التثبيتي غير المحكم تحرك خط اللحام بدرجة كبيرة؟
- الوصول: هل تستطيع الشعلة الحفاظ على زاوية العمل وزاوية الحركة المطلوبتين طوال اللحام دون الاصطدام بالمشابك أو خصائص الجزء أو الطاولة؟
- حجم الجزء ووزنه: هل التجميع عملي ليقوم المشغل بتحميله وتفريغه؟ وهل يبقى ضمن نطاق عمل الروبوت بعد مراعاة التجهيزات وخلوص الشعلة؟
- استقرار إجراء اللحام: هل يتم التحكم بصورة معقولة في درجة المادة والسماكة والسلك وغاز الحماية وتصميم الوصلة؟ يكرر الروبوت الإجراء المعطى له، بما في ذلك الإجراء غير المناسب.
- جودة التجميع: هل تقع الفجوات وعدم المحاذاة والتلوث ضمن نطاق يمكن للعملية المختارة تحمله؟
- جهد تجهيزات التثبيت: هل يمكن لتجهيزة معيارية بسيطة تحديد موضع الجزء، أم أن كل دفعة صغيرة ستتطلب قالب تثبيت مخصصًا ومكلفًا؟
لا تحتاج عمليات الدفعات الصغيرة إلى أجزاء مثالية، لكنها تحتاج إلى نقاط مرجعية يمكن التنبؤ بها. يمكن برمجة الروبوت التعاوني عبر توجيه ذراعه إلى نقاط على طول مسار اللحام، إلا أن تعليم المسار لا يصحح خط لحام يتحرك بشكل غير متوقع من وحدة إلى أخرى. قد يؤدي تتبع خط اللحام أو الاستشعار باللمس أو الرؤية الآلية إلى زيادة القدرة على تحمل التباين، لكن هذه الخيارات تضيف تكلفة وأعمال إعداد وعملية أخرى يجب التحقق من صحتها.
حيث يتمتع اللحام التعاوني بميزة واضحة
الميزة العملية للروبوت التعاوني هي قدرته على الانتقال بين المهام المناسبة وبرمجته دون المستوى نفسه من تدخل المختصين المتوقع في كثير من تركيبات الروبوتات التقليدية. ويهم ذلك عندما يتغير الإنتاج بصورة متكررة. فالخلية التي تستغرق وقتًا طويلًا لإعادة التجهيز ستبقى متوقفة بين الطلبات، حتى لو كانت سرعة لحامها ممتازة.
غالبًا ما يناسب اللحام التعاوني الأعمال التي تتضمن لحامات قصيرة ومتوسطة الطول، وتجميعات متكررة، ومناولة أجزاء قابلة للإدارة. تشمل الأمثلة لحامات زاوية متكررة على الحوامل المصنعة، وأركان الإطارات، وألواح التقوية، والخزانات أو الحاويات الصغيرة ذات خطوط اللحام التي يمكن الوصول إليها، والتجميعات الفرعية المعيارية المستخدمة في عدة منتجات نهائية. كما يمكن أن يساعد عندما تحتاج الورشة إلى تثبيت مظهر اللحام أو تقليل التباين في الأعمال المتكررة غير الحرجة، مع تخصيص اللحامين اليدويين ذوي الخبرة لأعمال التصنيع الأكثر تعقيدًا.
لا ينبغي فهم القدرة على وضع مشغل بالقرب من العملية على أنها سماح بتجاهل تخطيط السلامة. فاللحام يولد إشعاع القوس والأبخرة والأسطح الساخنة والرشاشات المعدنية ومخاطر الانحشار أو الاصطدام المرتبطة بتثبيت قطع العمل والمعدات المتحركة. تعتمد وسائل الحماية المطلوبة على التطبيق الكامل، بما في ذلك نوع الشعلة ومعلمات اللحام وهندسة الجزء وطريقة التحميل ومتطلبات السلامة المحلية. وتظل الشاشات واستخراج الأبخرة وإجراءات التشغيل الآمن وإيقافات الطوارئ وتقييم المخاطر الخاص بالتطبيق ضرورية.
متى قد تكون خلية الروبوت التقليدية الخيار الأفضل
ليس النظام التعاوني تلقائيًا أفضل خيار للأتمتة لمجرد صغر أحجام الدفعات. إذا كانت عائلة منتجات واحدة تعمل لفترات طويلة، ويتم تحميل الأجزاء باستمرار بصورة آلية، ويعتمد طلب الإنتاج على أعلى أداء ممكن للترسيب والحركة، فقد توفر خلية روبوت صناعي تقليدية ملاءمة أقوى على المدى الطويل. وقد تكون الروبوتات الأكبر أكثر ملاءمة أيضًا للشعلات الثقيلة والتجهيزات الكبيرة والتجميعات كبيرة الحجم أو التطبيقات التي تتطلب مدى وصول وسرعة يتجاوزان النطاق العملي للروبوت التعاوني.
ينبغي أن تستند المقارنة إلى الخلية الكاملة، وليس إلى الذراع وحدها. فقد يتحول الروبوت منخفض التكلفة إلى مشروع باهظ عند إضافة التجهيزات ومواضع التدوير ومعدات السلامة وإدارة الأبخرة ودمج مصدر طاقة اللحام ووقت البرمجة وتدريب المشغلين والتحقق لاحقًا. وعلى العكس، قد تكون الخلية الأكثر شمولًا في البداية مبررة عندما تزيل قيدًا مستمرًا على معدل الإنتاج.
احسب الفرصة انطلاقًا من وقت الإنتاج المفقود
بالنسبة لأعمال الدفعات الصغيرة، لا يمثل إجمالي زمن القوس سوى جزء من المعادلة. ينبغي لصانعي القرار رسم تسلسل العمل الحالي من وصول الأجزاء إلى محطة اللحام حتى مغادرة التجميع المكتمل لها. سجّل التحضير وتحديد الموضع واللحام التثبيتي واللحام وإعادة التموضع والفحص واللمسات النهائية وإعادة العمل كلًّا على حدة. يكشف ذلك ما إذا كان ينبغي أن تركز الأتمتة على اللحام نفسه أو ما إذا كان القيد الفعلي يكمن في تحضير المواد قبل العملية أو المناولة بعدها.
على سبيل المثال، قد ينتج الروبوت التعاوني مسار لحام ثابتًا، لكنه يظل بانتظار الأجزاء بسبب وصول القطع المقطوعة بأبعاد غير متسقة أو نتوءات أو حواف مشوهة. في هذه الحالة، قد يكون لتحسين التحضير أثر يماثل أثر برمجة الروبوت. عندما تبدأ المكونات المصنعة كألواح أو أنابيب أو مقاطع إنشائية، تؤثر جودة القطع مباشرة في جودة التجميع. يمكن لعملية قطع CNC ذات شقوق ضيقة ومتسقة ونتوءات محدودة أن تقلل مقدار الضبط اليدوي المطلوب قبل وصول الجزء إلى تجهيزة اللحام. بالنسبة للتصنيع المرتبط بالكمرات، قد تكون ماكينة القطع بالليزر الليفي CNC لكمرات H ذات صلة عندما يدعم نطاق موادها وقدرتها على تشكيل الأشكال باستخدام CNC ونهج القطع غير التلامسي تحضير الأجزاء المتكرر قبل اللحام.
لا تحوّل كل دقيقة موفرة إلى خفض مُدعى للعمالة. ففي كثير من العمليات، يستوعب الوقت المتاح مزيد من الفحص أو تحسين إعداد التجهيزات أو زيادة الإنتاجية أو إعادة تخصيص اللحامين المهرة لأعمال لا تناسب الأتمتة. والحساب المفيد هو ما إذا كانت المحطة تستطيع إكمال مزيج الأعمال المتوقع بمخاطر أقل على الجدول الزمني وطلب عمالة أكثر قابلية للتنبؤ.
يجب أن يختبر المشروع التجريبي المعقول التباين، لا العينة المثالية فقط
غالبًا ما تعرض عروض الموردين مكونًا نظيفًا ومُعدًا جيدًا في موضع مفتوح. وهذا مفيد للتحقق من الحركة الأساسية، لكنه لا يكفي لاتخاذ قرار الشراء. ينبغي أن تتضمن التجربة المجدية مواد تمثيلية ووصولًا حقيقيًا إلى الوصلات ولحامًا تثبيتيًا نموذجيًا ونطاق التباين المعتاد رؤيته في أرضية الورشة. والهدف هو تحديد المواضع التي تصبح فيها العملية حساسة.
أثناء المشروع التجريبي، راجع الوقت اللازم لتعليم جزء جديد، وضبط تجهيزة، وإجراء أول لحام مقبول، والعودة إلى مهمة مبرمجة مسبقًا. راقب ما إذا كان المشغلون يستطيعون تحميل الأجزاء براحة دون التداخل مع مسار الشعلة. تأكد من أن إجراء اللحام ينتج انصهارًا وشكلًا مقبولين في ظل حالة الوصلة الفعلية، بدلًا من الحكم على الاتساق البصري فقط. كما ينبغي لفريق الإنتاج تدوين مدى تكرار الحاجة إلى التدخل اليدوي.
تشمل الأسئلة التي تكشف القيود الخفية: هل تغير فجوة صغيرة النتيجة؟ هل يستطيع المشغل الوصول إلى كل مشبك؟ هل يؤدي تشوه الجزء إلى تحريك خط اللحام الأخير؟ هل تحتاج الشعلة إلى التنظيف بين الدورات؟ هل ينتج تسلسل اللحام تراكمًا للحرارة يؤثر في الوصلات اللاحقة؟ هل يمكن للتجهيزة نفسها دعم عدة متغيرات ذات صلة، أم أن كل تغيير يتطلب إعادة تصميم كبيرة؟
سهولة البرمجة لا تلغي انضباط العملية
يمكن لنهج التعليم بالعرض المرتبط بلحام الروبوتات التعاونية أن يقلل عائق إنشاء المسارات البسيطة، لكن البرنامج الموثوق لا يزال يتطلب معرفة بالعملية. تؤثر سرعة الحركة واتجاه الشعلة وطول بروز السلك وإعدادات التمويج وسلوك البدء والتوقف والتسلسل وتغطية الغاز في النتيجة. كما تحتاج البرامج إلى تسمية خاضعة للرقابة وإدارة للمراجعات وربط واضح بالتجهيزة وإصدار الجزء الذي أُنشئت من أجله.
يتمثل النهج العملي في إنشاء طريقة إصدار قابلة للتكرار. أولًا، تأكد من مراجعة الرسم والمادة. بعد ذلك، اضبط التجهيزة وثبت الجزء الأول. علّم البرنامج أو استرجعه، ثم تحقق من الخلوص باستخدام التشغيل الجاف عند الاقتضاء. أنتج أول قطعة ملحومة وافحص الوصلات المطلوبة قبل إصدار المهمة للدورات المتكررة. عند العثور على مشكلة، حدد ما إذا كانت ناتجة عن البرنامج أو التجهيزة أو الجزء الوارد أو المواد الاستهلاكية أو معلمات اللحام. وقد يؤدي تغيير مسار الروبوت للتعويض عن مشكلة غير مضبوطة في مرحلة سابقة إلى جعل تشغيل الدفعة التالية أكثر صعوبة.
ينبغي تحديد المسؤوليات مبكرًا. قد يشغل الإنتاج الخلية، لكن مسؤولية إعدادات إجراء اللحام وحالة التجهيزة وتغييرات البرنامج ومعايير الفحص يجب ألا تكون غامضة. تنجح أتمتة الدفعات الصغيرة عندما تكون عمليات التسليم هذه بسيطة وموثقة، وليس عندما يعتمد النظام على تذكر شخص واحد لضبطيات غير رسمية.
مؤشرات على أن الاستثمار يجب أن ينتظر
قد يكون من المبكر شراء روبوت تعاوني عندما تتغير تصميمات الأجزاء بسرعة كبيرة بحيث لا توجد هندسة لحام متكررة، أو عندما تتباين المكونات الواردة بدرجة واسعة دون طريقة عملية لتحديد موضعها، أو عندما يكون الطلب على اللحام متقطعًا للغاية بحيث لا يحافظ على استخدام ذي معنى للمعدات. كما أنه خيار غير مناسب عندما تتضمن معظم الأعمال وصلات يتعذر الوصول إليها، ومواضع علوية متكررة، وتجميعات كبيرة تتطلب مناولة معقدة، أو لحام إصلاح متغيرًا بدرجة كبيرة.
علامة تحذير أخرى هي محاولة استخدام الأتمتة لحل مشكلة في التوظيف دون تحديد حزمة العمل. لا يستطيع الروبوت التعاوني أن يقرر بصورة مستقلة كيفية تثبيت تجميع غير مستقر، أو اختيار إجراء لمادة غير معروفة، أو إصلاح لحام تثبيتي رديء، أو حل غموض في الرسم. ويجب معالجة هذه المهام من خلال الهندسة وتصميم سير العمل قبل أن تتمكن الخلية من تقديم قيمة موثوقة.
عادةً ما تُبنى أقوى تطبيقات الدفعات الصغيرة حول نطاق بدء محدود: مجموعة من الأجزاء ذات وصلات متكررة، ومفهوم تجهيزة مشترك، ومعلمات لحام معروفة، ودور واقعي للمشغل. وبمجرد استقرار هذا العمل، يمكن إضافة عائلات أجزاء أخرى بتكلفة أفضل وتعطيل أقل من محاولة أتمتة كل لحام في الورشة دفعة واحدة.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة