




Сварка коллаборативным роботом для мелких партий: когда совместная автоматизация имеет смысл
Сварка коллаборативным роботом для мелких партий: когда совместная автоматизация имеет смысл
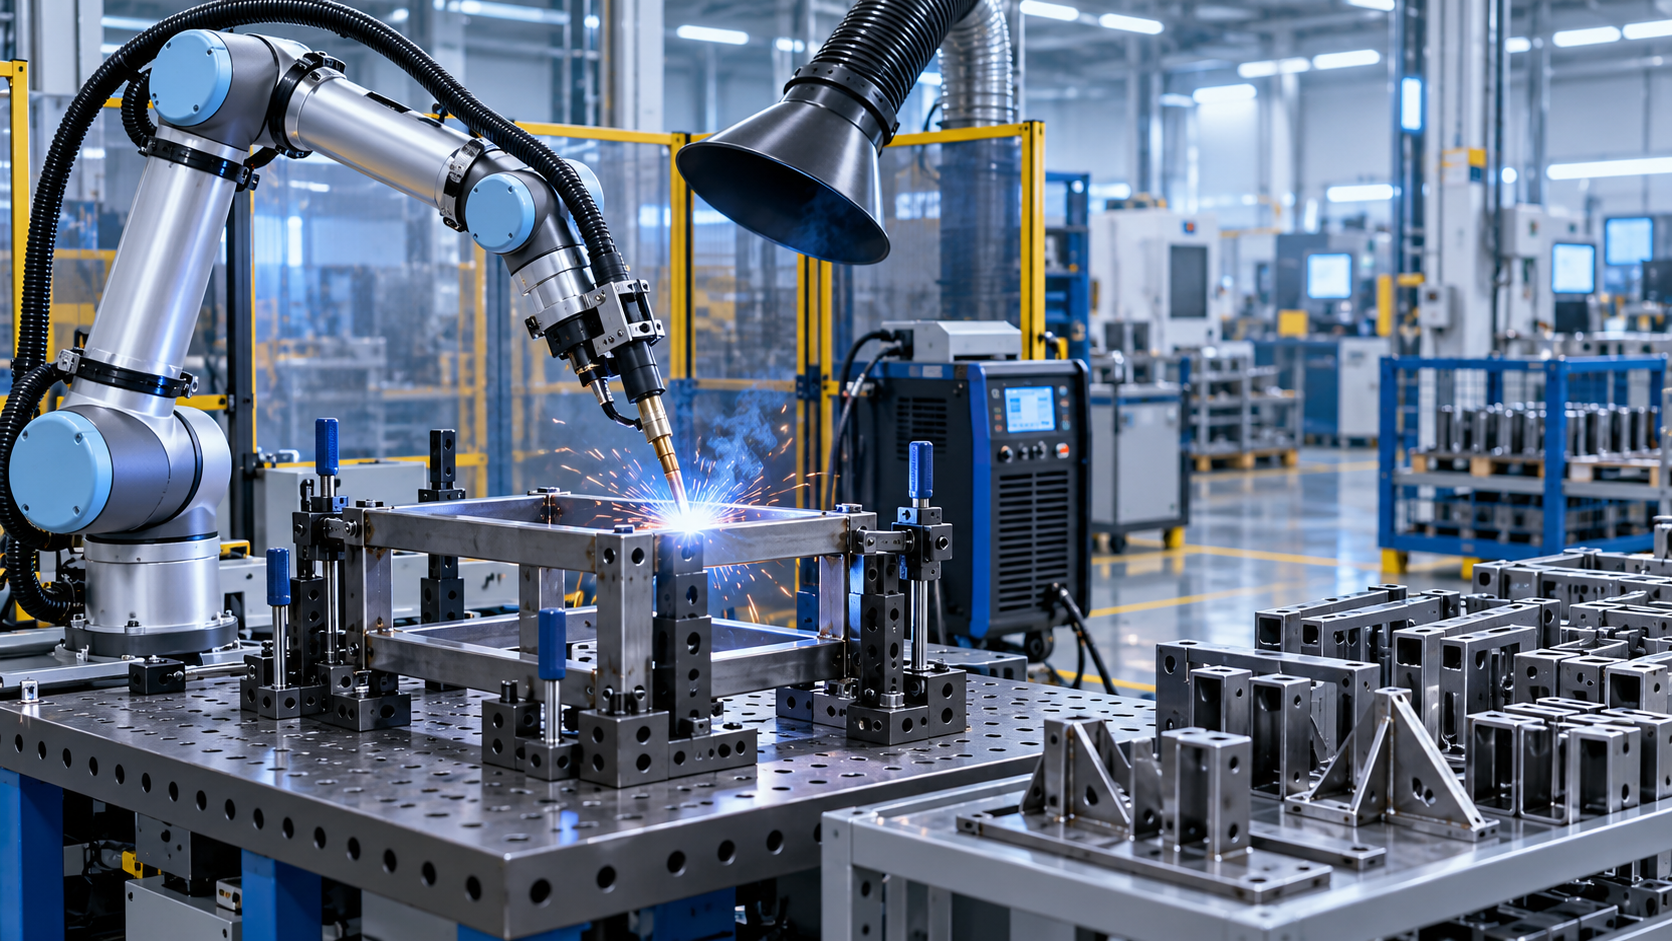
Мелкосерийное производство становится сложным в управлении, когда сварные конструкции меняются каждые несколько дней, операторы тратят больше времени на наладку, чем на сварку, а сроки поставки зависят от ограниченного числа квалифицированных сварщиков. В такой ситуации автоматизация может казаться привлекательной, но одновременно рискованной: традиционная роботизированная ячейка может потребовать специальных приспособлений, ограждений, длительного программирования и достаточного объёма повторяющихся работ, чтобы оправдать инвестиции.
Сварка с помощью коллаборативного робота целесообразна, когда работа достаточно повторяема, чтобы получить преимущества от стабильности движений, но достаточно изменчива, чтобы быстрая переналадка была важнее максимальной скорости горения дуги. Обычно она лучше подходит для производства с широким ассортиментом и малыми объёмами, чем крупная стационарная роботизированная ячейка, при условии, что детали можно стабильно позиционировать, доступ к сварным соединениям достаточен, а предприятие готово стандартизировать хотя бы часть сварочного процесса. Это не замена инженерии сварки, контролю плохой сборки или грамотному производственному планированию.
Производственная модель, которая обычно подходит для кобота
Наиболее подходящая среда — это не обязательно цех, выпускающий лишь несколько деталей в месяц. Это цех с повторяющимися семействами изделий: кронштейнами, рамами, шкафами, опорами, небольшими металлоконструкциями, основаниями станков, трубными подсборками или изготовленными компонентами, которые возвращаются в различных размерах и конфигурациях. Отдельные заказы могут быть небольшими, однако типы сварных швов, положения соединений, толщины материалов и операции перемещения часто повторяются.
Рассмотрим производственный участок, где опытному сварщику приходится переключаться между короткими угловыми швами на кронштейнах из низкоуглеродистой стали, угловыми швами на небольших рамах и повторяющимися операциями прихватки и сварки аналогичных сборок. На каждое изделие может требоваться всего несколько минут горения дуги, но общие трудозатраты включают позиционирование, проверку сборки, поддержание постоянной скорости сварки и исправление отклонений. Коллаборативная система может выполнять повторяемую траекторию сварки, пока сварщик занимается сборкой, прихваткой, контролем, сложными соединениями и нестандартными случаями.
Такое разделение работ часто более реалистично, чем ожидание, что одна автоматизированная станция будет работать без присмотра. Для малых партий экономическое обоснование обычно связано со снижением зависимости от ручных повторяющихся операций, более стабильным качеством, более простой перенастройкой между заданиями и лучшим использованием сварочной квалификации, а не только с заменой одного человека или достижением непрерывной безлюдной работы.
Начинайте с детали, а не с робота
Распространённая ошибка при закупке — оценивать кобота по грузоподъёмности, радиусу действия или заявленной простоте программирования до подтверждения возможности автоматизации деталей. Коллаборативные роботы гибки, однако их гибкость имеет пределы. Деталь должна позволять горелке достигать соединения без столкновений, сборка должна быть устойчивой во время сварки, а расположение соединения должно быть достаточно повторяемым от одной детали к другой.
Прежде чем сравнивать системы, выберите несколько представительных сборок, а не только самую простую демонстрационную деталь. Включите деталь, требующую наибольшего времени ручной сварки, одну деталь, которая часто меняется, и одну с проблемой качества, вызванной непостоянным углом горелки или скоростью сварки. Затем совместно с производственной и сварочной командами оцените следующие условия:
- Повторяемость соединений: Можно ли располагать детали в одинаковом положении в каждом цикле или обрезные кромки, отклонения формовки и неплотная прихватка слишком сильно смещают шов?
- Доступ: Может ли горелка поддерживать требуемые рабочий угол и угол наклона на всём протяжении шва, не задевая зажимы, элементы детали или стол?
- Размер и масса детали: Практично ли оператору загружать и выгружать сборку? Остаётся ли она в пределах рабочей зоны робота с учётом приспособлений и зазора для горелки?
- Стабильность технологии сварки: Достаточно ли контролируются марка и толщина материала, проволока, защитный газ и конструкция соединения? Робот повторяет заданную ему технологию, включая неподходящую.
- Качество сборки: Находятся ли зазоры, смещения и загрязнения в пределах, которые может допустить выбранный процесс?
- Затраты на оснастку: Может ли простое модульное приспособление позиционировать деталь или для каждой малой партии потребуется дорогостоящий специализированный кондуктор?
Мелкосерийные операции не требуют идеальных деталей, но им необходимы предсказуемые базовые точки. Кобота можно программировать, направляя его руку к точкам вдоль траектории сварки, однако обучение траектории не исправляет шов, который непредсказуемо смещается от изделия к изделию. Отслеживание шва, контактное зондирование или машинное зрение могут расширить допустимые пределы, но эти варианты увеличивают затраты, объём наладки и добавляют ещё один процесс, требующий проверки.
Где коллаборативная сварка имеет явное преимущество
Практическое преимущество кобота заключается в возможности перемещать его между подходящими задачами и программировать без такого же уровня участия специалистов, который ожидается при многих установках традиционных роботов. Это важно при частом изменении производства. Ячейка, требующая слишком много времени на переналадку, будет простаивать между заказами, даже если её скорость сварки превосходна.
Коллаборативная сварка часто хорошо подходит для работ с короткими и средними по длине швами, повторяющимися сборками и удобным перемещением деталей. Примеры включают повторяющиеся угловые швы на изготовленных кронштейнах, углах рам, усиливающих пластинах, небольших резервуарах или корпусах с доступными швами, а также стандартизированных подсборках, используемых в нескольких конечных изделиях. Она также может помочь, когда цеху необходимо стабилизировать внешний вид шва или уменьшить вариации при некритичных повторяющихся работах, сохраняя опытных ручных сварщиков для более сложного изготовления.
Возможность размещать оператора рядом с процессом не следует ошибочно понимать как разрешение игнорировать планирование безопасности. Сварка создаёт излучение дуги, дым, горячие поверхности, брызги металла, а также опасности защемления или столкновения, связанные с фиксацией деталей и движущимся оборудованием. Необходимые меры защиты зависят от всего применения, включая тип горелки, параметры сварки, геометрию детали, метод загрузки и местные требования безопасности. Защитные экраны, удаление дыма, безопасные рабочие процедуры, аварийные остановы и оценка рисков для конкретного применения остаются необходимыми.
Когда традиционная роботизированная ячейка может быть лучшим выбором
Коллаборативная система не становится автоматически лучшим вариантом автоматизации только потому, что размеры партий малы. Если одно семейство продукции выпускается длительными периодами, детали стабильно загружаются автоматически, а потребность в выпуске зависит от максимально возможной производительности наплавки и перемещения, традиционная промышленная роботизированная ячейка может лучше подойти в долгосрочной перспективе. Более крупные роботы также могут быть предпочтительнее для тяжёлых горелок, больших приспособлений, крупногабаритных сборок или задач, требующих радиуса действия и скорости за пределами практических возможностей кобота.
Сравнение следует проводить по всей ячейке, а не только по манипулятору. Робот с более низкой стоимостью может стать дорогостоящим проектом, когда позднее добавляются приспособления, позиционеры, оборудование безопасности, системы удаления дыма, интеграция источника сварочного тока, время программирования, обучение операторов и валидация. И наоборот, изначально более серьёзная ячейка может быть оправдана, если она устраняет постоянное ограничение пропускной способности.
Рассчитывайте возможность на основе потерянного производственного времени
Для мелкосерийных работ общее время горения дуги — лишь одна часть уравнения. Лицам, принимающим решения, следует отобразить текущую последовательность операций от поступления деталей на сварочный пост до выхода готовой сборки. Отдельно фиксируйте подготовку, позиционирование, прихватку, сварку, перепозиционирование, контроль, доработку и переделку. Это показывает, должна ли автоматизация сосредоточиться на самой сварке или реальное ограничение находится в подготовке материала до сварки либо в последующей обработке.
Например, кобот может обеспечивать стабильную траекторию сварки, но всё равно ожидать детали, поскольку заготовки после резки поступают с нестабильными размерами, заусенцами или деформированными кромками. В таком случае улучшение подготовки может дать такой же эффект, как и программирование робота. Когда изготовленные компоненты начинаются с листа, трубы или конструкционных профилей, качество резки напрямую влияет на сборку. Процесс резки с ЧПУ с узкими стабильными резами и минимальными заусенцами может уменьшить объём ручной подгонки, необходимой до поступления детали в сварочное приспособление. Для изготовления элементов, связанных с балками, станок для волоконной лазерной резки двутавровых балок с ЧПУ может быть актуален там, где его диапазон материалов, возможности обработки форм с ЧПУ и бесконтактный метод резки обеспечивают повторяемую подготовку деталей перед сваркой.
Не переводите каждую сэкономленную минуту в заявленное сокращение трудозатрат. Во многих операциях высвобождённое время поглощается более тщательным контролем, лучшей подготовкой приспособлений, дополнительным выпуском или перераспределением квалифицированных сварщиков на работы, не подходящие для автоматизации. Полезный расчёт состоит в том, может ли участок выполнить ожидаемый ассортимент работ с меньшим риском срыва графика и более предсказуемой потребностью в трудовых ресурсах.
Разумный пилотный проект должен проверять вариации, а не только идеальный образец
Демонстрации поставщиков часто показывают чистый, хорошо подготовленный компонент в открытом положении. Это полезно для проверки базового движения, но недостаточно для решения о покупке. Целесообразное испытание должно включать представительный материал, реальный доступ к соединениям, типичную прихватку и диапазон вариаций, обычно наблюдаемых в цехе. Цель — определить, на каких этапах процесс становится чувствительным.
Во время пилотного проекта оцените время, необходимое для обучения новой детали, регулировки приспособления, выполнения первого приемлемого шва и возврата к ранее запрограммированному заданию. Наблюдайте, могут ли операторы удобно загружать детали, не мешая траектории горелки. Подтвердите, что технология сварки обеспечивает приемлемое проплавление и профиль в реальных условиях соединения, а не оценивайте только визуальную стабильность. Производственная команда также должна отмечать, как часто требуется ручное вмешательство.
Вопросы, выявляющие скрытые ограничения, включают: меняет ли небольшой зазор результат? Может ли оператор получить доступ к каждому зажиму? Смещает ли деформация детали конечный шов? Требуется ли очищать горелку между циклами? Создаёт ли последовательность сварки накопление тепла, влияющее на последующие соединения? Может ли одно и то же приспособление поддерживать несколько родственных вариантов или каждый вариант требует существенной переработки?
Простота программирования не отменяет технологическую дисциплину
Подход обучения демонстрацией, связанный со сваркой коллаборативными роботами, может снизить барьер для создания простых траекторий, но надёжная программа всё равно требует знания процесса. На результат влияют скорость перемещения, ориентация горелки, вылет электрода, настройки колебаний, поведение при начале и завершении, последовательность и подача газа. Программы также нуждаются в контролируемом наименовании, управлении версиями и чёткой привязке к версии приспособления и детали, для которых они были созданы.
Практичный подход — создать повторяемый метод запуска. Сначала подтвердите редакцию чертежа и материал. Затем установите приспособление и позиционируйте первую деталь. Обучите или вызовите программу, после чего при необходимости проверьте зазоры с помощью холостых прогонов. Изготовьте первое сваренное изделие и проверьте требуемые соединения до запуска задания в повторяющиеся циклы. При обнаружении проблемы определите, связана ли она с программой, приспособлением, входящей деталью, расходными материалами или параметрами сварки. Изменение траектории робота для компенсации неконтролируемой проблемы на предыдущем этапе может усложнить выполнение следующей партии.
Ответственность следует назначить на раннем этапе. Производство может эксплуатировать ячейку, но ответственность за настройки технологии сварки, состояние приспособлений, изменения программ и критерии контроля не должна быть неопределённой. Мелкосерийная автоматизация успешна, когда эти передачи ответственности просты и документированы, а не когда система зависит от того, что один человек помнит неформальные корректировки.
Признаки того, что с инвестициями следует подождать
Покупка кобота может быть преждевременной, если конструкции деталей меняются настолько быстро, что отсутствует повторяющаяся геометрия сварки, если входящие компоненты сильно различаются и нет практичного способа их позиционирования, или если спрос на сварку слишком нерегулярен для значимой загрузки оборудования. Это также слабое решение, когда большая часть работ связана с недоступными соединениями, частыми потолочными положениями, крупными сборками, требующими сложного манипулирования, или крайне изменчивой ремонтной сваркой.
Ещё один тревожный признак — попытка использовать автоматизацию для решения кадровой проблемы без определения состава работ. Кобот не может самостоятельно решить, как закрепить неустойчивую сборку, выбрать технологию для неизвестного материала, исправить плохой прихваточный шов или устранить неоднозначность чертежа. Эти задачи должны быть решены посредством инженерной проработки и проектирования рабочего процесса до того, как ячейка сможет обеспечить надёжную ценность.
Наиболее успешные мелкосерийные применения обычно строятся вокруг ограниченного начального объёма: группы деталей с повторяющимися соединениями, общей концепции приспособлений, известными параметрами сварки и реалистичной ролью оператора. После стабилизации этой работы можно добавлять дополнительные семейства деталей с меньшими затратами и меньшими нарушениями процесса, чем при попытке сразу автоматизировать каждый шов в цехе.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение