




Решение проблем доступа к крупногабаритным заготовкам с помощью мобильного 7-осевого сварочного робота
Решение проблем доступа к крупногабаритным заготовкам с помощью мобильного 7-осевого сварочного робота
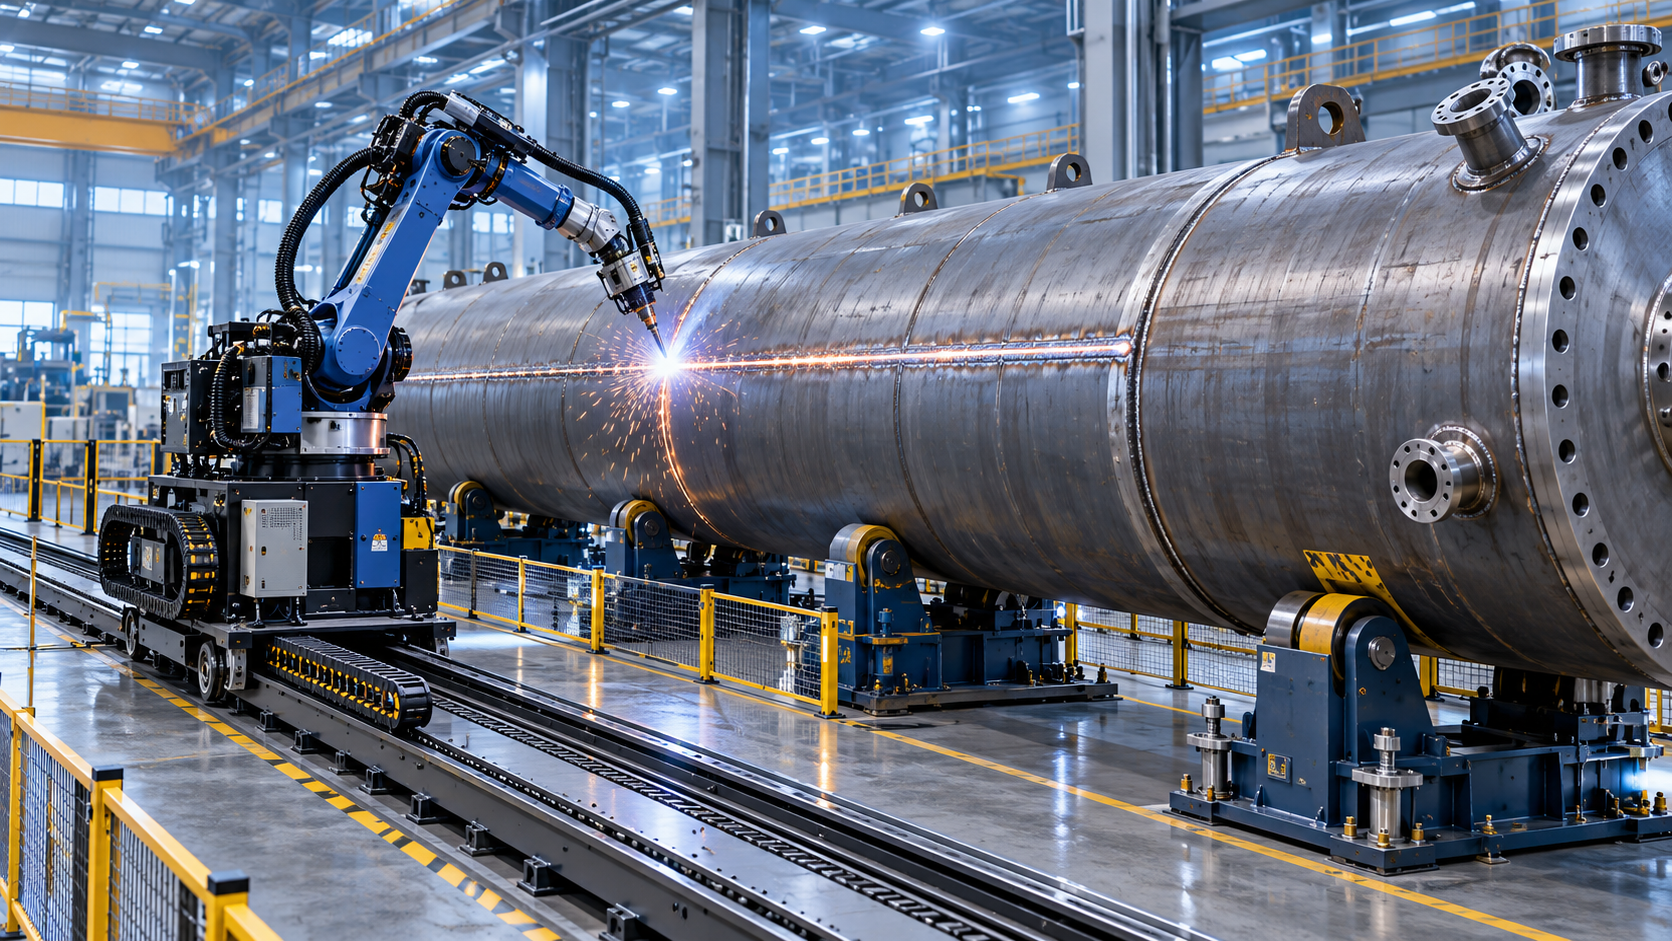
Решение проблем доступа к крупногабаритным заготовкам с помощью мобильного 7-осевого сварочного робота
Сварка крупногабаритных заготовок часто создает проблемы с доступом, особенно когда стационарные роботы не могут достичь сложных соединений или изменяющихся положений сварки.
Мобильный 7-осевой сварочный робот предоставляет операторам гибкость для работы вокруг крупногабаритных конструкций с большей точностью, стабильностью и безопасностью.
В этой статье объясняется, как мобильные роботизированные сварочные решения улучшают доступ, уменьшают ограничения при настройке и поддерживают эффективное производство в сложных условиях изготовления металлоконструкций.
Почему крупногабаритные заготовки создают серьезные проблемы доступа при сварке
Крупные резервуары, сосуды под давлением, рамы, секции судов, строительная техника и тяжелые конструкции редко обеспечивают простые условия сварки для операторов или автоматизированного оборудования.
Заготовка может быть слишком длинной, высокой, тяжелой или слишком сложной для безопасного поворота на традиционных позиционерах.
Во многих цехах операторам приходится сваривать потолочные соединения, стесненные углы, глубокие швы, криволинейные поверхности и зоны за ребрами жесткости или конструктивными усилениями.
Эти условия могут замедлять ручную сварку, повышать физическую нагрузку и снижать стабильность результата, особенно когда длинные швы требуют устойчивой скорости перемещения и угла наклона горелки.
Стационарный промышленный робот может автоматизировать повторяющуюся сварку, но его рабочая зона остается ограниченной положением установки, длиной рельса и компоновкой оснастки.
Когда компонент выходит за пределы роботизированной ячейки, изготовителям может потребоваться многократно перемещать заготовку или создавать дорогостоящие специализированные системы перемещения.
Перемещение крупногабаритной заготовки часто сложнее, чем перемещение сварочного робота, особенно при ограниченной доступности подъемного оборудования.
Каждый этап повторного позиционирования также приводит к задержкам, проверкам выравнивания, рискам для безопасности и возможностям отклонения размеров между соединенными участками сварки.
Для операторов практическая задача проста: сварочная горелка должна достигать шва под правильным углом без вынуждения к небезопасным положениям тела.
Для производственных команд более масштабная задача заключается в поддержании качества сварки при сокращении времени перемещения, простоев и зависимости от узкоспециализированных ручных навыков.
Чем отличается мобильный 7-осевой сварочный робот
Мобильный 7-осевой сварочный робот сочетает повторяемость роботизированной сварки с дополнительной свободой подхода к сложным швам вокруг крупных или неподвижных конструкций.
Первые шесть осей обычно управляют рукой робота, позволяя горелке перемещаться, поворачиваться и сохранять ориентацию вдоль запрограммированных траекторий сварки.
Седьмая ось обычно обеспечивает внешнее перемещение, например движение по рельсу, мобильной базе, портальной системе или удлиненной линейной направляющей.
Это дополнительное движение расширяет доступный рабочий диапазон без необходимости перемещать всю заготовку после каждого доступного участка сварки.
Вместо использования робота как стационарного оборудования ячейки операторы могут применять его как гибкий сварочный ресурс для более крупных зон изготовления.
Мобильная конфигурация особенно полезна, когда швы проходят на большие расстояния или расположены в нескольких местах одной и той же сборки.
Она также может использоваться для заготовок, остающихся неподвижными на напольных опорах, роликовых стендах, сборочных приспособлениях, вращателях или столах для изготовления металлоконструкций.
Однако одного увеличенного вылета недостаточно для гарантии лучших результатов. Робот, направляющая, оснастка, сварочный процесс и стратегия программирования должны работать совместно.
Наилучшее применение — там, где перемещение сокращает ненужные операции с заготовкой, сохраняя стабильное расстояние от горелки до соединения, условия подачи проволоки и защиту сварочной ванны газом.
Какие проблемы доступа робот может эффективно решить
Мобильный 7-осевой сварочный робот особенно эффективен для длинных продольных швов на резервуарах, балках, крупных листах, обечайках сосудов и изготовленных корпусах.
Он может перемещаться вдоль компонента, в то время как манипулятор выполняет небольшие коррекции ориентации, поддерживая выравнивание сварочной горелки по соединению.
Это полезно, когда длина шва превышает обычный вылет руки стационарного робота или когда несколько швов распределены вдоль одной конструкции.
Угловые соединения и пересекающиеся элементы также выигрывают от дополнительной оси, поскольку робот может подходить к каждой зоне из более удобного положения.
Операторы могут избежать чрезмерного вытягивания руки робота, которое может уменьшить жесткость, ограничить точность траектории или создать сложные условия прокладки кабелей и шлангов.
Для криволинейных обечаек и цилиндрических сборок внешняя ось может координироваться с вращателями или позиционерами для поддержания более стабильного положения при сварке.
При тяжелом изготовлении поворот заготовки может быть вообще непрактичным. Робот, перемещающийся вокруг нее, становится более реалистичным вариантом автоматизации.
Крупные конструктивные компоненты с несколькими зонами сварки также можно запрограммировать как последовательность операций, сокращая время, затрачиваемое на перемещение оборудования между операциями.
Тем не менее недоступные зоны за постоянными препятствиями могут потребовать изменения оснастки, альтернативных конфигураций горелки или ручной сварки для окончательного завершения.
Поэтому роботизированную сварку следует оценивать по каждому шву отдельно, а не считать, что она заменит каждую ручную сварку на сложном изделии.
Как операторы выигрывают от улучшенного вылета и стабильных положений сварки
Для повседневных операторов наиболее очевидным преимуществом является снижение воздействия неудобных положений при сварке, тепла, дыма, брызг и повторяющихся физических нагрузок.
Вместо ручного ведения длинного шва по крупной сборке оператор может контролировать перемещение, проверять параметры и управлять контрольными точками качества.
Это меняет роль оператора: от непрерывного управления горелкой к управлению процессом, подготовке оснастки, выбору программы и реагированию на производственные изменения.
Стабильное роботизированное перемещение помогает поддерживать постоянную скорость сварки, вылет проволоки, угол горелки, рисунок колебаний и перекрытие между соседними сварочными проходами.
Эти переменные существенно влияют на внешний вид валика, проплавление, качество сплавления, уровень брызг и объем последующей шлифовки или ремонтных работ.
Повторяемость особенно ценна, когда одно и то же семейство изделий производится регулярно, даже если размеры меняются в определенном диапазоне.
Операторы могут сохранять проверенные программы сварки и повторно использовать их после подтверждения положения заготовки, состояния соединения, марки материала и требуемой процедуры сварки.
Это не устраняет потребность в квалифицированном персонале. Операторы по-прежнему должны проверять сборку, выявлять зазоры, контролировать расходные материалы и подтверждать фактическое поведение процесса сварки.
Компетентный оператор распознает, когда запрограммированная траектория больше не соответствует производственной реальности, например при деформации листа, помехах от прихваточных швов или неправильных размерах сборки.
Успешные роботизированные сварочные ячейки зависят от этого практического суждения не меньше, чем от возможностей движения робота.
Подготовьте соединение до начала автоматизированной сварки
Производительность роботизированной сварки начинается до зажигания дуги. Некачественная подготовка кромок, непостоянные корневые зазоры и деформированные листы могут свести на нет возможности даже эффективной роботизированной системы.
Изготовление крупногабаритных заготовок часто требует длинных скосов кромок с контролируемыми углами, равномерными притуплениями и чистыми поверхностями, обеспечивающими повторяемую сборку соединения.
Когда геометрия скоса изменяется вдоль кромки листа, сварочному роботу могут потребоваться коррекции траектории, другие параметры или дополнительные проходы для достижения качественного результата.
Стабильная подготовка скоса уменьшает эти переменные и помогает операторам создавать более надежные программы сварки для толстых листов и тяжелых сборок.
Для резервуаров, сосудов и конструкционных применений Снятие фаски и фрезерование кромок для тяжелых резервуаров может обеспечить точную подготовку кромок перед роботизированной сваркой.
Оборудование может формировать прямые, наклонные, U-образные, V-образные и K-образные фаски за один проход, сокращая потребность во вторичной шлифовке.
Его регулируемый диапазон снятия фаски обычно может составлять от 0 до 90 градусов, при этом некоторые конфигурации поддерживают специальные диапазоны углов для заданных конструкций соединений.
Стандартные машины обрабатывают листы толщиной от 6 мм до 80 мм, тогда как сверхмощные конструкции с непрессовой балкой могут обрабатывать толщины от 6 мм до 400 мм.
Для операторов стабильная подготовка кромок означает меньше времени, затрачиваемого на компенсацию нерегулярной геометрии соединения при обучении робота и производственной сварке.
Она также помогает уменьшить различия между заготовками, что важно при программировании длинных швов на крупных конструкциях с ограниченным допуском на доработку.
Как настроить мобильного робота для крупных сборок
Перед началом программирования операторы должны осмотреть всю рабочую зону, включая расположение швов, траекторию перемещения робота, маршруты кабелей, оснастку и границы безопасности.
Направляющая робота или мобильная база должна иметь достаточную длину хода для охвата всех запланированных зон сварки без приближения к механическим конечным ограничениям.
Опоры заготовки должны надежно удерживать сборку, обеспечивая доступ к шву и предотвращая вибрацию во время сварочного перемещения.
Для длинных листов или секций обечайки необходимо учитывать прогиб и тепловую деформацию, поскольку они могут изменить положение соединения во время последовательности сварки.
Надежная оснастка не всегда означает сложные приспособления. Она означает повторяемые базовые точки, стабильное зажатие и достаточный зазор для горелки.
Операторы должны убедиться, что робот может подойти к началу, середине и концу каждого шва без сингулярностей, столкновений или чрезмерного поворота запястья.
Пробные прогоны без дуговой сварки важны для проверки вылета, перемещения кабелей, зазора для горелки и возможных помех от зажимов или временных опор.
При изменяющихся компонентах отслеживание шва или контактное зондирование могут помочь определить расположение соединения, но эти системы не должны заменять базовую дисциплину сборки.
Четкие опорные точки упрощают восстановление после производственных перерывов, технического обслуживания, отключения питания или необходимой регулировки оператором.
Документированная процедура настройки также помогает разным сменам достигать стабильных результатов вместо зависимости от памяти одного опытного оператора.
Выбор параметров сварки для длинных и сложных швов
Правильное движение робота не обеспечивает автоматически приемлемые сварные швы. Сварочный ток, напряжение, подача проволоки, скорость перемещения, защитный газ и угол горелки остаются критически важными.
Операторы должны начинать с аттестованных процедур сварки, а затем подтверждать, что запрограммированная траектория робота поддерживает эти параметры в реальных производственных условиях.
Длинные швы могут вызывать накопление тепла, особенно на толстых листах, в закрытых конструкциях и сборках с ограниченной способностью рассеивать тепло.
Накопление тепла может усилить деформацию, изменить сборку соединения или повлиять на стабильность последующих сварочных проходов на той же заготовке.
Последовательность программы может снизить этот риск путем чередования мест сварки, использования сбалансированных схем сварки или обеспечения контролируемого охлаждения между критическими проходами.
Для многопроходных соединений с фаской робот должен поддерживать правильное размещение слоев и избегать чрезмерного подреза, несплавления или неполной очистки между проходами.
Операторы должны проверять проволоку, контактные наконечники, направляющие каналы, газовые сопла и точки заземления перед производством, поскольку длительные роботизированные циклы усиливают проблемы с расходными материалами.
Простая проверка после первой готовой детали ценнее, чем обнаружение проблемы с параметрами после сварки нескольких крупных сборок.
Там, где требуется соответствие нормам, визуальный контроль, проверка размеров, неразрушающий контроль и производственная документация должны соответствовать применимому стандарту сварки.
Средства безопасности имеют большее значение, когда робот перемещается
Мобильный робот создает более крупную рабочую зону, чем традиционная стационарная ячейка, поэтому планирование безопасности должно охватывать весь диапазон перемещения.
Операторам необходимы четко определенные защищенные зоны, аварийные остановы, средства контроля доступа, предупреждающие устройства и процедуры обучения, технического обслуживания и восстановления после неисправностей.
Перемещающееся оборудование может создавать точки защемления возле рельсов, опор, кабелей, оснастки и окружающего оборудования, особенно в загруженных цехах тяжелого изготовления.
Персонал никогда не должен входить в рабочую зону робота во время автоматической сварки, если система не находится в утвержденном безопасном режиме.
Правильное управление кабелями также необходимо. Сварочные кабели, газовые линии и управляющие соединения должны перемещаться плавно, без зацепления или чрезмерного изгиба.
Перед каждой сменой операторы должны проверять состояние направляющей, крепежные болты, пределы перемещения, защитные ограждения, компоненты горелки и работу аварийного останова.
Когда геометрия заготовки изменяется, оценка безопасности должна меняться вместе с ней. Новая оснастка или более высокие компоненты могут создавать новые опасности столкновения.
Обучение должно охватывать как нормальную эксплуатацию, так и нештатные ситуации, включая неисправности дуги, проблемы подачи проволоки, сигналы столкновения и неожиданное препятствие на траектории.
Когда мобильный 7-осевой сварочный робот является выгодной инвестицией
Мобильное роботизированное решение наиболее подходит, когда заготовки имеют большие размеры, объем сварки значителен, а перемещение компонента сложнее, чем перемещение робота.
Оно особенно эффективно для серийного или полусерийного производства резервуаров, сосудов под давлением, балок, рам, крупных листовых сборок и конструкций тяжелого оборудования.
Экономическое обоснование улучшается, когда ручная сварка вызывает узкие места, нестабильность качества, эргономические проблемы, длительное повторное позиционирование или частую зависимость от дефицитных квалифицированных сварщиков.
Изготовителям следует сравнивать общее время производственного процесса, а не только время горения дуги. На окупаемость влияют обработка материалов, сборка, программирование, контроль, доработка и смена оснастки.
Цех с небольшим объемом производства также может получить выгоду, если робот способен обслуживать несколько семейств продукции и перемещаться между несколькими определенными сварочными станциями.
Напротив, крайне изменчивые единичные работы с плохой сборкой могут потребовать улучшения процесса до того, как автоматизация сможет обеспечить предсказуемую ценность.
Наиболее подходящие кандидаты имеют стабильную конструкцию соединений, достаточную повторяемость производства, надежную предварительную подготовку и команду операторов, готовую управлять роботизированными процессами.
При выборе оборудования следует учитывать грузоподъемность, вылет, длину направляющей, совместимость с источником сварочного тока, варианты датчиков, сервисную поддержку и будущие изменения продукции.
Для линий тяжелого изготовления согласованная подготовка кромок и мобильная роботизированная сварка могут создать более контролируемый путь от обработки листа до окончательной сборки.
Заключение
Мобильный 7-осевой сварочный робот решает проблемы доступа к крупногабаритным заготовкам, приближая контролируемое роботизированное движение к месту сварки вместо многократного перемещения сборки.
Его ценность заключается в улучшенном вылете, более стабильном позиционировании горелки, снижении нагрузки на оператора и уменьшении перерывов на перемещение при длительных или сложных сварочных операциях.
Для операторов успешное использование зависит от точной подготовки соединений, стабильной оснастки, практичного программирования, регулярных проверок и активного контроля фактических условий сварки.
Когда эти основы обеспечены, мобильная роботизированная сварка может сделать изготовление крупногабаритных конструкций более предсказуемым, безопасным и простым для масштабирования без ущерба для качества сварки.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение