




متى يتفوق روبوت اللحام ذو 7 محاور المثبت على سكة على خلية ثابتة؟
متى يتفوق روبوت اللحام ذو 7 محاور المثبت على سكة على خلية ثابتة؟
متى يتفوق روبوت اللحام من نوع السكك الحديدية ذو 7 محاور على الخلية الثابتة؟
بالنسبة للمقيّم الفني، نادرًا ما يكون الاختيار بين خلية لحام روبوتية ثابتة وروبوت لحام من نوع السكك الحديدية ذو 7 محاور متعلقًا بأي آلة تبدو أكثر تقدمًا في مخطط التخطيط. السؤال الحقيقي هو ما إذا كان الروبوت يستطيع قضاء وقت أكبر من كل وردية في اللحام ووقت أقل في انتظار الأجزاء أو التجهيزات أو الرافعات أو المشغلين أو إعادة تموضع قطعة العمل.
تظل الخلية الثابتة حلًا قويًا جدًا للمكونات المستقرة والقابلة للتكرار. إذا كان المصنع ينتج نفس الحامل أو الهيكل أو الإطار أو التجميع الصغير بكميات كبيرة، فمن الصعب منافسة انضباط الخلية المخصصة. تدخل القطعة في موضع معلوم، وتتحكم التجهيزة في التباين، ويكرر الروبوت برنامجًا تم التحقق منه، ويمكن إدارة زمن الدورة بدقة.
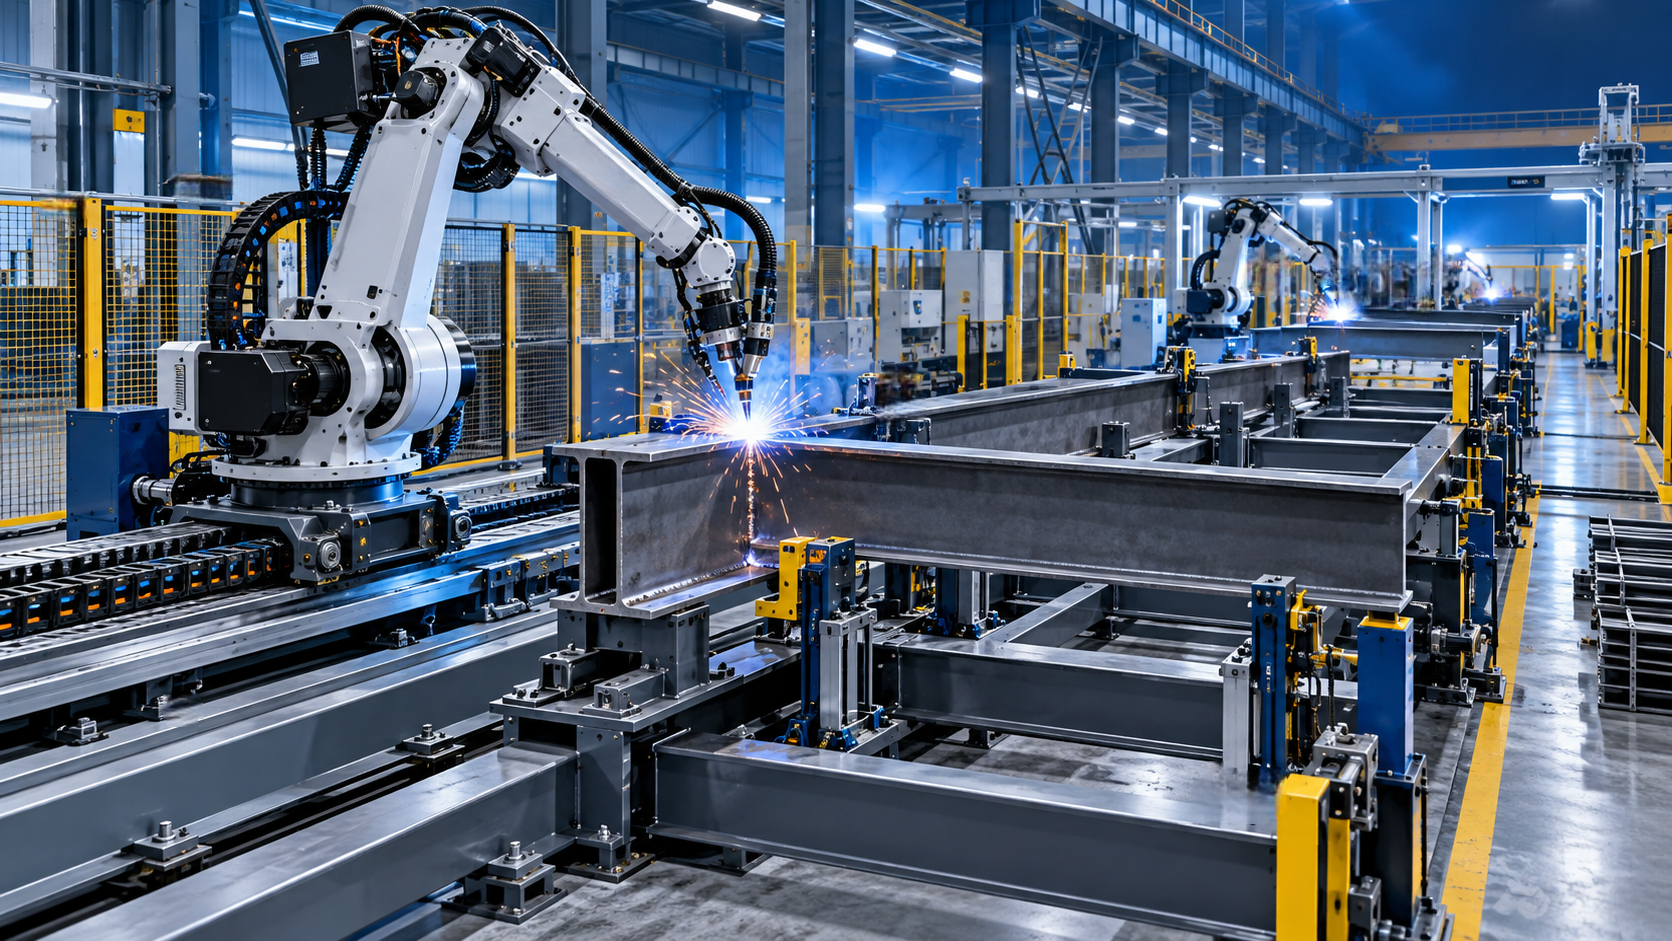
يتغير التوازن عندما تكون الأجزاء طويلة أو ثقيلة أو متفاوتة الأحجام أو صعبة التدوير. في هذه الظروف، يضيف الروبوت المركب على مسار سكة درجة حرية لا يمتلكها الروبوت المثبت على الأرض. المحور السابع ليس مجرد مدى وصول إضافي، بل يمكنه تغيير منطق تدفق المواد في عملية اللحام.
الفرق عادةً في الحركة، وليس في مدى الوصول فقط
يتمتع روبوت اللحام التقليدي ذو الستة محاور بمرونة حركة كبيرة، لكن نطاق عمله العملي يظل متمركزًا حول موقع قاعدة واحد. يمكن زيادة مدى الوصول باستخدام طراز روبوت أكبر، إلا أن ذلك لا يحل كل مشكلات إمكانية الوصول. قد تمتلك الأذرع طويلة المدى هوامش حمولة أقل وزوايا شعلة أقل ملاءمة عند أطراف نطاق العمل ومناطق تصادم أكثر تعقيدًا حول التجهيزات.
يتحرك الروبوت المركب على سكة بكامل قاعدته على طول محور خطي. يتيح ذلك لنظام لحام واحد خدمة عارضة طويلة أو قسم وعاء أو إطار هيكلي أو محطات تجهيز متعددة أو سلسلة من التجميعات مرتبة على طول خط الإنتاج. بالنسبة لتصنيع العوارض H وهياكل الشاسيه ومكونات المقطورات وإطارات المعدات الزراعية والتجميعات المرتبطة بالضغط وقواعد الآلات المصنعة، قد تكون هذه الحركة أكثر فائدة من إضافة روبوت ثابت آخر.
والتمييز المهم هو الآتي: لا ينبغي استخدام محور السكة لمجرد أن قطعة العمل طويلة ماديًا. بل ينبغي اختياره عندما يكون تحريك الروبوت أكثر كفاءة أو أمانًا أو قابلية للتكرار من تحريك قطعة العمل. قد تتناسب عارضة مصنعة بطول 10 أمتار ضمن مفهوم خلية ثابتة إذا أمكن فهرستها بصورة موثوقة. ولكن إذا كان كل انتقال يتطلب مناولة بالرافعة وفحوصات تثبيت يدوية وإزاحات في البرنامج، فإن البساطة الظاهرية للخلية الثابتة تختفي بسرعة.
الحالات التي يتمتع فيها نظام السكك بميزة واضحة
تتمثل أقوى حالة لروبوت لحام من نوع السكك الحديدية ذو 7 محاور عادةً في الجمع بين تباين الأجزاء وصعوبة مناولتها. فالأجزاء الطويلة وحدها لا تضمن عائدًا أفضل، كما أن التنوع الكبير في الأجزاء وحده لا يضمن ذلك. لكنهما معًا غالبًا ما يجعلان الخلية الثابتة المخصصة مقيدة.
ومن الأمثلة الشائعة ورشة تصنيع تتعامل مع عدة أطوال من الإطارات خلال الأسبوع نفسه. ففي يوم ما قد تلحم قواعد آلات مدمجة، وفي اليوم التالي قد تعالج تجميعات فرعية هيكلية طويلة. إن بناء خلية ثابتة حول أطول جزء غالبًا ما يهدر مساحة أرضية ويجعل الأعمال الأقصر غير مريحة. أما بناؤها حول أصغر جزء فيفرض مناولة متكررة للأعمال الأكبر. يمكن لنظام السكك أن يقدم حلًا وسطًا أكثر منطقية، شريطة أن يتوافق نطاق حركته مع المزيج الفعلي بدلًا من أقصى طول نظري لقطعة العمل.
المواضع التي لا تزال فيها الخلايا الثابتة تتفوق
لا يكون الروبوت المركب على سكة تلقائيًا الخيار الأكثر إنتاجية. بالنسبة لعائلة أجزاء عالية الحجم وتحت تحكم دقيق، غالبًا ما تحقق الخلية الثابتة المزودة بأدوات مخصصة أقل زمن دورة وأدنى تعقيد برمجي. لا يحتاج الروبوت إلى التحرك عدة أمتار بين الأعمال. وتكون إدارة الكابلات أبسط، ومناطق السلامة أكثر إحكامًا، ويمكن تصميم التجهيزة حول مجموعة محدودة من اللحامات القابلة للتكرار.
يكتسب هذا أهمية خاصة عندما تصبح حركة الروبوت وقتًا ضائعًا. فإذا كان الروبوت يلحم جزءًا صغيرًا في 90 ثانية لكنه يقضي 30 ثانية في الانتقال من محطة إلى أخرى، فقد يقلل المحور السابع الاستخدام الكلي بدلًا من تحسينه. في هذه الحالة، قد تكون خليتان مدمجتان، أو خلية مزودة بمُوضِع ثنائي المحطات، استثمارًا أكثر منطقية.
هناك أيضًا اعتبار متعلق بالجودة. فالخلية الثابتة لا تلغي تباين التجميع، لكنها تشجع على التحكم الدقيق في المراجع. في أنظمة السكك، يركز المقيّمون أحيانًا على تغطية الروبوت ويقللون من أهمية تحديد موضع كل قطعة عمل بصورة متسقة على طول الخط. فإذا وصلت المكونات بانحناء غير متسق أو فجوات أو مواقع لحام نقطي أو محددات نهاية غير متسقة، فإن نطاق عمل الروبوت الأكبر يمنحه فقط مساحة أكبر لمواجهة التباين.
توفير التجهيزات حقيقي، لكنه ليس تلقائيًا
إحدى أكثر الحجج إقناعًا لصالح روبوت السكك هي انخفاض الاستثمار في التجهيزات. وقد يكون ذلك صحيحًا عندما يقبل نظام دعم معياري واحد أطوال أجزاء متعددة ويصل الروبوت إلى اللحامات المطلوبة دون إعادة تثبيت. لكن لا ينبغي الخلط بين «أدوات مخصصة أقل» و«عدم وجود أدوات». فما زالت أتمتة اللحام تعتمد على تحديد موضع قابل للتكرار للقطعة وفجوات وصلات مستقرة وخلوص متوقع للشعلة.
بالنسبة للأعمال الهيكلية المتغيرة، غالبًا ما تجمع التجهيزات العملية بين دعامات قابلة للضبط ومحددات مرجعية ومشابك هوائية أو يدوية ونقاط مرجعية قابلة للقياس. والهدف ليس الإفراط في هندسة كل تجهيزة، بل منع برنامج الروبوت من التحول إلى مجموعة من التصحيحات المعتمدة على المشغل. وعندما توضع الأجزاء يدويًا، تستحق طريقة التحميل وإجراءات القياس قدرًا من الاهتمام يساوي اهتمام روبوت اللحام نفسه.
تطرح مراجعة التصميم المفيدة سؤالًا بسيطًا: إذا قام مشغل مختلف بتحميل القطعة في وردية أخرى، فهل سيظل الروبوت يجد خط اللحام في الموضع نفسه؟ إذا كانت الإجابة غير مؤكدة، فقد يحتاج المشروع إلى تجهيزات أقوى أو استشعار باللمس أو تتبع خط اللحام بالليزر أو تصميم وصلة مُراجع. يعتمد الخيار المناسب على التباين المسموح وإجراء اللحام؛ ولا ينبغي افتراضه بناءً على طراز الروبوت وحده.
يجب أن يشمل زمن الدورة تدفق المواد
المقارنات التي تستند فقط إلى زمن تشغيل القوس مضللة. ينبغي أن يشمل التقييم التحميل والتثبيت والمسح أو الاستشعار باللمس وحركة الروبوت وإعادة تموضع الجزء والتنظيف والفحص والتفريغ. قد تبدو الخلية الثابتة سريعة إلى أن يتعين إزالة جزء مصنع كبير بواسطة رافعة علوية قبل أن يتمكن الجزء التالي من الدخول. وعلى العكس، قد يبدو روبوت السكك مرنًا إلى أن تخلق مسافات حركته الطويلة طابورًا بين المحطات.
لهذا السبب، تعد دراسة زمنية بسيطة للعملية اليدوية أو شبه الآلية الحالية ذات قيمة قبل اختيار أي من المفهومين. سجّل عدد مرات رفع القطعة وتدويرها وإعادة تثبيتها وقياسها وإصلاحها. وحدد أيضًا الأماكن التي ينتظر فيها اللحامون. ففي كثير من بيئات التصنيع، لا يكون عنق الزجاجة هو معدل الترسيب بل المناولة. يكون روبوت السكك أكثر إقناعًا عندما يزيل خطوات المناولة المتكررة دون إدخال نقطة انتظار جديدة.
ينبغي مراجعة مسار التصنيع الأوسع كذلك. فعلى سبيل المثال، قد تشغّل شركة تنتج تجميعات مصنعة مرتبطة بالمثبتات معدات لحام بجانب عمليات التشكيل والتشغيل الآلي والقطع والتشطيب. تختلف دحرجة القلاوظ اختلافًا كبيرًا في إيقاع الإنتاج عن اللحام الروبوتي، لكن مبدأ التخطيط نفسه ينطبق: تجنب التعامل مع كل آلة كجزيرة مستقلة. قد تخدم معدات مثلماكينة دحرجة القلاوظ Z28-150، المصممة للتشكيل على البارد للقلاوظ الخارجي على قطع العمل الصغيرة إلى المتوسطة، الإنتاج الدفعي قبل أو بعد خط تجميع مصنع. إن نطاق تغذيتها الشعاعية Φ6–Φ50 mm ونطاق تغذيتها المحورية Φ6–Φ42 mm تفاصيل مفيدة للاختيار، لكنها لا تغني عن التحقق من كيفية تقديم الأجزاء وتخزينها المؤقت وفحصها عبر المسار الكامل.
يتطلب طول السكة والسلامة والمرافق اهتمامًا مبكرًا
السكة الميكانيكية ليست سوى عنصر واحد من النظام. ينبغي أن تؤكد المراجعات الفنية مسافة الحركة القابلة للاستخدام بدلًا من طول السكة الاسمي، لأن الخلوص عند الأطراف وحدود حاملة الكابلات ومناطق السلامة وإمكانية الوصول للصيانة تقلل مسافة التشغيل العملية. كما يحتاج الروبوت إلى طاقة مستقرة وتكامل مصدر طاقة اللحام وتوجيه تغذية السلك وإمداد الغاز واستخراج الأبخرة والاتصال بالمُوضِعات أو المحاور الخارجية.
قد يصبح تخطيط السلامة أكثر تعقيدًا مما هو عليه في خلية ثابتة مدمجة. فالروبوت المتحرك ينشئ منطقة محمية أطول، ويحتاج وصول الأفراد عند محطات التحميل إلى تصميم مدروس. ينبغي اختيار الأبواب المتداخلة والستائر الضوئية والماسحات وتقسيم المناطق وأوضاع التشغيل الآمنة وفقًا للتخطيط الفعلي والمتطلبات المحلية المعمول بها. لا يوجد ترتيب سلامة عالمي يناسب كل تركيبات السكك.
تستحق إمكانية الوصول للصيانة واقعية مماثلة. يجب الحفاظ على نظافة السكة ومحاذاتها، خصوصًا في البيئات التي تحتوي على غبار الجلخ أو رذاذ اللحام أو القشور الثقيلة. سيفقد النظام الذي يصعب تنظيفه الثقة في التموضع في نهاية المطاف أو يصبح مصدرًا لتوقفات غير مخططة. إن تحديد الأغطية وتوجيه الكابلات ومساحة التنظيف وإمكانية الوصول للفحص في البداية أقل تكلفة بكثير من تعديل خط مكتمل.
اختبار عملي للاختيار
قبل اعتماد روبوت لحام من نوع السكك الحديدية ذو 7 محاور، قيّم أجزاء ممثلة بدلًا من الاعتماد على قطعة عمل واحدة «مثالية الملاءمة». ضمّن أطول جزء وأثقل جزء والجزء الأكثر صعوبة في الوصول إليه وجزءًا نموذجيًا عالي الإنتاج. ارسم خريطة لكل لحام وكل اتجاه مطلوب وكل خطوة مناولة. ثم اسأل ما إذا كانت حركة الروبوت تزيل قيدًا تشغيليًا حقيقيًا أم أنها تعوض فقط عن تخطيط غير كفؤ.
من الحكمة أيضًا طلب تصور يوضح مواضع التجهيزات ومناطق حركة الروبوت وإمكانية الوصول للصيانة واتجاه التحميل والتسلسل المتوقع بين المحطات. إن عرض السعر الذي يذكر مدى وصول الروبوت وطول السكة لكنه لا يوضح هذه النقاط ليس بعدُ حلًا إنتاجيًا.
يمكن للموردين ذوي الخبرة في معدات اللحام الآلي والقطع CNC وخطوط إنتاج العوارض H ومعدات التشغيل الآلي وآلات تشكيل المواد أن يقدموا غالبًا مدخلات مفيدة على مستوى العملية، لأن الروبوت يجب أن يلائم الورشة بأكملها لا منطقة اللحام فقط. تعمل Wuxi Samgins International Trade Co., Ltd.، التي تأسست عام 2012 في ووشي بمقاطعة جيانغسو، عبر فئات المعدات هذه وتنظم الإنتاج والتصميم وفق ممارسات نظام الجودة ISO9001 ومتطلبات CE الأوروبية حيثما ينطبق ذلك. بالنسبة للمقيّم، لا يتمثل النقاش ذي الصلة في قائمة عامة للمعدات، بل في مدى توافق التخطيط المقترح والضوابط والوثائق ونطاق الخدمة مع السوق المقصود ومسار الإنتاج.
يتوقف القرار على الحركة المقيدة
اختر خلية ثابتة عندما تكون الأجزاء متسقة والأحجام مركزة والتجهيزات المخصصة مبررة، وتكون الدورة المدمجة القابلة للتكرار هي الأهم. اختر تكوينًا مركبًا على سكة عندما يصعب تحريك قطع العمل أو تختلف أطوال المنتجات أو تحتاج محطات متعددة إلى تغطية متقطعة أو يستهلك تغيير الموضع المتكرر وقتًا إنتاجيًا.
أفضل مؤشر على أن روبوت السكك سيتفوق على خلية ثابتة ليس أنه يستطيع الوصول إلى مسافة أبعد، بل أنه يزيل مصدرًا متكررًا لصعوبة المناولة أو الانتظار أو الوصول مع الحفاظ على تحديد موضع موثوق للقطعة وجودة اللحام. وإذا تعذر إثبات هذه الظروف على المزيج الفعلي للأجزاء، فقد لا يكون المحور الإضافي سوى مرونة دون فائدة إنتاجية ملموسة.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة