




كيف يوسّع روبوت اللحام بالسكك الحديدية ذو 7 محاور نطاق الوصول في الأعمال الإنشائية الطويلة
كيف يوسّع روبوت اللحام بالسكك الحديدية ذو 7 محاور نطاق الوصول في الأعمال الإنشائية الطويلة
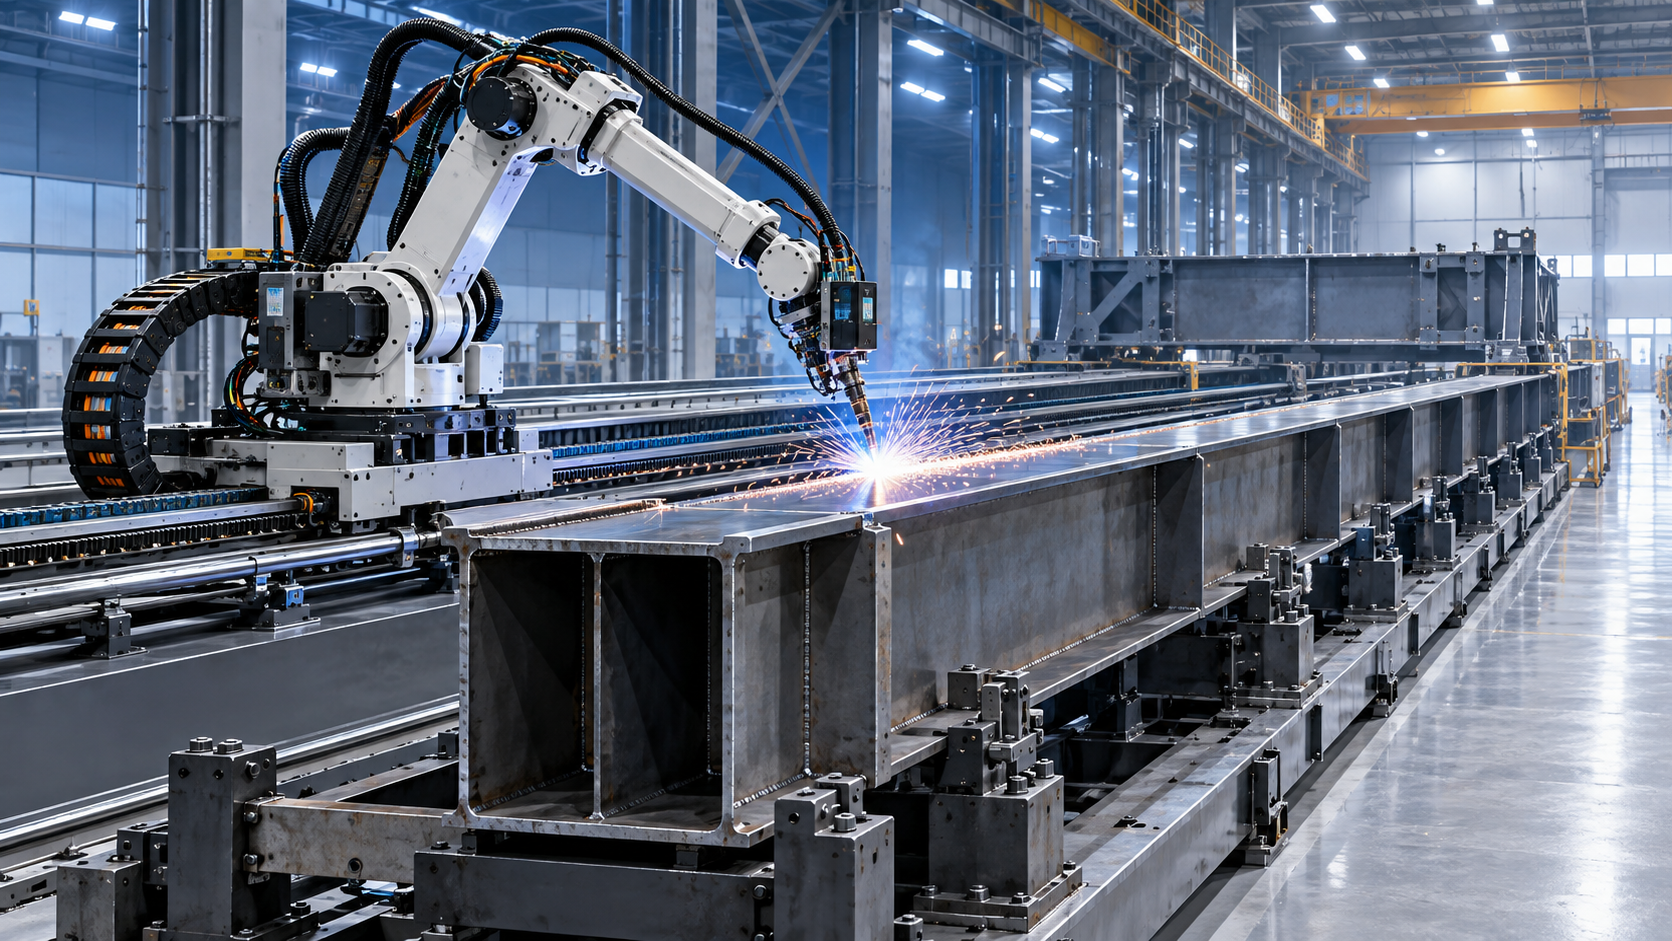
لا يوسّع روبوت اللحام بالسكك الحديدية ذو 7 محاور نطاق الوصول من خلال جعل ذراع اللحام أطول بطبيعته، بل بإضافة محور حركة خطي متحكم به أسفل الروبوت أو بجانبه. يتحرك الروبوت على طول سكة بينما تحافظ محاوره المفصلية الستة على اتجاه الشعلة وزاوية الحركة والمسافة الفاصلة ودقة مسار اللحام. بالنسبة للعوارض الطويلة والإطارات والمقاطع الصندوقية وعناصر الجسور وكتل السفن ومكونات أوعية الضغط وغيرها من التركيبات كبيرة الحجم، يحوّل ذلك مشكلة الإنتاج من إعادة تموضع قطعة العمل بصورة متكررة إلى حركة منسقة بين الروبوت والسكة.
لا تقتصر القيمة العملية على زيادة أمتار الحركة. بل تتمثل في القدرة على إبقاء تركيبة كبيرة ثابتة في تجهيزة مستقرة بينما يصل نظام اللحام إلى الوصلات المتتالية على امتداد طولها. يمكن أن يقلل ذلك الاعتماد على الرافعات، ويختصر وقت غير اللحام، ويحافظ على التحكم في المراجع، ويجعل جودة اللحام أقل اعتماداً على عدد مرات نقل التجميعة. وتكون الفائدة أكبر عندما تتطلب خلية تقليدية ذات ستة محاور عدة إعدادات لإكمال لحامات على قطعة عمل طويلة واحدة.
المحور السابع يحل مشكلة تغطية، وليس كل مشكلات اللحام
يملك الروبوت القياسي ذو ستة محاور حيز عمل محدداً. قد يصل حول الزوايا، ويقترب من وصلة من زوايا مختلفة، ويُناور شعلة حول هندسة معقدة بدرجة متوسطة، لكنه لا يستطيع تغطية تركيبة أطول بكثير من حيز خليته بصورة اقتصادية. ونادراً ما تكون زيادة مدى الذراع هي الحل الأكثر كفاءة: إذ يجلب الروبوت الأكبر مساحة تركيب أكبر وخصائص صلابة مختلفة وتكلفة رأسمالية أعلى، مع بقاء حدود الوصول عند الأطراف البعيدة للقطعة.
في تكوين روبوت لحام بالسكك الحديدية ذو 7 محاور، يصبح المحور الخطي الخارجي جزءاً من الحركيات المنسقة للروبوت. ولا تتعامل وحدة التحكم مع حركة السكة باعتبارها عملية تموضع منفصلة. أثناء اللحام المبرمج، يمكنها تنسيق موضع العربة مع حركات الذراع بحيث تتبع الشعلة خط اللحام المقصود بسرعة واتجاه مضبوطين.
هذا التمييز مهم. يمكن للروبوت الذي يُعاد تموضعه يدوياً الوصول إلى محطات متعددة، لكن كل حركة تنشئ تسلسلاً من التوقف والانطلاق: التراجع، والتنقل، والتحقق من الموضع، واستعادة إطار الإحداثيات الصحيح، ثم إعادة التشغيل. أما الروبوت المنسق والمثبت على سكة فيمكنه الحفاظ على استراتيجية لحام مستمرة عبر مقاطع أطول من خط اللحام، بشرط أن تكون إدارة الكابلات وتتبع خط اللحام ودقة التجهيزة وتقسيم مناطق السلامة قد صُممت لطول الحركة الكامل.
يكون محور السكة مفيداً بوجه خاص عندما تكون القطعة طويلة في اتجاه رئيسي واحد. وتشمل الأمثلة النموذجية:
- المقويات الطولية وخطوط اللحام في هياكل الصفائح المُصنّعة؛
- الإطارات متعددة الفتحات والتجميعات الإنشائية؛
- العوارض الصندوقية الطويلة وقضبان الهيكل وأذرع المعدات الثقيلة؛
- الحوامل أو الأضلاع أو الملحقات المتكررة الموزعة على طول عارضة؛
- المقاطع المُصنّعة الكبيرة التي يكون تدوير قطعة العمل أو رفعها بين مناطق اللحام فيها بطيئاً أو صعباً.
وتكون جدواه أقل عندما تكون قطعة العمل مدمجة لكن مزدحمة هندسياً، أو عندما يتكون الإنتاج أساساً من أعمال قصيرة ومتغيرة بدرجة كبيرة، أو عندما يكون التجميع غير متسق بدرجة لا تسمح للحام الآلي بالتعويض بشكل موثوق. يوسّع المحور الخطي التغطية؛ لكنه لا يصحح إعداد الوصلات الرديء أو التجميعات غير المستقرة أو مواضع اللحام غير القابلة للوصول.
يغير نطاق الوصول تدفق الإنتاج حول التركيبة
بالنسبة إلى تركيبة طويلة، غالباً ما يتضمن سير العمل التقليدي نقل القطعة عبر عدة مواقع لحام أو تدويرها لتقديم كل لحام إلى روبوت ثابت. قد يكون ذلك مناسباً عندما تكون الأجزاء خفيفة بما يكفي لمناولتها بسرعة وعندما تتطلب العمليات المختلفة محطات مخصصة. لكنه يصبح غير فعال عندما تكون التجميعة ثقيلة أو مرنة أو حساسة للسلامة عند الرفع، أو طويلة إلى درجة يؤثر فيها كل إعادة تموضع على المحاذاة.
يتيح الروبوت المثبت على سكة ترتيباً مختلفاً: تبقى التركيبة على تجهيزة طويلة، بينما يخدم الروبوت مناطق محددة على امتداد تلك التجهيزة. ولا يعني ذلك بالضرورة لحاماً واحداً متواصلاً من أحد طرفي القطعة إلى الطرف الآخر. في كثير من المشاريع، تكون النتيجة الأكثر فائدة هي تقليل أحداث المناولة بين مجموعات اللحامات. يمكن للروبوت إكمال مجموعة من خطوط اللحام القابلة للوصول في منطقة واحدة، ثم الانتقال إلى التالية والمتابعة دون تحرير قطعة العمل من مراجع تحديد موضعها.
تلك الاستقرارية مهمة لأن الرفع وإعادة التثبيت المتكررين قد يُدخلان انزياحات صغيرة تتراكم عبر تجميعة طويلة. وحتى عندما يبقى اللحام نفسه مقبولاً، يمكن أن يزيد عدم اتساق موقع القطعة من تعديلات البرمجة وجهد الفحص ومخاطر إعادة العمل. إن إبقاء التركيبة في نظام مرجعي واحد مضبوط يسهل ربط التجميع الأولي واللحام الروبوتي والتحقق اللاحق من الأبعاد.
يوجد أيضاً أثر على الجدولة. غالباً ما تكون الرافعات والدوارات موارد مشتركة. وإذا احتاجت عملية لحام إليها مراراً لإعادة التموضع، يصبح توقيتها معتمداً على الأنشطة المحيطة. لا يلغي نظام السكة الحاجة إلى مناولة المواد، لكنه قد يزيل الرفع من منتصف تسلسل اللحام. وهذا يقلل عدد عمليات التسليم التشغيلية التي يمكن أن تقطع نافذة إنتاج مخططاً لها.
يجب تحديد طول السكة انطلاقاً من حيز اللحام القابل للاستخدام
أحد أخطاء التخطيط الشائعة هو تحديد طول السكة استناداً فقط إلى الطول الاسمي للتركيبة. فالقطعة بطول 12 متراً لا تتطلب تلقائياً سكة روبوت بطول 12 متراً. كما أن السكة بطول 12 متراً لا تضمن إتمام جميع اللحامات على قطعة بطول 12 متراً.
يبدأ الحساب الملائم من حيز العمل القابل للاستخدام للروبوت عند كل موضع للعربة. يجب أن يصل الذراع إلى الوصلة مع الحفاظ على زاوية شعلة مقبولة وبروز سلك ووضعية كابل وخلوص من التصادم واتجاه لحام مناسب. تتطلب مناطق الأطراف اهتماماً خاصاً، لأن الروبوت قد يحتاج إلى خلوص يتجاوز النهاية الفعلية لخط اللحام للاقتراب أو البدء أو الإنهاء أو الحركة حول معالم محلية.
لذلك يجب أن تراعي حركة السكة أكثر من طول القطعة:
- طول وموقع خطوط اللحام الفعلية؛
- بروز التجهيزة وخلوصات التحميل؛
- مدى وصول الروبوت المتاح على جانبي خط مركز العربة؛
- مساحة الاقتراب والتراجع عند نهايات كل لحام؛
- وصول الخدمة وحركة سلسلة الطاقة والمصدات الميكانيكية النهائية؛
- متغيرات المنتجات المستقبلية التي قد تكون أطول أو أعرض أو مختلفة التكوين.
تكون مراجعة التخطيط الرقمي ذات قيمة قبل تثبيت المساحة المخصصة للنظام. ينبغي أن تشمل المراجعة طراز الروبوت وهندسة المُمَوضع أو التجهيزة وموضع السكة ومجموعة الشعلة وترتيب مغذي السلك وسياج السلامة وأكبر حيز موثوق للتركيبة. وينبغي أن تختبر ليس فقط ما إذا كانت الشعلة تستطيع ملامسة خط اللحام، بل ما إذا كان بإمكانها الوصول إليه بوضعية لحام مستقرة وقابلة للتكرار.
تكشف محاكاة الوصول أيضاً عن قيد ثانٍ: الوصول لا يساوي الإنتاجية. فقد يتمكن الروبوت تقنياً من الوصول إلى وصلة قرب حد حيز عمله، لكنه يتحرك بحرية أقل أو بتوجيه كابلات سيئ أو بخلوص غير كافٍ لأجهزة تتبع خط اللحام. والهدف التصميمي المفيد هو الوصول القابل للتكرار مع هامش للعملية، وليس أقصى مدى نظري ظاهر في مخطط كتالوج.
تعتمد دقة الحركة الطويلة على السلسلة الميكانيكية بأكملها
عند تركيب روبوت على سكة خطية، تعتمد جودة اللحام على العلاقة بين قاعدة الروبوت وقطعة العمل عبر كامل طول الحركة. لا يستطيع روبوت عالي الدقة التعويض إلى ما لا نهاية عن أخطاء محاذاة السكة أو هبوط الأرضية أو التثبيت غير المحكم أو خلوص العربة أو تجهيزة يتغير ارتفاعها من طرف إلى آخر.
لا تتمثل المسألة في أن كل سكة يجب أن تحقق هدف دقة مجرداً. تعتمد الدقة المطلوبة على نوع الوصلة وعملية اللحام وعرض خط اللحام واستخدام التتبع التكيفي والتغير المسموح به في الأبعاد النهائية للتركيبة. تتطلب الوصلات ذات الأخدود الضيق ولحامات الزوايا قرب الأسطح الظاهرة واللحامات ذات السماحات الموضعية الصارمة تحكماً أكبر من الوصلات العريضة المتسامحة. المهم هو أن تظل هندسة السكة ومراجع التجهيزة وإحداثيات قطعة العمل المبرمجة متسقة بما يكفي لعملية اللحام المختارة.
بالنسبة إلى التركيبات الطويلة، يجب أن يعالج تخطيط المشروع أساسات السكة ومحاذاتها بوصفها أعمالاً حاسمة للتركيب لا مهمة مدنية ثانوية. تحتاج السكة إلى هيكل دعم مستقر بصورة كافية، واستقامة واستواء مُتحققين، وتثبيت موثوق، وطريقة لتأكيد قابلية تكرار الموضع بعد التركيب. كما ينبغي مراعاة الحركة الحرارية وتراكم المخلفات والتعرض للصدمات عندما تُركب الخلية في مناطق التركيبات الثقيلة.
يجب أن تشمل المعايرة المحور الخارجي وكذلك ذراع الروبوت. تحتاج وحدة التحكم إلى علاقة دقيقة بين إطار قاعدة الروبوت ونظام إحداثيات السكة والتجهيزات والنقاط المرجعية لقطعة العمل. وإذا تم تحميل قطعة العمل في محطات مختلفة أو في وحدات تجهيزة مختلفة، فإن كل ترتيب يتطلب استراتيجية إحداثيات مضبوطة. إن التعامل مع جميع الأجزاء الطويلة كما لو كانت تشترك في إطار مرجعي ثابت واحد قد يؤدي إلى انحرافات يمكن تجنبها.
لا تكون استمرارية اللحام مفيدة إلا عندما يكون التجميع مضبوطاً
تطرح التركيبات الطويلة تحدياً متكرراً للأتمتة: فقد يكون نموذج CAD الاسمي مستقيماً، بينما تحتوي التجميعة الفعلية على تغيرات متراكمة ناتجة عن القطع واللحام النقطي والتشوه الحراري والتثبيت. يمكن للروبوت أن يتحرك بسلاسة على طول سكته ومع ذلك يفوّت الوصلة المقصودة إذا تحرك خط اللحام بالنسبة إلى المسار المبرمج.
لهذا السبب، ينبغي النظر إلى ترتيب 7 محاور جنباً إلى جنب مع التحكم في التجميع، لا كبديل عنه. تحدد التطبيقات المتينة عادةً سماحات لموقع المكونات وفجوة الجذر وموضع اللحامات النقطية ونظافة الوصلة والتشوه المسموح به قبل بدء اللحام. وحيث لا يمكن تقليل التغير بدرجة كافية، قد يحتاج النظام إلى الاستشعار باللمس أو تتبع خط اللحام عبر القوس أو الرؤية الليزرية أو مزيج من هذه الأساليب. يعتمد الاختيار المناسب على الوصلة وعملية اللحام وحالة السطح ومتطلبات زمن الدورة.
لتتبع خط اللحام حدود. يمكنه التعويض عن الانحرافات الموضعية ضمن نطاق تشغيله، لكنه لا يستطيع جعل وصلة مجمعة بشكل غير صحيح قابلة للحام. كما أنه يضيف متطلبات للإعداد والتحقق والصيانة. بالنسبة إلى الأجزاء التي تحتوي على قشور أو تناثر أو طبقة أولية أو فجوات غير متسقة أو لحامات نقطية غير منتظمة، يجب تقييم موثوقية المستشعر في ظروف الإنتاج الفعلية بدلاً من افتراضها استناداً إلى عرض توضيحي.
تتطلب اللحامات الطويلة أيضاً تحكماً مقصوداً في إدخال الحرارة والتسلسل. يسهل الروبوت المثبت على سكة الوصول إلى مواقع اللحام البعيدة، لكنه قد يشجع على نهج مبسط يتمثل في «اللحام من طرف إلى آخر». واعتماداً على صلابة الجزء وترتيب الوصلات، يمكن لهذا التسلسل زيادة التشوه. وقد تكون هناك حاجة إلى اللحام المتقطع أو استراتيجيات الخطوة العكسية أو تسلسلات اللحام المتوازنة أو فترات تبريد مضبوطة أو تقييد بواسطة التجهيزة لتلبية متطلبات الأبعاد. التسلسل الصحيح قرار هندسة تصنيع، وليس برنامج روبوت افتراضياً.
يؤثر القطع وإعداد الحواف في المراحل السابقة على استخدام الروبوت
غالباً ما يُناقش وقت اللحام الروبوتي من حيث زمن تشغيل القوس، لكن موثوقية خلية اللحام تبدأ قبل ذلك. يمكن أن تقلل حواف القطع غير المتسقة والشطفات غير الصحيحة والنتوءات وضعف قابلية تكرار مواقع الثقوب أو الفتحات من قيمة نظام لحام طويل الحركة. عندما تصل الوصلة خارج هندستها المتوقعة، يحتاج الروبوت إما إلى تعويض تكيفي أو تدخل بشري.
بالنسبة إلى التركيبات الطويلة القائمة على الصفائح، ينبغي اختيار معدات القطع مع مراعاة التجهيزة اللاحقة وعملية اللحام. يمكن أن تكون ماكينة قطع بالبلازما CNC من نوع الجسر مناسبة عندما يلزم قطع صفائح معدنية موصلة كبيرة قبل التشكيل والتجميع، لا سيما لأن حركة الجسر وقدرة التعشيش تدعمان معالجة تخطيطات الألواح الطويلة. ولا تكمن قيمتها في أتمتة اللحام في سرعة القطع وحدها؛ بل في القدرة على تقديم أجزاء بهندسة قابلة للتكرار يمكن تحديد موضعها باستمرار في التجهيزات اللاحقة. ولا يزال يلزم مطابقة حالة الحافة مع إجراء اللحام، بما في ذلك إزالة الأكسيد أو الخبث أو الملوثات عند الحاجة.
لذلك ينبغي أن تربط خطط المشروع بين سماحات القطع وتغيرات التشكيل وممارسات اللحام النقطي وتصميم التجهيزة ومتطلبات استشعار الروبوت. قد يؤدي فصل هذه القرارات بين الأقسام إلى مطالبة خلية لحام مكلفة باستيعاب تغيرات أُدخلت في المراحل السابقة.
تصبح مناطق السلامة أكثر تعقيداً مع زيادة مسافة الحركة
تتميز خلية الروبوت الثابتة بحيز خطر مستقر نسبياً. أما الروبوت المثبت على سكة فينشئ منطقة خطر متحركة على طول التركيب. ويؤثر ذلك في السياج ونقاط الوصول المتشابكة وتوجيه الكابلات وتحميل المواد وطريقة دخول الأفراد إلى المنطقة للّحام النقطي أو الفحص أو التنظيف أو الصيانة.
يجب أن يميز مفهوم السلامة بين اللحام الآلي والإعداد اليدوي واستعادة الأعطال وتحميل المواد. يمكن للسكة الطويلة أن تخلق حالات يكون فيها أحد طرفي الخلية نشطاً بينما يحتاج الأفراد إلى الوصول إلى الطرف الآخر. ويتوقف السماح بذلك على تقييم المخاطر وهيكلية الحماية ونمط التشغيل والمتطلبات المحلية المعمول بها. ولا ينبغي افتراض أن الفصل المادي بالمسافة كافٍ.
يستحق شفط الأبخرة أيضاً اهتماماً مبكراً. يمكن أن ينتقل مصدر الأبخرة بشكل ملحوظ خلال الدورة عند اللحام فوق تجهيزة طويلة. قد يكون غطاء شفط ثابت واحد فعالاً في موضع واحد على السكة وغير كافٍ في موضع آخر. ينبغي تقييم الالتقاط من المصدر والأغطية المتحركة والشفط المقسم أو استراتيجيات الاحتواء مقابل مواقع اللحام الفعلية وتسلسل التشغيل.
كيف تبدو خطة تنفيذ عملية
تُحدد أقوى التطبيقات حول عائلة مستقرة من الأجزاء بدلاً من طموح عام لأتمتة اللحام. ينبغي أن تشترك عائلة التركيبات في قدر كافٍ من التشابه في نطاق الطول وتصميم الوصلات وطريقة التحميل ومتطلبات الجودة، بحيث يمكن لمفهوم واحد للسكة والتجهيزة خدمتها دون أعمال تغيير إعداد مفرطة.
قبل الالتزام بروبوت لحام بالسكك الحديدية ذو 7 محاور، ينبغي أن يحدد المشروع أطول وأعرض حيز لقطعة العمل، واللحامات التي يجب أتمتتها، واللحامات التي ستبقى يدوية، والتغير المتوقع في الأجزاء، والإنتاجية المستهدفة، وطول الأرضية المتاح. كما ينبغي تحديد ما إذا كانت التركيبة يمكن أن تبقى في تجهيزة واحدة خلال تسلسل اللحام المطلوب. وإذا كان القلب المتكرر أو التدوير الكبير أمراً لا مفر منه، فقد يحتاج الروبوت المثبت على سكة إلى الدمج مع مُمَوْضِعات أو دوارات أو محطات وصول متعددة.
ينبغي أن تتجاوز معايير القبول لحاماً تجريبياً. يجب أن تشمل موقع تحميل قابل للتكرار، والوصول إلى جميع خطوط اللحام المحددة، وزمن الدورة مع حركة واقعية بين اللحامات، وجودة اللحام وفق الإجراء المعمول به ومتطلبات الفحص، وتعافي المستشعر عند استخدامه، والوصول الآمن أثناء التشغيل العادي، وقابلية صيانة السكة والعربة ومجموعة الشعلة ونظام الكابلات.
الحكم المركزي في التخطيط واضح: يخلق المحور السابع قيمة عندما يزيل الحركة غير ذات القيمة المضافة دون إنشاء عبء تنسيق جديد. في التركيبات الطويلة أو الثقيلة أو كثيفة المناولة، يمكن للقدرة على تحريك الروبوت بدلاً من قطعة العمل أن تحسن التدفق والتحكم بصورة ملموسة. لكن النتيجة تعتمد على تصميم منضبط للتجهيزة، والتحقق الواقعي من نطاق الوصول، وجودة مستقرة للأجزاء الواردة، ومفهوم سلامة مصمم لخلية متحركة، وليس مجرد إضافة طول سكة إلى روبوت تقليدي.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة