




Как 7-осевой сварочный робот на рельсовом ходу расширяет рабочую зону при обработке длинномерных конструкций
Как 7-осевой сварочный робот на рельсовом ходу расширяет рабочую зону при обработке длинномерных конструкций
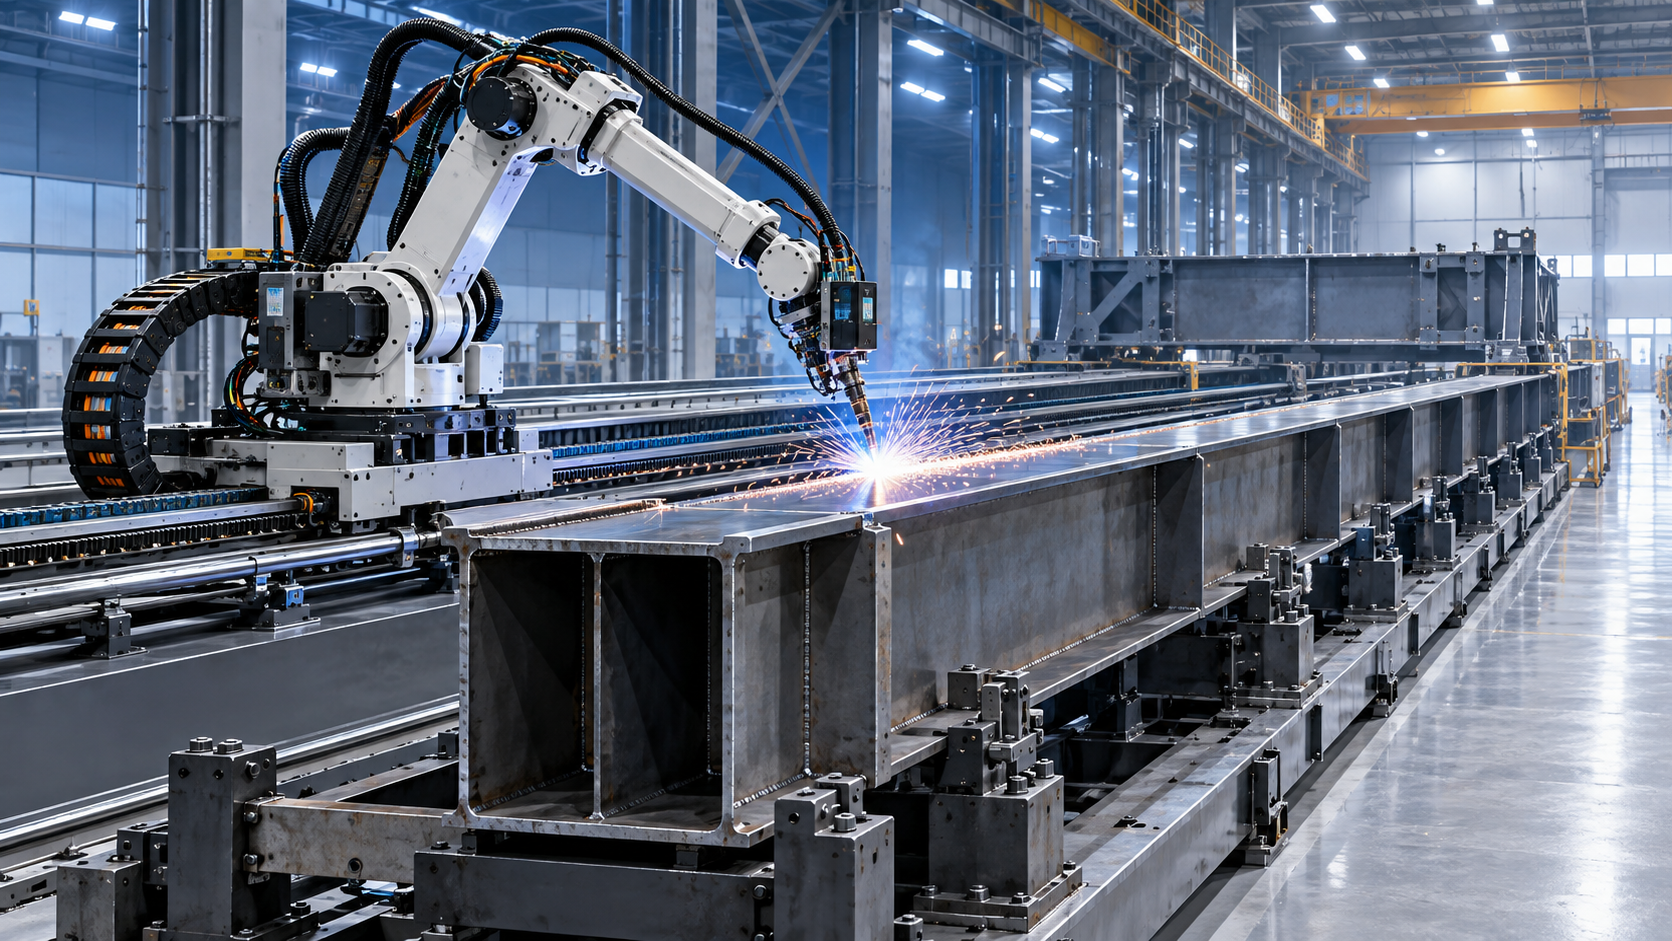
7-осевой железнодорожный сварочный робот увеличивает зону досягаемости не за счёт изначального удлинения сварочной руки, а путём добавления управляемой линейной оси перемещения под роботом или рядом с ним. Робот перемещается по рельсу, в то время как его шесть сочленённых осей поддерживают ориентацию горелки, угол движения, вылет электрода и точность траектории сварки. Для длинных балок, рам, коробчатых сечений, мостовых элементов, судовых блоков, компонентов сосудов под давлением и других крупногабаритных сварных конструкций это превращает производственную задачу из многократного перемещения заготовки в скоординированное движение робота и рельса.
Практическая ценность заключается не просто в увеличении длины перемещения в метрах. Она состоит в возможности удерживать крупную конструкцию неподвижной в стабильной оснастке, пока сварочная система последовательно достигает соединений по всей её длине. Это может снизить зависимость от кранов, сократить несварочное время, сохранить контроль базирования и сделать качество сварки менее зависимым от частоты перемещения сборки. Наибольший эффект достигается там, где обычная шестиосевая ячейка иначе потребовала бы нескольких установок для выполнения сварных швов на одной длинной заготовке.
Седьмая ось решает проблему охвата, а не все проблемы сварки
Стандартный шестиосевой робот имеет определённую рабочую зону. Он может огибать углы, подходить к соединению под разными углами и манипулировать горелкой вокруг умеренно сложной геометрии, однако не способен экономично охватывать конструкцию, значительно превышающую размеры его рабочей ячейки. Увеличение вылета руки редко является наиболее эффективным решением: более крупный робот требует больше места, обладает другими характеристиками жёсткости и требует больших капитальных затрат, при этом ограничения доступа к удалённым концам детали сохраняются.
В конфигурации 7-осевого железнодорожного сварочного робота внешняя линейная ось становится частью согласованной кинематики робота. Контроллер не рассматривает перемещение по рельсу как отдельную операцию позиционирования. Во время запрограммированной сварки он может координировать положение каретки с движениями руки, чтобы горелка следовала по заданному шву с контролируемой скоростью и ориентацией.
Это различие важно. Робот, перемещаемый вручную, может обслуживать несколько станций, однако каждое перемещение создаёт последовательность остановок и запусков: отвод, перемещение, проверка положения, восстановление правильной системы координат и повторный запуск. Скоординированный робот на рельсовой направляющей может поддерживать непрерывную стратегию сварки на более длинных участках шва при условии, что организация кабелей, отслеживание шва, точность оснастки и зоны безопасности спроектированы на всю длину перемещения.
Рельсовая ось особенно полезна, когда деталь имеет большую длину в одном основном направлении. Типичные примеры включают:
- продольные рёбра жёсткости и швы на сварных листовых конструкциях;
- многопролётные рамы и конструкционные сборки;
- длинные коробчатые балки, лонжероны шасси и стрелы тяжёлого оборудования;
- повторяющиеся кронштейны, рёбра или крепёжные элементы, расположенные вдоль балки;
- крупные сварные секции, для которых поворот или подъём заготовки между зонами сварки был бы медленным или сложным.
Она менее целесообразна, когда заготовка компактна, но имеет сложную загромождённую геометрию, когда производство состоит преимущественно из коротких и сильно варьирующихся заказов или когда сборка слишком нестабильна для надёжного автоматизированного восстановления процесса сварки. Линейная ось расширяет охват; она не исправляет плохую подготовку соединений, нестабильные сборки или недоступные положения сварки.
Досягаемость изменяет производственный поток вокруг конструкции
Для длинной конструкции традиционный рабочий процесс часто включает перемещение детали через несколько сварочных позиций или её поворот для подачи каждого шва к неподвижному роботу. Это может быть уместно, когда детали достаточно лёгкие для быстрого перемещения и когда различные операции требуют специализированных станций. Такой подход становится неэффективным, если сборка тяжёлая, гибкая, требует безопасного подъёма или настолько длинная, что каждое перепозиционирование влияет на выравнивание.
Робот на рельсовой направляющей позволяет использовать другую компоновку: конструкция остаётся на длинной оснастке, а робот обслуживает определённые зоны вдоль этой оснастки. Результатом не обязательно является один непрерывный шов от одного конца детали до другого. Во многих проектах более полезным результатом становится сокращение операций перемещения между группами швов. Робот может завершить набор доступных швов в одной зоне, переместиться к следующей и продолжить работу, не освобождая заготовку от её базовых опор.
Такая стабильность важна, поскольку повторный подъём и перезажим могут вносить небольшие смещения, накапливающиеся по длине крупной сборки. Даже если сам сварной шов остаётся приемлемым, нестабильное позиционирование детали может увеличить необходимость корректировки программ, объём контроля и риск переделок. Удержание конструкции в одной контролируемой системе базирования упрощает связь между предварительной сборкой, роботизированной сваркой и последующей проверкой размеров.
Существует также влияние на планирование. Краны и вращатели часто являются общими ресурсами. Если сварочная операция неоднократно требует их для перепозиционирования, её сроки становятся зависимыми от смежных операций. Рельсовая система не устраняет потребность в обработке материалов, но может исключить подъём из середины последовательности сварки. Это снижает количество производственных передач, способных прервать запланированное производственное окно.
Длину рельса следует определять по полезной рабочей зоне сварки
Одна из распространённых ошибок планирования — задавать длину рельса только на основе номинальной длины конструкции. Деталь длиной 12 метров не обязательно требует рельса для робота длиной 12 метров. Также рельс длиной 12 метров не гарантирует, что все швы на 12-метровой детали могут быть выполнены.
Соответствующий расчёт начинается с полезной рабочей зоны робота в каждом положении каретки. Рука должна достигать соединения, сохраняя приемлемый угол горелки, вылет электрода, положение кабелей, безопасный зазор от столкновений и ориентацию для сварки. Особое внимание следует уделять концевым зонам, поскольку роботу может требоваться пространство за физическим концом шва для подхода, начала, завершения или обхода локальных элементов.
Следовательно, ход по рельсу должен учитывать не только длину детали:
- длину и расположение фактических сварных швов;
- выступы оснастки и зазоры для загрузки;
- досягаемость робота с обеих сторон от центральной линии каретки;
- пространство для подхода и отвода на концах каждого шва;
- доступ для обслуживания, ход энергетической цепи и механические концевые упоры;
- будущие варианты продукции, которые могут быть длиннее, шире или иметь другую конфигурацию.
До окончательного определения габаритов системы полезно провести цифровую проверку компоновки. Проверка должна включать модель робота, геометрию позиционера или оснастки, положение рельса, сварочную горелку, компоновку механизма подачи проволоки, защитное ограждение и наибольший вероятный габарит конструкции. Следует проверять не только возможность касания горелкой шва, но и возможность достижения этого шва в устойчивом и повторяемом положении для сварки.
Моделирование досягаемости также выявляет второе ограничение: доступность не равна производительности. Робот может технически достичь соединения вблизи предела своей рабочей зоны, но двигаться с ограниченной свободой, неудовлетворительной прокладкой кабелей или недостаточным зазором для оборудования отслеживания шва. Полезной целью проектирования является повторяемый доступ с запасом для процесса, а не максимальная теоретическая досягаемость, показанная на каталожной схеме.
Точность при длинном перемещении зависит от всей механической цепи
Когда робот установлен на линейном рельсе, качество сварки зависит от взаимного положения основания робота и заготовки по всей длине перемещения. Высокоточный робот не может бесконечно компенсировать ошибки выравнивания рельса, осадку пола, ненадёжное крепление, люфт каретки или оснастку, высота которой различается от одного конца до другого.
Проблема не в том, что каждый рельс должен соответствовать абстрактной целевой точности. Необходимая точность зависит от типа соединения, процесса сварки, ширины шва, применения адаптивного отслеживания и допустимых отклонений конечных размеров конструкции. Соединения с узкой разделкой, угловые швы возле видимых поверхностей и швы со строгими допусками положения требуют большего контроля, чем широкие, допускающие отклонения соединения. Важно, чтобы геометрия рельса, базы оснастки и запрограммированные координаты заготовки оставались достаточно согласованными для выбранного процесса сварки.
Для длинных установок планирование проекта должно рассматривать фундаменты и выравнивание рельса как критически важные монтажные работы, а не как второстепенную строительную задачу. Рельсу необходима достаточно устойчивая опорная конструкция, проверенные прямолинейность и уровень, надёжное анкерное крепление и способ подтверждения повторяемости позиционирования после монтажа. Следует также учитывать тепловые перемещения, накопление загрязнений и воздействие ударов, если ячейка установлена в зоне тяжёлого производства металлоконструкций.
Калибровка должна охватывать внешнюю ось наряду с рукой робота. Контроллеру необходимо точное соотношение между базовой системой координат робота, системой координат рельса, оснасткой и опорными точками заготовки. Если заготовка загружается на разные станции или в разные модули оснастки, для каждой компоновки требуется контролируемая стратегия координат. Рассмотрение всех длинных деталей как имеющих одну фиксированную систему координат может привести к устранимым смещениям.
Непрерывность сварки полезна только при контролируемой сборке
Длинные конструкции создают повторяющуюся проблему автоматизации: номинальная CAD-модель может быть прямой, тогда как реальная сборка содержит накопленные отклонения от резки, прихваточной сварки, тепловой деформации и зажима. Робот может плавно перемещаться по рельсу и всё же не попасть в заданное соединение, если шов смещается относительно запрограммированной траектории.
Поэтому 7-осевую конфигурацию следует рассматривать вместе с контролем сборки, а не как его замену. Надёжные применения обычно определяют допуски на расположение компонентов, корневой зазор, положение прихваток, чистоту соединений и допустимую деформацию до начала сварки. Если отклонения невозможно уменьшить в достаточной степени, системе могут потребоваться контактное зондирование, отслеживание шва по дуге, лазерное зрение или сочетание этих методов. Подходящий выбор зависит от соединения, процесса сварки, состояния поверхности и требований к времени цикла.
Отслеживание шва имеет ограничения. Оно может компенсировать локальные отклонения в пределах своего рабочего диапазона, но не может сделать пригодным для сварки неправильно собранное соединение. Оно также добавляет требования к настройке, валидации и обслуживанию. На деталях с окалиной, брызгами, грунтовкой, нестабильными зазорами или неровными прихваточными швами надёжность датчиков необходимо оценивать в реальных производственных условиях, а не предполагать по результатам демонстрации.
Длинные швы также требуют осознанного контроля тепловложения и последовательности. Робот на рельсовой направляющей упрощает доступ к удалённым местам сварки, но может стимулировать упрощённый подход «сваривать от одного конца до другого». В зависимости от жёсткости детали и компоновки соединений такая последовательность может увеличить деформацию. Для выполнения требований к размерам могут потребоваться прерывистая сварка, стратегии обратноступенчатой сварки, сбалансированные последовательности швов, контролируемые интервалы охлаждения или фиксация в оснастке. Правильная последовательность является решением в области технологии изготовления, а не стандартной программой робота.
Предварительная резка и подготовка кромок влияют на использование робота
Время роботизированной сварки часто обсуждается с точки зрения времени горения дуги, однако надёжность сварочной ячейки начинается раньше. Нестабильные кромки после резки, неправильные скосы, заусенцы и недостаточная повторяемость расположения отверстий или пазов могут снизить ценность сварочной системы с длинным ходом. Когда соединение поступает с геометрией, отличающейся от ожидаемой, роботу требуется либо адаптивное восстановление, либо вмешательство оператора.
Для длинных конструкций из листового материала оборудование для резки следует выбирать с учётом последующей оснастки и процесса сварки. Портальная машина плазменной резки с ЧПУ может быть актуальна, когда перед формовкой и сборкой необходимо резать большие листы электропроводящего металла, особенно потому, что перемещение портала и возможности раскроя поддерживают обработку длинных контуров заготовок. Её ценность для автоматизации сварки заключается не только в скорости резки; она состоит в способности поставлять детали с повторяемой геометрией, которые могут стабильно базироваться в последующей оснастке. Состояние кромок всё равно необходимо согласовывать с процедурой сварки, включая удаление оксидов, шлака или загрязнений при необходимости.
Таким образом, планы проекта должны связывать допуски резки, отклонения при формовке, практику прихваточной сварки, конструкцию оснастки и требования к датчикам робота. Разделение этих решений между отделами может привести к тому, что дорогостоящую сварочную ячейку попросят компенсировать отклонения, внесённые на предыдущих этапах.
Зоны безопасности становятся сложнее с увеличением расстояния перемещения
Неподвижная роботизированная ячейка имеет относительно стабильную опасную зону. Робот на рельсовой направляющей создаёт перемещающуюся опасную зону по всей длине установки. Это влияет на ограждения, точки доступа с блокировкой, прокладку кабелей, загрузку материалов и порядок входа персонала в зону для прихваточной сварки, контроля, очистки или обслуживания.
Концепция безопасности должна различать автоматизированную сварку, ручную подготовку, устранение неисправностей и загрузку материала. Длинный рельс может создавать ситуации, при которых один конец ячейки активен, а персоналу необходим доступ с другого конца. Возможность такого доступа зависит от оценки рисков, архитектуры защитных систем, режима работы и применимых местных требований. Нельзя предполагать, что физического разделения расстоянием достаточно.
Удалению сварочного дыма также следует уделить внимание на раннем этапе. Сварка вдоль длинной оснастки может значительно смещать источник дыма в течение цикла. Один неподвижный вытяжной зонт может быть эффективен в одном положении рельса и недостаточен в другом. Следует оценить локальное улавливание, передвижные зонты, сегментированную вытяжку или стратегии ограждения с учётом фактических мест сварки и рабочей последовательности.
Как выглядит работоспособный план внедрения
Наиболее эффективные применения определяются вокруг стабильного семейства деталей, а не вокруг общего стремления автоматизировать сварку. Семейство конструкций должно иметь достаточно общих характеристик по диапазону длины, конструкции соединений, способу загрузки и требованиям к качеству, чтобы одна концепция рельса и оснастки могла обслуживать его без чрезмерных работ по переналадке.
Перед внедрением 7-осевого железнодорожного сварочного робота проект должен установить максимальные длину и ширину габарита заготовки, швы, подлежащие автоматизации, швы, остающиеся ручными, ожидаемые отклонения деталей, целевую производительность и доступную длину пола. Также необходимо определить, может ли конструкция оставаться в одной оснастке в течение требуемой последовательности сварки. Если частый переворот или значительный поворот неизбежны, робот на рельсовой направляющей может потребовать сочетания с позиционерами, вращателями или несколькими станциями доступа.
Критерии приёмки должны выходить за рамки демонстрационного сварного шва. Они должны включать повторяемое расположение при загрузке, досягаемость всех обозначенных швов, время цикла с реалистичным перемещением между швами, качество сварки в соответствии с применимой процедурой и требованиями к контролю, восстановление по сигналам датчиков при их использовании, безопасный доступ при нормальной эксплуатации, а также обслуживаемость рельса, каретки, сварочной горелки и кабельной системы.
Основной вывод для планирования прост: седьмая ось создаёт ценность, когда она устраняет перемещения, не добавляющие ценности, не создавая нового бремени координации. При изготовлении длинных, тяжёлых или требующих интенсивного перемещения конструкций возможность перемещать робота вместо заготовки может существенно улучшить поток и контроль. Однако результат зависит от дисциплинированного проектирования оснастки, реалистичной проверки досягаемости, стабильного качества поступающих деталей и концепции безопасности, разработанной для движущейся ячейки, — а не просто от добавления длины рельса к обычному роботу.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение