




Cómo un robot de soldadura ferroviario de 7 ejes amplía el alcance en fabricaciones largas
Cómo un robot de soldadura ferroviario de 7 ejes amplía el alcance en fabricaciones largas
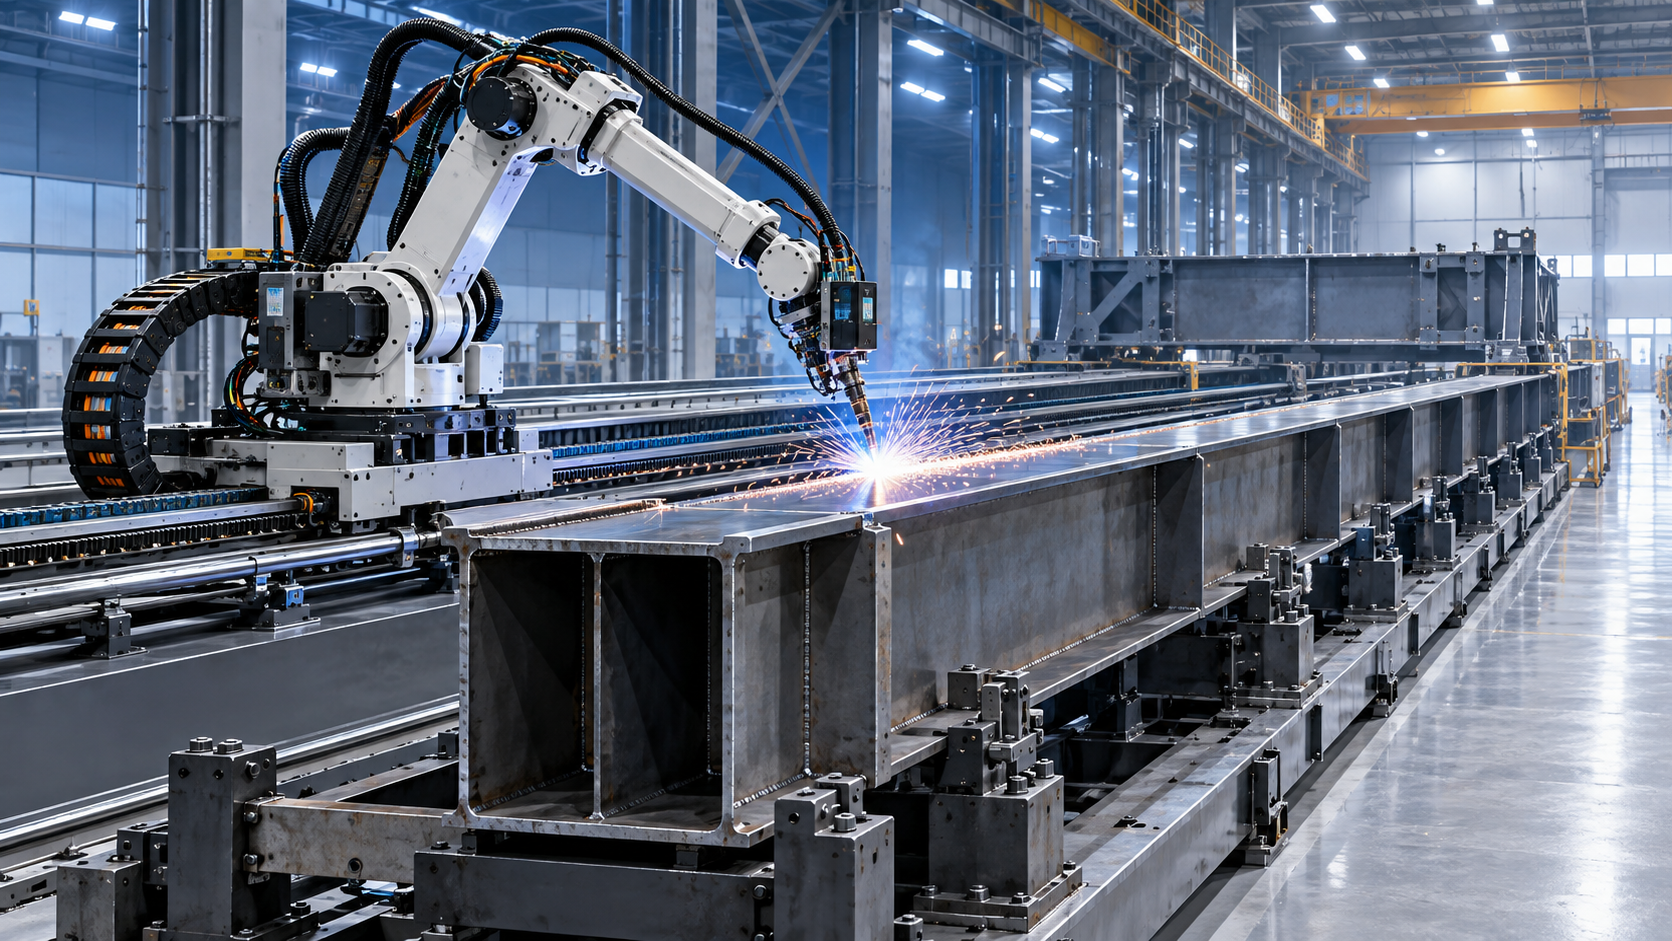
Un robot de soldadura ferroviario de 7 ejes amplía el alcance no al hacer que el brazo de soldadura sea intrínsecamente más largo, sino al añadir un eje lineal de desplazamiento controlado debajo o junto al robot. El robot se mueve a lo largo de un riel mientras sus seis ejes articulados mantienen la orientación de la antorcha, el ángulo de avance, la distancia de separación y la precisión de la trayectoria de soldadura. Para vigas largas, bastidores, secciones cajón, elementos de puentes, bloques de barcos, componentes de recipientes a presión y otras fabricaciones de gran tamaño, esto transforma el problema de producción, pasando del reposicionamiento repetido de la pieza de trabajo al movimiento coordinado del robot y el riel.
El valor práctico no consiste simplemente en disponer de más metros de recorrido. Es la capacidad de mantener una gran fabricación fija en un utillaje estable mientras el sistema de soldadura alcanza sucesivas uniones a lo largo de su longitud. Esto puede reducir la dependencia de las grúas, acortar el tiempo no dedicado a la soldadura, preservar el control de las referencias y hacer que la calidad de la soldadura dependa menos de la frecuencia con la que debe moverse un conjunto. El beneficio es mayor cuando una celda convencional de seis ejes requeriría varios montajes para completar las soldaduras en una pieza de trabajo larga.
El séptimo eje resuelve un problema de cobertura, no todos los problemas de soldadura
Un robot estándar de seis ejes tiene un espacio de trabajo definido. Puede alcanzar alrededor de esquinas, aproximarse a una unión desde distintos ángulos y manipular una antorcha alrededor de geometrías moderadamente complejas, pero no puede cubrir económicamente una fabricación considerablemente más larga que el espacio de trabajo de su celda. Ampliar el alcance del brazo rara vez es la respuesta más eficiente: un robot más grande implica una mayor superficie ocupada, características de rigidez diferentes y un mayor coste de capital, sin dejar de tener limitaciones de acceso en los extremos más alejados de la pieza.
En una configuración de robot de soldadura ferroviario de 7 ejes, el eje lineal externo pasa a formar parte de la cinemática coordinada del robot. El controlador no trata el desplazamiento por el riel como una operación de posicionamiento independiente. Durante una soldadura programada, puede coordinar la posición del carro con los movimientos del brazo para que la antorcha siga el cordón previsto con una velocidad y orientación controladas.
Esta distinción es importante. Un robot reposicionado manualmente puede alcanzar varias estaciones, pero cada movimiento crea una secuencia de parada y arranque: retraer, desplazarse, verificar la posición, recuperar el sistema de coordenadas correcto y reiniciar. Un robot coordinado montado sobre riel puede mantener una estrategia de soldadura continua en tramos de cordón más largos, siempre que la gestión de cables, el seguimiento de cordones, la precisión del utillaje y las zonas de seguridad se hayan diseñado para toda la longitud de recorrido.
El eje de riel resulta especialmente útil cuando la pieza es larga en una dirección predominante. Entre los ejemplos típicos se incluyen:
- rigidizadores longitudinales y cordones en estructuras fabricadas de placa;
- bastidores de varios vanos y conjuntos estructurales;
- vigas cajón largas, largueros de chasis y plumas de equipos pesados;
- soportes, nervaduras o accesorios repetitivos distribuidos a lo largo de una viga;
- grandes secciones fabricadas en las que girar o elevar la pieza entre zonas de soldadura sería lento o difícil.
Resulta menos convincente cuando la pieza es compacta pero geométricamente congestionada, cuando la producción consiste principalmente en trabajos cortos y muy variables, o cuando el ajuste es demasiado inconsistente para que la soldadura automatizada pueda compensarlo de manera fiable. Un eje lineal amplía la cobertura; no corrige una preparación deficiente de las uniones, conjuntos inestables ni posiciones de soldadura inaccesibles.
El alcance cambia el flujo de producción alrededor de la fabricación
Para una fabricación larga, el flujo de trabajo convencional suele implicar mover la pieza por varios puntos de soldadura o girarla para presentar cada soldadura a un robot fijo. Esto puede ser adecuado cuando las piezas son lo bastante ligeras como para manipularlas rápidamente y cuando distintas operaciones requieren estaciones específicas. Se vuelve ineficiente cuando el conjunto es pesado, flexible, sensible a la elevación desde el punto de vista de la seguridad, o tan largo que cada reposicionamiento afecta a la alineación.
Un robot montado sobre riel permite una disposición diferente: la fabricación permanece en un utillaje largo, mientras el robot atiende zonas definidas a lo largo de dicho utillaje. El resultado no es necesariamente una única soldadura ininterrumpida desde un extremo de la pieza hasta el otro. En muchos proyectos, el resultado más útil es la reducción de operaciones de manipulación entre grupos de soldaduras. El robot puede completar un conjunto de cordones accesibles en una zona, desplazarse a la siguiente y continuar sin liberar la pieza de sus referencias de posicionamiento.
Esta estabilidad importa porque la elevación y el reapriete repetidos pueden introducir pequeños desplazamientos que se acumulan a lo largo de un conjunto largo. Incluso cuando la soldadura en sí sigue siendo aceptable, una ubicación inconsistente de la pieza puede aumentar los ajustes de programación, el esfuerzo de inspección y el riesgo de retrabajo. Mantener la fabricación en un único sistema de referencias controlado facilita la conexión entre el ajuste previo, la soldadura robótica y la verificación dimensional posterior.
También existe un efecto de programación. Las grúas y los posicionadores rotativos suelen ser recursos compartidos. Si una operación de soldadura los necesita repetidamente para el reposicionamiento, su programación pasa a depender de las actividades circundantes. Un sistema de riel no elimina la necesidad de manipulación de materiales, pero puede eliminar las operaciones de elevación durante la secuencia de soldadura. Esto reduce el número de transferencias operativas que pueden interrumpir una ventana de producción planificada.
La longitud del riel debe definirse a partir del espacio de trabajo útil de soldadura
Un error frecuente de planificación consiste en especificar la longitud del riel basándose únicamente en la longitud nominal de la fabricación. Una pieza de 12 metros no requiere automáticamente un riel para robot de 12 metros. Tampoco un riel de 12 metros garantiza que puedan completarse todas las soldaduras de una pieza de 12 metros.
El cálculo pertinente comienza con el espacio de trabajo útil del robot en cada posición del carro. El brazo debe alcanzar la unión manteniendo un ángulo de antorcha aceptable, longitud libre de alambre, disposición de cables, holgura frente a colisiones y orientación de soldadura. Las zonas de los extremos requieren especial atención porque el robot puede necesitar espacio libre más allá del extremo físico de un cordón para aproximarse, iniciar, terminar o moverse alrededor de elementos locales.
Por lo tanto, el recorrido del riel debe considerar más aspectos que la longitud de la pieza:
- la longitud y ubicación de los cordones de soldadura reales;
- el voladizo del utillaje y las holguras de carga;
- el alcance del robot disponible a ambos lados de la línea central del carro;
- el espacio de aproximación y retirada en los extremos de cada soldadura;
- el acceso para servicio, el recorrido de la cadena portacables y los topes mecánicos finales;
- las futuras variantes de producto que puedan ser más largas, más anchas o tener una configuración diferente.
Una revisión digital de la disposición es valiosa antes de fijar definitivamente la superficie ocupada por el sistema. La revisión debe incluir el modelo de robot, la geometría del posicionador o utillaje, la posición del riel, el conjunto de antorcha, la disposición del alimentador de alambre, el vallado de seguridad y el mayor volumen de fabricación razonablemente previsible. Debe comprobar no solo si la antorcha puede tocar el cordón, sino si puede alcanzar ese cordón con una postura de soldadura estable y repetible.
La simulación de alcance también revela una segunda restricción: el acceso no equivale a productividad. Un robot puede alcanzar técnicamente una unión cerca del límite de su espacio de trabajo, pero moverse con libertad reducida, una ruta de cables deficiente o una holgura insuficiente para el hardware de seguimiento de cordones. El objetivo útil de diseño es un acceso repetible con margen de proceso, no el alcance teórico máximo mostrado en un diagrama de catálogo.
La precisión en recorridos largos depende de toda la cadena mecánica
Cuando un robot está montado sobre un riel lineal, la calidad de la soldadura depende de la relación entre la base del robot y la pieza de trabajo a lo largo de toda la longitud de recorrido. Un robot de alta precisión no puede compensar indefinidamente los errores de alineación del riel, el asentamiento del suelo, los anclajes flojos, la holgura del carro o un utillaje cuya altura varía de un extremo al otro.
La cuestión no es que cada riel deba cumplir un objetivo abstracto de precisión. La precisión requerida depende del tipo de unión, el proceso de soldadura, el ancho del cordón, el uso de seguimiento adaptativo y la variación permitida en las dimensiones finales de la fabricación. Las uniones de ranura estrecha, las soldaduras de filete cerca de superficies visibles y las soldaduras con tolerancias posicionales estrictas exigen mayor control que las uniones amplias y tolerantes. Lo importante es que la geometría del riel, las referencias del utillaje y las coordenadas programadas de la pieza permanezcan lo suficientemente coherentes para el proceso de soldadura seleccionado.
En instalaciones largas, la planificación del proyecto debe abordar las cimentaciones y la alineación del riel como trabajos críticos de instalación, en lugar de como una tarea civil secundaria. El riel necesita una estructura de soporte adecuadamente estable, rectitud y nivel verificados, anclaje fiable y un método para confirmar la repetibilidad posicional después de la instalación. También deben considerarse el movimiento térmico, la acumulación de residuos y la exposición a impactos cuando la celda se instala en áreas de fabricación pesada.
La calibración debe cubrir el eje externo además del brazo del robot. El controlador necesita una relación precisa entre el marco base del robot, el sistema de coordenadas del riel, los utillajes y los puntos de referencia de la pieza. Si la pieza se carga en distintas estaciones o en diferentes módulos de utillaje, cada disposición requiere una estrategia de coordenadas controlada. Tratar todas las piezas largas como si compartieran un único marco de referencia fijo puede generar desviaciones evitables.
La continuidad de la soldadura solo es útil cuando el ajuste está controlado
Las fabricaciones largas presentan un desafío recurrente para la automatización: el modelo CAD nominal puede ser recto, mientras que el conjunto real contiene variaciones acumuladas procedentes del corte, la soldadura por puntos, la distorsión térmica y la sujeción. Un robot puede desplazarse suavemente a lo largo de su riel y aun así no alcanzar la unión prevista si el cordón se desplaza respecto a la trayectoria programada.
Por ello, una disposición de 7 ejes debe considerarse junto con el control del ajuste, no como sustituto de este. Las aplicaciones robustas suelen definir tolerancias para la ubicación de los componentes, la separación de raíz, la posición de los puntos de soldadura, la limpieza de las uniones y la distorsión permitida antes de que comience la soldadura. Cuando la variación no puede reducirse lo suficiente, el sistema puede requerir detección por contacto, seguimiento de cordón a través del arco, visión láser o una combinación de estos métodos. La elección adecuada depende de la unión, el proceso de soldadura, el estado de la superficie y el requisito de tiempo de ciclo.
El seguimiento de cordones tiene límites. Puede compensar desviaciones locales dentro de su rango de funcionamiento, pero no puede hacer soldable una unión montada incorrectamente. También añade requisitos de configuración, validación y mantenimiento. En piezas con cascarilla, salpicaduras, imprimación, separaciones inconsistentes o puntos de soldadura irregulares, la fiabilidad de los sensores debe evaluarse en condiciones reales de producción, en lugar de suponerse a partir de una demostración.
Las soldaduras largas también requieren un control deliberado del aporte térmico y de la secuencia. Un robot montado sobre riel facilita el acceso a ubicaciones de soldadura distantes, pero puede fomentar un enfoque simplista de «soldar de un extremo al otro». Dependiendo de la rigidez de la pieza y de la disposición de las uniones, esa secuencia puede aumentar la distorsión. Para cumplir los requisitos dimensionales pueden ser necesarias la soldadura intermitente, estrategias de retroceso, secuencias de soldadura equilibradas, intervalos de enfriamiento controlados o la restricción mediante utillaje. La secuencia correcta es una decisión de ingeniería de fabricación, no un programa predeterminado del robot.
El corte y la preparación de bordes previos afectan a la utilización del robot
El tiempo de soldadura robótica suele analizarse en términos de tiempo de arco encendido, pero la fiabilidad de la celda de soldadura comienza antes. Los bordes cortados inconsistentes, los biseles incorrectos, las rebabas y la baja repetibilidad en la ubicación de orificios o ranuras pueden reducir el valor de un sistema de soldadura de largo recorrido. Cuando la unión llega fuera de su geometría esperada, el robot necesita recuperación adaptativa o intervención humana.
Para fabricaciones largas basadas en placas, el equipo de corte debe seleccionarse teniendo en cuenta el utillaje posterior y el proceso de soldadura. Unamáquina de corte por plasma CNC de pórtico puede ser relevante cuando es necesario cortar grandes placas de metal conductor antes del conformado y el montaje, especialmente porque el recorrido del pórtico y la capacidad de anidamiento permiten procesar disposiciones largas de piezas en bruto. Su valor para la automatización de la soldadura no reside únicamente en la velocidad de corte; reside en la capacidad de suministrar piezas con geometría repetible que puedan posicionarse de manera uniforme en los utillajes posteriores. El estado de los bordes debe seguir ajustándose al procedimiento de soldadura, incluida la eliminación de óxido, escoria o contaminantes cuando sea necesario.
Por lo tanto, los planes de proyecto deben conectar las tolerancias de corte, la variación de conformado, las prácticas de soldadura por puntos, el diseño del utillaje y los requisitos de detección del robot. Separar estas decisiones por departamentos puede llevar a que se exija a una costosa celda de soldadura absorber la variación introducida en las etapas previas.
Las zonas de seguridad se vuelven más complejas a medida que aumenta la distancia de recorrido
Una celda de robot fija tiene un espacio peligroso relativamente estable. Un robot montado sobre riel crea una zona peligrosa móvil a lo largo de la instalación. Esto afecta al vallado, los puntos de acceso con enclavamiento, el tendido de cables, la carga de materiales y la forma en que el personal entra en el área para realizar soldadura por puntos, inspección, limpieza o mantenimiento.
El concepto de seguridad debe distinguir entre soldadura automatizada, preparación manual, recuperación de fallos y carga de materiales. Un riel largo puede crear situaciones en las que un extremo de la celda está activo mientras el personal necesita acceso al otro. Que esto pueda permitirse depende de la evaluación de riesgos, la arquitectura de protección, el modo de funcionamiento y los requisitos locales aplicables. No debe suponerse que la separación física por distancia sea suficiente.
La extracción de humos también merece atención temprana. La soldadura sobre un utillaje largo puede desplazar considerablemente la fuente de humos durante un ciclo. Una única campana de extracción fija puede ser eficaz en una posición del riel e inadecuada en otra. La captación en origen, las campanas móviles, la extracción segmentada o las estrategias de cerramiento deben evaluarse en función de las ubicaciones reales de soldadura y de la secuencia de funcionamiento.
Cómo es un plan de implementación viable
Las aplicaciones más sólidas se definen en torno a una familia estable de piezas, en lugar de una ambición genérica de automatizar la soldadura. La familia de fabricaciones debe compartir suficiente similitud en el rango de longitudes, el diseño de uniones, el método de carga y los requisitos de calidad para que un único concepto de riel y utillaje pueda atenderla sin un trabajo de cambio excesivo.
Antes de comprometerse con un robot de soldadura ferroviario de 7 ejes, el proyecto debe establecer el volumen máximo de la pieza de trabajo en longitud y anchura, las soldaduras que deben automatizarse, las que seguirán siendo manuales, la variación prevista de las piezas, el rendimiento objetivo y la longitud de suelo disponible. También debe identificar si la fabricación puede permanecer en un solo utillaje durante la secuencia de soldadura requerida. Si son inevitables volteos frecuentes o rotaciones importantes, quizá sea necesario combinar un robot montado sobre riel con posicionadores, rotadores o varias estaciones de acceso.
Los criterios de aceptación deben ir más allá de una soldadura de demostración. Deben incluir una ubicación de carga repetible, alcance a todos los cordones designados, tiempo de ciclo con desplazamientos realistas entre soldaduras, calidad de soldadura conforme al procedimiento aplicable y los requisitos de inspección, recuperación mediante sensores cuando se utilicen, acceso seguro durante el funcionamiento normal y facilidad de mantenimiento del riel, el carro, el conjunto de antorcha y el sistema de cables.
El criterio central de planificación es sencillo: un séptimo eje crea valor cuando elimina movimientos que no aportan valor sin generar una nueva carga de coordinación. En fabricaciones largas, pesadas o que requieren una manipulación intensiva, la capacidad de mover el robot en lugar de la pieza de trabajo puede mejorar sustancialmente el flujo y el control. Sin embargo, el resultado depende de un diseño disciplinado del utillaje, una validación realista del alcance, una calidad estable de las piezas entrantes y un concepto de seguridad diseñado para una celda móvil, no simplemente de añadir longitud de riel a un robot convencional.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje