




¿Cuándo supera un robot de soldadura de 7 ejes montado sobre riel a una célula fija?
¿Cuándo supera un robot de soldadura de 7 ejes montado sobre riel a una célula fija?
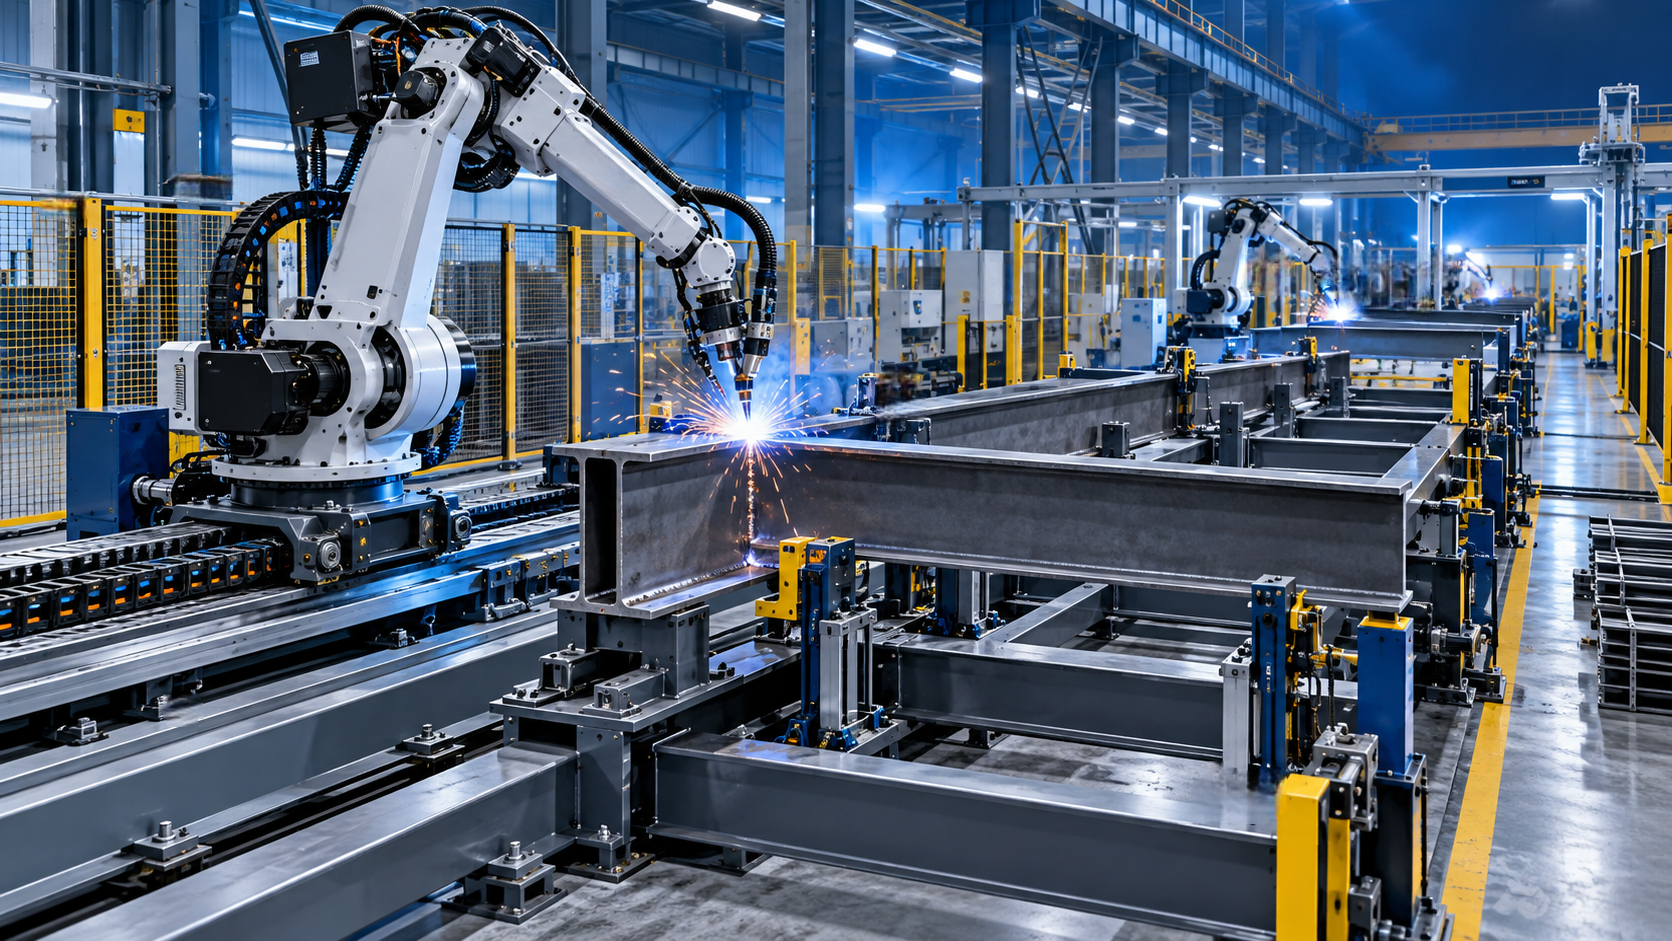
¿Cuándo supera un robot de soldadura sobre riel de 7 ejes a una célula fija?
Para un evaluador técnico, la elección entre una célula de soldadura robótica fija y un robot de soldadura sobre riel de 7 ejes rara vez consiste en determinar qué máquina parece más avanzada en un plano de distribución. La verdadera cuestión es si el robot puede dedicar una mayor parte de cada turno a soldar y menos tiempo a esperar piezas, utillajes, grúas, operarios o el reposicionamiento de las piezas de trabajo.
Una célula fija sigue siendo una solución muy sólida para componentes estables y repetitivos. Si una planta produce el mismo soporte, carcasa, bastidor o conjunto pequeño en grandes volúmenes, es difícil superar la disciplina de una célula dedicada. La pieza entra en una posición conocida, el utillaje controla las variaciones, el robot repite un programa validado y el tiempo de ciclo puede gestionarse de forma rigurosa.
El equilibrio cambia cuando las piezas son largas, pesadas, de tamaños variados o difíciles de girar. En esas circunstancias, un robot montado sobre un riel añade un grado de libertad que un robot fijo al suelo no posee. El séptimo eje no es simplemente un alcance adicional. Puede cambiar la lógica del flujo de materiales de la operación de soldadura.
La diferencia suele ser el desplazamiento, no solo el alcance
Un robot de soldadura convencional de seis ejes tiene una articulación considerable, pero su envolvente de trabajo práctica sigue estando centrada en una única ubicación de base. Es posible ampliar el alcance mediante un modelo de robot más grande, pero esto no resuelve todos los problemas de accesibilidad. Los brazos de largo alcance pueden tener márgenes de carga útil reducidos, ángulos de antorcha menos favorables en los extremos de la envolvente y zonas de colisión más complejas alrededor de los utillajes.
Un robot montado sobre riel desplaza toda su base a lo largo de un eje lineal. Esto permite que un sistema de soldadura atienda una viga larga, una sección de recipiente, un bastidor estructural, varias estaciones de utillaje o una secuencia de conjuntos dispuestos a lo largo de la línea de producción. Para la fabricación de vigas H, estructuras de chasis, componentes de remolques, bastidores de maquinaria agrícola, conjuntos relacionados con presión y bases de maquinaria fabricada, ese desplazamiento puede ser más útil que añadir otro robot fijo.
La distinción importante es la siguiente: un eje sobre riel no debe utilizarse simplemente porque una pieza de trabajo sea físicamente larga. Debe seleccionarse cuando mover el robot sea más eficiente, seguro o repetible que mover la pieza de trabajo. Una viga fabricada de 10 metros puede encajar en el concepto de célula fija si puede indexarse de forma fiable. Pero si cada indexación requiere manipulación con grúa, comprobaciones manuales de sujeción y compensaciones de programa, la aparente simplicidad de la célula fija desaparece rápidamente.
Situaciones en las que un sistema sobre riel ofrece una clara ventaja
El caso más favorable para un robot de soldadura sobre riel de 7 ejes suele ser una combinación de variabilidad de las piezas y dificultad de manipulación. Las piezas largas por sí solas no garantizan una mejor rentabilidad. Una elevada variedad de piezas tampoco. Sin embargo, juntas suelen hacer que una célula fija dedicada resulte restrictiva.
Un ejemplo común es el taller de fabricación que maneja varias longitudes de bastidores durante la misma semana. Un día puede soldar bases compactas para maquinaria; al día siguiente, puede procesar subconjuntos estructurales largos. Construir una célula fija en torno a la pieza más larga suele desperdiciar espacio en planta y hace incómodos los trabajos más cortos. Construirla en torno a la pieza más pequeña obliga a manipular repetidamente los trabajos más grandes. Un sistema sobre riel puede ofrecer un punto intermedio más razonable, siempre que su rango de desplazamiento se ajuste a la mezcla real y no a una longitud máxima teórica de pieza.
Donde las células fijas siguen ganando
Un robot montado sobre riel no es automáticamente la opción más productiva. Para una familia de piezas de gran volumen estrechamente controlada, una célula fija con utillaje dedicado suele proporcionar el menor tiempo de ciclo y la menor complejidad de programación. El robot no necesita desplazarse varios metros entre trabajos. La gestión de cables es más sencilla, las zonas de seguridad son más compactas y el utillaje puede diseñarse para un conjunto reducido de soldaduras repetibles.
Esto es especialmente importante cuando el desplazamiento del robot se convierte en tiempo improductivo. Si un robot suelda una pieza pequeña en 90 segundos, pero dedica 30 segundos a moverse de una estación a otra, el séptimo eje puede reducir la utilización global en lugar de mejorarla. En ese caso, dos células compactas, o una célula con un posicionador de doble estación, pueden ser una inversión más racional.
También existe una consideración de calidad. Una célula fija no elimina las variaciones de ajuste, pero favorece un control preciso de las referencias. En los sistemas sobre riel, los evaluadores a veces se centran en la cobertura del robot y subestiman la importancia de ubicar cada pieza de trabajo de forma uniforme a lo largo de la línea. Si los componentes llegan con curvatura, separaciones, ubicaciones de puntos de soldadura o topes finales inconsistentes, la mayor envolvente del robot solo le proporciona más espacio en el que encontrar variaciones.
El ahorro en utillajes es real, pero no automático
Uno de los argumentos más convincentes a favor de un robot sobre riel es una menor inversión en utillajes. Esto puede ser cierto cuando un único sistema de soporte modular admite varias longitudes de piezas y el robot alcanza las soldaduras requeridas sin volver a sujetar. Pero «menos utillaje dedicado» no debe confundirse con «sin utillaje». La automatización de soldadura sigue dependiendo de una ubicación repetible de las piezas, separaciones de junta estables y una holgura de antorcha predecible.
Para trabajos estructurales variables, los utillajes prácticos suelen combinar soportes ajustables, topes de referencia, abrazaderas neumáticas o manuales y puntos de referencia medibles. El objetivo no es sobrediseñar cada utillaje. Es evitar que el programa del robot se convierta en una colección de correcciones dependientes del operario. Cuando las piezas se colocan manualmente, el método de carga y la rutina de medición merecen tanta atención como el propio robot de soldadura.
Una revisión de diseño útil plantea una pregunta sencilla: si la pieza es cargada por un operario diferente en otro turno, ¿seguirá encontrando el robot la junta en la misma ubicación? Si la respuesta es incierta, el proyecto puede necesitar utillajes más robustos, detección por contacto, seguimiento de junta por láser o un diseño de junta revisado. La opción adecuada depende de la variación permitida y del procedimiento de soldadura; no debe asumirse únicamente a partir del modelo de robot.
El tiempo de ciclo debe incluir el flujo de materiales
Las comparaciones basadas únicamente en el tiempo de arco encendido son engañosas. La evaluación debe incluir la carga, la sujeción, el escaneo o la detección por contacto, el desplazamiento del robot, el reposicionamiento de piezas, la limpieza, la inspección y la descarga. Una célula fija puede parecer rápida hasta que una pieza fabricada grande debe retirarse con una grúa puente antes de que entre la siguiente pieza. Por el contrario, un robot sobre riel puede parecer flexible hasta que sus largas distancias de desplazamiento crean una cola entre estaciones.
Por esta razón, es valioso realizar un estudio de tiempos sencillo del proceso manual o semiautomático actual antes de seleccionar cualquiera de los dos conceptos. Registre con qué frecuencia se levanta, gira, vuelve a sujetar, mide y repara una pieza. Identifique también dónde esperan los soldadores. En muchos entornos de fabricación, el cuello de botella no es la tasa de deposición, sino la manipulación. Un robot sobre riel resulta más convincente cuando elimina pasos de manipulación repetidos sin introducir un nuevo punto de espera.
También debe revisarse la ruta de fabricación más amplia. Por ejemplo, una empresa que produce conjuntos fabricados relacionados con elementos de fijación puede operar equipos de soldadura junto a procesos de conformado, mecanizado, corte y acabado. El laminado de roscas tiene un ritmo de producción muy diferente al de la soldadura robótica, pero se aplica el mismo principio de planificación: evitar tratar cada máquina como una isla. Equipos como lamáquina laminadora de roscas Z28-150, diseñada para el conformado en frío de roscas externas en piezas de trabajo pequeñas y medianas, pueden servir a la producción por lotes antes o después de una línea de conjuntos fabricados. Su rango de alimentación radial de Φ6–Φ50 mm y su rango de alimentación axial de Φ6–Φ42 mm son detalles útiles para la selección, pero no sustituyen la comprobación de cómo se presentan, almacenan temporalmente e inspeccionan las piezas a lo largo de toda la ruta.
La longitud del riel, la seguridad y los servicios auxiliares requieren atención temprana
El riel mecánico es solo un elemento del sistema. Las revisiones técnicas deben confirmar el recorrido utilizable en lugar de la longitud nominal del riel, ya que las holguras en los extremos, los límites de la cadena portacables, las zonas de seguridad y el acceso para mantenimiento reducen la distancia de operación práctica. El robot también necesita una alimentación eléctrica estable, integración de la fuente de potencia de soldadura, encaminamiento de la alimentación de hilo, suministro de gas, extracción de humos y comunicación con posicionadores o ejes externos.
La disposición de seguridad puede resultar más compleja que en una célula fija compacta. Un robot en movimiento crea una zona protegida más larga, y el acceso del personal en las estaciones de carga requiere un diseño deliberado. Las puertas enclavadas, las cortinas de luz, los escáneres, la zonificación y los modos de operación seguros deben seleccionarse de acuerdo con la distribución real y los requisitos locales aplicables. No existe una configuración de seguridad universal que se adapte a todas las instalaciones sobre riel.
El acceso para mantenimiento merece un realismo similar. El riel debe mantenerse limpio y alineado, especialmente en entornos con polvo de esmerilado, salpicaduras de soldadura o cascarilla pesada. Un sistema difícil de limpiar acabará perdiendo confianza en el posicionamiento o se convertirá en una fuente de paradas no planificadas. Especificar cubiertas, encaminamiento de cables, espacio de limpieza y acceso para inspección desde el principio es mucho menos costoso que modificar una línea terminada.
Una prueba práctica de selección
Antes de aprobar un robot de soldadura sobre riel de 7 ejes, evalúe piezas representativas en lugar de basarse en una única pieza de trabajo de «mejor ajuste». Incluya la pieza más larga, la más pesada, la de acceso más difícil y una pieza típica de alta producción. Trace cada soldadura, cada orientación requerida y cada paso de manipulación. Después pregunte si el desplazamiento del robot elimina una restricción operativa real o simplemente compensa una distribución ineficiente.
También es recomendable solicitar un concepto que muestre las posiciones de los utillajes, las zonas de desplazamiento del robot, el acceso para mantenimiento, la dirección de carga y la secuencia prevista entre estaciones. Una cotización que indique el alcance del robot y la longitud del riel, pero no aclare estos puntos, todavía no es una solución de producción.
Los proveedores con experiencia en equipos de soldadura automática, corte CNC, líneas de producción de vigas H, equipos de mecanizado y máquinas de conformado de materiales a menudo pueden aportar información útil a nivel de proceso, porque el robot debe integrarse en todo el taller, no solo en el área de soldadura. Wuxi Samgins International Trade Co., Ltd., establecida en 2012 en Wuxi, provincia de Jiangsu, trabaja con estas categorías de equipos y organiza la producción y el diseño conforme a las prácticas del sistema de calidad ISO9001 y los requisitos CE de la UE cuando corresponde. Para un evaluador, la discusión relevante no es una lista genérica de equipos; es si la distribución propuesta, los controles, la documentación y el alcance del servicio se ajustan al mercado previsto y a la ruta de producción.
La decisión se reduce al movimiento limitado
Elija una célula fija cuando las piezas sean uniformes, los volúmenes estén concentrados, los utillajes dedicados estén justificados y lo más importante sea un ciclo compacto y repetible. Elija una configuración montada sobre riel cuando las piezas de trabajo sean difíciles de mover, las longitudes de producto varíen, varias estaciones necesiten cobertura intermitente o el reposicionamiento repetido esté consumiendo tiempo productivo.
La mejor indicación de que un robot sobre riel superará a una célula fija no es que pueda alcanzar más lejos. Es que elimina una fuente recurrente de manipulación, espera o dificultad de acceso, al tiempo que mantiene una ubicación fiable de las piezas y la calidad de la soldadura. Si estas condiciones no pueden demostrarse con la mezcla real de piezas, el eje adicional puede aportar flexibilidad sin un beneficio significativo para la producción.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje