




¿Son compatibles los robots de soldadura de 9 ejes con el software heredado de programación offline utilizado en la fabricación de puentes?
¿Son compatibles los robots de soldadura de 9 ejes con el software heredado de programación offline utilizado en la fabricación de puentes?
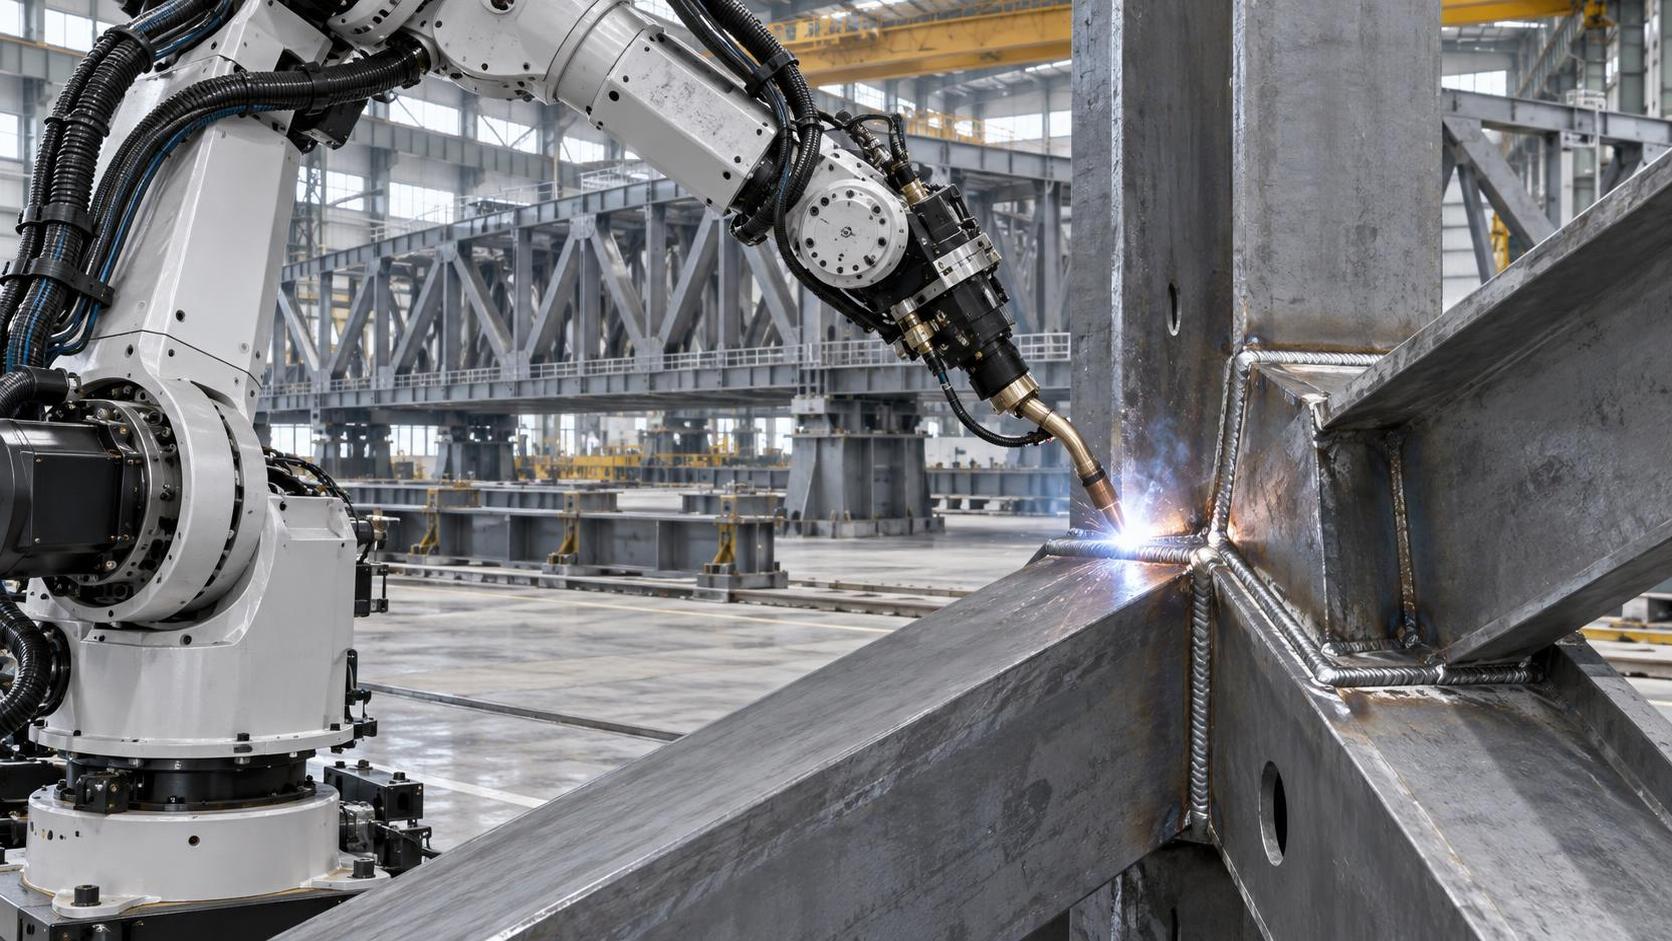
La compatibilidad no se trata solo de puertos, sino de la continuidad del flujo de trabajo
Si mantiene líneas de fabricación de puentes en el Sudeste Asiático, Europa o las Américas, y le acaban de pedir que evalúe un robot de soldadura de 9 ejes, probablemente no se esté preguntando: «¿Se conecta?». Se pregunta: «¿Mi equipo seguirá utilizando el mismo software de programación offline en el que ha confiado durante diez años? ¿Tendremos que capacitar de nuevo a todos? ¿Bajará la calidad de la soldadura durante la transición?». Ahí es donde comienza la verdadera integración: no en el puerto Ethernet, sino en el paso de exportación del modelo CAD.
Por qué la OLP heredada sigue siendo importante en las estructuras de acero
La fabricación de puentes rara vez funciona con plataformas nativas de la nube. La mayoría de los talleres de acero pesado siguen dependiendo de herramientas maduras de programación offline (OLP), algunas desarrolladas internamente y otras con licencia de proveedores como ESAB, ABB RobotStudio (versiones anteriores a 2018) o módulos Siemens NX CAM configurados para trabajos de cerchas y celosías. Estos sistemas suelen basarse en posprocesadores personalizados, lógica propietaria de validación de trayectorias y décadas de bibliotecas acumuladas de secuencias de soldadura. Introducir un robot nuevo no se trata solo de cinemática, sino de si los datos de trayectorias de herramienta existentes sobreviven a la conversión sin necesidad de retrabajo manual.
Un robot de 9 ejes añade dos ejes rotativos además de los brazos estándar de 6 ejes, normalmente a nivel de la antorcha o de la pieza de trabajo, para permitir acceso de envolvente completa alrededor de nodos complejos en cerchas de acero o placas de cartela. Sin embargo, esa flexibilidad no significa nada si su OLP no puede generar o verificar trayectorias que respeten esos grados de libertad adicionales. Peor aún, algunos sistemas heredados asumen una orientación TCP fija o ignoran las restricciones de acoplamiento de ejes, lo que provoca colisiones o soldaduras inalcanzables al importarlas en controladores más nuevos.
Qué significa realmente «compatible» en la práctica
En Wuxi Samgins International Trade Co., Ltd., un proveedor con más de una década de experiencia apoyando a fabricantes de estructuras en múltiples continentes, tratamos la compatibilidad como un requisito por capas:
- Fidelidad del intercambio de datos: Nuestros robots de soldadura de 9 ejes aceptan directamente archivos STEP AP242 e IGES de plataformas CAD comunes utilizadas en el diseño de puentes (p. ej., exportaciones de Tekla Structures y AutoCAD Civil 3D). No se necesitan traductores intermedios: solo geometría validada con capas y planos de referencia preservados.
- Transparencia del posprocesador: Proporcionamos plantillas de posprocesadores de código abierto compatibles con los principales entornos OLP. Si su taller utiliza un posprocesador personalizado, nuestro equipo de ingeniería trabaja con su personal de mantenimiento, no para sustituirlo, sino para ampliarlo con lógica de movimiento de 9 ejes.
- Extensibilidad de API: Para talleres que utilizan sistemas internos de programación o trazabilidad de QA, nuestros robots ofrecen endpoints RESTful para el estado de los trabajos, el registro de parámetros de soldadura y los códigos de error, sin necesidad de adaptar pasarelas OPC UA ni desarrollar middleware desde cero.
Esto no es teórico. Así es como apoyamos a clientes que operan flotas mixtas, con unidades Fanuc ARC más antiguas junto con celdas más nuevas de 9 ejes, en líneas de producción únicas para empalme de vigas H y ensamblaje de estructuras espaciales.
Un punto de referencia real: consistencia en la soldadura de cerchas
Tomemos como ejemplo la soldadura de nodos de cerchas, una tarea crítica en la que la desalineación o una entrada de calor inconsistente conlleva riesgo de fallo por fatiga bajo carga cíclica. Aquí, la compatibilidad con versiones anteriores no es una comodidad, sino una mitigación de riesgos. Por eso nuestraMáquina de soldadura para estructuras espaciales fue diseñada con capacidad de soldadura simultánea por ambos lados y oscilación de antorcha de ±25 mm, características que requieren una coordinación precisa entre la geometría de la pieza, la tolerancia de separación de la junta (3–5 cm) y la temporización de la trayectoria de la antorcha. Al integrarse con OLP heredada, los operadores no reconstruyen las trayectorias desde cero, sino que ajustan los parámetros de oscilación y verifican las envolventes de alcance mediante interfaces conocidas.
El modelo WJ-5500, por ejemplo, manipula piezas de hasta 5,5 metros de largo y 180 mm de diámetro, dimensiones habituales para elementos de celosía de puentes. Su sistema de sujeción hidráulica y elevación manual mediante husillo acomodan variaciones en el ajuste sin obligar a recalibrar. Además, debido a que su núcleo PLC es importado y está probado en campo conforme a las normas de detección de defectos de China (nivel Clase I/II), la integridad de la soldadura sigue siendo verificable incluso cuando la programación proviene de plataformas de software más antiguas.
Dónde falla la compatibilidad y cómo detectarlo a tiempo
No todas las afirmaciones de «9 ejes» son equivalentes. Algunos proveedores comercializan posicionadores de 3 ejes + brazos de 6 ejes como «9 ejes», pero omiten detalles críticos: ¿el posicionador está sincronizado en tiempo real? ¿El controlador gestiona la planificación de movimientos acoplados? ¿La OLP puede simular ambos ejes simultáneamente o los trata como movimientos secuenciales?
Haga estas preguntas antes de la compra:
- ¿Su OLP actual exporta trayectorias de herramienta con definiciones explícitas de acoplamiento de ejes, o solo puntos de paso cartesianos?
- ¿Su posprocesador puede generar código que respete los límites de articulación de *los nueve* ejes, y no solo de los seis primeros?
- ¿Sus especificaciones de procedimientos de soldadura (WPS) hacen referencia a la velocidad angular o al tiempo de permanencia en orientaciones específicas? Si es así, su OLP debe transmitir esos valores, no aproximarlos.
Hemos visto talleres perder tres semanas de tiempo de puesta en marcha porque su OLP asumía un ángulo de rotación de la antorcha fijo, solo para descubrir a mitad de la implementación que el noveno eje requería un ajuste dinámico de rotación para evitar que el alambre se enredara en alas cóncavas. La prevención comienza con pruebas a nivel de archivo, no con la puesta en marcha del robot.
No existe una solución única para todos, pero sí un estándar coherente
Wuxi Samgins no impulsa un adaptador universal. En cambio, mapeamos el flujo de trabajo OLP existente de cada cliente —su versión, macros personalizadas, formato de salida y puntos de control de validación— y después entregamos paquetes de integración validados conforme a procesos ISO 9001 y lógica de seguridad compatible con CE. Esto incluye documentación trazable a registros de parámetros de soldadura, marcas de tiempo de posición de ejes y registros de ciclos térmicos, para que los auditores de cumplimiento vean continuidad, no interrupción.
Para los técnicos de mantenimiento, esto se traduce en menos llamadas de emergencia durante el relevo de turnos, menos tiempo dedicado a aplicar ingeniería inversa a posprocesadores no documentados y mayor confianza en que una secuencia de soldadura generada en 2015 se comporte de manera idéntica en hardware implementado en 2024. Eso no es marketing: es lo que ocurre cuando la compatibilidad se diseña dentro de la arquitectura, en lugar de añadirse posteriormente.
Si su próxima actualización incluye robots de soldadura de 9 ejes, comience exportando una junta de cercha representativa de su OLP actual y pruébela después con el simulador nativo del robot, utilizando la geometría real de la pieza y el programa de soldadura. El resultado le dirá más que cualquier hoja de especificaciones.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje