




هل تتوافق روبوتات اللحام ذات 9 محاور مع برامج البرمجة غير المتصلة بالإنترنت القديمة المستخدمة في تصنيع الجسور؟
هل تتوافق روبوتات اللحام ذات 9 محاور مع برامج البرمجة غير المتصلة بالإنترنت القديمة المستخدمة في تصنيع الجسور؟
لا يقتصر التوافق على المنافذ، بل يتعلق باستمرارية سير العمل
إذا كنت تدير خطوط تصنيع الجسور في جنوب شرق آسيا أو أوروبا أو الأمريكتين، وطُلب منك للتو تقييم روبوت لحام بمحاور 9، فمن المرجح أنك لا تسأل: «هل يمكن توصيله؟» بل تسأل: «هل سيواصل فريقي استخدام برنامج البرمجة دون اتصال بالإنترنت نفسه الذي اعتمدوا عليه لمدة عشر سنوات؟ هل سنعيد تدريب الجميع؟ هل ستنخفض جودة اللحام أثناء الانتقال؟» هنا يبدأ التكامل الحقيقي، ليس عند منفذ Ethernet، بل عند خطوة تصدير نموذج CAD.
لماذا لا تزال OLP القديمة مهمة في قطاع الفولاذ الإنشائي
نادراً ما تعتمد صناعة الجسور على المنصات السحابية الأصلية. لا تزال معظم ورش الفولاذ الثقيل تعتمد على أدوات البرمجة دون اتصال بالإنترنت (OLP) الراسخة، بعضها مطور داخلياً والبعض الآخر مرخّص من موردين مثل ESAB أو ABB RobotStudio (إصدارات ما قبل 2018) أو وحدات Siemens NX CAM المهيأة لأعمال الجمالونات والهياكل الشبكية. تعتمد هذه الأنظمة غالباً على معالجات لاحقة مخصصة، ومنطق خاص للتحقق من المسارات، ومكتبات لتسلسلات اللحام تراكمت على مدى عقود. لا يتعلق إدخال روبوت جديد بالحركية فقط، بل بما إذا كانت بيانات مسار الأداة الحالية لديك ستبقى سليمة عند التحويل دون إعادة عمل يدوية.
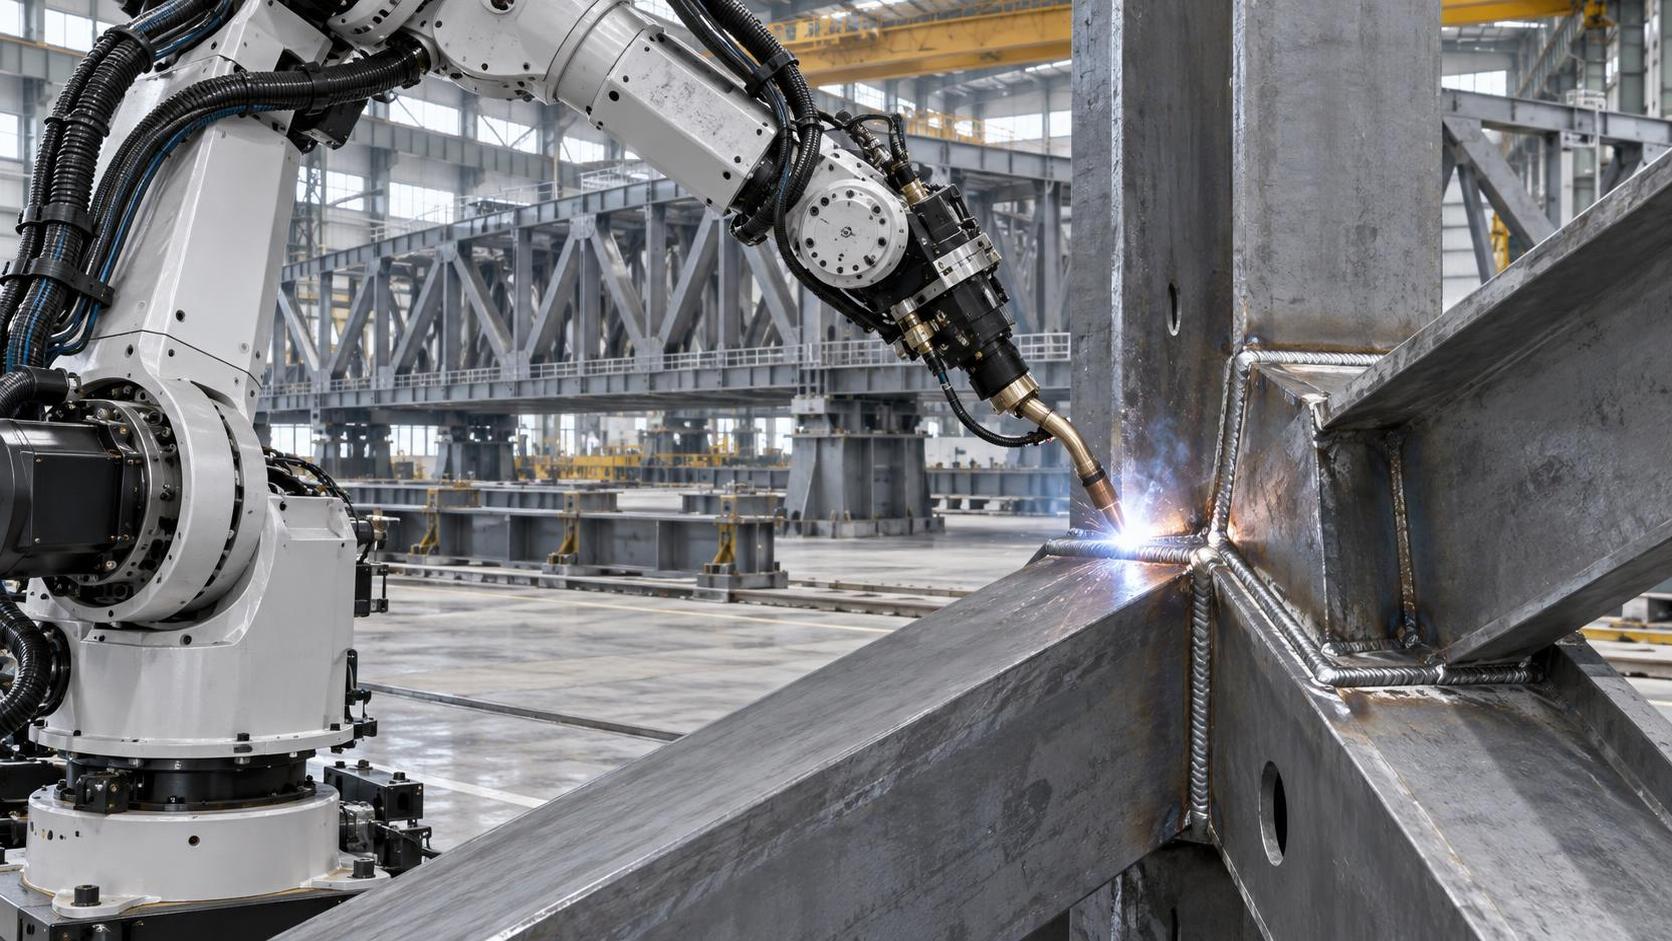
يضيف الروبوت ذو 9 محاور محورين دورانيين إلى الأذرع القياسية ذات 6 محاور، ويكونان عادةً عند مستوى شعلة اللحام أو قطعة العمل، لتمكين الوصول إلى كامل النطاق حول العقد المعقدة في الجمالونات الفولاذية أو صفائح التقوية. لكن هذه المرونة لا تعني شيئاً إذا لم تتمكن OLP لديك من إنشاء أو التحقق من مسارات تراعي درجات الحرية الإضافية تلك. والأسوأ من ذلك أن بعض الأنظمة القديمة تفترض اتجاهاً ثابتاً لـ TCP أو تتجاهل قيود اقتران المحاور، مما يؤدي إلى تصادمات أو لحامات يتعذر الوصول إليها عند استيرادها إلى وحدات تحكم أحدث.
ما الذي يعنيه «متوافق» فعلياً في التطبيق العملي
في شركة ووشي سامغينز للتجارة الدولية المحدودة، وهي مورد يتمتع بخبرة تزيد على عقد في دعم مصنّعي الهياكل الإنشائية في قارات متعددة، نتعامل مع التوافق باعتباره متطلباً متعدد الطبقات:
- دقة تبادل البيانات: تقبل روبوتات اللحام ذات 9 محاور لدينا ملفات STEP AP242 وIGES مباشرةً من منصات CAD الشائعة المستخدمة في تصميم الجسور (مثل Tekla Structures وملفات التصدير من AutoCAD Civil 3D). لا حاجة إلى مترجمات وسيطة، بل هندسة تم التحقق منها مع الحفاظ على الطبقات والمستويات المرجعية.
- شفافية المعالج اللاحق: نوفر قوالب معالجات لاحقة مفتوحة المصدر ومتوافقة مع بيئات OLP الرئيسية. إذا كانت ورشتك تستخدم معالجاً لاحقاً مخصصاً، يعمل فريقنا الهندسي مع موظفي الصيانة لديك، ليس لاستبداله، بل لتوسيعه بمنطق الحركة ذي 9 محاور.
- قابلية توسيع API: بالنسبة للورش التي تشغّل أنظمة داخلية للجدولة أو تتبع ضمان الجودة، تعرض روبوتاتنا نقاط نهاية RESTful لحالة المهام وتسجيل معلمات اللحام ورموز الأخطاء، دون الحاجة إلى تحديث بوابات OPC UA أو بناء برمجيات وسيطة من الصفر.
هذا ليس أمراً نظرياً. فهكذا ندعم العملاء الذين يشغّلون أساطيل مختلطة، تضم وحدات Fanuc ARC الأقدم إلى جانب خلايا أحدث ذات 9 محاور، على خطوط إنتاج واحدة لوصل عوارض H وتجميع الهياكل الفراغية.
مرجع عملي: اتساق لحام الجمالونات
لنأخذ لحام عقد الجمالونات، وهي مهمة بالغة الأهمية قد يؤدي فيها عدم المحاذاة أو عدم اتساق مدخلات الحرارة إلى خطر فشل الكلال تحت الأحمال الدورية. هنا، لا يُعد التوافق الرجعي مجرد ميزة مريحة، بل هو تخفيف للمخاطر. ولذلك صُمم جهاز لحام الهياكل الفراغية لدينا بقدرة على اللحام المتزامن من الجانبين وتذبذب لشعلة اللحام بمقدار ±25 mm، وهي ميزات تتطلب تنسيقاً دقيقاً بين هندسة القطعة وتفاوت فجوة الوصلة (3–5 cm) وتوقيت مسار الشعلة. وعند دمجه مع OLP القديمة، يعني ذلك أن المشغلين لا يعيدون بناء المسارات من الصفر، بل يضبطون معلمات التأرجح ويتحققون من نطاقات الوصول باستخدام واجهات مألوفة.
يتعامل طراز WJ-5500، على سبيل المثال، مع قطع عمل يصل طولها إلى 5.5 meters وقطرها إلى 180 mm، وهي أبعاد شائعة لأعضاء الشبكات الجسرية. يستوعب نظام التثبيت الهيدروليكي والرفع اليدوي باللولب الرئيسي اختلافات التجميع دون فرض إعادة المعايرة. وبما أن نواة PLC الخاصة به مستوردة ومختبرة ميدانياً وفقاً لمعايير كشف العيوب في الصين (مستوى Class I/II)، تظل سلامة اللحام قابلة للتحقق حتى عندما تأتي البرمجة من حزم برامج أقدم.
أين ينهار التوافق، وكيف تكتشف ذلك مبكراً
ليست كل ادعاءات «9 محاور» متساوية. يسوّق بعض الموردين مموضعات ذات 3 محاور مع أذرع ذات 6 محاور باعتبارها «9 محاور»، لكنهم يغفلون تفاصيل حاسمة: هل تتم مزامنة المموضع في الوقت الفعلي؟ هل تتعامل وحدة التحكم مع تخطيط الحركة المقترنة؟ هل تستطيع OLP محاكاة كلا المحورين في وقت واحد، أم تتعامل معهما كحركات متتابعة؟
اطرح هذه الأسئلة قبل الشراء:
- هل تصدّر OLP الحالية لديك مسارات الأدوات مع تعريفات صريحة لاقتران المحاور، أم نقاط مسار ديكارتية فقط؟
- هل يمكن للمعالج اللاحق لديك إنشاء رمز يراعي حدود الوصلات لجميع المحاور التسعة، وليس للمحاور الستة الأولى فقط؟
- هل تشير مواصفات إجراءات اللحام (WPS) إلى السرعة الزاوية أو زمن المكوث عند اتجاهات محددة؟ إذا كانت الإجابة نعم، فيجب أن تمرر OLP هذه القيم كما هي، لا أن تقرّبها.
لقد رأينا ورشاً تخسر ثلاثة أسابيع من وقت التشغيل التجريبي لأن OLP لديها افترضت زاوية دوران ثابتة للشعلة، لتكتشف في منتصف التنفيذ أن المحور التاسع يتطلب ضبطاً ديناميكياً للدوران لتجنب تشابك السلك على الحواف المقعرة. تبدأ الوقاية باختبار على مستوى الملف، لا بتشغيل الروبوت تجريبياً.
لا يوجد «مقاس واحد يناسب الجميع»، لكن يوجد معيار ثابت
لا تفرض ووشي سامغينز محولاً عالمياً. بدلاً من ذلك، نرسم خريطة لسير عمل OLP الحالي لكل عميل، بما يشمل الإصدار ووحدات الماكرو المخصصة وتنسيق الإخراج ونقاط التحقق، ثم نقدم حزم تكامل تم التحقق منها وفق عمليات ISO 9001 ومنطق السلامة المتوافق مع CE. ويشمل ذلك وثائق قابلة للتتبع وصولاً إلى سجلات معلمات اللحام والطوابع الزمنية لمواضع المحاور وسجلات الدورات الحرارية، بحيث يرى مدققو الامتثال استمرارية لا اضطراباً.
بالنسبة لفنيي الصيانة، يعني ذلك مكالمات طوارئ أقل أثناء تسليم الورديات، ووقتاً أقل للهندسة العكسية للمعالجات اللاحقة غير الموثقة، وثقة أكبر بأن تسلسل لحام تم إنشاؤه في 2015 سيعمل بصورة مطابقة على أجهزة تم نشرها في 2024. هذا ليس تسويقاً، بل ما يحدث عندما يُصمم التوافق ضمن البنية، لا يُضاف إليها لاحقاً.
إذا كانت ترقيتك القادمة تشمل روبوتات لحام ذات 9 محاور، فابدأ بتصدير وصلة جمالون نموذجية واحدة من OLP الحالية لديك، ثم اختبرها مقابل المحاكي الأصلي للروبوت باستخدام هندسة القطعة الفعلية وجدول اللحام. ستخبرك النتيجة بأكثر مما يمكن لأي ورقة مواصفات أن تخبرك به.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة