




¿Cómo puede un brazo robótico de manipulación para corte por láser mejorar el rendimiento de la chapa metálica?
¿Cómo puede un brazo robótico de manipulación para corte por láser mejorar el rendimiento de la chapa metálica?
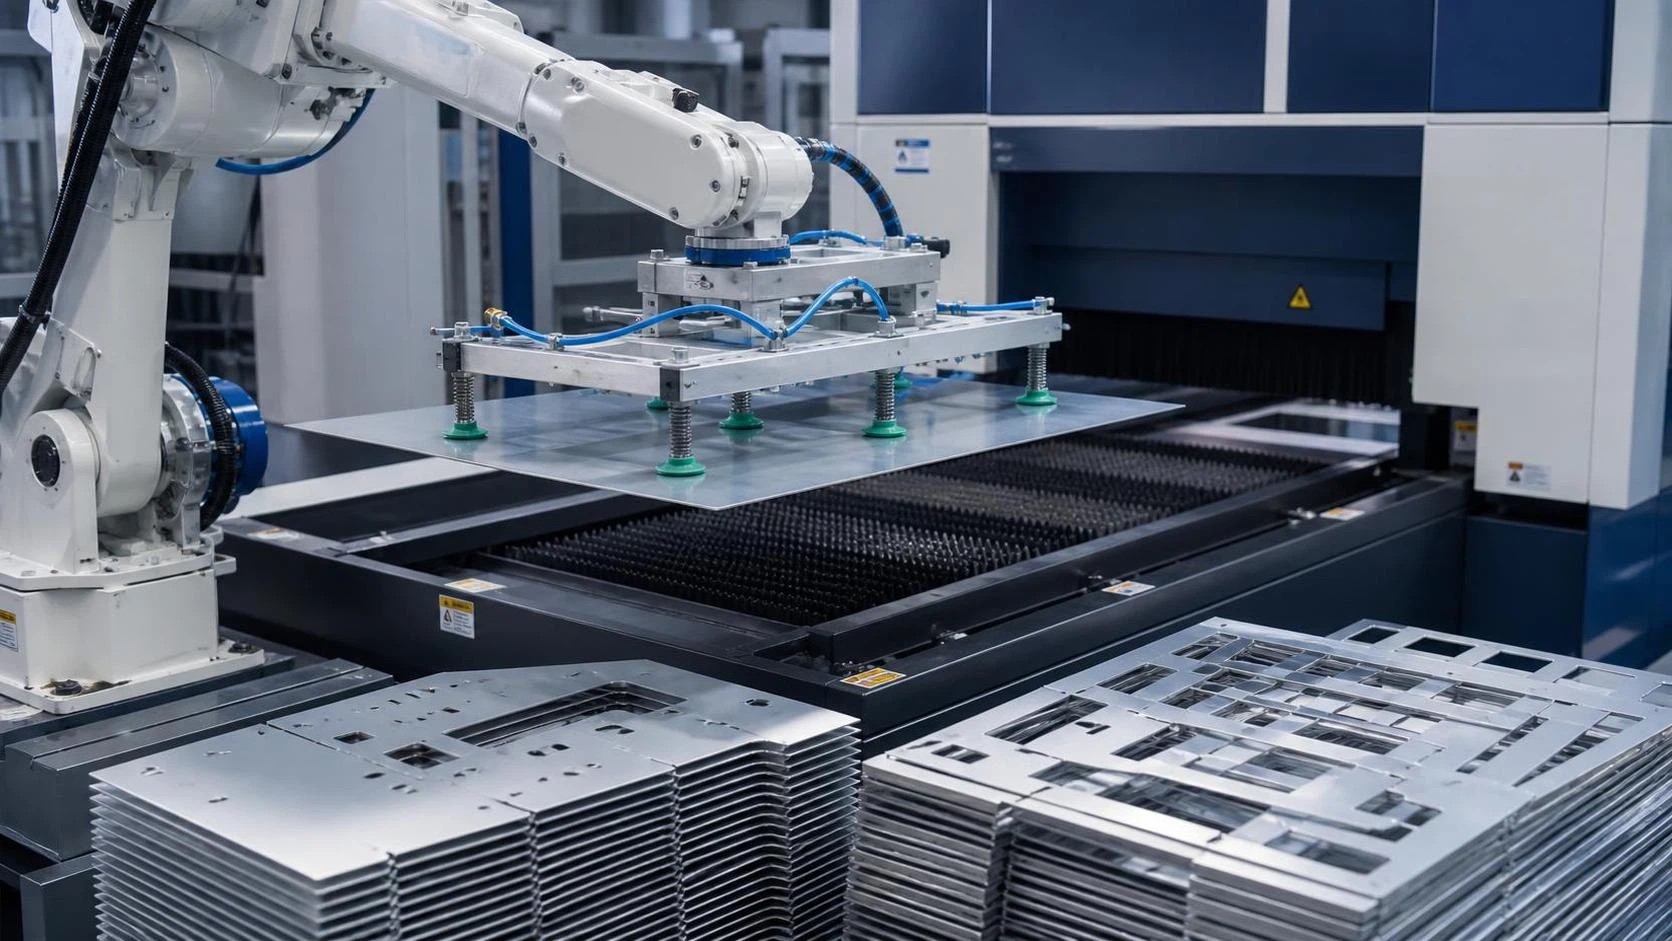
Para un gerente de proyecto, la capacidad de producción de chapa metálica rara vez está limitada únicamente por la potencia del láser. Una máquina de corte puede completar rápidamente un anidado, pero aun así dedicar tiempo valioso a esperar el material, a que un operario retire las chapas terminadas o a que las piezas se clasifiquen antes de que pueda comenzar el siguiente proceso. Es fácil subestimar estas interrupciones durante la planificación, pero se acumulan a lo largo de cada turno.
Un brazo robótico de manipulación para corte por láser aborda el aspecto menos visible de la producción: el movimiento de materiales. Al cargar automáticamente chapas en bruto, descargar esqueletos, apilar piezas cortadas y dirigir las piezas hacia el plegado, la soldadura o la inspección, el robot mantiene abastecida y en funcionamiento la célula láser. Para proyectos con plazos de entrega ajustados, combinaciones variables de pedidos o crecientes limitaciones de mano de obra, esa continuidad puede ser tan importante como la propia velocidad de corte.
El objetivo no es simplemente sustituir a una persona en la mesa de carga. Un sistema de manipulación robótica bien planificado crea un flujo más predecible desde la chapa entrante hasta la fabricación posterior. Esta previsibilidad facilita la programación, ayuda a proteger la calidad de las piezas cortadas y proporciona a los gerentes una base más clara para cotizar la capacidad.
La pérdida oculta de capacidad ocurre entre los ciclos de corte
En un área de corte por láser operada manualmente, un ciclo típico incluye más que el corte. Un operario debe seleccionar el material correcto, posicionar la chapa, confirmar su colocación, esperar a que termine el ciclo, retirar las piezas y los residuos, y preparar la siguiente chapa. Si las piezas deben separarse por orden de trabajo, el operario también puede tener que tomar decisiones bajo presión de tiempo mientras el láser está inactivo.
Ninguna de estas acciones individuales parece dramática. Sin embargo, cuando una máquina procesa muchos anidados al día, las pausas cortas se convierten en una fuente significativa de tiempo de corte disponible perdido. Esto es especialmente habitual en instalaciones que producen soportes, armarios, bastidores, carcasas, resguardos de máquinas y lotes mixtos de componentes personalizados.
Un brazo robótico de manipulación para corte por láser reduce estas brechas al asumir tareas físicas repetibles. Según el diseño de la célula, puede utilizar ventosas de vacío, pinzas magnéticas, herramientas tipo horquilla o una combinación de efectores finales para manipular chapas y piezas terminadas. El operario del láser puede entonces dedicar más atención a la estrategia de anidado, la verificación del proceso, la planificación de materiales y las excepciones que realmente requieren juicio humano.
Qué cambia realmente una célula robótica de manipulación láser
Las aplicaciones más eficaces no tratan al robot como un complemento aislado. Diseñan el robot, el almacenamiento de chapas, la cortadora láser, el transportador y el software de producción como un único sistema de flujo de materiales. El resultado es una secuencia que puede continuar con muchos menos puntos de intervención manual.
- Carga automática de chapas: El robot identifica o recibe instrucciones sobre el tipo de chapa requerido, la recoge de una ubicación de almacenamiento y la coloca sobre la mesa de corte por láser.
- Descarga de chapas terminadas: Tras el corte, el sistema retira la chapa procesada o transfiere las piezas a una estación de descarga sin requerir que un operario permanezca junto a la máquina.
- Manipulación de esqueletos y residuos: Los esqueletos remanentes pueden trasladarse a áreas designadas de eliminación o recuperación, reduciendo el desorden alrededor de la célula de corte.
- Clasificación y apilado de piezas: Cuando la geometría de la pieza y el concepto de automatización lo permiten, los componentes cortados pueden separarse en contenedores, palés o ubicaciones específicas del proceso.
- Transferencia a procesos posteriores: Las piezas pueden entregarse de forma organizada a operaciones de plegado, desbarbado, soldadura o montaje.
Esto no significa que todas las piezas puedan clasificarse automáticamente por completo. Las piezas pequeñas, las superficies delicadas, los micropuentes, los componentes anidados y los trabajos muy variables pueden requerir una lógica de manipulación diferente o intervención manual. La ventaja práctica es que el trabajo de producción repetitivo y estable puede automatizarse mientras las personas se ocupan de las excepciones.
Una mayor utilización del láser es solo la primera ventaja
El beneficio más evidente de la carga y descarga robóticas es que el láser puede dedicar una mayor parte de su tiempo programado a cortar en lugar de esperar. Sin embargo, los gerentes de proyecto suelen percibir el valor más amplio en la forma en que el sistema afecta al resto del trabajo.
Un programa de producción más fiable
Cuando la carga manual depende de que un operario específico esté disponible en el momento exacto en que termina un anidado, la planificación de la producción se vuelve frágil. Las pausas, los cambios de turno, las tareas en competencia y la fatiga pueden afectar al flujo. La manipulación robótica hace que el ciclo sea más consistente, especialmente durante tiradas más largas o períodos sin supervisión cuando lo permitan los procedimientos de seguridad y operación de la instalación.
La consistencia es importante cuando varios departamentos están conectados. Si el equipo de plegadora recibe piezas en oleadas irregulares, las colas de plegado aumentan. Si los soldadores reciben conjuntos incompletos, aumenta el trabajo en proceso. Una producción láser más estable facilita la sincronización de la mano de obra y los equipos posteriores.
Menos daños y menos confusiones evitables
Las piezas de chapa metálica pueden rayarse, doblarse, caerse o mezclarse con otro pedido durante la descarga y el apilado manuales. Este riesgo aumenta con materiales de bajo espesor, chapas revestidas, acabados de acero inoxidable, paneles grandes y anidados complejos que contienen muchos números de pieza.
Un robot sigue trayectorias de desplazamiento y posiciones de colocación programadas. Con pinzas, puntos de apoyo y reglas de gestión de apilado adecuados, puede manipular el material de manera repetible. Esto no elimina la necesidad de inspección de calidad, pero reduce la variación causada por una manipulación apresurada. Una mejor identificación de las piezas en la etapa de descarga también puede ayudar a evitar que un simple error de clasificación se convierta en un costoso retraso de montaje.
Mayor seguridad alrededor de chapas pesadas o difíciles de manipular
Las chapas grandes pueden ser difíciles de mover con seguridad, especialmente cuando los bordes del material son afilados, las superficies están aceitosas o la carga frecuente genera esfuerzos repetitivos. Un sistema robótico mantiene a los trabajadores alejados de muchos de los movimientos de elevación y alcance asociados con la transferencia de chapas. El valor en seguridad no se limita al cumplimiento normativo; también puede ayudar a retener operarios cualificados al hacer su trabajo menos exigente físicamente.
Aun así, la seguridad debe diseñarse, no suponerse. Las protecciones, los enclavamientos, las paradas de emergencia, las zonas seguras del robot, la supervisión de carga y los procedimientos claros de recuperación son esenciales. Las mejores células de automatización facilitan la producción normal sin hacer que la recuperación ante fallos sea confusa o peligrosa.
Dónde resulta más sólido el caso de negocio
No todas las operaciones de corte por láser necesitan el mismo nivel de automatización. Un taller pequeño que produce prototipos únicos puede beneficiarse más de una manipulación manual flexible que de una gran célula robótica. El caso se fortalece cuando la producción incluye manipulación repetida de materiales, múltiples turnos, un alto volumen de anidados estándar o retrasos recurrentes causados por la disponibilidad limitada de operarios.
Considere seriamente una solución de manipulación robótica cuando se cumpla una o más de las siguientes condiciones:
- La cortadora láser permanece inactiva con frecuencia mientras los operarios cargan chapas o retiran trabajos terminados.
- Los pesos de los materiales o los tamaños de chapa generan problemas ergonómicos recurrentes.
- Los pedidos incluyen piezas repetitivas con dimensiones estables y rutas previsibles.
- La operación funciona en turnos largos y necesita una producción fuera de horas punta más fiable.
- La mano de obra se está desviando de trabajos de fabricación cualificados hacia el movimiento rutinario de materiales.
- La trazabilidad, la separación de piezas y la preparación controlada son importantes para la entrega del proyecto.
- El plegado o la soldadura posteriores suelen esperar componentes cortados por láser.
La pregunta correcta no es: “¿Puede un robot mover esta chapa?”. Es: “¿Qué retrasos de nuestro proceso actual impiden que avance todo el proyecto?”. Esta distinción evita que las empresas inviertan en automatización que parece impresionante pero no resuelve el verdadero cuello de botella.
Comience por el flujo de materiales, no por las especificaciones del robot
Es tentador comparar la carga útil, el alcance y el tiempo de ciclo del robot antes de mapear el proceso. Estas especificaciones importan, pero deben seguir a una revisión práctica del flujo de trabajo. Los responsables de proyecto deben observar cómo entra el material en la instalación, dónde se almacena, cómo llega al láser, cómo se etiquetan las piezas terminadas y dónde esperan antes de la siguiente operación.
Varios detalles merecen atención temprana:
- Variedad de materiales: Identifique tamaños de chapa, rangos de espesor, calidades, condiciones superficiales y películas protectoras. El método de manipulación para el acero al carbono puede no ser adecuado para aluminio o acero inoxidable pulido.
- Geometría de las piezas: Las piezas pequeñas, las tiras estrechas, las piezas perforadas y las chapas cortadas deformadas pueden necesitar diferentes enfoques de separación y agarre.
- Gestión de remanentes: Decida si los remanentes utilizables volverán al almacenamiento, se rastrearán para futuros anidados o se tratarán como residuos.
- Expectativas de cambio: Un entorno de alta variedad necesita un concepto de automatización que pueda cambiar materiales y programas sin un tiempo de preparación excesivo.
- Espacio en planta: Las torres de almacenamiento, las envolventes de movimiento del robot, las vallas de seguridad, las mesas de descarga y las rutas de carretillas elevadoras deben considerarse conjuntamente.
- Conexión de datos: La información de los trabajos debe desplazarse de forma fiable entre el software de anidado, el controlador láser, los controles del robot y el proceso de gestión de producción de la fábrica.
Un buen proveedor planteará estas preguntas antes de recomendar una configuración. La respuesta puede ser una unidad compacta de carga/descarga para un láser, una célula robótica con almacenamiento automático o un sistema por fases que comienza con la carga y se amplía posteriormente a la clasificación.
La clasificación suele ser la parte difícil
La carga automática es relativamente sencilla porque las chapas en bruto tienen dimensiones previsibles. La descarga y clasificación son más complicadas. Las piezas pueden mantenerse en el anidado mediante pestañas, desplazarse tras completar el corte o ser demasiado pequeñas para una recogida fiable por vacío. Los anidados mixtos también pueden requerir distintos destinos para componentes diferentes.
Por esta razón, los gerentes deben ser cautelosos al evaluar un sistema basándose únicamente en una demostración ideal con piezas grandes y sencillas. Pregunte cómo el brazo robótico de manipulación para corte por láser gestionará las piezas reales que predominan en su programa de producción. Solicite una revisión de anidados representativos, incluidos materiales delgados, alta densidad de piezas, contornos complejos y componentes sensibles a las superficies.
A veces, el enfoque más productivo no consiste en automatizar todas las tareas de separación. Un sistema puede descargar chapas completas o grupos organizados de piezas a un área de preparación, donde un operario realiza la clasificación final mientras el láser continúa con el siguiente trabajo. Esta disposición híbrida aún puede eliminar la mayor fuente de tiempo inactivo sin imponer requisitos de automatización poco realistas.
Planifique la transferencia al plegado, desbarbado y soldadura
El corte por láser suele ser la operación inicial de una ruta de fabricación más larga. Si la manipulación robótica solo aumenta el número de piezas cortadas que permanecen sobre palés, el cuello de botella puede simplemente desplazarse a procesos posteriores. Por lo tanto, el plan de implementación debe incluir el siguiente proceso.
Por ejemplo, las piezas cortadas pueden necesitar acabado de bordes antes del conformado, o las piezas plegadas pueden pasar a conjuntos soldados. En instalaciones que también fabrican componentes de tubería, puede ser útil coordinar las inversiones en equipos entre flujos de trabajo separados pero conectados. Una solución de soldadura de tuberías como laEstación de Soldadura de Tuberías con Mandril de Servicio Pesado PPCW16 sirve para una aplicación diferente de la manipulación láser de chapa, pero ilustra el mismo principio operativo: una sujeción estable, un movimiento controlado y secuencias programadas pueden reducir la variabilidad en trabajos de fabricación repetitivos.
Para proyectos metálicos mixtos que incluyen bastidores de chapa metálica, placas cortadas y conjuntos de tuberías, el beneficio de gestión proviene de equilibrar estas etapas. Acelerar un departamento tiene poco valor si el siguiente no puede recibir, identificar y procesar la producción de forma ordenada.
Preguntas de implementación que evitan sorpresas costosas
Antes de aprobar un proyecto de manipulación robótica por láser, cree un breve plan de aceptación. Defina qué materiales y familias de piezas debe manejar el sistema, qué condiciones de ciclo se medirán y cómo se recuperará la célula de interrupciones comunes. Incluya a los operarios y al personal de mantenimiento en estas conversaciones; con frecuencia identifican problemas prácticos que no son visibles en los planos de distribución.
Las preguntas útiles incluyen:
- ¿Qué sucede si se recogen dos chapas juntas o si una chapa está ligeramente curvada?
- ¿Cómo confirma el sistema el tipo y el espesor del material antes de cargarlo?
- ¿Pueden los operarios acceder de forma segura a la mesa de corte para limpieza, preparación y resolución de problemas?
- ¿Qué piezas requieren retirada manual y cómo se programará ese trabajo?
- ¿Qué mantenimiento preventivo se requiere para las pinzas, los sistemas de vacío, los sensores, los rieles y los dispositivos de seguridad?
- ¿Puede el sistema adaptarse a futuras actualizaciones del láser, posiciones de almacenamiento adicionales o un segundo turno?
- ¿Cómo medirán los equipos de producción la mejora: tiempo de actividad del láser, piezas por turno, plazo de entrega, horas de mano de obra o trabajo en proceso?
Las respuestas claras convierten la automatización de una compra de capital en una solución operativa. También ayudan a los gerentes a comparar propuestas de forma justa, ya que el precio inicial más bajo del equipo puede no incluir las herramientas, la integración, la formación o el soporte necesarios para lograr una producción estable.
Un camino práctico hacia una producción de chapa metálica más fiable
Un brazo robótico de manipulación para corte por láser mejora la capacidad de producción porque elimina el ritmo de paradas y arranques que suele rodear a una máquina por lo demás rápida. Mantiene el material en movimiento, hace que los tiempos de producción sean más repetibles, reduce la elevación manual innecesaria y crea una conexión más sólida entre el corte y la fabricación posterior.
Los proyectos más exitosos comienzan con una visión realista de las limitaciones actuales. Trace los retrasos, identifique las familias de piezas más adecuadas para la automatización y defina cómo se moverá el material después del corte, no solo hacia el láser. Con el diseño adecuado de la célula y una planificación disciplinada del proceso, la manipulación robótica puede ayudar a las operaciones de chapa metálica a ofrecer una capacidad más predecible sin sacrificar la flexibilidad que exige la fabricación personalizada.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje