




Как роботизированная рука для загрузки/выгрузки при лазерной резке может повысить производительность обработки листового металла?
Как роботизированная рука для загрузки/выгрузки при лазерной резке может повысить производительность обработки листового металла?
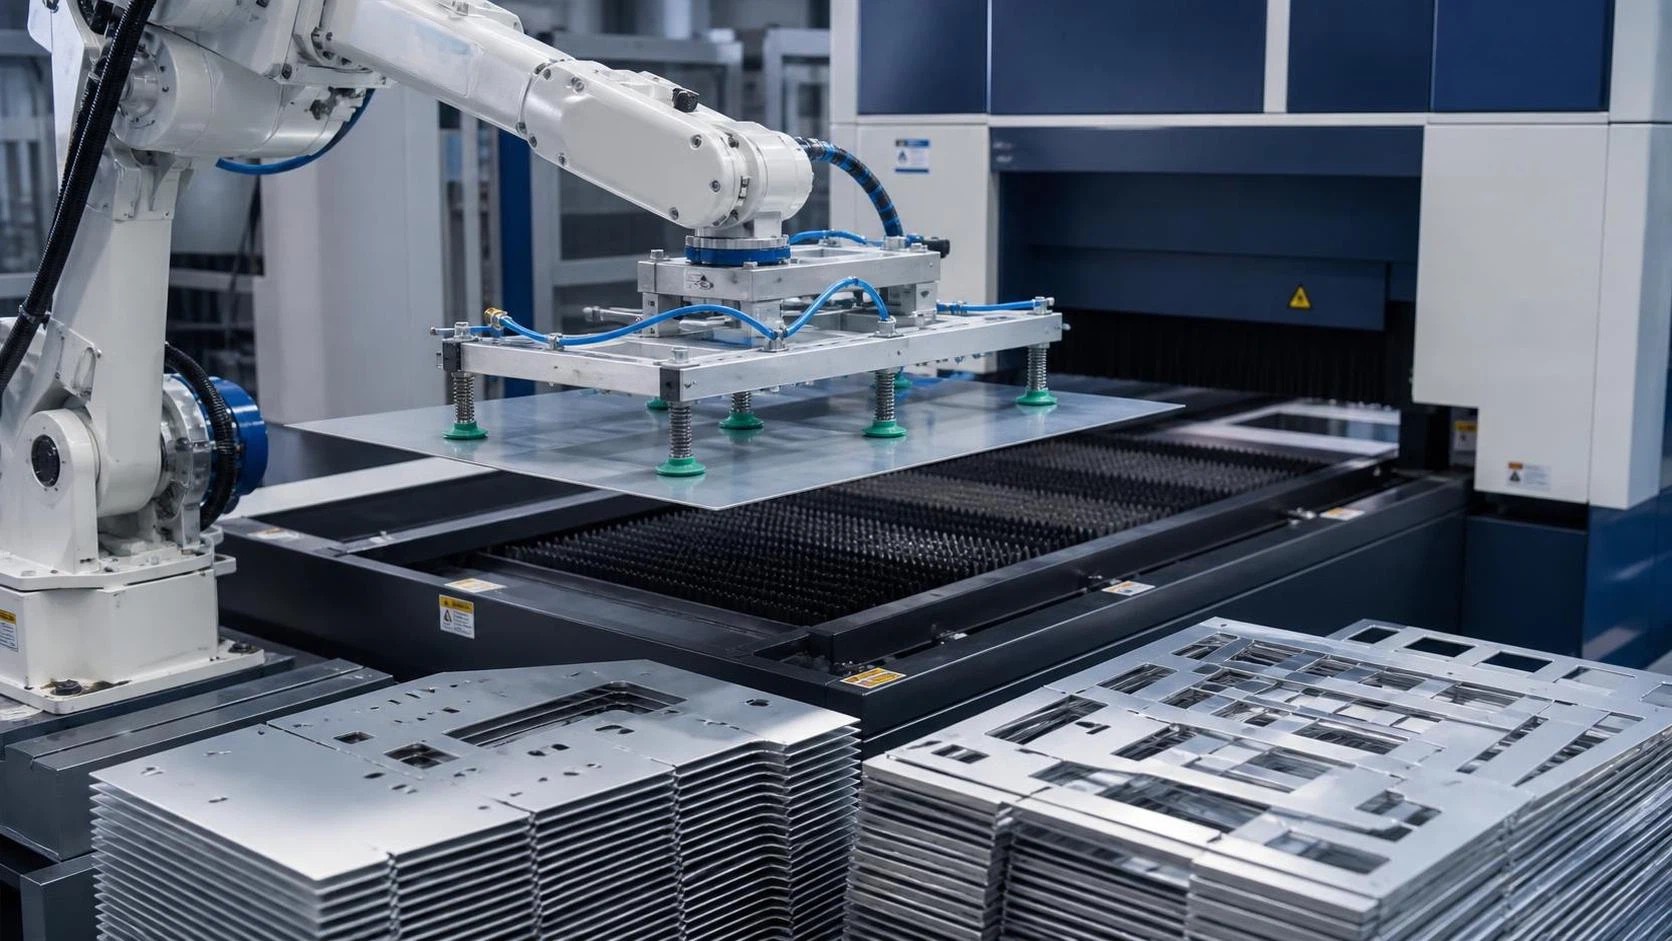
Для руководителя проекта пропускная способность участка листового металла редко ограничивается только мощностью лазера. Станок для резки может быстро обработать карту раскроя, но при этом все равно терять ценное время в ожидании материала, в ожидании оператора для снятия готовых листов или в ожидании сортировки деталей перед началом следующего процесса. Такие перерывы легко недооценить при планировании, однако они накапливаются в течение каждой смены.
Манипуляторный робот для лазерной резки решает менее заметную сторону производства: перемещение материалов. Автоматически загружая исходные листы, выгружая скелетные остатки, укладывая вырезанные заготовки в штабели и направляя детали на гибку, сварку или контроль, робот обеспечивает непрерывную подачу материала и работу лазерной ячейки. Для проектов со сжатыми сроками поставки, изменчивой структурой заказов или растущими ограничениями по трудовым ресурсам такая непрерывность может быть не менее важна, чем сама скорость резки.
Цель состоит не просто в замене человека у стола загрузки. Грамотно спланированная роботизированная система перемещения создает более предсказуемый поток от поступающих листовых материалов до последующих операций изготовления. Такая предсказуемость упрощает планирование, помогает сохранять качество вырезанных деталей и дает руководителям более четкую основу для расчета производственных мощностей при подготовке предложений.
Скрытые потери производительности возникают между циклами резки
На участке лазерной резки с ручным управлением типовой цикл включает не только резку. Оператор должен выбрать правильный материал, разместить лист, подтвердить его положение, дождаться завершения цикла, убрать детали и отходы, а затем подготовить следующий лист. Если детали необходимо разделять по производственным заказам, оператору также приходится принимать решения в условиях дефицита времени, пока лазер простаивает.
Ни одно из этих отдельных действий не выглядит значительным. Однако, когда станок обрабатывает много карт раскроя в день, короткие паузы становятся существенным источником потерь доступного времени резки. Это особенно характерно для предприятий, выпускающих кронштейны, шкафы, рамы, корпуса, защитные ограждения для оборудования и смешанные партии нестандартных компонентов.
Манипуляторный робот для лазерной резки сокращает эти промежутки, выполняя повторяемые физические задачи. В зависимости от конструкции ячейки он может использовать вакуумные присоски, магнитные захваты, вилочные приспособления или комбинацию концевых эффекторов для работы с листами и готовыми деталями. Тогда оператор лазера может уделять больше внимания стратегии раскроя, проверке процесса, планированию материалов и исключениям, действительно требующим человеческого суждения.
Что фактически меняет роботизированная ячейка лазерной обработки
Наиболее эффективные решения не рассматривают робота как изолированное дополнительное устройство. В них робот, хранение листов, лазерный станок, конвейер и производственное программное обеспечение проектируются как единая система материального потока. В результате формируется последовательность операций, которая может продолжаться с гораздо меньшим количеством ручных вмешательств.
- Автоматическая загрузка листов: Робот определяет или получает инструкции о требуемом типе листа, берет его из места хранения и размещает на столе лазерной резки.
- Выгрузка обработанных листов: После резки система снимает обработанный лист или передает детали на станцию выгрузки, не требуя постоянного присутствия оператора у станка.
- Обращение со скелетными остатками и отходами: Остатки после раскроя могут перемещаться в специально отведенные зоны утилизации или возврата материала, уменьшая беспорядок вокруг ячейки резки.
- Сортировка и штабелирование деталей: Если геометрия деталей и концепция автоматизации позволяют, вырезанные компоненты могут распределяться по контейнерам, паллетам или местам, предназначенным для конкретных процессов.
- Передача на последующие операции: Детали могут организованно подаваться на гибку, удаление заусенцев, сварку или сборку.
Это не означает, что каждую деталь можно полностью сортировать автоматически. Небольшие детали, чувствительные поверхности, микроперемычки, вложенные компоненты и работы с высокой вариативностью могут требовать иной логики обращения или ручного вмешательства. Практическое преимущество заключается в том, что повторяющиеся стабильные производственные операции можно автоматизировать, а люди будут заниматься исключениями.
Повышение использования лазера — лишь первое преимущество
Наиболее очевидное преимущество роботизированной загрузки и выгрузки заключается в том, что лазер может тратить большую часть запланированного времени на резку, а не на ожидание. Однако руководители проектов обычно видят более широкую ценность в том, как система влияет на остальную часть работы.
Более надежный производственный график
Когда ручная загрузка зависит от доступности конкретного оператора именно в момент завершения карты раскроя, сроки производства становятся нестабильными. Перерывы, смена смен, конкурирующие задачи и усталость могут влиять на поток. Роботизированное перемещение делает цикл более стабильным, особенно при длительных сериях или в периоды работы без оператора, допускаемые правилами безопасности и эксплуатации предприятия.
Стабильность важна, когда взаимосвязаны несколько подразделений. Если команда листогибочных прессов получает детали неравномерными волнами, очереди на гибку растут. Если сварщики получают неполные комплекты, увеличивается объем незавершенного производства. Более ровный выпуск лазерного участка упрощает синхронизацию последующего персонала и оборудования.
Меньше повреждений и предотвратимых ошибок смешения
Детали из листового металла могут быть поцарапаны, согнуты, уронены или смешаны с другим заказом при ручной выгрузке и штабелировании. Этот риск возрастает при работе с тонколистовым материалом, листами с покрытием, нержавеющей сталью с финишной поверхностью, крупными панелями и сложными картами раскроя с большим количеством номеров деталей.
Робот следует запрограммированным траекториям и позициям размещения. При использовании подходящих захватов, точек опоры и правил управления штабелями он может обращаться с материалом повторяемым образом. Это не устраняет необходимость контроля качества, но снижает вариативность, вызванную поспешным обращением. Более точная идентификация деталей на этапе выгрузки также помогает предотвратить превращение простой ошибки сортировки в дорогостоящую задержку сборки.
Повышение безопасности при работе с тяжелыми или неудобными листами
Крупные листы могут быть сложны для безопасного перемещения, особенно когда кромки материала острые, поверхности маслянистые или частая загрузка вызывает повторяющиеся нагрузки. Роботизированная система избавляет работников от многих подъемных и вытягивающих движений, связанных с перемещением листов. Ценность для безопасности заключается не только в соблюдении требований; она также может помочь удержать квалифицированных операторов, сделав их работу менее физически изнурительной.
Тем не менее безопасность должна быть спроектирована, а не предполагаться. Защитные ограждения, блокировки, аварийные остановы, безопасные зоны робота, контроль нагрузки и четкие процедуры восстановления являются обязательными. Лучшие автоматизированные ячейки упрощают нормальное производство, не делая устранение неисправностей запутанным или опасным.
Где экономическое обоснование наиболее убедительно
Не каждой операции лазерной резки требуется одинаковый уровень автоматизации. Небольшая мастерская, выпускающая единичные прототипы, может получить больше пользы от гибкого ручного обращения, чем от крупной роботизированной ячейки. Необходимость становится более очевидной, когда производство включает повторяющееся перемещение материалов, несколько смен, большой объем стандартных карт раскроя или регулярные задержки из-за ограниченной доступности операторов.
Серьезно рассмотрите роботизированное решение для перемещения, если применимо одно или несколько следующих условий:
- Лазерный станок часто простаивает, пока операторы загружают листы или убирают готовую продукцию.
- Вес материалов или размеры листов регулярно создают эргономические проблемы.
- Заказы включают повторяющиеся детали со стабильными размерами и предсказуемой маршрутизацией.
- Предприятие работает длительными сменами и нуждается в более надежном производстве в непиковые часы.
- Трудовые ресурсы отвлекаются от квалифицированных производственных операций на рутинное перемещение материалов.
- Прослеживаемость, разделение деталей и контролируемое промежуточное размещение важны для выполнения проекта.
- Последующие операции гибки или сварки часто ожидают компонентов лазерной резки.
Правильный вопрос не в том: «Может ли робот переместить этот лист?» Он звучит так: «Какие задержки в нашем текущем процессе мешают продвижению всего проекта?» Такое различие предотвращает инвестиции компаний в автоматизацию, которая выглядит впечатляюще, но не устраняет реальное узкое место.
Начинайте с материального потока, а не со спецификации робота
До картирования процесса легко поддаться соблазну сравнивать грузоподъемность робота, его рабочий радиус и время цикла. Эти характеристики важны, но им должен предшествовать практический анализ рабочего процесса. Руководителям проектов следует наблюдать, как материал поступает на предприятие, где он хранится, как подается к лазеру, как маркируются готовые детали и где они ожидают следующей операции.
Несколько деталей требуют раннего внимания:
- Разнообразие материалов: Определите размеры листов, диапазоны толщин, марки, состояние поверхностей и защитные пленки. Метод обращения с углеродистой сталью может не подходить для алюминия или полированной нержавеющей стали.
- Геометрия деталей: Малые заготовки, узкие полосы, перфорированные детали и деформированные после резки листы могут требовать разных подходов к разделению и захвату.
- Управление остатками: Решите, будут ли пригодные остатки возвращаться на хранение, отслеживаться для будущих карт раскроя или рассматриваться как отходы.
- Ожидания по переналадке: Среда с большим ассортиментом требует концепции автоматизации, способной переключать материалы и программы без чрезмерного времени настройки.
- Производственная площадь: Башни хранения, зоны перемещения робота, защитные ограждения, столы выгрузки и маршруты погрузчиков необходимо рассматривать совместно.
- Подключение данных: Информация о заданиях должна надежно передаваться между программным обеспечением раскроя, контроллером лазера, системами управления роботом и процессом управления производством на предприятии.
Хороший поставщик задаст эти вопросы до рекомендации конфигурации. Решением может быть компактная установка загрузки/выгрузки для одного лазера, роботизированная ячейка с автоматическим хранением или поэтапная система, начинающаяся с загрузки и позднее расширяемая до сортировки.
Сортировка часто является сложной частью
Автоматическая загрузка относительно проста, поскольку исходные листы имеют предсказуемые размеры. Выгрузка и сортировка сложнее. Детали могут удерживаться в карте раскроя перемычками, смещаться после завершения резки или быть слишком малы для надежного вакуумного захвата. Смешанные карты раскроя также могут требовать разных мест назначения для различных компонентов.
По этой причине руководителям следует с осторожностью оценивать систему только по идеальной демонстрации с крупными простыми деталями. Спросите, как манипуляторный робот для лазерной резки будет работать с фактическими деталями, которые преобладают в вашем производственном графике. Запросите анализ представительных карт раскроя, включая тонкий материал, высокую плотность деталей, сложные контуры и компоненты с чувствительной поверхностью.
Иногда наиболее производительный подход заключается не в автоматизации каждой задачи разделения. Система может выгружать целые листы или организованные группы деталей в зону промежуточного размещения, где оператор выполняет окончательную сортировку, пока лазер продолжает следующую работу. Такое гибридное решение все равно может устранить крупнейший источник простоев, не создавая нереалистичных требований к автоматизации.
Планируйте передачу на гибку, удаление заусенцев и сварку
Лазерная резка часто является начальной операцией в более длинном маршруте изготовления. Если роботизированное перемещение лишь увеличивает количество вырезанных деталей, лежащих на паллетах, узкое место может просто переместиться на следующие этапы. Поэтому план внедрения должен включать последующий процесс.
Например, вырезанным заготовкам может требоваться обработка кромок перед формовкой, либо согнутые детали могут поступать в сварные сборки. На предприятиях, которые также изготавливают трубные компоненты, может быть полезно координировать инвестиции в оборудование между отдельными, но связанными производственными потоками. Решение для сварки труб, такое кактяжелонагруженная станция сварки труб с патроном PPCW16, предназначено для иной задачи, чем обработка листов лазером, но оно иллюстрирует тот же производственный принцип: стабильное зажимное крепление, контролируемое движение и запрограммированные последовательности могут снизить вариативность в повторяющихся производственных операциях.
Для комплексных металлообрабатывающих проектов, включающих рамы из листового металла, вырезанные пластины и трубные сборки, управленческая выгода достигается за счет балансировки этих этапов. Ускорение одного подразделения имеет мало смысла, если следующее подразделение не может организованно принять, идентифицировать и обработать его выпуск.
Вопросы внедрения, позволяющие избежать дорогостоящих сюрпризов
Перед утверждением проекта роботизированной системы лазерного перемещения подготовьте краткий план приемки. Определите, с какими материалами и семействами деталей должна работать система, какие условия цикла будут измеряться и как ячейка будет восстанавливаться после типичных перебоев. Включите операторов и обслуживающий персонал в эти обсуждения; они часто выявляют практические вопросы, не видимые на чертежах компоновки.
Полезные вопросы включают:
- Что произойдет, если будут захвачены два листа одновременно или если лист слегка изогнут?
- Как система подтверждает тип и толщину материала перед загрузкой?
- Могут ли операторы безопасно получить доступ к столу резки для очистки, настройки и устранения неисправностей?
- Какие детали требуют ручного снятия и как будет запланирована эта работа?
- Какое профилактическое обслуживание требуется для захватов, вакуумных систем, датчиков, направляющих и устройств безопасности?
- Может ли система учитывать будущую модернизацию лазера, дополнительные позиции хранения или вторую смену?
- Как производственные команды будут измерять улучшение: временем работы лазера, количеством деталей за смену, сроком выполнения, трудозатратами или объемом незавершенного производства?
Четкие ответы превращают автоматизацию из капитальной покупки в производственное решение. Они также помогают руководителям справедливо сравнивать предложения, поскольку самая низкая начальная цена оборудования может не включать оснастку, интеграцию, обучение или поддержку, необходимые для достижения стабильного производства.
Практический путь к более надежному выпуску изделий из листового металла
Манипуляторный робот для лазерной резки повышает пропускную способность, поскольку устраняет ритм остановок и запусков, который часто окружает в остальном быстрый станок. Он поддерживает движение материала, делает производственные сроки более повторяемыми, снижает ненужные ручные подъемы и создает более прочную связь между резкой и последующими операциями изготовления.
Наиболее успешные проекты начинаются с реалистичного понимания текущих ограничений. Проанализируйте задержки, определите семейства деталей, наиболее подходящие для автоматизации, и установите, как материал будет перемещаться после резки, а не только подаваться в лазер. При правильной конструкции ячейки и дисциплинированном планировании процессов роботизированное перемещение может помочь операциям с листовым металлом обеспечить более предсказуемую производственную мощность без ущерба для гибкости, необходимой при изготовлении на заказ.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение