




Выбор манипуляторного роботизированного манипулятора для листогибочных прессов: грузоподъёмность, рабочая зона и безопасность
Выбор манипуляторного роботизированного манипулятора для листогибочных прессов: грузоподъёмность, рабочая зона и безопасность
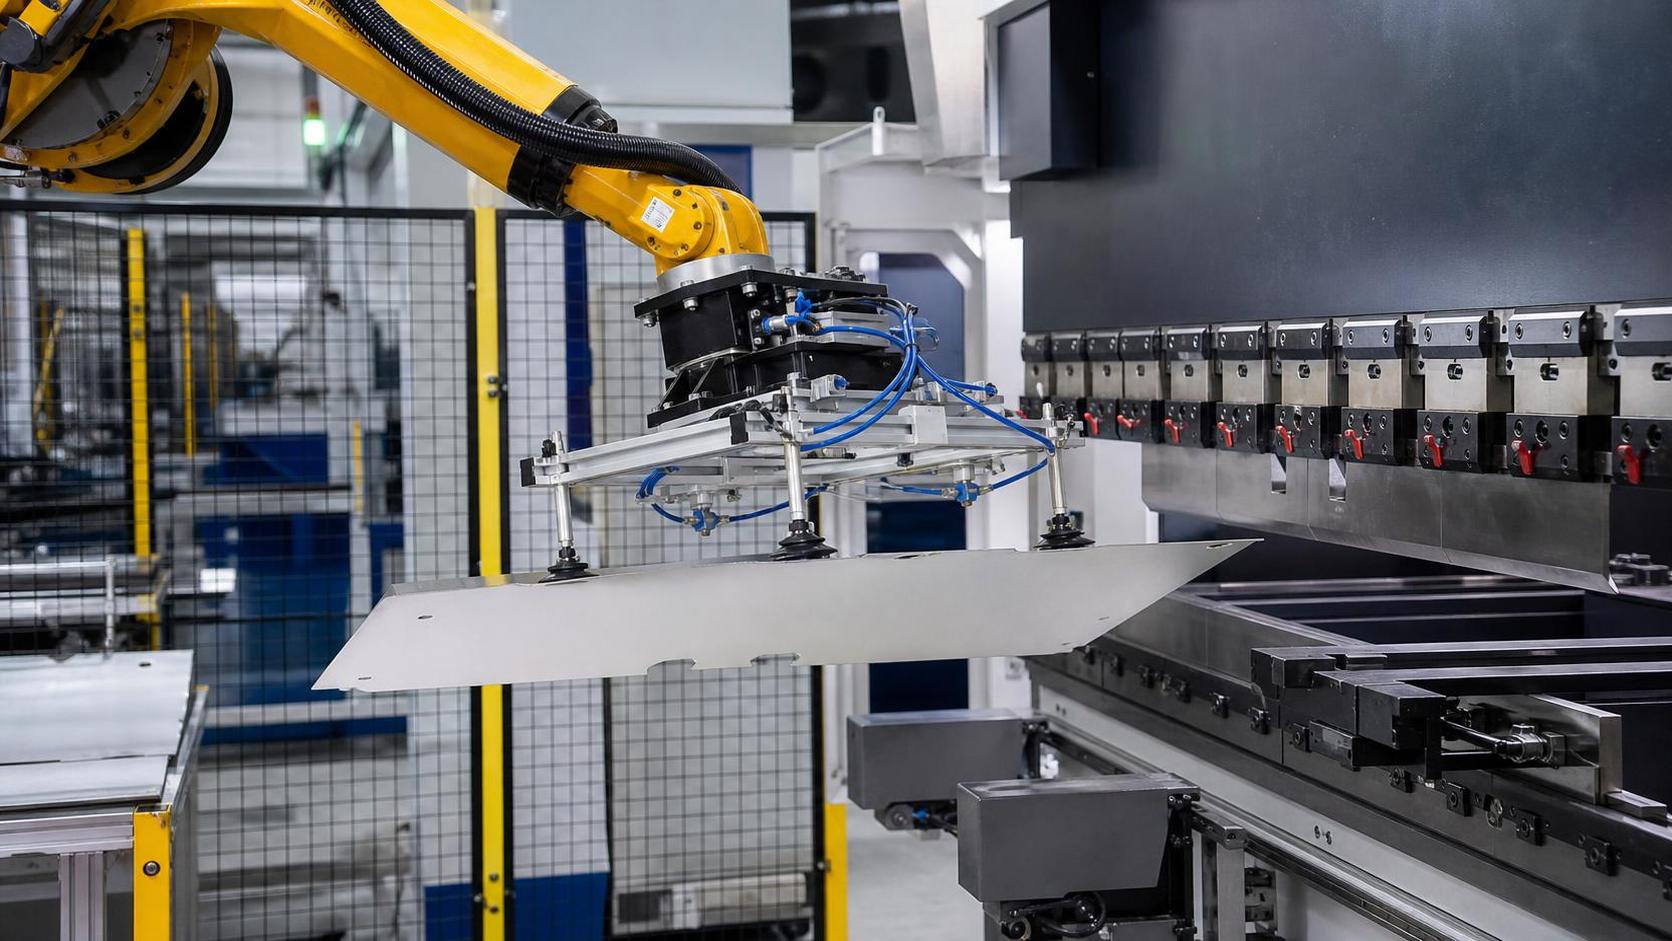
Роботизированную руку для обслуживания листогибочного пресса следует выбирать, исходя из детали, а не подбирая деталь под каталог роботов. Первые вопросы таковы: что робот должен захватывать, куда он должен помещать деталь при каждом гибе и как ячейка будет оставаться безопасной при смещении листа, его прогибе или смене заданий?
Грузоподъёмность, вылет и безопасность — это видимые характеристики, но они становятся основой для принятия решений только при оценке вместе с массой захвата, геометрией детали, оснасткой листогибочного пресса, производственной номенклатурой и потоком материалов. Робот, способный поднимать номинальную массу детали, всё же может оказаться неподходящим, если длинная панель превышает допустимый крутящий момент на запястье, его вылет требует неудобного монтажного положения или захват не может контролировать гибкую заготовку в течение последовательности гибки.
Начинайте с семейства деталей, а не с одной «максимальной» детали
Стройте оценку вокруг типовых деталей: самых маленьких и крупных заготовок, самых тяжёлых листов, самых длинных панелей, узких полос, перфорированного материала, полированных поверхностей и деталей с отбортовками. Робот должен обрабатывать весь утверждённый диапазон без ухудшения повторяемости и без создания необходимости в небезопасном ручном вмешательстве.
Полезный профиль детали включает тип и толщину материала, длину и ширину заготовки, массу, центр тяжести, состояние поверхности, расположение отверстий, допустимые следы, последовательность гибки, конечную форму детали и ожидаемый размер партии. Это позволяет определить, требуется ли для процесса обычный промышленный робот, робот на рельсовом пути, портальная система, специализированная система загрузки или совершенно иная концепция автоматизации.
Не следует предполагать, что робот, пригодный для загрузки плоских заготовок, также сможет работать со сформированной деталью. По мере выполнения гибов центр тяжести смещается, а занимаемый габарит значительно увеличивается. Неглубокий лоток может быть легко поддерживать, тогда как длинный швеллер или коробчатый профиль способны создать проблемы столкновений и нагрузки на запястье даже при относительно небольшой фактической массе.
Рассчитывайте грузоподъёмность как полную нагрузку на конце руки
Грузоподъёмность робота — это не только масса листа. Она должна включать корпус захвата, вакуумные присоски или магнитные модули, клапаны, датчики, кронштейны, прокладку кабелей и любое устройство смены инструмента. Центр тяжести всей этой сборки столь же важен, как и её общая масса.
Длинные детали из листового металла особенно требовательны, поскольку расстояние от запястья увеличивает вращающую нагрузку. Робот может оставаться в пределах заявленной грузоподъёмности, но приближаться к пределу крутящего момента или инерции запястья при быстром вращении, ускорении или аварийной остановке. Поэтому простой расчёт «масса детали плюс масса захвата» часто приводит к чрезмерно оптимистичному выбору.
Оценивайте грузоподъёмность в фактических положениях, требуемых программой гибки. Критическое условие может возникнуть, когда робот удерживает широкую заготовку горизонтально, поворачивает частично сформированную деталь возле матрицы или подаёт высокую отбортовку к листогибочному прессу. Учитывайте наиболее тяжёлую практически применимую конфигурацию захвата, а не самый лёгкий инструмент, предложенный для демонстрации.
Выбор робота с запасом по габаритам может обеспечить полезный резерв, однако это не всегда является лучшим решением. Более крупный робот может занимать больше площади, требовать большей зоны безопасности и менее эффективно работать с небольшими деталями. Подходящий запас — это тот, который покрывает реальные требования к оснастке и динамике, не делая ячейку излишне сложной для интеграции.
Вылет необходимо проверять по всему габариту гибки
Каталожный вылет обычно измеряется до точки в благоприятном положении. Он не доказывает, что робот способен забирать заготовку со станции загрузки, выравнивать её у заднего упора, поддерживать лист во время гибки, поворачивать сформированную деталь и размещать её на стороне выгрузки без сингулярностей или столкновений.
Сам листогибочный пресс создаёт сложную зону доступа. Высота инструмента, раскрытие матрицы, ход ползуна, положение заднего упора, передние поддерживающие рычаги, увеличение габарита заготовки после гибки и расположенные рядом конвейеры — всё это влияет на планирование движения. Робот, установленный близко к прессу, может легко достигать линии гиба, но иметь недостаточно места для поворота сформированного компонента. Его размещение дальше может решить проблемы с зазорами, но создать потери по вылету или времени цикла.
Проверяйте сложные положения до оценки скорости
Запросите моделирование цикла с использованием фактических моделей деталей и реалистичной оснастки. Моделирование должно включать подход, захват, проверку или центрирование при их использовании, загрузку, все движения перепозиционирования, зазоры при гибке, выгрузку и положения восстановления. Оно также должно показывать конфигурацию сочленений робота. Движение, которое технически достижимо, но близко к сингулярности, может быть медленным, нестабильным или сложным в поддержании при отклонениях деталей.
Для длинных или гибких панелей два робота либо робот в сочетании с поддерживающим устройством могут быть практичнее одной чрезмерно крупной руки. Цель состоит не просто в подъёме листа, а в точном удержании линии гиба с предотвращением провисания, скручивания и неконтролируемого движения. Правильная схема поддержки зависит от размеров заготовки, жёсткости материала, ориентации гиба и количества требуемых перехватов.
Именно захват часто определяет жизнеспособность автоматизации
Выбор захвата следует начинать с материала и состояния детали. Вакуумный захват универсален для многих задач работы с плоскими листами, но пористые поверхности, перфорация, маслянистые листы, деформированные заготовки и очень малые площади контакта требуют тщательной проверки. Магнитный захват может подходить для ферромагнитных материалов, но требует иных мер защиты от остаточного магнетизма, слипшихся листов и изменяющихся условий контакта. Механические захваты могут обеспечивать надёжное удержание, хотя для них могут потребоваться доступные кромки, и они могут мешать сформированным отбортовкам.
Роботу для листогибочного пресса обычно требуется не только надёжный захват. Ему может потребоваться отделять заготовки от стопы, обнаруживать двойные листы, центрировать заготовку, компенсировать небольшие отклонения положения, удерживать деталь при закрытии ползуна и менять точки захвата между гибами. Эти функции следует рассматривать как единую стратегию перемещения, а не как дополнительные опции, добавляемые после выбора робота.
Изменчивость деталей является распространённым разграничивающим фактором. Стабильное семейство схожих компонентов позволяет создать более простую и быструю ячейку. Производство с широким ассортиментом, включающим разные размеры заготовок, формы отбортовок, виды отделки поверхности и последовательности гибки, требует адаптируемых захватов, надёжного управления рецептами и дисциплины при переналадке. Автоматизация всё ещё может быть целесообразной, но её обоснование должно учитывать время на проектирование и эксплуатационную сложность, а не только прямое сокращение ручного труда.
Время цикла — это результат работы ячейки, а не характеристика робота
Быстрые оси робота не гарантируют быструю гибочную ячейку. Робот должен синхронизироваться с листогибочным прессом, загрузочным оборудованием, действиями захвата, измерением детали, где это применимо, и методом выгрузки. Пресс может ожидать робота, либо робот может ожидать завершения хода ползуна, движения заднего упора или сигнала безопасного доступа.
Разделите целевой цикл на этапы и определите ограничивающий этап. Особое внимание уделите разделению заготовок, выравниванию первой детали, перехватам, поворотам крупных сформированных деталей и выгрузке. Оценка цикла, измеряющая только перемещение между двумя точками, обычно не учитывает действия, которые замедляют реальное производство.
Также разумно различать среднюю скорость и надёжную скорость. Ячейка, достигающая короткого демонстрационного цикла, но теряющая время из-за сбоев вакуума, проскальзывания деталей, ошибок разделения стопы или частых ручных сбросов, не обеспечит предсказуемую производительность. Лучшим решением часто является вариант с несколько менее агрессивным движением, но более чётким контролем детали и более простым восстановлением.
Безопасность является частью механической компоновки
Роботизированный листогибочный пресс требует концепции безопасности, охватывающей нормальную автоматическую работу, наладку, ручное пошаговое перемещение, техническое обслуживание, восстановление после неисправностей и пополнение материала. Рассмотрение безопасности как заключительного этапа установки ограждений может привести к неудобному доступу, избыточному количеству точек сброса и неясному распределению ответственности между контроллером робота и органами управления листогибочным прессом.
Оценка должна определить все опасные зоны: зону перемещения робота, движение захвата и листа, зону оснастки листогибочного пресса, станции загрузки и выгрузки, работу со стопой и точки защемления вокруг конвейеров или поддерживающих устройств. Длинные листы создают подвижную опасную зону за пределами запястья робота, поскольку их углы и кромки могут проходить через широкую область при повороте.
- Подтвердите, каким образом робот и листогибочный пресс обмениваются разрешающими сигналами и сигналами безопасной остановки.
- Убедитесь, что защитные устройства соответствуют фактической траектории материала, включая выступающие части детали.
- Предусмотрите практичный режим наладки с работой на пониженной скорости и хорошей видимостью для оператора.
- Запланируйте, как упавшая, перекошенная или частично согнутая деталь будет удаляться без входа в неконтролируемую зону.
- Размещайте органы управления, устройства сброса и позиции загрузки так, чтобы обычная работа не провоцировала обход защитных мер.
Восстановлению следует уделить особое внимание. В производстве листы могут перекоситься, вакуум может отказать, сформированная деталь может зацепиться за инструмент или оператору может потребоваться устранить застревание. Наилучшие проекты ячеек заранее определяют контролируемые положения и последовательности восстановления. Это сокращает как простои, так и соблазн импровизировать при работе с оборудованием, которое всё ещё находится под напряжением.
Когда задача перемещения выходит за пределы ячейки листогибочного пресса
Не каждая задача перемещения должна выполняться рукой робота. Крупным конструкционным заготовкам может потребоваться отдельное поворотное и позиционирующее оборудование до или после операций изготовления. Например, линия производства H-балок, работающая с длинными тяжёлыми профилями, может использовать цепную кантовочную систему для поворота заготовки в доступное положение для сварки. Такое решение, как цепной кантователь H-балок, предназначено для другой задачи перемещения, с синхронизированными кантовочными системами для длинных заготовок. Его не следует рассматривать как замену роботу для листогибочного пресса; оно предназначено для поворота крупногабаритных заготовок, а не для программируемой загрузки листового металла и поддержки при гибке.
Это различие важно при планировании линии. Проект автоматизации листогибочного пресса работает наилучшим образом, когда подготовка заготовок до процесса, штабелирование после процесса и любое кантование тяжёлых деталей поручаются оборудованию, рассчитанному на соответствующие нагрузки и движения. Попытка заставить одного робота решать все задачи перемещения материалов обычно увеличивает стоимость и снижает надёжность.
Практическая последовательность выбора
- Определите утверждённое семейство деталей и выявите самые крупные, тяжёлые, длинные, гибкие и наиболее сложные для захвата детали.
- Задайте полный состав рабочего органа, включая все аксессуары, и оцените массу, центр тяжести, крутящий момент и инерцию в рабочих положениях.
- Смоделируйте всю ячейку с реальной оснасткой листогибочного пресса, загрузкой, выгрузкой и габаритами сформированных деталей.
- Проверьте предлагаемый метод захвата на типовых материалах, видах отделки, перфорации и условиях работы со стопой.
- Проанализируйте последовательность гибки для выявления перехватов, требований к поддержке, рисков столкновения и ограничений по времени цикла.
- Разрабатывайте концепцию безопасности и восстановления одновременно с компоновкой, интерфейсом управления и рабочим процессом оператора.
- Используйте план приёмки, основанный на типовых деталях и нормальных производственных условиях, а не только на одной благоприятной демонстрационной детали.
Наилучшим выбором редко оказывается робот с наибольшей заявленной грузоподъёмностью или самым большим номинальным вылетом. Это система перемещения, которая сохраняет контроль над фактическим семейством деталей, достигает всех требуемых положений без предельной геометрии, соответствует процессу листогибочного пресса и позволяет операторам безопасно эксплуатировать, загружать и восстанавливать работу ячейки.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение