




Робот-манипуляторы для станков с ЧПУ: как согласовать циклы загрузки с производительностью
Робот-манипуляторы для станков с ЧПУ: как согласовать циклы загрузки с производительностью
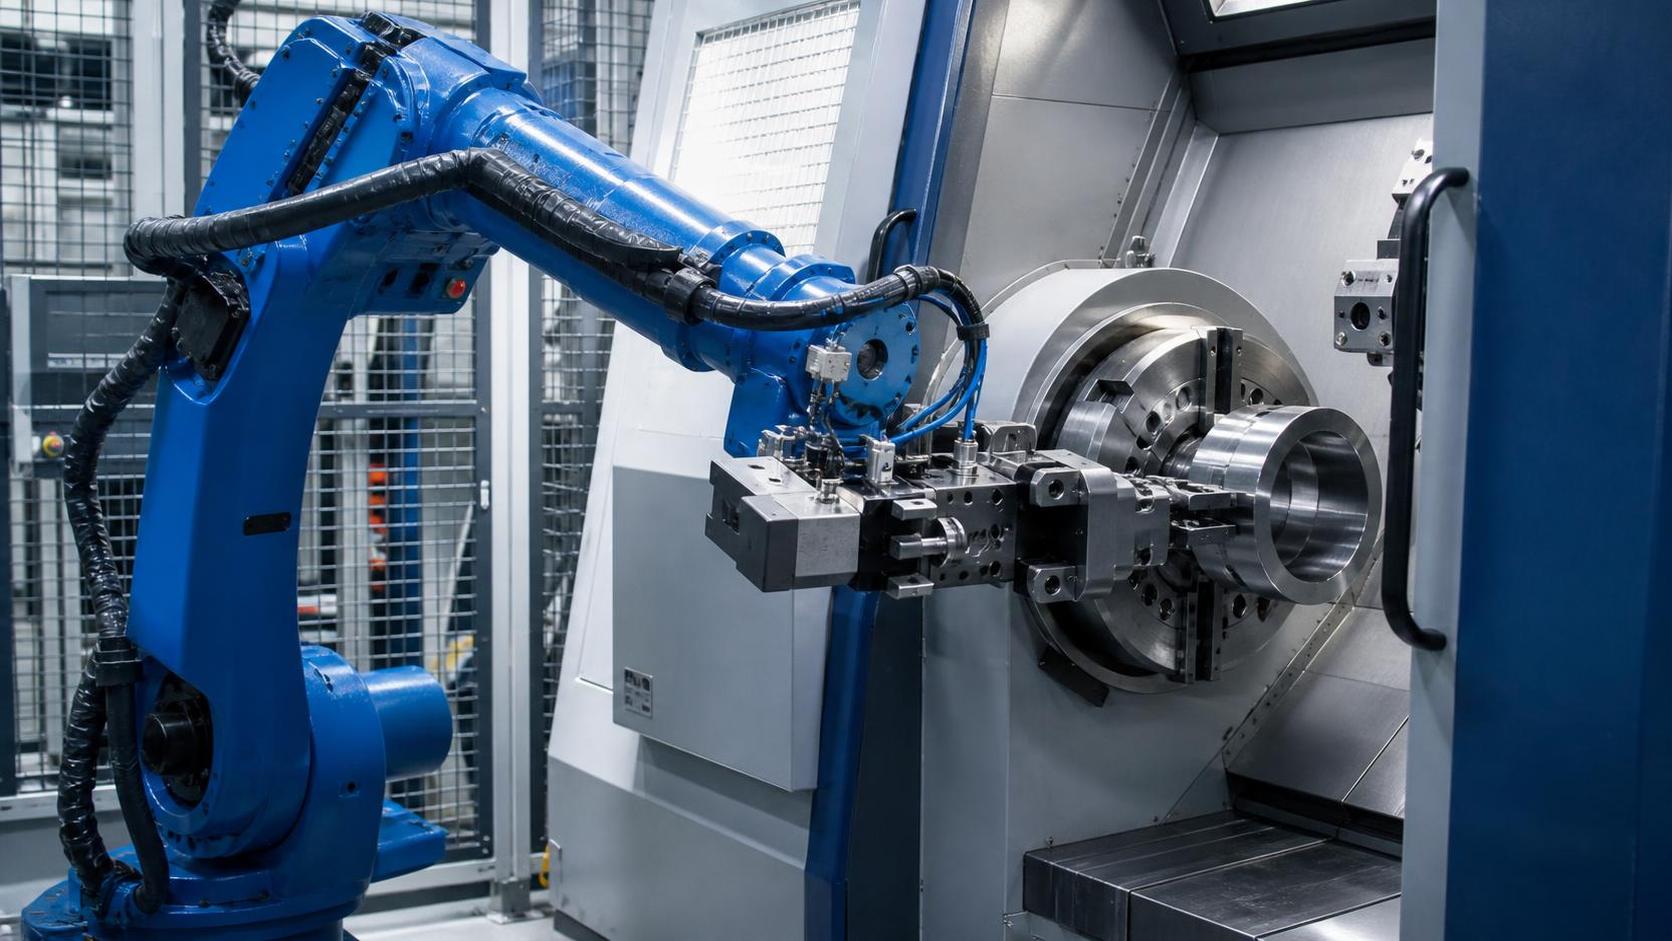
Роботизированные манипуляторы для станков с ЧПУ: как согласовать циклы загрузки с производительностью
Выбор роботизированного манипулятора для станков с ЧПУ — это не просто вопрос грузоподъемности и радиуса действия. Это решение, связанное с временем цикла, которое влияет на использование шпинделя, стабильность выпуска, потребность в персонале и фактическую себестоимость готовой детали. Робот, который физически способен захватить компонент, но не может выполнить последовательность загрузки в доступное время обработки, заставит станок ждать. Во многих проектах автоматизации именно здесь исчезает ожидаемый прирост производительности.
Для технических специалистов практический вопрос заключается не в том: «Может ли робот обслуживать этот станок с ЧПУ?» Вопрос состоит в следующем: «Может ли робот обслуживать этот станок надежно, повторяемо и не становясь узким местом?» Ответ зависит от полного производственного ритма: времени обработки, движения двери, работы патрона или оснастки, ориентации детали, смены захвата, требований к контролю, состояния стружки и обмена данными между роботом и системой управления ЧПУ.
Хорошо согласованная роботизированная ячейка обычно работает на производственном участке без каких-либо заметных событий. Шпиндель продолжает резание, робот прибывает в нужный момент, детали перемещаются в заданном направлении, а операторы вмешиваются только для планового пополнения или проверок качества. Для достижения этого кажущегося простым результата требуется больше инженерной дисциплины, чем может показать одна лишь таблица грузоподъемности.
Начинайте с фактического цикла ЧПУ, а не с заявленного
Время программы ЧПУ — лишь одна часть цикла. Токарный станок может показывать время обработки 75 секунд, однако фактическое доступное окно для роботизированного манипулятора может быть меньше с учетом торможения шпинделя, разжима патрона, открытия двери, оседания СОЖ и подтверждения наличия детали. Аналогично, обрабатывающий центр может иметь номинальную продолжительность программы 120 секунд, но включать измерение щупом, перемещение паллеты, смену инструмента или ручные операции контроля, изменяющие время от детали к детали.
Полезно отображать цикл как последовательность операций, а не опираться на одно среднее значение:
Ключевым показателем является время обслуживания роботом: время от получения роботом разрешения на вход в зону станка до готовности станка возобновить обработку. Если это время обслуживания превышает доступный интервал, станок будет ожидать в каждом цикле. Если оно заметно меньше, система имеет запас для компенсации небольших задержек, вызванных вариациями деталей, накоплением стружки, стабилизацией захвата или периодической корректировкой положения.
На практике ячейка не должна проектироваться только на основе идеальной симуляции. Робот может быстро перемещаться по открытому пути, но замедляться возле патрона, тисков, оснастки, конвейера или границы безопасности. Ускорение и замедление имеют значение, особенно для компактных деталей с короткими циклами обработки. В таких применениях сокращение ненужной длины траектории часто приносит больше пользы, чем выбор более крупного робота с более высокой заявленной максимальной скоростью.
Грузоподъемность — это расчет захвата
Распространенная ошибка при выборе — сравнивать грузоподъемность робота только с чистой массой детали. Робот должен нести инструмент на конце руки, пневматические или электрические подключения, датчики, адаптеры, а иногда и две детали одновременно. В компоновке с двойным захватом робот может извлекать готовый компонент, одновременно неся заготовку для следующей загрузки. Это часто является наиболее эффективной последовательностью, однако существенно изменяет требования к грузоподъемности и инерции.
Масса детали также не равна сложности ее перемещения. Легкий, но длинный вал может создавать значительную моментную нагрузку. Скользкая поковка может требовать большего усилия захвата, чем предполагает ее вес. Тонколистовые металлические компоненты могут прогибаться при подъеме, а горячие обработанные детали могут влиять на материалы захвата и работу датчиков. Запястье робота должно оцениваться с учетом фактического центра тяжести и момента на запястье, а не только по характеристике, указанной в технологической карте.
Выбор захвата должен учитывать поведение детали после обработки. Пневматические параллельные захваты хорошо подходят для многих стабильных геометрий, однако обрабатываемые в патроне точеные детали могут требовать внутреннего разжима, наружного захвата или базирующего элемента, предотвращающего вращение. Магнитный захват может быть полезен для заготовок из черных металлов, хотя требует тщательного учета состояния поверхности, остаточной стружки, необходимости размагничивания и надежного подтверждения освобождения детали. Вакуумный захват часто не подходит для маслянистых, шероховатых или перфорированных металлических поверхностей, если применение не было тщательно испытано.
Наиболее надежная оснастка редко бывает самой сложной. Она должна повторяемо базировать заготовку, допускать ожидаемые отклонения, удалять стружку и позволять операторам осматривать или заменять изнашиваемые компоненты без длительной наладки. Если захват требует точной ручной регулировки при поступлении каждой новой партии, ячейка может выглядеть автоматизированной, но не быть таковой в реальной эксплуатации.
Согласуйте архитектуру робота с ячейкой, а не только с дверью станка
Для одного токарного станка с ЧПУ, обрабатывающего одно стабильное семейство деталей, может быть достаточно компактного шестиосевого робота рядом со станком. Роботу необходим достаточный радиус действия для доступа к патрону или оснастке без приближения к пределам шарниров, достаточная гибкость для правильной ориентации заготовки и такое расположение основания, которое не мешает доступу для обслуживания. Простая компоновка может быть легче во вводе в эксплуатацию и понятнее для операторов.
Решение меняется, когда один робот обслуживает два или более станков, подает детали на моечную станцию, передает детали для измерения или работает с более длинными заготовками. Седьмая линейная ось или рельс могут расширить рабочую зону, но добавляют еще одну систему движения, которую необходимо согласовать с последовательностью ЧПУ и надлежащим образом защитить. Ось перемещения не является автоматическим преимуществом; она оправданна, когда сокращает время простоя станка или поддерживает производственный поток, который робот на неподвижном основании не может разумно обслужить.
Этот принцип также знаком по более крупным ячейкам изготовления конструкций. Например, 7-осевой сварочный робот рельсового типа использует фиксированную схему установки с приводной кареткой на сервонаправляющей для охвата более длинной рабочей зоны. Его заявленная вместимость по длине заготовок составляет до 12 000 mm, возможна индивидуальная настройка, а для более крупных конструкций может применяться зональная сварка. Обслуживание станков с ЧПУ — другой процесс, однако вывод по интеграции тот же: дополнительная ось должна решать четко определенное производственное ограничение, такое как радиус действия, охват станков или длина заготовки, а не указываться просто потому, что большее число осей кажется более функциональным.
При оценке радиуса действия используйте фактическую геометрию станка. Двери станков с ЧПУ, защитные экраны, стружечные конвейеры, задние бабки, поворотные столы и башни оснастки могут создавать неудобные углы подхода. Робот, который достигает точки загрузки только с вытянутой рукой у границы рабочей зоны, может иметь сниженную эффективность движения и меньшую устойчивость к изменениям компоновки. Автономное моделирование здесь ценно при условии, что цифровая модель включает реальные препятствия, размеры оснастки и предусмотренные зазоры для обслуживания.
Взаимодействие между ЧПУ и роботом определяет стабильность работы ячейки
Роботизированному манипулятору для станков с ЧПУ необходима четкая последовательность сигналов. Как минимум ЧПУ и робот должны согласовывать безопасное положение станка, состояние двери, состояние патрона или зажима, разрешение роботу на вход, подтверждение загрузки детали и разрешение на перезапуск цикла. Точный интерфейс зависит от платформы управления и конструкции системы безопасности, однако неоднозначное распределение ответственности за сигнал является частой причиной задержек при вводе в эксплуатацию.
Станок не должен открывать дверь только потому, что робот находится рядом, а робот не должен входить на основании таймера, предполагающего остановку шпинделя. Обратная связь по положению и состоянию предпочтительнее временных предположений. Это особенно важно, когда станок приостанавливается из-за аварийного сигнала инструмента, проблемы со стружкой или прерывания программы. Ячейка, хорошо работающая в нормальном режиме, но непредсказуемо ведущая себя при неисправности, не готова к безлюдной эксплуатации.
Проверке наличия детали следует уделять аналогичное внимание. Датчик захвата может подтверждать положение кулачков, не подтверждая фактическое наличие детали. В зависимости от компонента могут подходить машинное зрение, вакуумные выключатели, лазерные датчики, контроль усилия или специальные датчики гнезда. Универсального комплекта датчиков не существует. Цель состоит в обнаружении режимов отказа, вероятных для процесса: двойных заготовок, отсутствующих деталей, неправильной ориентации, неполной посадки в зажиме или застревания готового компонента в оснастке.
Не исключайте доступ оператора и восстановление работы при проектировании
Ячейки автоматизации иногда компонуются так, словно после ввода в эксплуатацию никому не потребуется прикасаться к станку с ЧПУ. В действительности операторам необходим доступ для смены инструмента, проверки смещений, замены кулачков, удаления стружки, регулировки оснастки, контроля первой детали и устранения последствий неправильной загрузки. Если эти действия требуют обхода защитных устройств или ручного перемещения робота по неудобной последовательности, простои быстро возрастут.
Конструкция системы безопасности должна учитывать всю ячейку, включая перемещения робота, движения ЧПУ, хранение деталей, конвейеры и любое вспомогательное оборудование. Ограждения, точки доступа с блокировкой, аварийные остановы, функции управления с оценкой безопасности и четкие процедуры перезапуска следует рассматривать как взаимосвязанную систему. Требования могут различаться в зависимости от рынка назначения и объема проекта, поэтому оценку соответствия следует проводить с учетом применимых местных правил и окончательной конфигурации станка.
Видимая индикация состояния полезна в ежедневной работе. В крупном роботизированном оборудовании четко различимые состояния аварии, паузы и работы помогают операторам определить, требуется ли вмешательство до приближения к ячейке. Такой же подход следует применять при обслуживании ЧПУ: понятное состояние — не косметическая деталь. Оно сокращает время диагностики и уменьшает количество ненужных открытий защищенных зон.
Практическая последовательность оценки перед покупкой
Перед выбором модели робота соберите репрезентативные детали, а не только самый простой компонент из семейства. Включите деталь с самым коротким циклом обработки, самую тяжелую деталь, деталь с наиболее сложным состоянием поверхности и любую деталь с другой ориентацией захвата. Также подтвердите способ подачи исходных заготовок. Робот может идеально загружать готовую заготовку из точного гнезда, но испытывать трудности со свободно уложенными заготовками, маслянистыми отливками или деталями, поступающими с непостоянной ориентацией.
- Измерьте фактический цикл ЧПУ в репрезентативных производственных условиях, включая действия двери и зажима.
- Рассчитайте грузоподъемность с учетом полного инструмента на конце руки и самой тяжелой одновременной нагрузки.
- Проверьте момент на запястье, центр тяжести и зазоры в фактических позициях захвата и загрузки.
- Определите, как подаются исходные детали и как готовые детали, брак и образцы покидают ячейку.
- Проверьте сигналы связи и восстановление после сбоев до окончательного утверждения механической компоновки.
- Обеспечьте доступ для регулярного обслуживания ЧПУ, а не только для работы робота.
Поставщики оборудования, имеющие опыт работы со станками с ЧПУ, токарными и фрезерными станками, автоматизацией сварки, лазерной резкой и оборудованием для листового металла, часто наблюдают одну и ту же закономерность в разных процессах: ячейка работает лучше всего, когда обработка материалов учитывается на раннем этапе. Компания Wuxi Samgins International Trade Co., Ltd., основанная в 2012 году в Вуси, работает с этими категориями оборудования и организует производство и проектирование в соответствии со своей системой качества ISO9001 и требованиями, ориентированными на EU CE. Для интегратора или покупателя этот более широкий взгляд на оборудование может быть полезен, когда проект обслуживания ЧПУ также включает предшествующие операции резки, удаления заусенцев, гибки или последующую сварку, а не только робота, установленного рядом с одним изолированным станком.
Наилучшее соответствие оставляет контролируемый запас
Цель состоит не в том, чтобы заставить робота двигаться с максимальной скоростью или выбрать самый большой доступный манипулятор. Она заключается в создании повторяемого цикла загрузки, соответствующего ритму производительности станка и при этом сохраняющего достаточный запас для обычных производственных отклонений. Меньший робот, правильно размещенный и оснащенный рациональной оснасткой, может превзойти чрезмерно крупную систему с длинными траекториями перемещения, трудным доступом и избыточными сложностями координации.
При сравнении предложений попросите поставщиков показать полную последовательность: откуда поступает исходная деталь, как извлекается готовая деталь, какие сигналы разрешают каждое действие, что происходит при неудачной проверке захвата и как оператор восстанавливает работу ячейки. Если ответы на эти вопросы ясны, выбранный роботизированный манипулятор для станков с ЧПУ с гораздо большей вероятностью будет сохранять время работы шпинделя, а не незаметно расходовать его.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение