




Как выбрать роботизированную руку для перемещения изделий в металлообработке при смешанном производстве
Как выбрать роботизированную руку для перемещения изделий в металлообработке при смешанном производстве
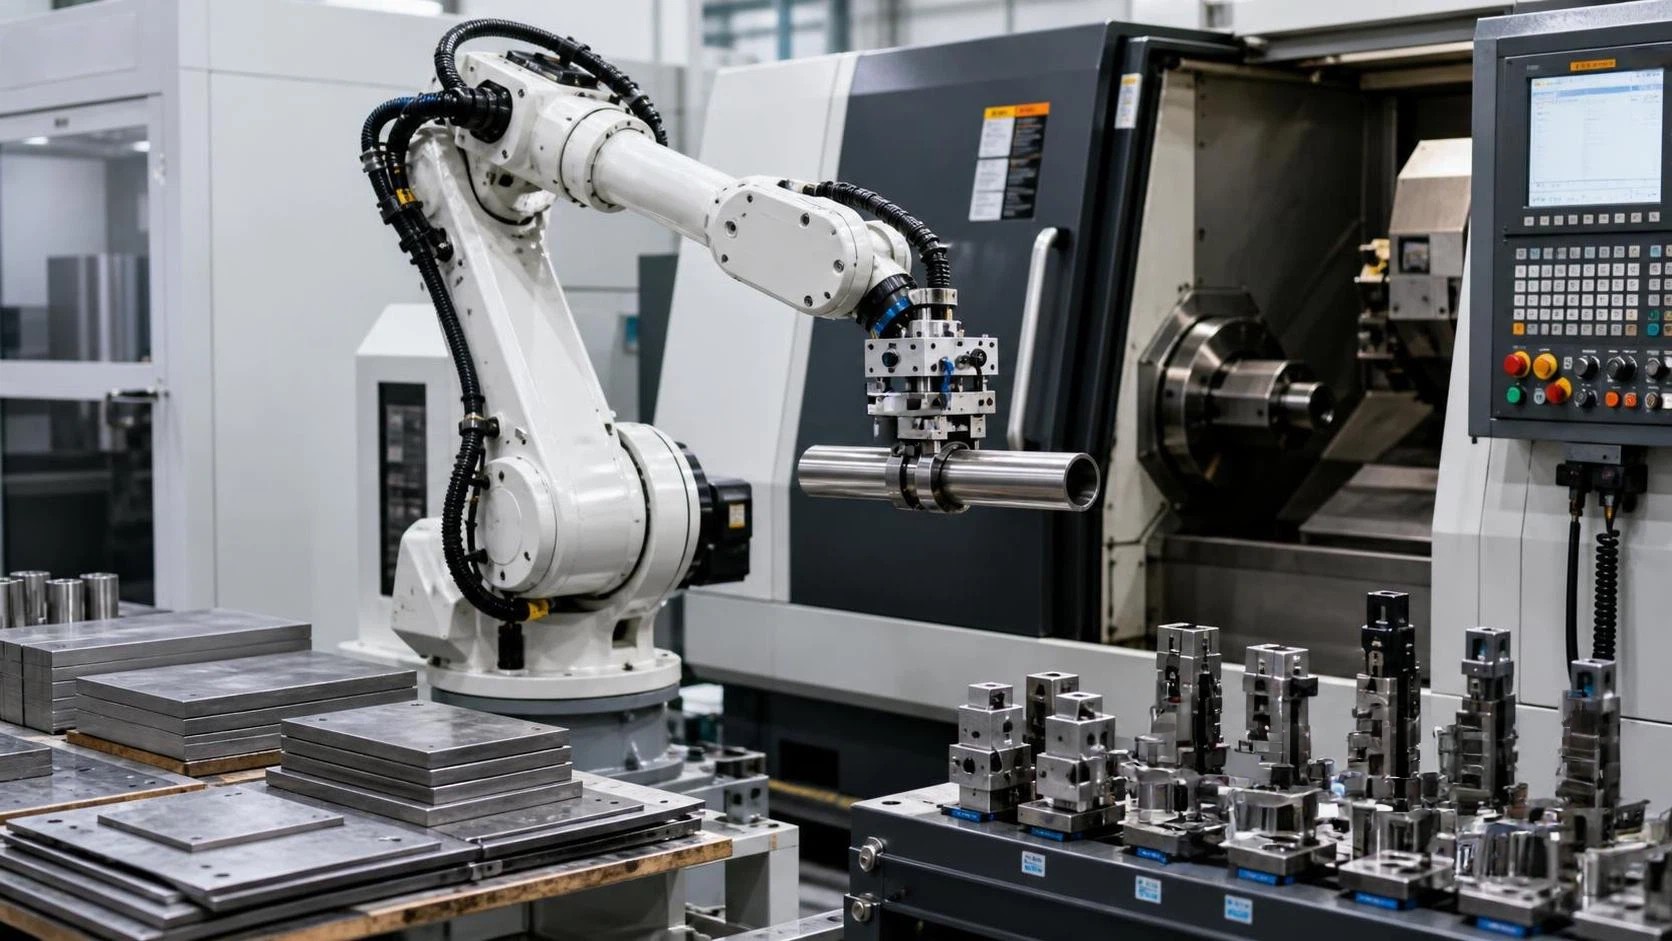
Роботизированную руку для перемещения изделий в условиях смешанного металлообрабатывающего производства следует выбирать с учетом семейства деталей и схемы переналадки, а не только по максимальной грузоподъемности. Робот, надежно работающий с одной тяжелой заготовкой, может оказаться неподходящим, если следующая задача связана с тонким листом, длинной трубой, промасленной обработанной деталью или небольшой партией, меняющейся дважды за смену.
Для производств с изменяющимися размерами деталей и частой сменой заказов наиболее практичным выбором обычно является гибкая ячейка: робот с достаточным запасом грузоподъемности, радиусом действия, охватывающим все точки захвата и выгрузки без работы на пределе, а также оснасткой, которую можно быстро заменить или отрегулировать. Решение о закупке также должно включать захват, приспособления, систему безопасности, интерфейс оборудования, подход к программированию и требования к технической поддержке. Именно эти элементы часто определяют, повысит ли автоматизация производительность или лишь перенесет узкое место в другое место процесса.
Начинайте с деталей, а не с каталога роботов
Смешанное производство создает более широкий диапазон условий перемещения, чем специализированная высокопроизводительная линия. Перед запросом коммерческих предложений сгруппируйте детали, которые могут проходить через ячейку. Полезный вопрос заключается не в том, «Сколько наименований деталей мы производим?», а в том, «Сколько различных способов перемещения требуется для этих деталей?».
Для каждой типовой детали зафиксируйте ее готовый вес, вес исходного материала, наибольшие габариты, центр тяжести, состояние поверхности, температуру при захвате и допустимые зоны контакта. Плоскую стальную пластину можно поднимать вакуумными присосками или магнитами. Перфорированный либо деформированный лист может потребовать механического зажима. Трубы и сварные рамы часто требуют кулачковых захватов с элементами позиционирования. Детали, выходящие со сварочных постов, могут нуждаться в термостойкой оснастке и защите от брызг металла. Промасленным компонентам со станков с ЧПУ могут потребоваться пальцы захвата, сохраняющие контакт без проскальзывания.
Вес должен включать все, что переносит робот: заготовку, концевую оснастку, устройства смены инструмента, кронштейны датчиков, кабели и любую опору детали. Выбор робота с нагрузкой, близкой к его номинальной грузоподъемности, может снизить доступную скорость, увеличить износ и ограничить будущие варианты оснастки. Запас грузоподъемности особенно ценен в ячейке смешанного производства, поскольку захват редко бывает таким же простым, как на специализированной линии.
Геометрия детали также влияет на требуемый радиус действия. Длинный профиль может создавать большой момент нагрузки даже при небольшой массе. Робот может быть способен поднять его, но при этом испытывать трудности с безопасным поворотом или точным размещением внутри ограждения станка. Попросите поставщиков оценивать полные данные о нагрузке, включая центр тяжести и инерцию, а не утверждать робота только по показателям веса и радиуса действия.
Определите задачу перемещения на каждой станции
«Обслуживание станка» — слишком широкое понятие для надежной закупки. Задача робота должна быть описана от входного стеллажа до места размещения готовой детали. Это должно включать подачу детали, идентификацию, захват, загрузку, управление дверью, подтверждение зажима, выгрузку, передачу на контроль и штабелирование.
Ячейка загрузки станков с ЧПУ, ячейка обслуживания листогибочного пресса и ячейка передачи деталей для сварки предъявляют различные требования. Для оборудования с ЧПУ роботу может потребоваться открыть дверь, сориентировать деталь относительно приспособлений, подтвердить состояние патрона или тисков и контролировать стружку либо СОЖ. На листогибочном прессе поддержка детали и управляемая ориентация могут быть сложнее самого подъема, особенно при работе с крупным тонким листом. В сварочной ячейке ограничения доступа, воздействие брызг металла и координация с позиционерами часто важнее номинальной скорости.
Перед сравнением поставщиков полезно составить простую схему станций:
- Где каждая деталь входит в ячейку и в какой ориентации?
- Может ли робот подойти к приспособлению станка без столкновения или сингулярности?
- Какие действия требуют подтверждения от датчиков или контроллера станка?
- Куда направляется деталь при неисправности станка, браке по качеству или задержке на следующем этапе?
- Как операторы будут пополнять материал и убирать готовые детали, не входя в опасную зону?
Эти детали позволяют заранее выявить скрытые расходы. Например, станок может иметь достаточный зазор для ручной загрузки, но не для захвата робота. Недорогая роботизированная установка может стать дорогостоящей, если для обеспечения работоспособной траектории движения потребуются новое приспособление, доработка двери, паллетная система или расширенное ограждение.
Выбирайте радиус действия и компоновку вместе
Радиус действия следует оценивать по реальному чертежу ячейки, а не по эскизу вида сверху. Роботу нужен доступ к точке захвата, точке загрузки станка, положению готовой детали, дополнительной точке контроля и любой стойке для инструмента. Также необходим достаточный зазор для перемещения вокруг ограждений, конвейеров, позиционеров и открытых дверей.
Размещение более крупного робота на большем расстоянии не всегда является решением. Увеличенный радиус действия может повысить длительность цикла, снизить жесткость в рабочей точке и занять больше производственной площади. Компактный робот, установленный на пьедестале, верхней конструкции, линейной оси или основании станка, может обслуживать те же станции с более короткими перемещениями. Наилучшей часто является компоновка, которая сокращает частые перемещения и оставляет операторам свободный доступ для переналадки и устранения неисправностей.
Для длинных, гибких или нестандартных заготовок смоделируйте всю траекторию перемещения. Запястье робота может проходить через проем станка, тогда как дальний конец заготовки столкнется с ограждением, приспособлением или соседним станком. Это часто встречается при перемещении сварных рам, швеллеров, трубчатых деталей и длинных резьбовых изделий.
Оснастка определяет реальную гибкость ячейки
В смешанном производстве концевой эффектор заслуживает такого же внимательного рассмотрения, как и рука робота. Сложный робот со слабым захватом по-прежнему создает ненадежный процесс. Правильная оснастка должна обеспечивать повторяемое позиционирование детали, допускать нормальные отклонения, не повреждать готовые поверхности и надежно отпускать деталь, даже если поверхности запылены, промаслены или слегка деформированы.
Не следует считать, что один универсальный захват подойдет для всех изделий. Модульный захват со сменными контактными пальцами может быть экономичнее автоматического устройства смены инструмента, если смена деталей планируется по партиям. Напротив, когда типы деталей часто меняются и требуется безоператорная работа, смена инструмента может быть оправдана сокращением вмешательства и более стабильным планированием.
Датчики захвата также важны. Контроль наличия детали, подтверждение захвата и обнаружение двойного листа могут предотвратить повреждение приспособления или длительную остановку производства из-за одной неправильно обработанной заготовки. Для дорогостоящих сварных или обработанных компонентов добавление простого метода подтверждения часто обходится дешевле, чем устранение последствий необнаруженной ошибки загрузки.
Время цикла должно учитывать изменчивость и восстановление работы
Демонстрации поставщиков часто показывают время движения в наилучшем случае: захват, быстрое перемещение и размещение в идеальных условиях. Этот показатель не отражает производительный цикл в многономенклатурном цехе. Реалистичная оценка включает время работы двери станка, подтверждение патрона или зажима, время технического зрения или датчиков, перемещение робота, ориентацию детали, смену инструмента, индексацию стеллажа и паузы, необходимые для безопасного пополнения материала.
Еще важнее оценить путь восстановления. Что происходит, если деталь немного смещена в лотке? Что происходит, когда станок не подтверждает зажим? Может ли оператор устранить неисправность без повторного обучения всей программы? Ячейка, быстро возобновляющая работу после обычных отклонений, может быть производительнее более быстрой ячейки, требующей вмешательства специалиста после каждого исключения.
Для малых и средних размеров партий сокращайте время без резки или сварки до стремления к максимальной скорости робота. Улучшенная подача со стеллажа, повторяемые базовые точки и более простая регулировка захвата часто создают более полезную производственную мощность, чем выбор более быстрой руки.
Интеграция — это статья затрат, а не дополнительная опция
Робот, станок, оборудование безопасности, электрический шкаф и устройства перемещения материалов должны работать как единая система. Для этого необходим определенный интерфейс со сварочным аппаратом, станком с ЧПУ, системой резки или формовочным оборудованием. Уточните, какая сторона отвечает за сигналы станка, управление дверью, блокировки, обработку сигналов тревоги, выбор программы и синхронизацию циклов.
Объем интеграции должен быть четко указан в коммерческом предложении. Низкая цена робота может скрывать существенные расходы на приспособления, ограждения, монтаж, ввод в эксплуатацию, программирование, стеллажи для материалов, электромонтажные работы и приемочные испытания. Сравнение закупок становится более полезным, когда каждое предложение приводится к одному и тому же объему, а не сравниваются только цены на руки роботов.
Запросите четкое разделение между стандартным оборудованием и индивидуальным проектированием. Стандартизированные компоненты могут упростить обеспечение запасными частями и будущее расширение. Специальные приспособления могут быть необходимы для нестандартных деталей, но их следует проектировать так, чтобы контактные точки, кулачки и установочные штифты можно было заменить без перестройки всей ячейки.
Учитывайте процесс до и после операции
Робот для перемещения работает лучше всего, когда окружающий его процесс стабилен. Если исходные детали поступают смешанными, изогнутыми, плохо разделенными или без постоянной базы, роботизированной ячейке могут потребоваться дополнительные датчики, оборудование для ориентации или подготовка оператором. Это все еще может быть оправдано, но должно планироваться как часть проекта, а не рассматриваться как последующая корректировка.
Это особенно актуально при автоматизации вспомогательных операций, связанных с производством резьбы. Резьбонакатной станок может непрерывно работать с повторяющимися заготовками, тогда как требования к перемещению меняются в зависимости от длины прутка, подачи заготовки, защиты резьбы и способа сбора готовых деталей. Для применения с высокопрочными крепежными изделиями, анкерными болтами, Т-образными болтами или резьбовыми заготовками с крупным шагомрезьбонакатной станок Z28-250 можно оценивать вместе со способом загрузки и выгрузки, а не как отдельную закупку. Его ручной, полуавтоматический и автоматический режимы работы позволяют сопоставить уровень автоматизации с объемом производства и стабильностью деталей.
Система перемещения также должна защищать ценность, созданную в процессе обработки. Свеженакатанная резьба, обработанные поверхности и готовые сварные конструкции могут быть повреждены при жестком контакте металла с металлом или нестабильном штабелировании. Мягкие контактные материалы, контролируемое размещение, разделенные лотки и конструкция гнезд для конкретных деталей могут увеличить начальные расходы, но позволят избежать доработки и проблем при контроле в дальнейшем.
Безопасность и удобство эксплуатации влияют на эксплуатационные расходы
Ограждения, двери доступа с блокировкой, сканеры безопасности и коллаборативные режимы работы выбираются в зависимости от требуемого взаимодействия между людьми и ячейкой. Коллаборативный робот не устраняет автоматически необходимость оценки рисков, контроля оснастки или защищенных зон. Острые кромки листа, горячие детали, нагрузки с высокой инерцией и точки защемления могут требовать обычного ограждения, даже если сама рука оснащена функциями ограничения усилия.
Для смешанного производства удобство работы оператора так же важно, как и базовая безопасность. Люди, меняющие кулачки, загружающие стеллажи, устраняющие неисправности и выбирающие рецептуры, должны иметь возможность выполнять это по ясной и контролируемой процедуре. Ячейка, зависящая от одного программиста при обычной смене продукции, может создавать скрытые затраты на персонал и простои.
Запрашивайте демонстрации переналадки и восстановления после неисправностей, а не только нормального производства. Поставщик должен показать, как выбирается рецептура новой детали, как проверяются регулировки захвата и как остановленный цикл возвращается в безопасное состояние. Это ежедневные эксплуатационные задачи, а не исключительные события.
Сравнивайте совокупную стоимость владения для предполагаемого ассортимента производства
Решение о закупке должно учитывать не только стоимость установленного оборудования. Полезное сравнение включает капитальное оборудование, инженерную интеграцию, приспособления и оснастку, подготовку пола, обучение, плановое техническое обслуживание, запасные части, поддержку программного обеспечения и ожидаемые трудозатраты на переналадку. Оно также должно отражать стоимость деталей, которые не могут обрабатываться автоматически и по-прежнему требуют ручного перемещения.
Ячейка с высокой степенью индивидуальной разработки может иметь превосходное время цикла для одного семейства изделий, но высокие расходы на расширение при изменении деталей. Более модульная система может первоначально стоить дороже, одновременно позволяя контролировать последующие работы по приспособлениям, программирование и простои. Правильный выбор зависит от того, насколько текущая производственная номенклатура стабильна для обоснования специализированной автоматизации.
Перед размещением заказа составьте приемочный перечень на основе наиболее важных деталей: самых крупных, малых, тяжелых, гибких, наиболее сложных для захвата и наиболее часто меняющихся. Включите ожидаемые положения загрузки, целевые условия цикла, метод переналадки, обмен данными со станком, функции безопасности и повторяемость размещения деталей. Это превращает общее обещание автоматизации в спецификацию закупки, которую можно проверить.
Лучший роботизированный манипулятор для металлообработки не обязательно имеет наибольшую грузоподъемность или самую высокую заявленную скорость. Это тот робот, который безопасно перемещает реальную номенклатуру деталей, корректно интегрируется с производственным оборудованием, восстанавливается после обычных отклонений и остается практичным в обслуживании при изменении графиков производства.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение