




كيفية اختيار ذراع روبوت لمناولة عمليات تصنيع المعادن للإنتاج المختلط
كيفية اختيار ذراع روبوت لمناولة عمليات تصنيع المعادن للإنتاج المختلط
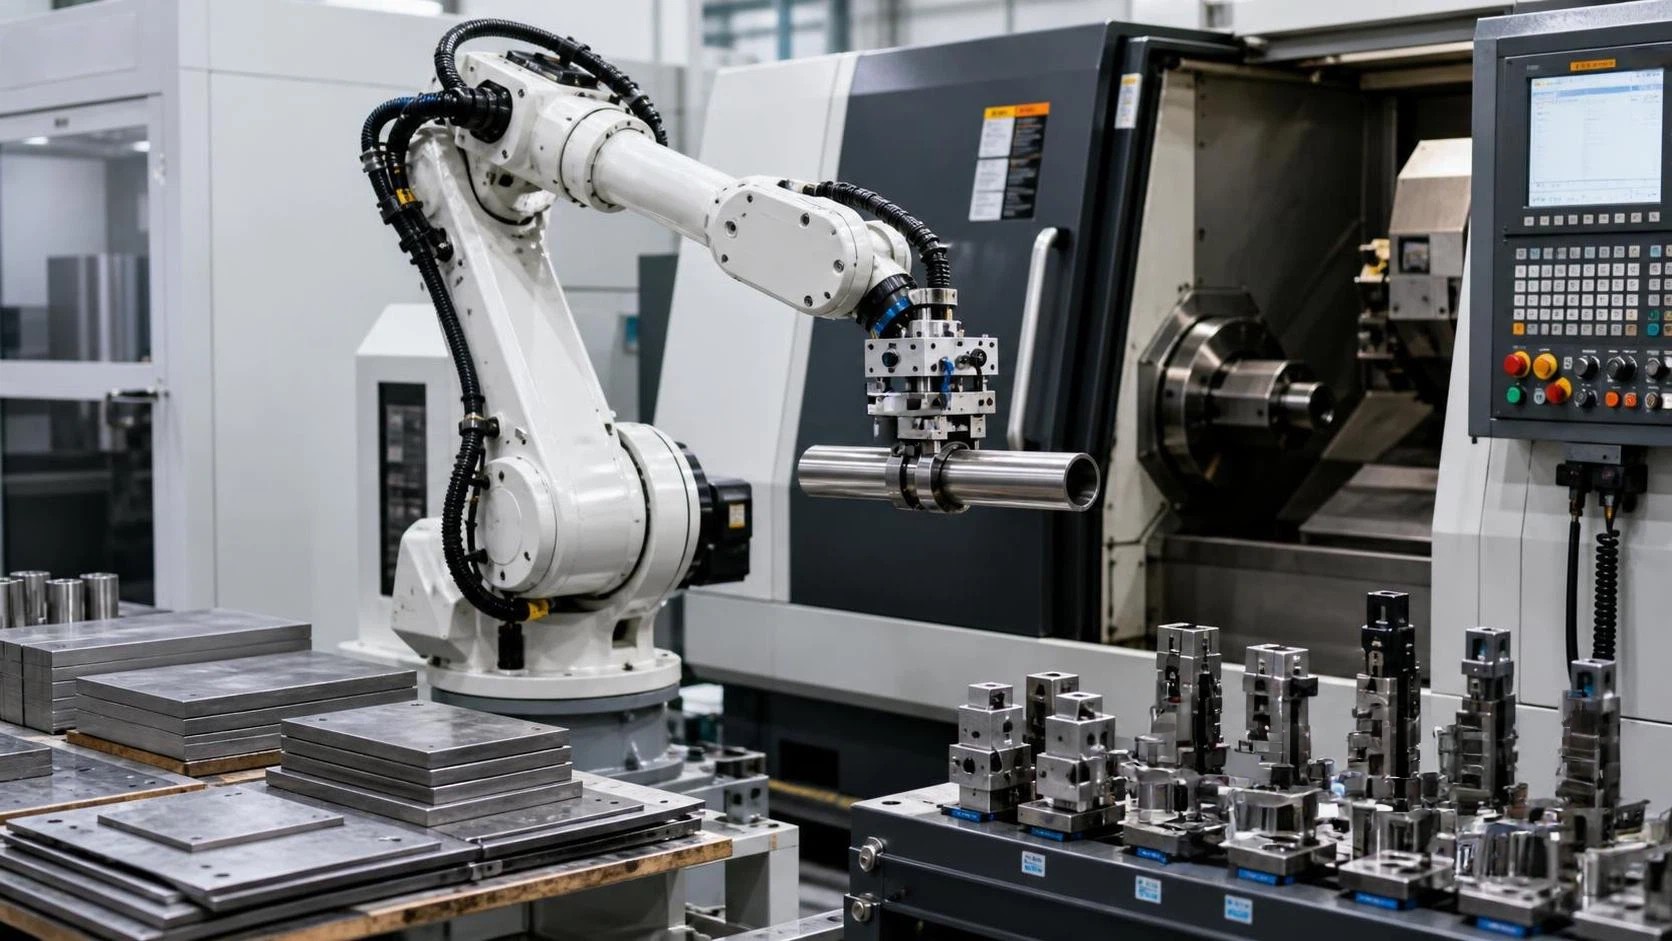
ينبغي اختيار ذراع روبوت لمناولة أعمال تصنيع المعادن في الإنتاج المختلط بناءً على عائلة قطع العمل ونمط تغيير التشغيل، وليس على أقصى حمولة وحدها. فقد يكون الروبوت الذي يناول قطعة خام ثقيلة واحدة بموثوقية خيارًا غير مناسب عندما تستخدم المهمة التالية صفائح رقيقة أو أنبوبًا طويلًا أو قطعة مشغلة زيتية أو دفعة صغيرة تتغير مرتين في كل وردية.
بالنسبة لبيئات التصنيع ذات أحجام القطع المتغيرة وتغييرات الطلبات المتكررة، يكون الخيار العملي عادةً خلية مرنة: روبوت باحتياطي حمولة مناسب، ومدى وصول يغطي كل نقاط الالتقاط والإسقاط دون التشغيل عند حدوده، وأدوات يمكن تغييرها أو ضبطها بسرعة. كما ينبغي أن يشمل قرار الشراء الماسك، والتجهيزات، ونظام السلامة، وواجهة الآلة، ومنهجية البرمجة، ومتطلبات الدعم. وغالبًا ما تحدد هذه العناصر ما إذا كانت الأتمتة تحسن الإنتاجية أم تنقل عنق الزجاجة فحسب.
ابدأ بالقطع، وليس بكتالوج الروبوتات
ينشئ الإنتاج المختلط نطاقًا أوسع من ظروف المناولة مقارنة بخط مخصص عالي الحجم. قبل طلب عروض الأسعار، صنّف القطع التي قد تمر عبر الخلية. والسؤال المفيد ليس «كم عدد أرقام القطع التي ننتجها؟»، بل «كم عدد أساليب المناولة المختلفة التي تتطلبها هذه القطع؟»
لكل قطعة ممثلة، سجّل وزنها النهائي، ووزن المادة الخام، وأكبر أبعادها، ومركز ثقلها، وحالة سطحها، ودرجة حرارتها عند الالتقاط، ومناطق التلامس المسموح بها. يمكن رفع صفيحة فولاذية مسطحة باستخدام كؤوس تفريغ أو مغناطيسات. أما الصفيحة المثقبة أو الملتوية فقد تحتاج إلى تثبيت ميكانيكي. وغالبًا ما تحتاج الأنابيب والهياكل المصنعة إلى مقابض فكية مزودة بخصائص تموضع. وقد تتطلب القطع الخارجة من محطات اللحام أدوات مقاومة للحرارة وحماية من رذاذ اللحام. أما المكونات الزيتية الخارجة من ماكينات CNC فقد تحتاج إلى أصابع ماسك تحافظ على التلامس دون انزلاق.
يجب أن يشمل الوزن كل ما يحمله الروبوت: قطعة العمل، وأدوات نهاية الذراع، ومبدلات الأدوات، وحوامل المستشعرات، والكابلات، وأي دعامة للقطعة. وقد يؤدي تحديد روبوت قريب من حمولته المقننة إلى خفض السرعة القابلة للاستخدام وزيادة التآكل والحد من خيارات الأدوات المستقبلية. ويكون احتياطي الحمولة ذا قيمة خاصة في خلية الإنتاج المختلط لأن الماسك نادرًا ما يكون بسيطًا مثل المستخدم في خط مخصص.
تؤثر هندسة القطعة أيضًا في مدى الوصول. فقد يسبب القطاع الطويل حمل عزم كبيرًا حتى لو كانت كتلته متواضعة. قد يتمكن الروبوت من رفعه، لكنه قد يواجه صعوبة في تدويره بأمان أو وضعه بدقة داخل حاوية الآلة. اطلب من الموردين تقييم بيانات الحمولة الكاملة، بما في ذلك مركز الثقل والقصور الذاتي، بدلًا من اعتماد الروبوت بناءً على أرقام الوزن ومدى الوصول وحدها.
حدّد مهمة المناولة في كل محطة
إن «خدمة الآلات» وصف واسع جدًا بحيث لا يدعم عملية شراء موثوقة. يجب رسم مهمة الروبوت من رف الإدخال إلى موقع القطعة النهائية. وينبغي أن يشمل ذلك عرض القطعة، وتحديدها، والتقاطها، وتحميلها، وتشغيل الباب، وتأكيد التثبيت، والتفريغ، وتسليمها للفحص، والتكديس.
تفرض خلية تحميل CNC، وخلية خدمة مكبس الثني، وخلية نقل اللحام متطلبات مختلفة. ففي معدات CNC، قد يحتاج الروبوت إلى فتح باب، وتوجيه قطعة حول التجهيزات، وتأكيد حالة الظرف أو الملزمة، وإدارة الرايش أو سائل التبريد. وعند مكبس الثني، قد يكون دعم القطعة والتوجيه المضبوط أصعب من الرفع نفسه، ولا سيما مع الصفائح الكبيرة الرقيقة. وفي خلية اللحام، تكون قيود الوصول، والتعرض لرذاذ اللحام، والتنسيق مع أجهزة التمركز غالبًا أهم من السرعة الاسمية.
من المفيد إعداد مخطط بسيط للمحطة قبل مقارنة الموردين:
- أين تدخل كل قطعة إلى الخلية، وبأي اتجاه؟
- هل يستطيع الروبوت الاقتراب من تجهيز الآلة دون تصادم أو وضعية تفرد؟
- أي الإجراءات تتطلب تأكيدًا من المستشعرات أو وحدة تحكم الآلة؟
- إلى أين تذهب القطعة عند حدوث عطل في الآلة أو رفض للجودة أو تأخير في المراحل اللاحقة؟
- كيف سيعيد المشغلون تزويد المواد ويزيلون القطع النهائية دون دخول منطقة خطرة؟
تكشف هذه التفاصيل التكاليف الخفية مبكرًا. فعلى سبيل المثال، قد تكون الآلة ذات خلوص كافٍ للتحميل اليدوي، لكن ليس لماسك الروبوت. وقد يصبح تركيب روبوت منخفض التكلفة مكلفًا عندما يحتاج إلى تجهيز جديد، أو تعديل للباب، أو نظام منصات نقالة، أو حواجز حماية موسعة لجعل مسار الحركة عمليًا.
اختر مدى الوصول والتخطيط معًا
ينبغي تقييم مدى الوصول مقابل الرسم الفعلي للخلية، وليس رسمًا تخطيطيًا من الأعلى. يحتاج الروبوت إلى الوصول إلى نقطة الالتقاط، ونقطة تحميل الآلة، وموضع القطعة النهائية، ونقطة الفحص الاختيارية، وأي رف للأدوات. كما يحتاج إلى خلوص كافٍ للتحرك حول الحواجز، والناقلات، وأجهزة التمركز، والأبواب المفتوحة.
وضع روبوت أكبر على مسافة أبعد ليس حلًا دائمًا. فقد يزيد مدى الوصول الممتد زمن الدورة، ويقلل الصلابة عند نقطة العمل، ويشغل مساحة أرضية أكبر. وقد يخدم روبوت مدمج مركب على قاعدة مرتفعة أو هيكل علوي أو مسار أو قاعدة الآلة المحطات نفسها بحركات أقصر. وغالبًا ما يكون أفضل ترتيب هو الذي يبقي الحركات المتكررة قصيرة ويترك للمشغلين وصولًا واضحًا لتغيير التشغيل والاستعادة.
بالنسبة لقطع العمل الطويلة أو المرنة أو غير المنتظمة، حاكِ مسار الحركة الكامل. فقد يتجاوز معصم الروبوت فتحة الآلة، بينما يصطدم الطرف البعيد من قطعة العمل بحاجز أو تجهيز أو آلة مجاورة. وهذا شائع عند مناولة الهياكل الملحومة، والقنوات، والقطع الأنبوبية، والمنتجات الملولبة الطويلة.
الأدوات هي التي تحدد مدى مرونة الخلية فعليًا
في الإنتاج المختلط، تستحق أداة نهاية الذراع التدقيق نفسه الذي يستحقه ذراع الروبوت. فالروبوت المتطور المزود بماسك ضعيف يظل عملية هشة. وينبغي للأداة المناسبة أن تحدد موضع القطعة بشكل متكرر، وتتحمل التباين الطبيعي، وتتجنب إتلاف الأسطح النهائية، وتحرر القطعة بموثوقية حتى عندما تكون الأسطح مغبرة أو زيتية أو مشوهة قليلًا.
لا تفترض أن ماسكًا عالميًا واحدًا سيغطي كل العناصر. فقد يكون الماسك المعياري المزود بأصابع تلامس قابلة للاستبدال أكثر اقتصادية من مبدل الأدوات التلقائي عندما تكون تغييرات القطع مخططة على دفعات. وعلى العكس، عندما تتغير أنواع القطع كثيرًا ويكون التشغيل غير المراقب مطلوبًا، قد يكون تغيير الأدوات مبررًا لما يوفره من تقليل التدخل وجدولة أكثر استقرارًا.
استشعار الماسك مهم أيضًا. يمكن لاستشعار وجود القطعة، وتأكيد الإمساك، وكشف الصفائح المزدوجة أن يمنع قطعة خام واحدة أسيئت مناولتها من التسبب في تلف التجهيز أو توقف إنتاج طويل. وبالنسبة للمكونات المصنعة أو المشغلة باهظة الثمن، غالبًا ما تكلف إضافة طريقة تأكيد بسيطة أقل من معالجة خطأ تحميل لم يُكتشف.
يجب أن يشمل زمن الدورة التباين والاستعادة
تُظهر عروض الموردين غالبًا زمن الحركة في أفضل الحالات: الالتقاط، والنقل السريع، والوضع في ظروف مثالية. ولا يمثل هذا الرقم دورة الإنتاج الفعلية في ورشة إنتاج مختلط. يشمل التقدير الواقعي زمن باب الآلة، وتأكيد الظرف أو التثبيت، وزمن الرؤية أو الاستشعار، وحركة الروبوت، وتوجيه القطعة، وتغيير الأدوات، وفهرسة الرف، وفترات التوقف اللازمة لإعادة تزويد المواد بأمان.
والأهم هو تقييم مسار الاستعادة. ماذا يحدث إذا كانت قطعة خارج موضعها قليلًا في صينية؟ ماذا يحدث عندما لا تؤكد الآلة التثبيت؟ هل يستطيع المشغل إزالة العطل دون إعادة تعليم البرنامج بالكامل؟ قد تكون الخلية التي تستأنف العمل بسرعة بعد التباين الروتيني أكثر إنتاجية من خلية أسرع تحتاج إلى تدخل متخصص بعد كل استثناء.
بالنسبة لأحجام الدفعات الصغيرة والمتوسطة، خفّض زمن عدم القطع أو عدم اللحام قبل السعي إلى أقصى سرعة للروبوت. فالعرض الأفضل للرفوف، ومواضع المرجع القابلة للتكرار، وضبط الماسك الأبسط غالبًا ما تحقق قدرة إنتاجية أكثر فائدة من اختيار ذراع أسرع.
التكامل بند تكلفة، وليس ملحقًا
يجب أن يعمل الروبوت، والماكينة، ومعدات السلامة، والخزانة الكهربائية، وأجهزة مناولة المواد كنظام واحد. ويتطلب ذلك واجهة محددة مع ماكينة اللحام أو ماكينة CNC أو نظام القطع أو معدات التشكيل. وضّح الطرف المسؤول عن إشارات الآلة، والتحكم في الباب، والتشابكات، ومعالجة الإنذارات، واختيار البرنامج، ومزامنة الدورة.
ينبغي أن يكون نطاق التكامل واضحًا في عرض السعر. فقد يخفي سعر الروبوت المنخفض تكاليف كبيرة للتجهيزات، والحواجز، والتركيب، والتشغيل التجريبي، والبرمجة، ورفوف المواد، والأعمال الكهربائية، واختبارات القبول. وتكون مقارنات المشتريات أكثر فائدة عندما يُوحّد نطاق كل عرض بدلًا من مقارنة أسعار أذرع الروبوت وحدها.
اطلب تقسيمًا واضحًا بين المعدات القياسية والهندسة المخصصة. يمكن للمكونات الموحدة أن تبسط قطع الغيار والتوسع المستقبلي. وقد تكون التجهيزات المخصصة ضرورية للقطع غير الاعتيادية، لكن ينبغي تصميمها بحيث يمكن استبدال نقاط التلامس والفكوك ودبابيس التمركز دون إعادة بناء الخلية بالكامل.
ضع العملية السابقة واللاحقة في الاعتبار
يعمل روبوت المناولة بأفضل صورة عندما تكون العملية المحيطة به مستقرة. فإذا وصلت القطع الخام مختلطة أو منحنية أو مفصولة بشكل سيئ أو دون مرجع ثابت، فقد تحتاج خلية الروبوت إلى استشعار إضافي أو معدات توجيه أو إعداد من المشغل. وقد يظل ذلك مجديًا، لكن ينبغي التخطيط له كجزء من المشروع بدلًا من اعتباره تعديلًا لاحقًا.
ويكون ذلك ذا صلة خاصة عند أتمتة العمليات الثانوية المرتبطة بإنتاج القلاوظ. فقد تعمل ماكينة درفلة القلاوظ باستمرار على مخزون متكرر، بينما تتغير متطلبات المناولة مع طول القضيب، وعرض القطعة الخام، وحماية القلاوظ، وطريقة جمع القطع النهائية. وبالنسبة للتطبيقات التي تشمل مثبتات عالية القوة أو مسامير تثبيت أو مسامير T أو قطع عمل ملولبة ذات خطوة كبيرة، يمكن تقييم ماكينة درفلة القلاوظ Z28-250 إلى جانب أسلوب التحميل والتفريغ بدلًا من اعتبارها عملية شراء منفصلة. وتسمح أوضاع تشغيلها اليدوية وشبه التلقائية والتلقائية بمواءمة مستوى الأتمتة مع حجم الإنتاج واتساق القطع.
وينبغي لنظام المناولة أيضًا حماية القيمة التي أوجدتها العملية. فقد تتضرر القلاوظ المدرفلة حديثًا، والأسطح المشغلة، واللحامات النهائية بسبب التلامس المعدني الصلب أو التكديس غير المستقر. وقد تضيف مواد التلامس اللينة، والوضع المضبوط، والصواني المفصولة، وتصميم الأعشاش المخصص للقطع تكلفة في البداية، لكنها قد تتجنب مشكلات إعادة العمل والفحص لاحقًا.
تؤثر السلامة وسهولة الاستخدام في تكلفة التشغيل
الحواجز، وأبواب الوصول المتشابكة، والماسحات الضوئية للسلامة، وأوضاع التشغيل التعاوني هي خيارات تعتمد على التفاعل المطلوب بين الأشخاص والخلية. ولا يلغي الروبوت التعاوني تلقائيًا الحاجة إلى تقييم المخاطر أو ضوابط الأدوات أو المناطق المحمية. فقد تتطلب حواف الصفائح الحادة، والقطع الساخنة، والأحمال ذات القصور الذاتي العالي، ونقاط الانحشار حواجز تقليدية حتى عندما يكون الذراع نفسه مزودًا بخصائص تحديد القوة.
في الإنتاج المختلط، تهم سهولة استخدام المشغل بقدر أهمية السلامة الأساسية. وينبغي للأشخاص الذين يغيرون الفكوك، ويحمّلون الرفوف، ويستعيدون الأعطال، ويختارون الوصفات أن يتمكنوا من ذلك من خلال عملية واضحة ومضبوطة. وقد تخلق الخلية التي تعتمد على مبرمج واحد لتغييرات المنتجات العادية تكلفة خفية للعمالة ووقت التوقف.
اطلب عروضًا توضيحية لتغيير التشغيل واستعادة الأعطال، وليس للإنتاج العادي فقط. وينبغي أن يوضح المورد كيفية اختيار وصفة قطعة جديدة، وكيفية التحقق من ضبط الماسك، وكيفية إعادة دورة متوقفة إلى حالة آمنة. فهذه مهام تشغيل يومية وليست أحداثًا استثنائية.
قارن التكلفة الإجمالية للملكية عبر مزيج الإنتاج المقصود
ينبغي أن يأخذ قرار الشراء في الاعتبار أكثر من السعر المركب. وتشمل المقارنة المفيدة المعدات الرأسمالية، وهندسة التكامل، والتجهيزات والأدوات، وإعداد الأرضية، والتدريب، والصيانة المخططة، وقطع الغيار، ودعم البرمجيات، وعمالة تغيير التشغيل المتوقعة. كما ينبغي أن تعكس تكلفة القطع التي لا يمكن تشغيلها تلقائيًا وتظل بحاجة إلى مناولة يدوية.
قد تحقق الخلية شديدة التخصيص زمن دورة ممتازًا لعائلة منتجات واحدة، لكن تكاليف التوسع فيها تكون باهظة عند تغير القطع. وقد يكلف النظام الأكثر معيارية أكثر في البداية، مع إبقاء أعمال التجهيز والبرمجة ووقت التوقف اللاحقة تحت السيطرة. ويعتمد الاختيار الصحيح على ما إذا كان مزيج الإنتاج الحالي مستقرًا بما يكفي لتبرير الأتمتة المخصصة.
قبل تقديم الطلب، أنشئ قائمة قبول حول القطع الأكثر أهمية: الأكبر، والأصغر، والأثقل، والأكثر مرونة، والأصعب في الإمساك، والأكثر تغييرًا. أدرج مواضع التحميل المتوقعة، وظروف الدورة المستهدفة، وطريقة تغيير التشغيل، واتصالات الآلة، ووظائف السلامة، وقابلية تكرار وضع القطعة. وهذا يحول الوعد العام بالأتمتة إلى مواصفة شراء قابلة للاختبار.
إن أفضل ذراع روبوت لمناولة أعمال تصنيع المعادن ليس بالضرورة الذراع صاحب أعلى حمولة أو أسرع سرعة منشورة. بل هو الذي يناول المزيج الفعلي من القطع بأمان، ويتكامل بسلاسة مع معدات الإنتاج، ويتعافى من التباين الطبيعي، ويظل عمليًا للصيانة مع تغير جداول المنتجات.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة