




أذرع روبوت المناولة لماكينات CNC: كيفية مواءمة دورات التحميل مع الإنتاجية
أذرع روبوت المناولة لماكينات CNC: كيفية مواءمة دورات التحميل مع الإنتاجية
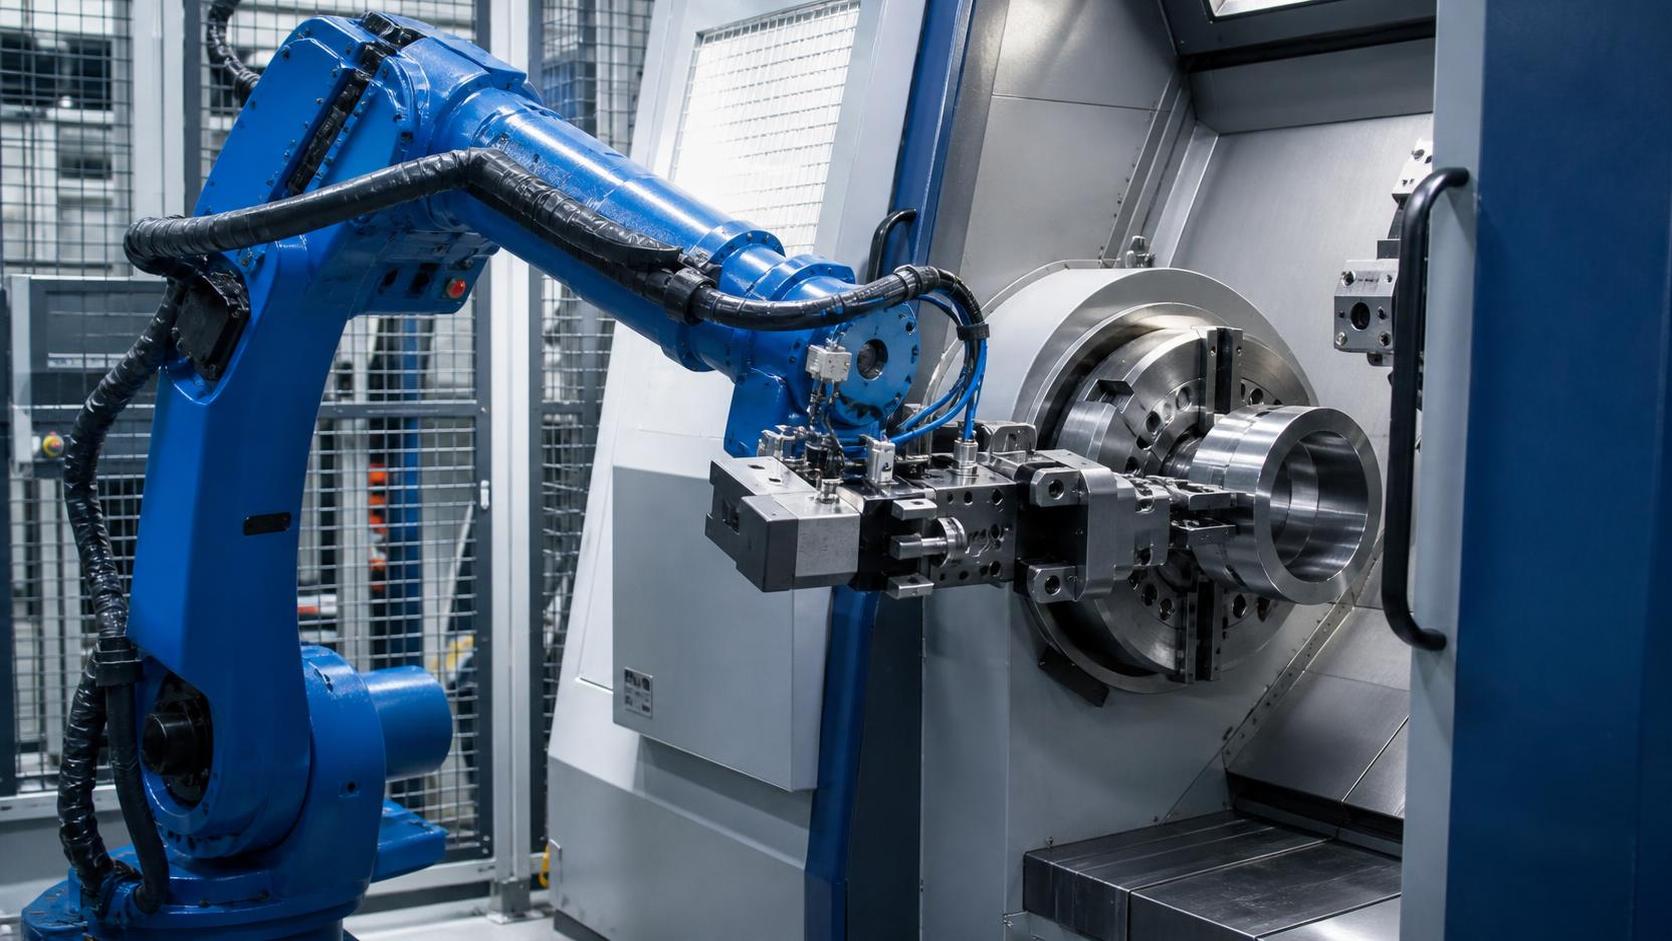
أذرع روبوتات المناولة لماكينات CNC: كيفية مواءمة دورات التحميل مع الإنتاجية
لا يقتصر اختيار ذراع روبوت مناولة لماكينات CNC على الحمولة ومدى الوصول فحسب. إنه قرار متعلق بزمن الدورة يؤثر في استغلال المغزل واستقرار الإنتاج ومتطلبات العمالة والتكلفة الفعلية لكل قطعة مكتملة. فالروبوت الذي يستطيع التقاط مكوّن ماديًا لكنه لا يستطيع إكمال تسلسل التحميل ضمن نافذة التشغيل المتاحة سيجعل الماكينة في حالة انتظار. وفي العديد من مشاريع الأتمتة، هنا تختفي مكاسب السعة المتوقعة.
بالنسبة للمقيّمين الفنيين، فإن السؤال العملي ليس: «هل يستطيع الروبوت خدمة ماكينة CNC هذه؟» بل: «هل يستطيع الروبوت خدمة هذه الماكينة بموثوقية وتكرار ودون أن يصبح عنق الزجاجة؟» تعتمد الإجابة على إيقاع الإنتاج الكامل: زمن التشغيل الآلي، وحركة الباب، وسلوك الظرف أو المثبت، واتجاه القطعة، وتبديل القابض، ومتطلبات الفحص، وظروف الرايش، والاتصال بين الروبوت ووحدة تحكم CNC.
عادةً ما تبدو خلية الروبوت المتوافقة جيدًا هادئة في أرضية المصنع. يستمر المغزل في القطع، ويصل الروبوت عند الحاجة، وتتدفق القطع في الاتجاه المقصود، ولا يتدخل المشغلون إلا لإعادة التغذية المخططة أو فحوصات الجودة. ويتطلب تحقيق هذه النتيجة التي تبدو بسيطة هندسةً منضبطة أكثر مما يمكن أن يوضحه مخطط الحمولة وحده.
ابدأ بدورة CNC الفعلية، وليس بالدورة المعلنة
زمن برنامج CNC ليس سوى جزء واحد من الدورة. قد تُظهر المخرطة زمن تشغيل آلي قدره 75 ثانية، لكن النافذة الفعلية المتاحة لروبوت المناولة قد تكون أصغر بعد احتساب تباطؤ المغزل، وتحرير الظرف، وفتح الباب، واستقرار سائل التبريد، وتأكيد وجود القطعة. وبالمثل، قد يحتوي مركز التشغيل الآلي على برنامج اسمي مدته 120 ثانية، لكنه يتضمن القياس بالمسبار أو حركة المنصة أو تغييرات الأدوات أو خطوات الفحص اليدوي التي تغيّر التوقيت من قطعة إلى أخرى.
من المفيد رسم خريطة للدورة كتسلسل بدلًا من الاعتماد على رقم متوسط واحد:
الرقم الأساسي هو زمن خدمة الروبوت: الوقت من حصول الروبوت على إذن دخول منطقة الماكينة حتى تصبح الماكينة جاهزة لاستئناف التشغيل الآلي. إذا كان زمن الخدمة هذا أطول من الفجوة المتاحة، فستنتظر الماكينة في كل دورة. وإذا كان أقصر بشكل مريح، فسيكون لدى النظام مجال لاستيعاب التأخيرات الصغيرة الناتجة عن اختلاف القطع أو تراكم الرايش أو استقرار القابض أو التصحيح العرضي للموضع.
عمليًا، لا ينبغي تصميم الخلية استنادًا إلى محاكاة مثالية فقط. يمكن للروبوت أن يتحرك بسرعة في مسار مفتوح، لكنه قد يبطئ بالقرب من ظرف أو ملزمة أو مثبت أو ناقل أو حد سلامة. ويهم التسارع والتباطؤ، خصوصًا للقطع المدمجة ذات دورات التشغيل القصيرة. بالنسبة لهذه التطبيقات، غالبًا ما يحقق تقليل طول المسار غير الضروري قيمة أكبر من اختيار روبوت أكبر بسرعة قصوى معلنة أعلى.
الحمولة هي حساب خاص بالقابض
من أخطاء الاختيار الشائعة مقارنة حمولة الروبوت بوزن القطعة الصافي فقط. يجب أن يحمل الروبوت أدوات نهاية الذراع، ووصلات هوائية أو كهربائية، ومستشعرات، ومحولات، وأحيانًا قطعتين في آن واحد. وفي ترتيب القابض المزدوج، قد يزيل الروبوت مكوّنًا مكتملًا بينما يحمل قطعة خام للتحميل التالي. وغالبًا ما يكون هذا هو التسلسل الأكثر كفاءة، لكنه يغيّر متطلبات الحمولة والعطالة بصورة كبيرة.
كتلة القطعة ليست أيضًا مماثلة لصعوبة مناولتها. فقد يسبب عمود خفيف لكنه طويل حمل عزم متطلبًا. وقد تحتاج قطعة مطروقة مغطاة بالشحم إلى قوة قبض أكبر مما يوحي به وزنها. ويمكن أن تنثني مكونات الصفائح المعدنية الرقيقة عند رفعها، بينما قد تؤثر القطع المشغلة الساخنة في مواد القابض وأداء المستشعرات. يجب تقييم معصم الروبوت مقابل مركز الثقل الفعلي وعزم المعصم، وليس فقط مقابل العنصر المدرج في ورقة العملية.
ينبغي أن يعكس اختيار القابض سلوك القطعة بعد التشغيل الآلي. تعمل القوابض الهوائية المتوازية جيدًا مع العديد من الأشكال الهندسية المستقرة، لكن القطع المخروطة المحملة في الظرف قد تحتاج إلى تمدد داخلي أو قبض خارجي أو ميزة تموضع تمنع الدوران. يمكن أن يكون القبض المغناطيسي مفيدًا للقطع الخام الحديدية، رغم أنه يتطلب دراسة دقيقة لحالة السطح والرايش المتبقي واحتياجات إزالة المغنطة والتأكيد الآمن على تحرير القطعة. وغالبًا ما لا يناسب التفريغ الأسطح المعدنية الزيتية أو الخشنة أو المثقبة ما لم يُختبر التطبيق بدقة.
نادراً ما تكون الأدوات الأكثر موثوقية هي الأكثر تعقيدًا. ينبغي أن تحدد موضع قطعة العمل بصورة متكررة، وتتحمل التباين المتوقع، وتزيل الرايش، وتتيح للمشغلين فحص مكونات التآكل أو استبدالها دون إعداد طويل. إذا كان القابض يحتاج إلى ضبط يدوي دقيق كلما وصلت دفعة جديدة، فقد تبدو الخلية مؤتمتة لكنها ليست كذلك في واقع التشغيل.
طابق بنية الروبوت مع الخلية، وليس مع باب الماكينة فقط
بالنسبة لمخرطة CNC واحدة تشغل عائلة قطع مستقرة، قد يكون روبوت مدمج سداسي المحاور بجانب الماكينة كافيًا. يحتاج الروبوت إلى مدى وصول كافٍ للوصول إلى الظرف أو المثبت دون الاقتراب من حدود المفاصل، ومرونة كافية لتوجيه قطعة العمل بالشكل الصحيح، وموضع قاعدة لا يعيق الوصول لأعمال الصيانة. وقد يكون التخطيط البسيط أسهل في التشغيل الأولي وأسهل للمشغلين في فهمه.
يتغير القرار عندما يخدم روبوت واحد ماكينتين أو أكثر، أو يغذي محطة غسيل، أو يقدّم القطع للقياس، أو يناول قطع عمل أطول. يمكن لمحور خطي سابع أو سكة أن يوسع نطاق العمل، لكنه يضيف نظام حركة آخر يجب تنسيقه مع تسلسل CNC وحمايته بالشكل المناسب. لا يمثل محور الحركة ميزة تلقائية؛ بل يكون منطقيًا عندما يقلل زمن خمول الماكينة أو يدعم تدفق إنتاج لا يستطيع الروبوت ذو القاعدة الثابتة تغطيته بصورة معقولة.
هذا المبدأ مألوف أيضًا في خلايا التصنيع الأكبر. على سبيل المثال، يستخدم روبوت لحام من نوع السكك الحديدية بـ7 محاور ترتيب تركيب ثابتًا مع عربة انزلاقية تعمل بمحرك سيرفو لتغطية منطقة عمل أطول. وتشمل سعة قطعة العمل المذكورة أطوالًا تصل إلى 12,000 mm، مع إمكانية التخصيص، ويمكنه استخدام اللحام القائم على المناطق للهياكل الأكبر. إن خدمة ماكينات CNC عملية مختلفة، لكن درس التكامل هو نفسه: يجب أن يخدم المحور الإضافي قيدًا إنتاجيًا واضحًا، مثل مدى الوصول أو تغطية الماكينات أو طول قطعة العمل، بدلًا من تحديده لمجرد أن المحاور الإضافية تبدو أكثر قدرة.
عند تقييم مدى الوصول، استخدم هندسة الماكينة الفعلية. يمكن لأبواب CNC وواقيات الرذاذ وناقلات الرايش والغراب المتحرك والطاولات الدوارة وأبراج التثبيت أن تخلق زوايا اقتراب غير مريحة. قد يتمتع الروبوت الذي يصل إلى نقطة التحميل فقط عندما تكون ذراعه ممدودة قرب حافة نطاق العمل بكفاءة حركة أقل وقدرة تحمل أقل لتغييرات التخطيط. تكون المحاكاة دون اتصال بالإنترنت ذات قيمة هنا، بشرط أن يشمل النموذج الرقمي العوائق الفعلية وأبعاد الأدوات وخلوصات الصيانة المقصودة.
تحدد المصافحة بين CNC والروبوت ما إذا كانت الخلية تبدو مستقرة
يحتاج ذراع روبوت المناولة لماكينات CNC إلى تسلسل إشارات منضبط. كحد أدنى، يجب أن تتفق CNC والروبوت على موضع أمان الماكينة، وحالة الباب، وحالة الظرف أو المشبك، وإذن دخول الروبوت، وتأكيد تحميل القطعة، وإذن إعادة بدء الدورة. تعتمد الواجهة الدقيقة على منصة التحكم وتصميم السلامة، لكن عدم وضوح مسؤولية الإشارة هو مصدر شائع لتأخيرات التشغيل الأولي.
لا ينبغي للماكينة أن تفتح بابها لمجرد أن الروبوت قريب، كما لا ينبغي للروبوت أن يدخل بناءً على مؤقت يفترض توقف المغزل. تُفضّل التغذية الراجعة للموضع والحالة على الافتراضات القائمة على الوقت. ويكتسب ذلك أهمية خاصة عندما تتوقف الماكينة بسبب إنذار أداة أو مشكلة رايش أو انقطاع في البرنامج. الخلية التي تتعامل مع التشغيل العادي جيدًا لكنها تتصرف بصورة غير متوقعة أثناء العطل ليست جاهزة للتشغيل دون مراقبة.
يستحق التحقق من وجود القطعة اهتمامًا مماثلًا. فقد يؤكد مستشعر القابض موضع الفك دون تأكيد وجود قطعة فعلًا. قد تكون الرؤية الآلية أو مفاتيح التفريغ أو مستشعرات الليزر أو مراقبة القوة أو مستشعرات العش المخصصة مناسبة وفقًا للمكوّن. لا توجد حزمة مستشعرات عالمية. الهدف هو اكتشاف أنماط الفشل المحتملة للعملية: القطع الخام المزدوجة، أو القطع المفقودة، أو الاتجاه الخاطئ، أو عدم استقرار التثبيت الكامل، أو التصاق مكوّن مكتمل بالمثبت.
لا تصمم الخلية على حساب وصول المشغل والاستعادة
تُخطط خلايا الأتمتة أحيانًا كما لو أن لا أحد سيحتاج إلى لمس ماكينة CNC بعد التشغيل الأولي. في الواقع، يحتاج المشغلون إلى الوصول لتغيير الأدوات، وفحوصات الإزاحة، واستبدال الفكين، وإزالة الرايش، وضبط المثبت، وفحص القطعة الأولى، والاستعادة من تحميل خاطئ. إذا تطلبت هذه الإجراءات تجاوز أجهزة السلامة أو تحريك الروبوت يدويًا عبر تسلسل غير مريح، فسيتزايد وقت التوقف بسرعة.
يجب أن يعكس تصميم السلامة الخلية الكاملة، بما في ذلك حركة الروبوت وحركة CNC وتخزين القطع والناقلات وأي معدات مساعدة. ينبغي النظر إلى الحواجز ونقاط الوصول ذات التعشيق وإيقافات الطوارئ ووظائف التحكم المصنفة للسلامة وإجراءات إعادة التشغيل الواضحة كنظام مترابط. قد تختلف المتطلبات حسب سوق الوجهة ونطاق المشروع، لذلك ينبغي مراجعة تقييم المطابقة مقابل القواعد المحلية المعمول بها والتكوين النهائي للماكينة.
تعد مؤشرات الحالة المرئية مفيدة في التشغيل اليومي. في المعدات الروبوتية الأكبر، تساعد حالات الإنذار والإيقاف المؤقت والتشغيل التي يمكن تمييزها بوضوح المشغلين على تحديد ما إذا كان التدخل مطلوبًا قبل الاقتراب من الخلية. وينبغي تطبيق التفكير نفسه على خدمة ماكينات CNC: فالحالة الواضحة ليست تجميلية. إنها تقصر زمن التشخيص وتقلل الفتح غير الضروري للمناطق المحمية.
تسلسل تقييم عملي قبل الشراء
قبل اختيار طراز الروبوت، اجمع قطعًا ممثلة بدلًا من أسهل مكوّن فقط في العائلة. أدرج أقصر دورة تشغيل آلي، وأثقل قطعة، وأصعب حالة سطح، وأي قطعة ذات اتجاه التقاط مختلف. أكد أيضًا طريقة تقديم المخزون الخام. فقد يحمّل الروبوت قطعة خام مكتملة من عش دقيق بصورة مثالية، لكنه قد يواجه صعوبة مع القضبان المكدسة بشكل غير محكم أو المسبوكات الزيتية أو القطع التي تصل باتجاه غير متسق.
- قِس دورة CNC الفعلية في ظروف إنتاج ممثلة، بما في ذلك إجراءات الباب والمشبك.
- احسب الحمولة باستخدام أداة نهاية الذراع الكاملة وأثقل حمولة متزامنة.
- تحقق من عزم المعصم ومركز الثقل والخلوص في مواضع الالتقاط والتحميل الفعلية.
- حدد كيفية تقديم القطع الخام وكيف تغادر القطع المكتملة والقطع المرفوضة والعينات الخلية.
- راجع إشارات الاتصال واستعادة الأعطال قبل إنهاء التخطيط الميكانيكي.
- اسمح بالوصول لأعمال الصيانة الروتينية لـCNC، وليس لتشغيل الروبوت فقط.
غالبًا ما يرى مورّدو المعدات ذوو الخبرة في أدوات ماكينات CNC والمخارط وماكينات التفريز وأتمتة اللحام والقطع بالليزر ومعدات الصفائح المعدنية النمط نفسه عبر العمليات المختلفة: تعمل الخلية بأفضل شكل عندما تؤخذ مناولة المواد في الاعتبار مبكرًا. تعمل Wuxi Samgins International Trade Co., Ltd.، التي تأسست في عام 2012 في Wuxi، ضمن فئات المعدات هذه وتنظم الإنتاج والتصميم بما يتماشى مع نظام الجودة ISO9001 ومتطلبات الاتحاد الأوروبي الموجهة نحو CE. بالنسبة للمكامل أو المشتري، يمكن أن يكون هذا المنظور الأوسع للمعدات مفيدًا عندما يتضمن مشروع خدمة CNC أيضًا القطع أو إزالة النتوءات أو الثني في المراحل السابقة، أو اللحام في المراحل اللاحقة، بدلًا من روبوت موضوع بجانب ماكينة واحدة معزولة.
أفضل توافق يترك هامشًا مضبوطًا
الهدف ليس جعل الروبوت يتحرك بأقصى سرعته أو اختيار أكبر ذراع متاح. بل هو إنشاء دورة تحميل قابلة للتكرار تتناسب مع إيقاع إنتاج الماكينة مع الحفاظ على هامش كافٍ لتباين الإنتاج المعتاد. يمكن لروبوت أصغر ومتموضع جيدًا ومزود بأدوات مناسبة أن يتفوق على نظام كبير جدًا لديه مسارات حركة طويلة ووصول صعب وأعباء تنسيق مفرطة.
عند مقارنة العروض، اطلب من الموردين عرض التسلسل الكامل: من أين تأتي القطعة الخام، وكيف تُزال القطعة المكتملة، وأي الإشارات تحرر كل إجراء، وما الذي يحدث إذا فشل فحص القبض، وكيف يستعيد المشغل تشغيل الخلية. إذا كانت هذه الإجابات واضحة، فمن المرجح بدرجة أكبر أن يحافظ ذراع روبوت المناولة المختار لماكينات CNC على زمن دوران المغزل بدلًا من استهلاكه بصمت.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة