




Brazos robóticos de manipulación para máquinas CNC: cómo adaptar los ciclos de carga a la producción
Brazos robóticos de manipulación para máquinas CNC: cómo adaptar los ciclos de carga a la producción
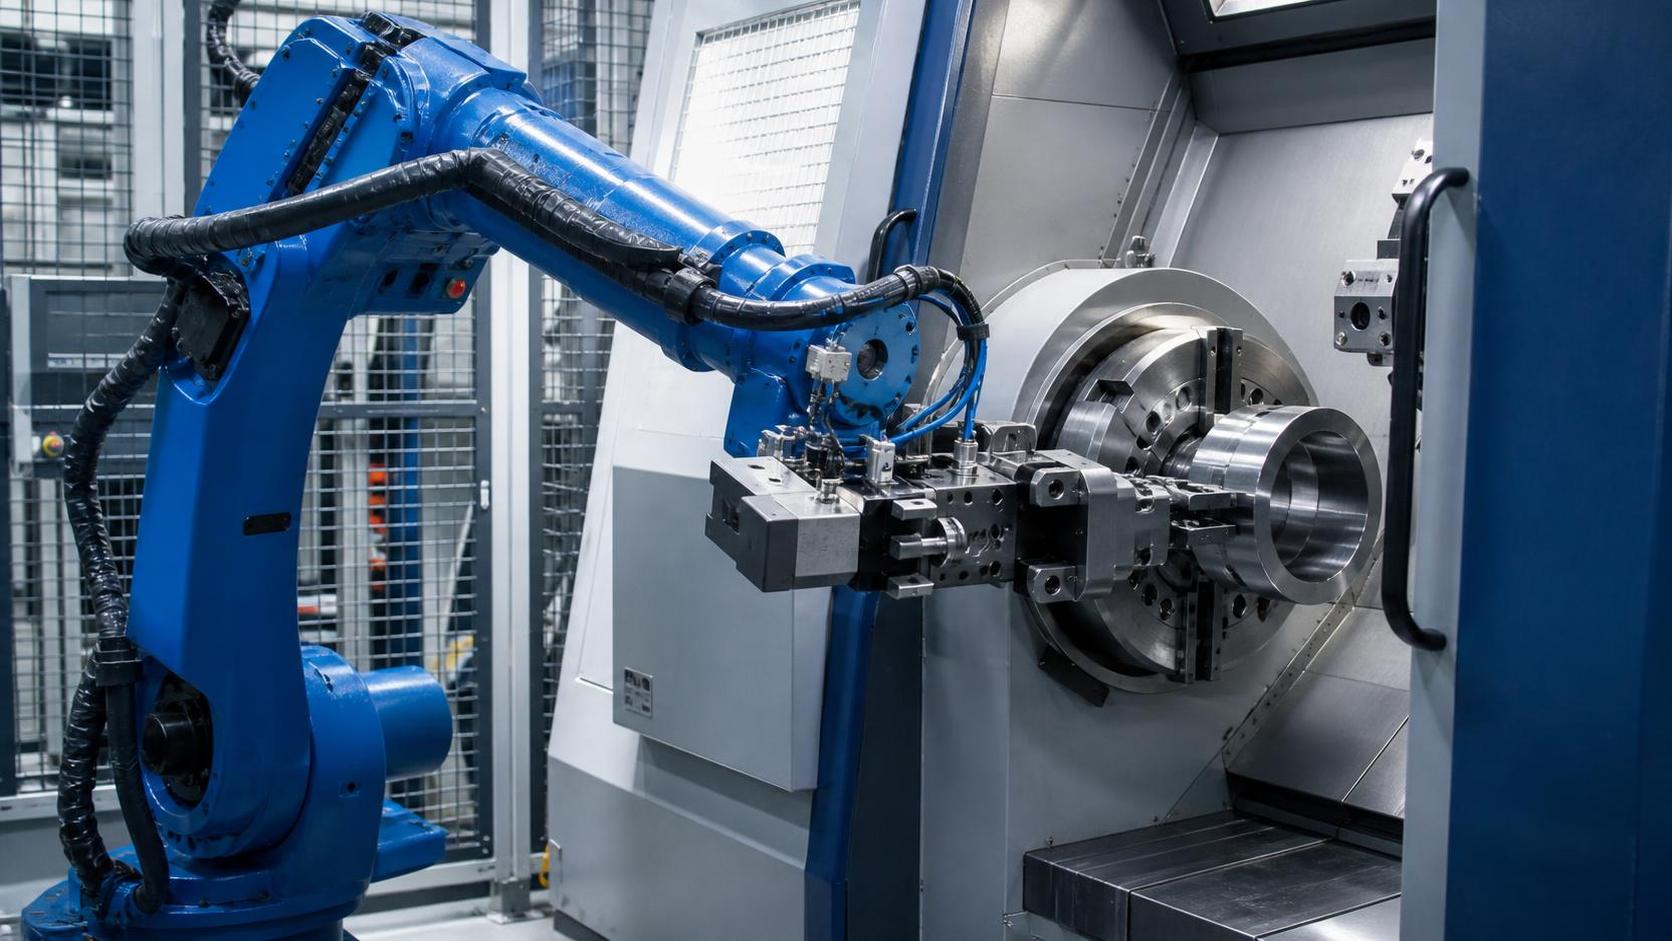
Brazos robóticos de manipulación para máquinas CNC: cómo ajustar los ciclos de carga a la producción
Seleccionar un brazo robótico de manipulación para máquinas CNC no es simplemente una cuestión de carga útil y alcance. Es una decisión relacionada con el tiempo de ciclo que afecta a la utilización del husillo, la estabilidad de la producción, las necesidades de mano de obra y el coste real por pieza terminada. Un robot que puede recoger físicamente un componente pero no puede completar la secuencia de carga dentro de la ventana de mecanizado disponible hará que la máquina espere. En muchos proyectos de automatización, es ahí donde desaparecen los aumentos de capacidad previstos.
Para los evaluadores técnicos, la cuestión práctica no es «¿Puede el robot atender esta máquina CNC?», sino «¿Puede el robot atender esta máquina de forma fiable, repetitiva y sin convertirse en el cuello de botella?». La respuesta depende del ritmo completo de producción: tiempo de mecanizado, movimiento de la puerta, funcionamiento del plato o utillaje, orientación de la pieza, cambio de pinza, requisitos de inspección, condiciones de virutas y comunicación entre el robot y el control CNC.
Una célula robótica bien adaptada suele parecer tranquila en el taller. El husillo continúa cortando, el robot llega cuando se necesita, las piezas fluyen en la dirección prevista y los operarios intervienen solo para la reposición planificada o los controles de calidad. Lograr ese resultado aparentemente sencillo requiere más disciplina de ingeniería de la que puede mostrar por sí sola una tabla de carga útil.
Comience con el ciclo CNC real, no con el ciclo anunciado
El tiempo del programa CNC es solo una parte del ciclo. Un torno puede mostrar un tiempo de mecanizado de 75 segundos, pero la ventana real disponible para un robot de manipulación podría ser menor después de considerar la desaceleración del husillo, la liberación del plato, la apertura de la puerta, el asentamiento del refrigerante y la confirmación de presencia de la pieza. Del mismo modo, un centro de mecanizado puede tener un programa nominal de 120 segundos, pero incluir palpado, movimiento de palés, cambios de herramienta o pasos de inspección manual que modifican el tiempo de una pieza a otra.
Resulta útil representar el ciclo como una secuencia en lugar de basarse en un único valor medio:
La cifra clave es el tiempo de servicio del robot: el tiempo desde que el robot recibe permiso para entrar en la zona de la máquina hasta que la máquina está lista para reanudar el mecanizado. Si ese tiempo de servicio es mayor que el intervalo disponible, la máquina esperará en cada ciclo. Si es holgadamente menor, el sistema tendrá margen para absorber pequeños retrasos causados por variaciones de las piezas, acumulación de virutas, asentamiento de la pinza o correcciones ocasionales de posición.
En la práctica, una célula no debe diseñarse basándose únicamente en una simulación perfecta. Un robot puede moverse rápidamente en una trayectoria abierta, pero ralentizarse cerca de un plato, mordaza, utillaje, transportador o límite de seguridad. La aceleración y la desaceleración son importantes, especialmente para piezas compactas con ciclos de mecanizado cortos. Para estas aplicaciones, reducir la longitud innecesaria de la trayectoria suele aportar más valor que seleccionar un robot mayor con una velocidad máxima publicada más alta.
La carga útil es un cálculo de la pinza
Un error frecuente de selección consiste en comparar la carga útil del robot únicamente con el peso neto de la pieza. El robot debe transportar el utillaje de extremo de brazo, conexiones neumáticas o eléctricas, sensores, adaptadores y, en ocasiones, dos piezas a la vez. En una configuración de doble pinza, el robot puede retirar un componente terminado mientras transporta una pieza en bruto para la siguiente carga. Esta suele ser la secuencia más eficiente, pero modifica sustancialmente los requisitos de carga útil e inercia.
La masa de la pieza tampoco es igual a la dificultad de manipulación. Un eje ligero pero largo puede generar una carga de momento exigente. Una pieza forjada con grasa puede requerir una fuerza de agarre mayor de la que sugiere su peso. Los componentes de chapa metálica delgada pueden flexionarse al levantarse, mientras que las piezas mecanizadas calientes pueden afectar a los materiales de la pinza y al rendimiento de los sensores. La muñeca del robot debe evaluarse según el centro de gravedad real y el momento de muñeca, no solo según el elemento indicado en una hoja de proceso.
La selección de la pinza debe reflejar cómo se comporta la pieza después del mecanizado. Las pinzas paralelas neumáticas funcionan bien con muchas geometrías estables, pero las piezas torneadas cargadas en plato pueden necesitar expansión interna, agarre exterior o una característica de posicionamiento que evite la rotación. El agarre magnético puede ser útil para piezas en bruto ferrosas, aunque requiere una consideración cuidadosa de la condición de la superficie, las virutas residuales, las necesidades de desmagnetización y la confirmación segura de que la pieza ha sido liberada. El vacío suele ser inadecuado para superficies metálicas aceitosas, rugosas o perforadas, salvo que la aplicación se haya probado exhaustivamente.
El utillaje más fiable rara vez es el más complicado. Debe posicionar la pieza de trabajo de forma repetible, tolerar la variación esperada, evacuar las virutas y permitir a los operarios inspeccionar o sustituir los componentes de desgaste sin una configuración prolongada. Si la pinza requiere un ajuste manual preciso cada vez que llega un nuevo lote, la célula puede parecer automatizada, pero no lo estará en la realidad operativa.
Adapte la arquitectura del robot a la célula, no solo a la puerta de la máquina
Para un único torno CNC que procesa una familia estable de piezas, puede ser suficiente un robot compacto de seis ejes junto a la máquina. El robot necesita alcance suficiente para acceder al plato o utillaje sin acercarse a los límites de las articulaciones, flexibilidad suficiente para orientar correctamente la pieza de trabajo y una ubicación de base que no obstaculice el acceso de mantenimiento. Una disposición sencilla puede ser más fácil de poner en marcha y más fácil de comprender para los operarios.
La decisión cambia cuando un robot atiende dos o más máquinas, alimenta una estación de lavado, presenta piezas para medición o manipula piezas de trabajo más largas. Un séptimo eje lineal o riel puede ampliar el espacio de trabajo, pero introduce otro sistema de movimiento que debe coordinarse con la secuencia CNC y protegerse adecuadamente. El eje de desplazamiento no es automáticamente una ventaja; tiene sentido cuando reduce el tiempo de inactividad de la máquina o permite un flujo de producción que un robot de base fija no puede cubrir razonablemente.
Este principio también es conocido en células de fabricación de mayor tamaño. Por ejemplo, unrobot de soldadura tipo riel de 7 ejes utiliza una disposición de instalación fija con un carro deslizante accionado por servomotor para cubrir un área de trabajo más extensa. Su capacidad declarada de piezas de trabajo incluye longitudes de hasta 12.000 mm, con posibilidad de personalización, y puede emplear soldadura por zonas para estructuras más grandes. La atención de CNC es un proceso diferente, pero la lección de integración es la misma: un eje adicional debe responder a una limitación clara de producción, como el alcance, la cobertura de máquinas o la longitud de la pieza de trabajo, en lugar de especificarse simplemente porque más ejes parecen más capaces.
Al evaluar el alcance, utilice la geometría real de la máquina. Las puertas CNC, protecciones contra salpicaduras, transportadores de virutas, contrapuntos, mesas rotativas y torres de utillaje pueden crear ángulos de aproximación incómodos. Un robot que alcanza el punto de carga solo con el brazo extendido cerca del borde del espacio de trabajo puede tener una menor eficiencia de movimiento y menos tolerancia a los cambios de disposición. La simulación fuera de línea es valiosa en este caso, siempre que el modelo digital incluya los obstáculos reales, las dimensiones del utillaje y las holguras de mantenimiento previstas.
La comunicación CNC–robot determina si la célula se percibe estable
Un brazo robótico de manipulación para máquinas CNC necesita una secuencia de señales disciplinada. Como mínimo, el CNC y el robot deben acordar la posición segura de la máquina, el estado de la puerta, el estado del plato o la abrazadera, el permiso del robot para entrar, la confirmación de pieza cargada y el permiso para reiniciar el ciclo. La interfaz exacta depende de la plataforma de control y del diseño de seguridad, pero la responsabilidad ambigua sobre una señal es una causa habitual de retrasos en la puesta en marcha.
La máquina no debe abrir la puerta simplemente porque el robot esté cerca, y el robot no debe entrar basándose en un temporizador que supone que el husillo se ha detenido. La retroalimentación de posición y estado es preferible a las suposiciones basadas en el tiempo. Esto es especialmente importante cuando una máquina se detiene por una alarma de herramienta, un problema de virutas o una interrupción del programa. Una célula que maneja bien el funcionamiento normal pero se comporta de manera impredecible durante una avería no está lista para funcionar sin supervisión.
La verificación de presencia de pieza merece una atención similar. Un sensor de pinza puede confirmar la posición de las mordazas sin confirmar que realmente haya una pieza presente. La visión artificial, los interruptores de vacío, los sensores láser, la supervisión de fuerza o los sensores específicos de nido pueden ser adecuados según el componente. No existe un paquete de sensores universal. El objetivo es detectar los modos de fallo plausibles para el proceso: piezas en bruto dobles, piezas ausentes, orientación incorrecta, asentamiento incompleto de la abrazadera o un componente terminado adherido al utillaje.
No elimine el acceso del operario ni la capacidad de recuperación en el diseño
Las células de automatización se distribuyen a veces como si nadie fuera a necesitar tocar el CNC después de la puesta en marcha. En realidad, los operarios necesitan acceso para cambios de herramienta, comprobaciones de offset, sustitución de mordazas, retirada de virutas, ajuste de utillajes, inspección de la primera pieza y recuperación tras una carga incorrecta. Si estas acciones requieren anular dispositivos de seguridad o mover manualmente el robot mediante una secuencia incómoda, el tiempo de inactividad aumentará rápidamente.
El diseño de seguridad debe reflejar la célula completa, incluidos el movimiento del robot, el movimiento CNC, el almacenamiento de piezas, los transportadores y cualquier equipo auxiliar. Los resguardos, los puntos de acceso con enclavamiento, las paradas de emergencia, las funciones de control con clasificación de seguridad y los procedimientos claros de reinicio deben considerarse como un sistema conectado. Los requisitos pueden variar según el mercado de destino y el alcance del proyecto, por lo que la evaluación de conformidad debe revisarse conforme a las normas locales aplicables y a la configuración final de la máquina.
La indicación visible de estado es útil en la operación diaria. En equipos robóticos de mayor tamaño, los estados claramente distinguibles de alarma, pausa y funcionamiento ayudan a los operarios a identificar si se necesita intervención antes de aproximarse a la célula. El mismo criterio debe aplicarse a la atención de CNC: un estado claro no es algo meramente estético. Acorta el diagnóstico y reduce la apertura innecesaria de áreas protegidas.
Una secuencia práctica de evaluación antes de la compra
Antes de elegir un modelo de robot, recopile piezas representativas en lugar de solo el componente más sencillo de la familia. Incluya el ciclo de mecanizado más corto, la pieza más pesada, la condición de superficie más difícil y cualquier pieza con una orientación de recogida diferente. Confirme también la presentación de la materia prima. Un robot puede cargar perfectamente una pieza en bruto acabada desde un nido de precisión, pero tener dificultades con tochos apilados sin precisión, fundiciones aceitosas o piezas que llegan con una orientación inconsistente.
- Mida el ciclo CNC real en condiciones de producción representativas, incluidas las acciones de puerta y abrazadera.
- Calcule la carga útil utilizando la herramienta completa de extremo de brazo y la carga simultánea más pesada.
- Compruebe el momento de muñeca, el centro de gravedad y la holgura en las posiciones reales de recogida y carga.
- Defina cómo se presentan las piezas en bruto y cómo salen de la célula las piezas terminadas, los rechazos y las muestras.
- Revise las señales de comunicación y la recuperación ante fallos antes de finalizar la disposición mecánica.
- Permita el acceso para el mantenimiento rutinario del CNC, no solo para la operación del robot.
Los proveedores de equipos con experiencia en máquinas herramienta CNC, tornos, fresadoras, automatización de soldadura, corte por láser y equipos de chapa metálica suelen observar el mismo patrón en distintos procesos: la célula funciona mejor cuando la manipulación de materiales se considera desde el principio. Wuxi Samgins International Trade Co., Ltd., establecida en 2012 en Wuxi, trabaja en estas categorías de equipos y organiza la producción y el diseño conforme a su sistema de calidad ISO9001 y a requisitos orientados a la CE de la UE. Para un integrador o comprador, esta perspectiva más amplia sobre los equipos puede ser útil cuando un proyecto de atención de CNC también implica corte, desbarbado, plegado previo o soldadura posterior, en lugar de un robot situado junto a una sola máquina aislada.
La mejor adaptación deja un margen controlado
El objetivo no es hacer que el robot se mueva a su velocidad máxima ni seleccionar el brazo más grande disponible. Es crear un ciclo de carga repetible que se ajuste al ritmo de producción de la máquina, preservando al mismo tiempo suficiente margen para las variaciones habituales de producción. Un robot más pequeño y bien posicionado con un utillaje adecuado puede superar a un sistema sobredimensionado que tenga trayectorias de desplazamiento largas, acceso difícil y una carga excesiva de coordinación.
Al comparar propuestas, pida a los proveedores que muestren la secuencia completa: de dónde procede la pieza en bruto, cómo se retira la pieza terminada, qué señales liberan cada acción, qué ocurre si falla una comprobación de agarre y cómo recupera el operario la célula. Si estas respuestas son claras, será mucho más probable que el brazo robótico de manipulación elegido para máquinas CNC proteja el tiempo del husillo en lugar de consumirlo silenciosamente.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje