




Cómo elegir un brazo robótico de manipulación para prensas plegadoras: carga útil, alcance y seguridad
Cómo elegir un brazo robótico de manipulación para prensas plegadoras: carga útil, alcance y seguridad
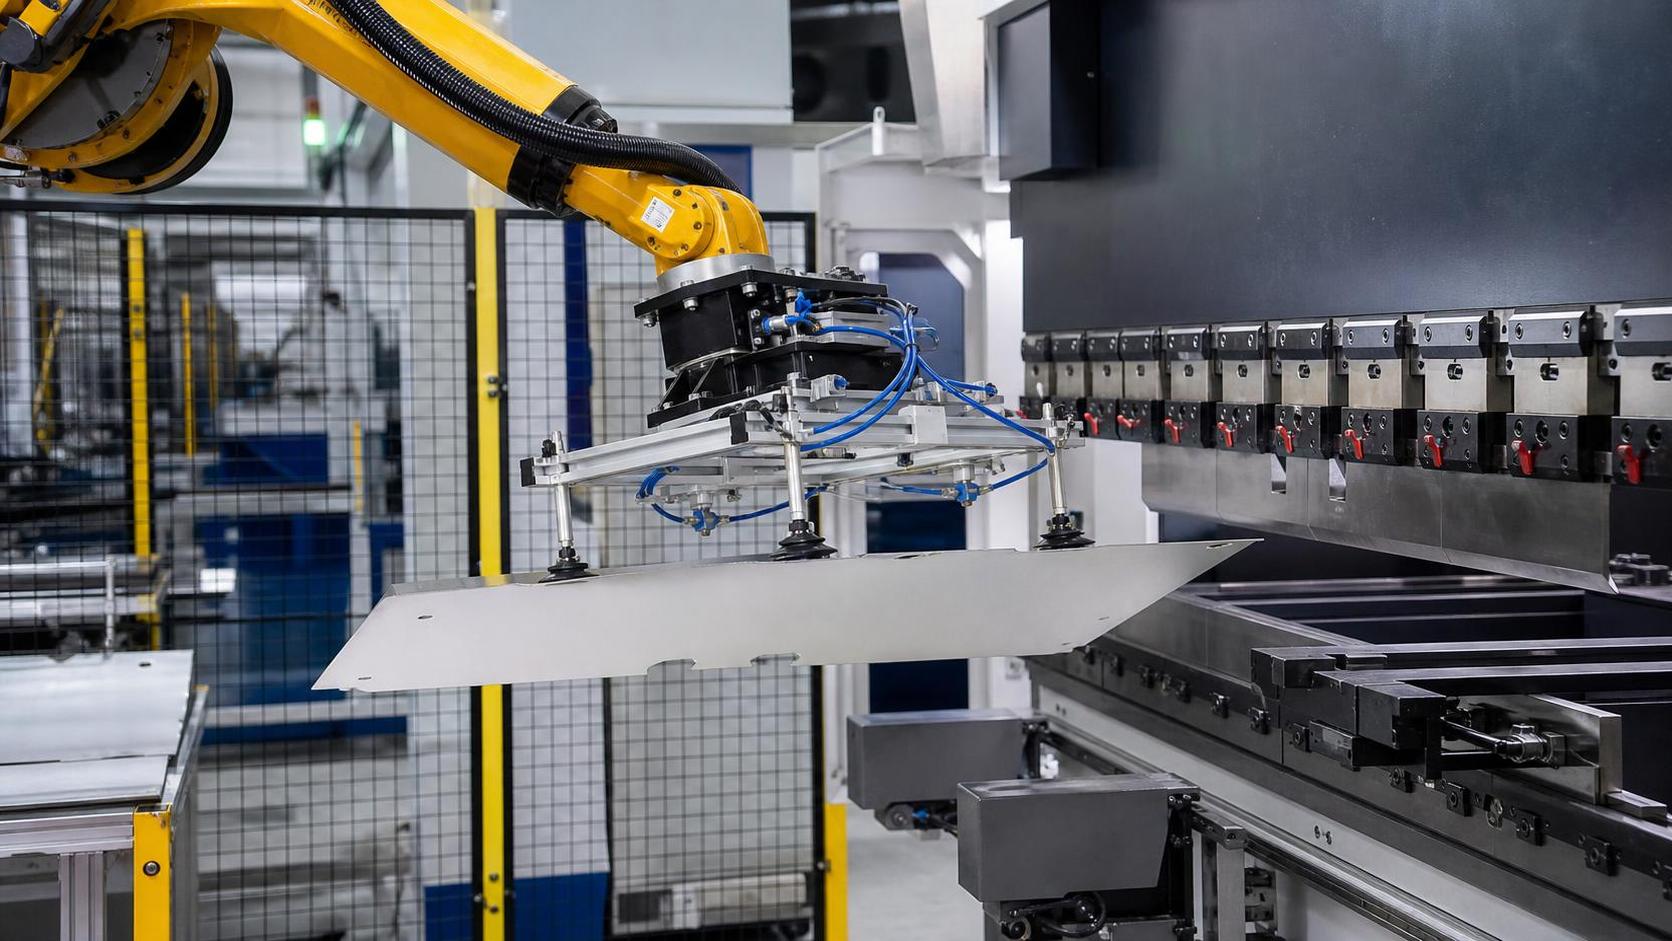
Un brazo robótico de manipulación para plegadoras debe seleccionarse partiendo de la pieza hacia afuera, no del catálogo de robots hacia adentro. Las primeras preguntas son: ¿qué debe recoger el robot, dónde debe colocar la pieza durante cada plegado y cómo permanecerá segura la célula cuando una chapa esté desalineada, se flexione o cambie entre trabajos?
La carga útil, el alcance y la seguridad son las especificaciones visibles, pero solo funcionan como marco de decisión cuando se evalúan junto con la masa de la pinza, la geometría de la pieza, las herramientas de la plegadora, la variedad de producción y el flujo de materiales. Un robot que puede elevar el peso nominal de la pieza puede seguir siendo inadecuado si el par de su muñeca se excede debido a un panel largo, si su alcance obliga a una posición de montaje incómoda o si su pinza no puede controlar una pieza en bruto flexible durante la secuencia de plegado.
Comience con la familia de piezas, no con una sola pieza “máxima”
Estructure la evaluación en torno a piezas representativas: las piezas en bruto más pequeñas y más grandes, las chapas más pesadas, los paneles más largos, las tiras estrechas, el material perforado, las superficies pulidas y las piezas con pestañas de retorno. El robot debe manipular toda la gama aprobada sin comprometer la repetibilidad ni introducir intervenciones manuales inseguras.
Un perfil útil de la pieza incluye el tipo y espesor de material, la longitud y anchura de la pieza en bruto, la masa, el centro de gravedad, el estado de la superficie, los patrones de orificios, el marcado permitido, la secuencia de plegado, la forma final de la pieza y el tamaño de lote previsto. Esto revela si el proceso requiere un robot industrial convencional, un robot montado sobre carril, una disposición de pórtico, un sistema de carga dedicado o un concepto de automatización completamente diferente.
No suponga que un robot adecuado para cargar piezas en bruto planas también podrá manipular la pieza conformada. A medida que se acumulan los pliegues, el centro de gravedad se desplaza y el volumen ocupado aumenta considerablemente. Una bandeja poco profunda puede ser fácil de soportar, mientras que un canal largo o una sección en caja puede generar problemas de colisión y carga en la muñeca incluso cuando su masa real es moderada.
Calcule la carga útil como una carga completa en el extremo del brazo
La carga útil del robot no es solo el peso de la chapa. Debe incluir el cuerpo de la pinza, las ventosas de vacío o módulos magnéticos, válvulas, sensores, soportes, tendido de cables y cualquier cambiador de herramientas. El centro de gravedad de este conjunto completo es tan importante como la masa total.
Las piezas largas de chapa metálica son especialmente exigentes porque la distancia respecto a la muñeca magnifica la carga de giro. Un robot puede mantenerse dentro de su carga útil declarada y, aun así, acercarse a un límite de momento o inercia de la muñeca durante una rotación rápida, aceleración o parada de emergencia. Por ello, un cálculo simple de “peso de la pieza más peso de la pinza” suele conducir a una selección demasiado optimista.
Evalúe la carga útil en las posturas reales requeridas por el programa de plegado. La condición crítica puede producirse mientras el robot sostiene horizontalmente una pieza en bruto ancha, gira una pieza parcialmente conformada cerca de la matriz o presenta una pestaña de retorno alta a la plegadora. Incluya la configuración práctica de pinza más desfavorable, en lugar de utilizar la herramienta más ligera propuesta para una demostración.
Sobredimensionar un robot puede proporcionar un margen útil, pero no es automáticamente el mejor resultado. Un robot más grande puede ocupar más espacio en planta, requerir un perímetro de seguridad mayor y moverse con menor eficiencia en piezas pequeñas. El margen adecuado es el que cubre las herramientas y dinámicas reales sin hacer que la célula sea innecesariamente difícil de integrar.
El alcance debe verificarse frente a toda la envolvente de plegado
El alcance de catálogo suele medirse hasta un punto en una postura favorable. No demuestra que el robot pueda recoger desde la estación de carga, alinear en el tope trasero, sujetar la chapa durante el plegado, girar la pieza conformada y colocarla en el lado de descarga sin singularidades ni colisiones.
La propia plegadora crea una zona de acceso compleja. La altura de la herramienta, la abertura de la matriz, el recorrido del pisón, la posición del tope trasero, los brazos de apoyo frontales, el aumento de volumen de la pieza después del plegado y los transportadores cercanos afectan a la planificación del movimiento. Un robot situado cerca de la plegadora puede alcanzar fácilmente la línea de plegado, pero no disponer de espacio suficiente para girar un componente conformado. Situarlo más lejos puede resolver problemas de holgura, pero crear una penalización de alcance o tiempo de ciclo.
Compruebe las posturas difíciles antes de revisar la velocidad
Solicite un ciclo simulado utilizando modelos reales de piezas y herramientas realistas. La simulación debe incluir aproximación, recogida, inspección o centrado si se utiliza, carga, cada movimiento de reposicionamiento, holgura de plegado, descarga y posturas de recuperación. También debe mostrar la configuración de articulaciones del robot. Un movimiento técnicamente alcanzable pero cercano a una singularidad puede ser lento, inestable o difícil de mantener cuando se producen variaciones de las piezas.
Para paneles largos o flexibles, dos robots o un robot combinado con un dispositivo de apoyo pueden ser más prácticos que un solo brazo sobredimensionado. El objetivo no es simplemente elevar la chapa; es sujetar la línea de plegado con precisión mientras se evita el pandeo, la torsión y el movimiento incontrolado. La disposición de apoyo correcta depende de las dimensiones de la pieza en bruto, la rigidez del material, la orientación del plegado y el número de recolocaciones de agarre requeridas.
La pinza suele determinar si la automatización es viable
La selección de la pinza debe comenzar con el material y el estado de la pieza. La sujeción por vacío es flexible para muchas aplicaciones de chapa plana, pero las superficies porosas, las perforaciones, las chapas aceitosas, las piezas en bruto deformadas y las áreas de contacto muy pequeñas requieren una validación cuidadosa. La sujeción magnética puede ser adecuada para materiales ferrosos, pero requiere distintas medidas de protección frente al magnetismo residual, las chapas apiladas y las condiciones de contacto variables. Las pinzas mecánicas pueden proporcionar una retención positiva, aunque pueden requerir bordes accesibles e interferir con las pestañas conformadas.
Un robot para plegadora normalmente necesita más que una recogida fiable. Puede necesitar separar piezas en bruto de una pila, detectar chapas dobles, centrar la pieza, compensar pequeñas variaciones de posición, sujetar la pieza mientras el pisón se cierra y cambiar los puntos de agarre entre pliegues. Estas funciones deben considerarse como una única estrategia de manipulación, no como accesorios opcionales añadidos después de elegir el robot.
La variación de piezas es una línea divisoria habitual. Una familia estable de componentes similares permite una célula más simple y rápida. La producción de alta variedad que implica distintos tamaños de piezas en bruto, formas de pestañas, acabados superficiales y secuencias de plegado requiere pinzas adaptables, un control fiable de recetas y disciplina en los cambios de formato. La automatización puede seguir teniendo sentido, pero su justificación debe considerar el tiempo de ingeniería y la complejidad operativa, no solo la eliminación de mano de obra directa.
El tiempo de ciclo es el resultado de la célula, no una especificación del robot
Los ejes rápidos del robot no garantizan una célula de plegado rápida. El robot debe sincronizarse con la plegadora, el equipo de carga, las acciones de la pinza, la medición de piezas cuando corresponda y el método de descarga. La plegadora puede estar esperando al robot, o el robot puede estar esperando que finalice el recorrido del pisón, el movimiento del tope trasero o una señal de acceso seguro.
Divida el ciclo objetivo en pasos e identifique el limitante. Preste especial atención a la separación de piezas en bruto, la alineación de la primera pieza, las recolocaciones de agarre, los giros de piezas conformadas grandes y la descarga. Una estimación de ciclo que solo mide el desplazamiento entre dos puntos normalmente excluye las actividades que ralentizan la producción real.
También es razonable distinguir entre velocidad media y velocidad fiable. Una célula que logra un ciclo de demostración corto, pero pierde tiempo por fallos de vacío, deslizamiento de piezas, errores de separación de pilas o reinicios manuales frecuentes, no proporcionará una producción predecible. El mejor diseño suele ser aquel con movimientos ligeramente menos agresivos, pero con un control de piezas más claro y una recuperación más sencilla.
La seguridad forma parte de la disposición mecánica
Una plegadora robotizada requiere un concepto de seguridad que cubra el funcionamiento automático normal, la configuración, el desplazamiento manual, el mantenimiento, la recuperación de fallos y la reposición de material. Tratar la seguridad como un ejercicio final de resguardos puede dar lugar a un acceso deficiente, ubicaciones excesivas de restablecimiento y responsabilidades poco claras entre el controlador del robot y los controles de la plegadora.
La evaluación debe definir todas las zonas de peligro: el área de barrido del robot, el movimiento de la pinza y de la chapa, el área de herramientas de la plegadora, las estaciones de carga y descarga, la manipulación de pilas y los puntos de atrapamiento alrededor de transportadores o dispositivos de apoyo. Las chapas largas generan un peligro móvil más allá de la muñeca del robot, ya que sus esquinas y bordes pueden barrer una zona amplia durante la rotación.
- Confirme cómo intercambian el robot y la plegadora las señales de autorización y parada segura.
- Verifique que los dispositivos de protección se adapten a la trayectoria real del material, incluido el voladizo de la pieza.
- Proporcione un modo de configuración práctico con funcionamiento a velocidad reducida y visibilidad clara para el operario.
- Planifique cómo se retirará una pieza caída, desviada o parcialmente plegada sin entrar en un área no controlada.
- Ubique los controles, dispositivos de restablecimiento y posiciones de carga de modo que el trabajo rutinario no invite a eludir las medidas de protección.
La recuperación merece atención específica. En producción, las chapas pueden desviarse, el vacío puede fallar, una pieza conformada puede engancharse en una herramienta o un operario puede necesitar despejar un atasco. Los mejores diseños de célula establecen de antemano posiciones y secuencias de recuperación controladas. Esto reduce tanto el tiempo de inactividad como la tentación de improvisar alrededor de equipos que siguen energizados.
Cuando el problema de manipulación es mayor que la célula de plegadora
No todos los desafíos de manipulación corresponden al brazo robótico. Las piezas estructurales grandes pueden necesitar equipos independientes de volteo y posicionamiento antes o después de las operaciones de fabricación. Por ejemplo, una línea de producción de vigas H que manipula secciones largas y pesadas puede utilizar un sistema de volteo por cadena para girar una pieza a una posición de soldadura accesible. Una solución como lamáquina de volteo por cadena para vigas H está destinada a esa tarea de manipulación diferente, con disposiciones de volteo sincronizado disponibles para piezas largas. No debe considerarse un sustituto de un robot para plegadora; resuelve la rotación de piezas grandes, en lugar de la carga programada de chapa metálica y el apoyo al plegado.
Esta distinción es importante durante la planificación de la línea. Un proyecto de automatización de plegadora funciona mejor cuando la preparación previa de piezas en bruto, el apilado posterior y cualquier volteo de piezas pesadas se asignan a equipos diseñados para sus respectivas cargas y movimientos. Intentar que un solo robot resuelva todos los problemas de manipulación de materiales normalmente incrementa el coste y reduce la robustez.
Una secuencia de selección práctica
- Defina la familia de piezas aprobada e identifique las piezas más grandes, pesadas, largas, flexibles y difíciles de sujetar.
- Especifique el efector final completo, incluidos todos los accesorios, y evalúe la masa, el centro de gravedad, el par y la inercia en las posturas de trabajo.
- Modele la célula completa con herramientas reales de plegadora, carga, descarga y envolventes de piezas conformadas.
- Pruebe el método de sujeción propuesto en materiales, acabados, perforaciones y condiciones de apilado representativos.
- Revise la secuencia de plegado para identificar recolocaciones de agarre, requisitos de apoyo, riesgos de colisión y limitaciones de tiempo de ciclo.
- Desarrolle el concepto de seguridad y recuperación junto con la disposición, la interfaz de control y el flujo de trabajo del operario.
- Utilice un plan de aceptación basado en piezas representativas y condiciones normales de producción, no solo en una pieza de demostración favorable.
La elección más sólida rara vez es el robot con la mayor carga útil indicada o el alcance nominal más largo. Es el sistema de manipulación que mantiene el control de la familia real de piezas, alcanza todas las posturas requeridas sin geometrías al límite, se adapta al proceso de plegado y permite a los operarios operar, cargar y recuperar la célula de forma segura.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje