




اختيار ذراع روبوت للمناولة لمكابس الثني: الحمولة ومدى الوصول والسلامة
اختيار ذراع روبوت للمناولة لمكابس الثني: الحمولة ومدى الوصول والسلامة
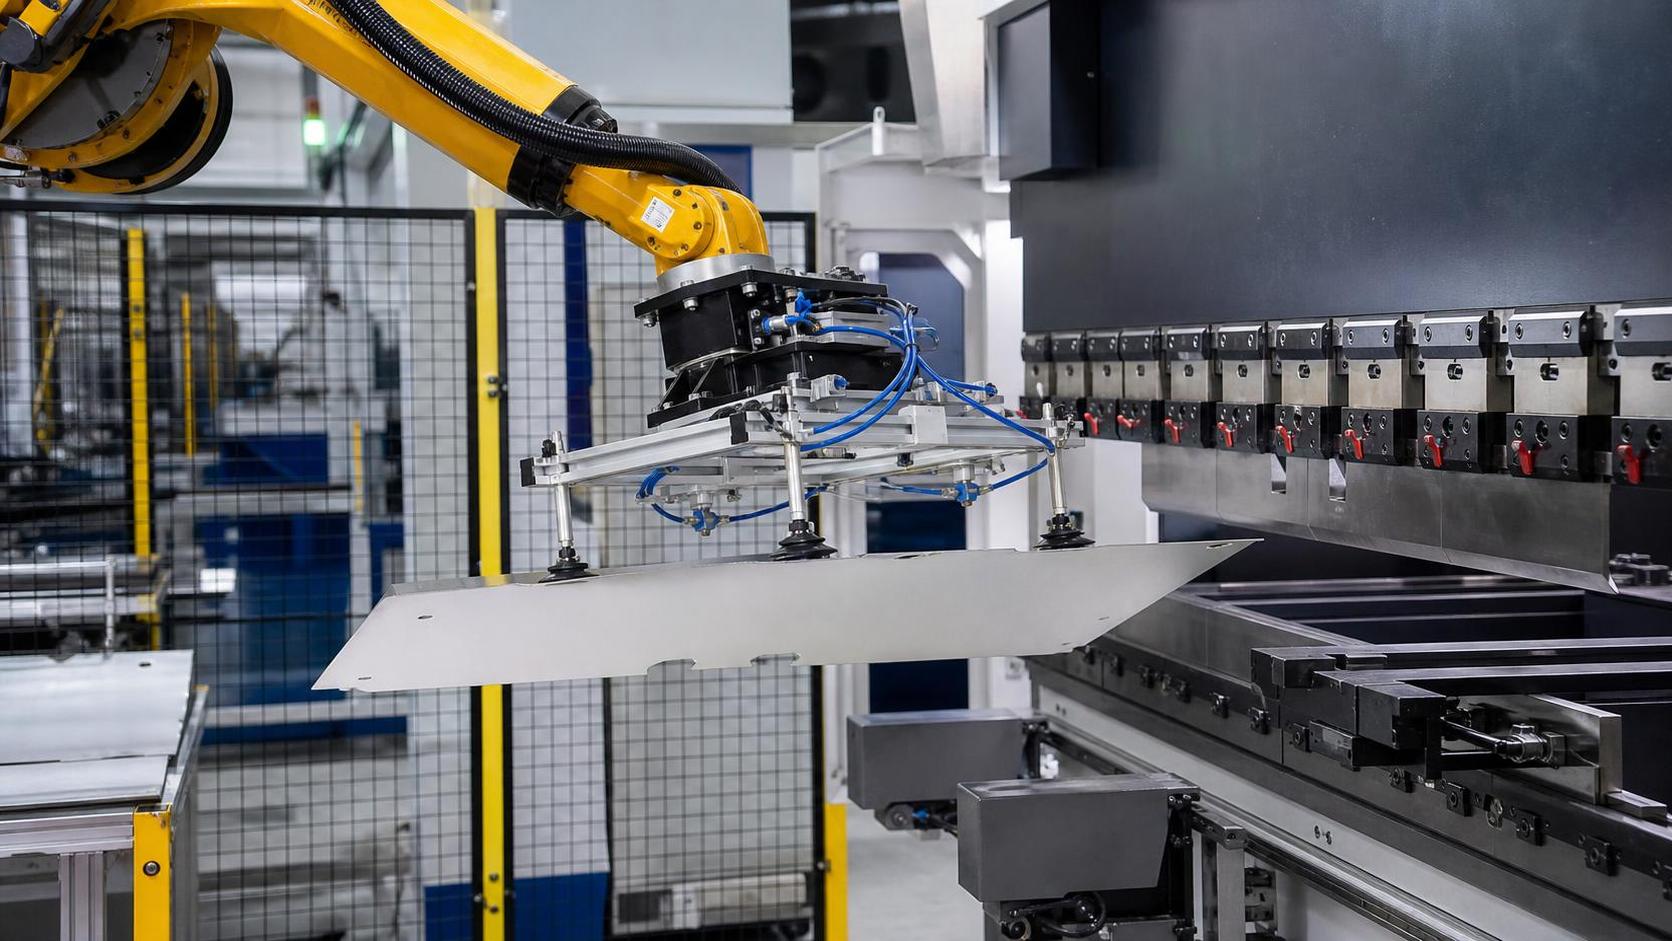
يجب اختيار ذراع روبوت مناولة لمكابس الثني انطلاقًا من القطعة إلى الخارج، وليس من كتالوج الروبوت إلى الداخل. والأسئلة الأولى هي: ما الذي يجب أن يلتقطه الروبوت، وأين يجب أن يضع القطعة أثناء كل ثنية، وكيف ستظل الخلية آمنة عندما تكون الصفيحة غير محاذاة أو تنثني أو تتغير بين المهام؟
تُعد الحمولة والمدى والسلامة المواصفات الظاهرة، لكنها لا تعمل كإطار لاتخاذ القرار إلا عند تقييمها مع كتلة القابض، وهندسة القطعة، وعدة مكبس الثني، ومزيج الإنتاج، وتدفق المواد. وقد لا يكون الروبوت القادر على رفع الوزن الاسمي للقطعة مناسبًا إذا تجاوز لوح طويل عزم معصمه، أو إذا فرض مداه موضع تركيب غير ملائم، أو إذا كان قابضه غير قادر على التحكم في قطعة خام مرنة خلال تسلسل الثني.
ابدأ بعائلة قطع العمل، وليس بقطعة واحدة «قصوى»
ضع التقييم حول القطع التمثيلية: أصغر وأكبر القطع الخام، وأثقل الصفائح، وأطول الألواح، والشرائح الضيقة، والمواد المثقبة، والأسطح المصقولة، والقطع ذات الحواف المرتجعة. يجب أن يتعامل الروبوت مع النطاق المعتمد بالكامل دون المساس بقابلية التكرار أو إدخال تدخل يدوي غير آمن.
يتضمن ملف تعريف القطعة المفيد نوع المادة وسمكها، وطول وعرض القطعة الخام، والكتلة، ومركز الثقل، وحالة السطح، وأنماط الثقوب، والعلامات المسموح بها، وتسلسل الثني، والشكل النهائي للقطعة، وحجم الدفعة المتوقع. ويكشف ذلك ما إذا كانت العملية تتطلب روبوتًا صناعيًا تقليديًا، أو روبوتًا مركبًا على سكة، أو ترتيبًا جسريًا، أو نظام تحميل مخصصًا، أو مفهوم أتمتة مختلفًا تمامًا.
لا تفترض أن الروبوت المناسب لتحميل القطع الخام المسطحة سيتعامل أيضًا مع القطعة المشكلة. ومع تراكم الثنيات، يتغير مركز الثقل ويصبح الحيز المشغول أكبر بكثير. قد يكون دعم صينية ضحلة سهلًا، بينما قد يسبب مقطع قنوي طويل أو مقطع صندوقي مشكلات تصادم وحمل على المعصم حتى عندما تكون كتلته الفعلية متواضعة.
احسب الحمولة باعتبارها حملًا كاملاً لطرف الذراع
حمولة الروبوت ليست وزن الصفيحة وحده. بل يجب أن تشمل جسم القابض، وأكواب التفريغ أو الوحدات المغناطيسية، والصمامات، والمستشعرات، والحوامل، ومسارات الكابلات، وأي مبدل أدوات. ويُعد مركز ثقل هذه المجموعة الكاملة مهمًا بقدر أهمية الكتلة الإجمالية.
تتطلب أجزاء الصفائح المعدنية الطويلة عناية خاصة لأن المسافة عن المعصم تضخم حمل الدوران. قد يبقى الروبوت ضمن حمولته المعلنة مع اقترابه من حد عزم المعصم أو القصور الذاتي أثناء الدوران السريع أو التسارع أو التوقف الطارئ. ولهذا السبب، غالبًا ما ينتج عن حساب بسيط لـ«وزن القطعة زائد وزن القابض» اختيار متفائل أكثر من اللازم.
قيّم الحمولة في الأوضاع الفعلية التي يتطلبها برنامج الثني. وقد تحدث الحالة الحرجة عندما يمسك الروبوت قطعة خام عريضة أفقيًا، أو يدير قطعة مشكلة جزئيًا قرب القالب، أو يقدم حافة مرتجعة طويلة إلى مكبس الثني. أدرج أسوأ تكوين عملي للقابض بدلًا من استخدام أخف أداة مقترحة لعرض توضيحي.
يمكن أن يوفر اختيار روبوت أكبر هامشًا مفيدًا، لكنه ليس تلقائيًا أفضل نتيجة. فقد يشغل الروبوت الأكبر مساحة أرضية أكبر، ويتطلب نطاق أمان أكبر، ويتحرك بكفاءة أقل مع القطع الصغيرة. والهامش المناسب هو الذي يغطي الأدوات والديناميكيات الفعلية دون أن يجعل دمج الخلية صعبًا بلا داعٍ.
يجب التحقق من المدى مقابل نطاق الثني الكامل
يُقاس مدى الكتالوج عادةً إلى نقطة في وضع ملائم. وهذا لا يثبت أن الروبوت يستطيع الالتقاط من محطة التحميل، والمحاذاة عند المصد الخلفي، ودعم الصفيحة أثناء الثني، وتدوير القطعة المشكلة، ووضعها في جانب التفريغ دون تفردات حركية أو تصادمات.
ينشئ مكبس الثني نفسه منطقة وصول معقدة. يؤثر ارتفاع الأداة، وفتحة القالب، وشوط الكباس، وموضع المصد الخلفي، وأذرع الدعم الأمامية، وزيادة أبعاد قطعة العمل بعد الثني، والناقلات القريبة جميعها في تخطيط الحركة. قد يصل الروبوت الموضوع بالقرب من المكبس إلى خط الثني بسهولة، لكنه لا يملك مساحة كافية لتدوير مكوّن مشكل. وقد يؤدي وضعه بعيدًا إلى حل مشكلات الخلوص مع إحداث عقوبة في المدى أو زمن الدورة.
تحقق من الأوضاع الصعبة قبل مراجعة السرعة
اطلب دورة محاكاة باستخدام نماذج قطع فعلية وعدة واقعية. يجب أن تشمل المحاكاة الاقتراب، والالتقاط، والفحص أو التمركز عند استخدامهما، والتحميل، وكل حركة لإعادة التموضع، وخلوص الثني، والتفريغ، وأوضاع الاستعادة. كما يجب أن تُظهر تكوين مفاصل الروبوت. فالحركة الممكنة تقنيًا ولكن القريبة من تفرد حركي قد تكون بطيئة أو غير مستقرة أو صعبة الصيانة عند حدوث تغير في القطعة.
بالنسبة للألواح الطويلة أو المرنة، قد يكون استخدام روبوتين أو روبوت مع جهاز دعم عمليًا أكثر من ذراع واحدة كبيرة الحجم. فالهدف ليس مجرد رفع الصفيحة؛ بل تثبيت خط الثني بدقة مع منع الترهل والالتواء والحركة غير المسيطر عليها. ويعتمد ترتيب الدعم الصحيح على أبعاد القطعة الخام، وصلابة المادة، واتجاه الثني، وعدد مرات إعادة الإمساك المطلوبة.
غالبًا ما يحدد القابض مدى قابلية الأتمتة للتنفيذ
يجب أن يبدأ اختيار القابض من المادة وحالة القطعة. يوفر الإمساك بالتفريغ مرونة للعديد من تطبيقات الصفائح المسطحة، لكن الأسطح المسامية، والثقوب، والصفائح الزيتية، والقطع الخام الملتوية، ومساحات التلامس الصغيرة جدًا تتطلب تحققًا دقيقًا. قد يناسب الإمساك المغناطيسي المواد الحديدية، لكنه يحتاج إلى وسائل حماية مختلفة للمغناطيسية المتبقية، والصفائح المكدسة، وظروف التلامس المتغيرة. قد توفر القوابض الميكانيكية تثبيتًا إيجابيًا، لكنها قد تتطلب حواف يمكن الوصول إليها وقد تتداخل مع الحواف المشكلة.
يحتاج روبوت مكبس الثني عادةً إلى أكثر من التقاط موثوق. فقد يحتاج إلى فصل القطع الخام من كومة، وكشف الصفائح المزدوجة، وتوسيط قطعة العمل، وتعويض تغير الموضع البسيط، وإمساك القطعة أثناء إغلاق الكباس، وتغيير نقاط الإمساك بين الثنيات. وينبغي اعتبار هذه الوظائف استراتيجية مناولة واحدة، لا ملحقات اختيارية تضاف بعد اختيار الروبوت.
يُعد تنوع القطع حدًا فاصلًا شائعًا. إذ تدعم عائلة مستقرة من المكونات المتشابهة خلية أبسط وأسرع. أما الإنتاج عالي التنوع الذي يتضمن أحجامًا مختلفة للقطع الخام، وأشكال حواف، وتشطيبات سطحية، وتسلسلات ثني، فيتطلب قوابض قابلة للتكيف، وتحكمًا موثوقًا في الوصفات، وانضباطًا في التبديل. وقد تظل الأتمتة منطقية، لكن يجب أن يأخذ التبرير في الحسبان وقت الهندسة والتعقيد التشغيلي، وليس فقط إلغاء العمل المباشر.
زمن الدورة هو نتيجة للخلية، وليس مواصفة للروبوت
لا تضمن محاور الروبوت السريعة خلية ثني سريعة. إذ يجب أن يتزامن الروبوت مع مكبس الثني، ومعدات التحميل، وإجراءات القابض، وقياس القطعة عند الاقتضاء، وطريقة التفريغ. قد يكون المكبس بانتظار الروبوت، أو قد يكون الروبوت بانتظار اكتمال شوط الكباس أو حركة المصد الخلفي أو إشارة وصول آمن.
قسّم زمن الدورة المستهدف إلى خطوات وحدد الخطوة المقيّدة. انتبه بصورة خاصة إلى فصل القطع الخام، ومحاذاة القطعة الأولى، وإعادة الإمساك، وتدوير القطع المشكلة الكبيرة، والتفريغ. إن تقدير زمن الدورة الذي يقيس الحركة بين نقطتين فقط يستبعد عادةً الأنشطة التي تجعل الإنتاج الفعلي أبطأ.
ومن المنطقي أيضًا التمييز بين السرعة المتوسطة والسرعة الموثوقة. فالخلية التي تحقق دورة عرض قصيرة لكنها تفقد الوقت بسبب أعطال التفريغ، أو انزلاق القطع، أو أخطاء فصل الكومة، أو عمليات إعادة ضبط يدوية متكررة لن توفر إنتاجًا يمكن التنبؤ به. وغالبًا ما يكون التصميم الأفضل هو الذي يتميز بحركة أقل شراسة لكن بتحكم أوضح في القطعة واستعادة أسهل.
السلامة جزء من التخطيط الميكانيكي
يتطلب مكبس الثني المؤتمت بالروبوت مفهوم سلامة يغطي التشغيل الآلي العادي، والإعداد، والتحريك اليدوي، والصيانة، واستعادة الأعطال، وتجديد المواد. إن التعامل مع السلامة باعتبارها عملية حماية نهائية قد يؤدي إلى وصول ضعيف، ومواقع إعادة ضبط مفرطة، ومسؤوليات غير واضحة بين وحدة تحكم الروبوت ووحدات تحكم مكبس الثني.
يجب أن يحدد التقييم جميع مناطق الخطر: مجال حركة الروبوت، وحركة القابض والصفيحة، ومنطقة عدة مكبس الثني، ومحطات التحميل والتفريغ، ومناولة الأكوام، ونقاط الانحشار حول الناقلات أو أجهزة الدعم. تخلق الصفائح الطويلة خطرًا متحركًا يتجاوز معصم الروبوت لأن زواياها وحوافها قد تمر عبر مساحة واسعة أثناء الدوران.
- أكد كيفية تبادل الروبوت ومكبس الثني لإشارات السماح وإيقاف الأمان.
- تحقق من أن أجهزة الحماية تتوافق مع مسار المادة الفعلي، بما في ذلك بروز القطعة.
- وفر وضع إعداد عمليًا بتشغيل بسرعة مخفضة ورؤية واضحة للمشغل.
- خطط لكيفية إزالة قطعة ساقطة أو منحرفة أو مثنية جزئيًا دون الدخول إلى منطقة غير خاضعة للتحكم.
- ضع عناصر التحكم وأجهزة إعادة الضبط ومواضع التحميل بحيث لا يشجع العمل الروتيني على تجاوز وسائل الحماية.
تستحق الاستعادة اهتمامًا خاصًا. ففي الإنتاج، قد تنحرف الصفائح، أو يفشل التفريغ، أو تعلق قطعة مشكلة بأداة، أو يحتاج المشغل إلى إزالة انحشار. وتحدد أفضل تصميمات الخلايا أوضاعًا وتسلسلات استعادة خاضعة للتحكم مسبقًا. وهذا يقلل كلاً من وقت التوقف وإغراء الارتجال حول معدات لا تزال مزودة بالطاقة.
عندما تكون مشكلة المناولة أكبر من خلية مكبس الثني
لا تنتمي كل تحديات المناولة إلى ذراع الروبوت. فقد تحتاج قطع العمل الإنشائية الكبيرة إلى معدات تقليب وتموضع منفصلة قبل عمليات التصنيع أو بعدها. على سبيل المثال، قد يستخدم خط إنتاج عوارض H الذي يتعامل مع مقاطع طويلة وثقيلة نظام تقليب بالسلسلة لتدوير قطعة العمل إلى وضع لحام يسهل الوصول إليه. إن حلًا مثلآلة تقليب عوارض H بالسلسلة مخصص لمهمة المناولة المختلفة تلك، مع توفر ترتيبات تقليب متزامنة لقطع العمل الطويلة. ولا ينبغي اعتباره بديلًا لروبوت مكبس الثني؛ فهو يعالج تدوير قطع العمل الكبيرة بدلًا من تحميل الصفائح المعدنية المبرمج ودعم الثني.
يهم هذا التمييز أثناء تخطيط الخط. يحقق مشروع أتمتة مكبس الثني أفضل أداء عندما تُسند عمليات إعداد القطع الخام في المراحل السابقة، والتكديس في المراحل اللاحقة، وأي تقليب للقطع الثقيلة إلى معدات مصممة للأحمال والحركات الخاصة بها. إن محاولة جعل روبوت واحد يحل كل مشكلة لمناولة المواد تؤدي عادةً إلى زيادة التكلفة وتقليل المتانة.
تسلسل اختيار عملي
- حدد عائلة القطع المعتمدة وحدد أكبر القطع وأثقلها وأطولها وأكثرها مرونة وأصعبها في الإمساك.
- حدد المؤثر النهائي بالكامل، بما في ذلك جميع الملحقات، وقيّم الكتلة ومركز الثقل والعزم والقصور الذاتي في أوضاع العمل.
- نمذج الخلية كاملة باستخدام عدة مكبس الثني الفعلية والتحميل والتفريغ وحيز القطع المشكلة.
- اختبر طريقة الإمساك المقترحة على المواد والتشطيبات والثقوب وظروف التكديس التمثيلية.
- راجع تسلسل الثني لتحديد عمليات إعادة الإمساك ومتطلبات الدعم ومخاطر التصادم وقيود زمن الدورة.
- طور مفهوم السلامة والاستعادة بالتوازي مع التخطيط وواجهة التحكم وسير عمل المشغل.
- استخدم خطة قبول تستند إلى قطع تمثيلية وظروف إنتاج عادية، وليس إلى قطعة عرض واحدة ملائمة فقط.
نادرًا ما يكون الخيار الأقوى هو الروبوت ذو أعلى حمولة مدرجة أو أطول مدى اسمي. بل هو نظام المناولة الذي يحافظ على التحكم في عائلة القطع الفعلية، ويصل إلى كل وضع مطلوب دون هندسة هامشية، ويتوافق مع عملية مكبس الثني، ويتيح للمشغلين تشغيل الخلية وتحميلها واستعادتها بأمان.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة