




كيف يمكن لذراع روبوت مناولة للقطع بالليزر تحسين إنتاجية الصفائح المعدنية؟
كيف يمكن لذراع روبوت مناولة للقطع بالليزر تحسين إنتاجية الصفائح المعدنية؟
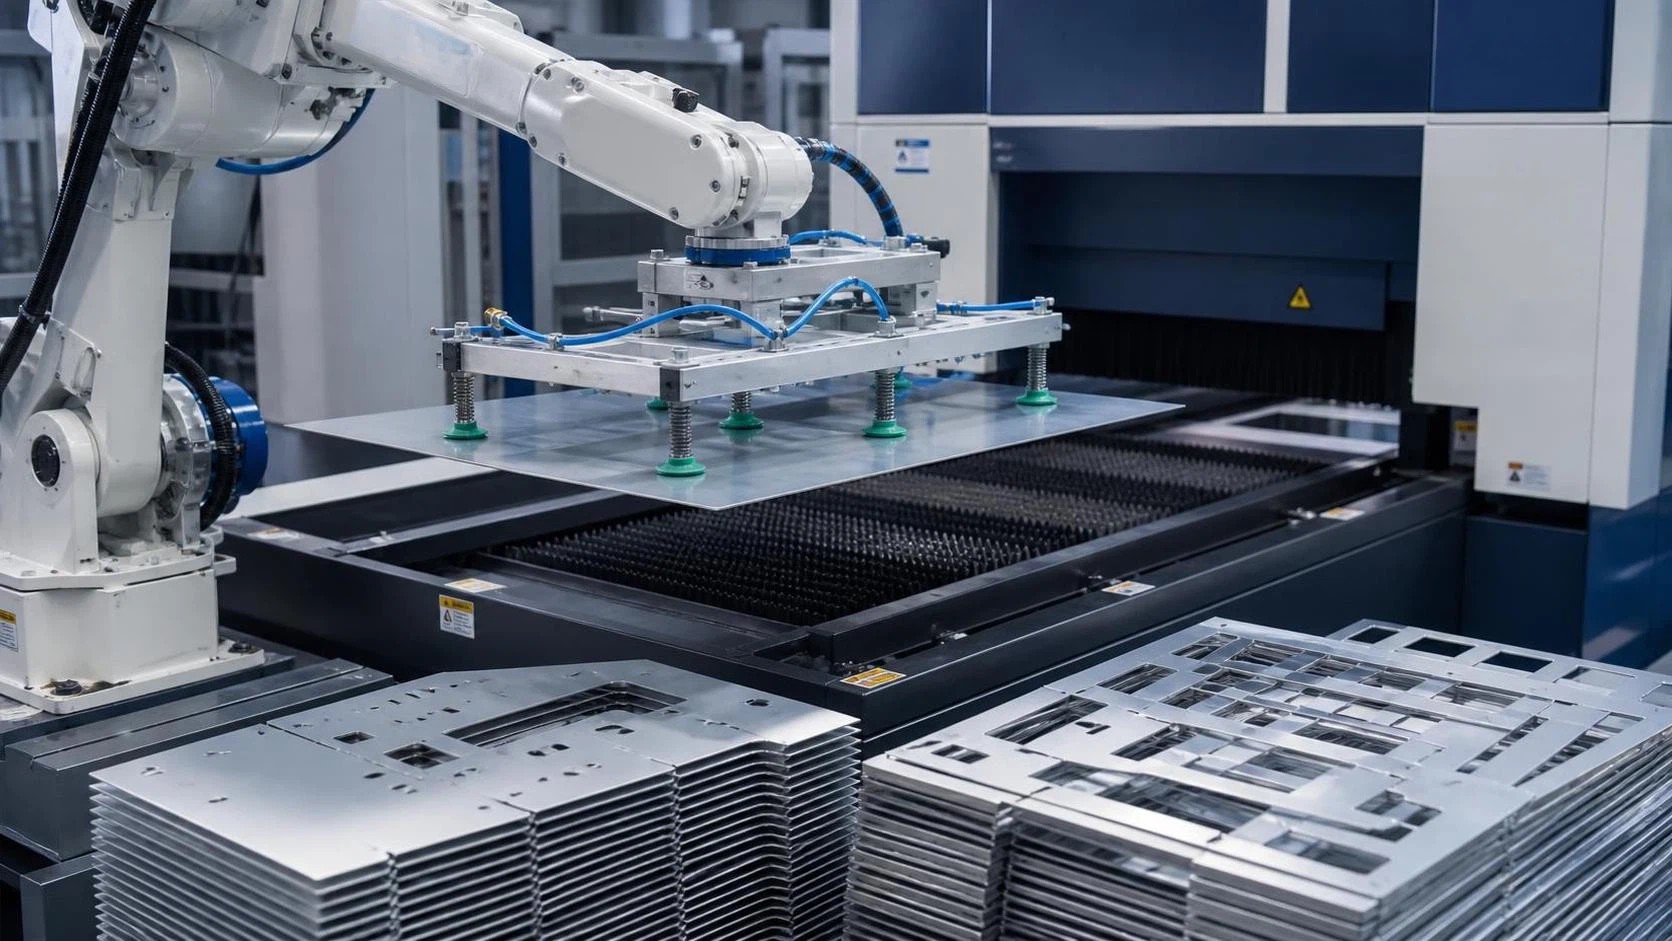
بالنسبة لمدير المشروع، نادرًا ما يقتصر تدفق إنتاج الصفائح المعدنية على قدرة الليزر وحدها. قد تُكمل آلة القطع ترتيبًا متداخلًا بسرعة، لكنها قد تقضي وقتًا ثمينًا في انتظار المواد، أو انتظار مشغل لإزالة الصفائح المكتملة، أو انتظار فرز الأجزاء قبل بدء العملية التالية. من السهل التقليل من شأن هذه الانقطاعات أثناء التخطيط، لكنها تتراكم خلال كل وردية.
يعالج ذراع روبوت المناولة للقطع بالليزر الجانب الأقل وضوحًا من الإنتاج: حركة المواد. فمن خلال تحميل الصفائح الخام تلقائيًا، وتفريغ الهياكل المتبقية، وتكديس الفراغات المقطوعة، وتوجيه الأجزاء نحو الثني أو اللحام أو الفحص، يحافظ الروبوت على إمداد خلية الليزر واستمرارية عملها. بالنسبة للمشاريع ذات مواعيد التسليم الضيقة، أو مزيج الطلبات المتغير، أو قيود العمالة المتزايدة، يمكن أن تكون هذه الاستمرارية مهمة بقدر أهمية سرعة القطع نفسها.
لا يقتصر الهدف على استبدال شخص عند طاولة التحميل. إذ يخلق نظام المناولة الروبوتي المخطط جيدًا تدفقًا أكثر قابلية للتنبؤ من مخزون الصفائح الوارد إلى عمليات التصنيع اللاحقة. وتجعل هذه القابلية للتنبؤ الجدولة أسهل، وتساعد في حماية جودة الأجزاء المقطوعة، وتمنح المديرين أساسًا أوضح لتسعير الطاقة الإنتاجية.
يحدث فقدان الإنتاجية الخفي بين دورات القطع
في منطقة قطع بالليزر تُشغّل يدويًا، تتضمن الدورة النموذجية أكثر من القطع. يجب على المشغل اختيار المادة الصحيحة، ووضع الصفيحة، والتأكد من موضعها، وانتظار انتهاء الدورة، وإزالة الأجزاء والخردة، وتجهيز الصفيحة التالية. وإذا احتاجت الأجزاء إلى الفصل حسب أمر العمل، فقد يتعين على المشغل أيضًا اتخاذ قرارات تحت ضغط الوقت بينما يكون الليزر متوقفًا.
لا يبدو أي من هذه الإجراءات الفردية مهمًا بحد ذاته. ومع ذلك، عندما تعالج الآلة العديد من الترتيبات المتداخلة يوميًا، تصبح فترات التوقف القصيرة مصدرًا كبيرًا لفقدان وقت القطع المتاح. ويشيع ذلك بشكل خاص في المنشآت التي تنتج الحوامل، والخزائن، والهياكل، والحاويات، وواقيات الآلات، والدفعات المختلطة من المكونات المخصصة.
يقلل ذراع روبوت المناولة للقطع بالليزر هذه الفجوات من خلال تولي المهام المادية المتكررة. واعتمادًا على تصميم الخلية، قد يستخدم كؤوس تفريغ، أو مقابض مغناطيسية، أو أدوات بأسلوب الشوكة، أو مجموعة من المؤثرات الطرفية لمناولة الصفائح والأجزاء النهائية. ويمكن لمشغل الليزر عندئذٍ التركيز بدرجة أكبر على استراتيجية الترتيب المتداخل، والتحقق من العملية، وتخطيط المواد، والاستثناءات التي تتطلب فعلًا حكمًا بشريًا.
ما الذي تغيره خلية المناولة الروبوتية بالليزر فعليًا
لا تتعامل التطبيقات الأقوى مع الروبوت بوصفه إضافة معزولة. بل تصمم الروبوت، وتخزين الصفائح، وقاطع الليزر، والناقل، وبرمجيات الإنتاج كنظام واحد لتدفق المواد. والنتيجة هي تسلسل يمكن أن يستمر مع عدد أقل بكثير من نقاط التدخل اليدوي.
- التحميل التلقائي للصفائح: يحدد الروبوت نوع الصفيحة المطلوب أو يتلقى تعليمات بشأنه، ويلتقطها من موقع التخزين، ثم يضعها على طاولة القطع بالليزر.
- تفريغ الصفائح النهائية: بعد القطع، يزيل النظام الصفيحة المعالجة أو ينقل الأجزاء إلى محطة تفريغ دون الحاجة إلى بقاء مشغل بجانب الآلة.
- مناولة الهياكل المتبقية والخردة: يمكن نقل الهياكل المتبقية إلى مناطق مخصصة للتخلص منها أو استعادتها، مما يقلل الفوضى حول خلية القطع.
- فرز الأجزاء وتكديسها: عندما تسمح هندسة الجزء ومفهوم الأتمتة بذلك، يمكن فصل المكونات المقطوعة إلى حاويات أو منصات أو مواقع مخصصة للعمليات.
- النقل إلى العمليات اللاحقة: يمكن تسليم الأجزاء بطريقة منظمة إلى عمليات الثني أو إزالة النتوءات أو اللحام أو التجميع.
لا يعني ذلك أن كل جزء يمكن فرزه تلقائيًا بالكامل. فقد تتطلب القطع الصغيرة، والأسطح الحساسة، والوصلات الدقيقة، والمكونات المتداخلة، والوظائف شديدة التباين منطق مناولة مختلفًا أو تدخلاً يدويًا. وتكمن الميزة العملية في إمكانية أتمتة أعمال الإنتاج المتكررة والمستقرة، بينما يتعامل الأشخاص مع الاستثناءات.
ارتفاع استخدام الليزر ليس المكسب الأول فقط
أكثر فوائد التحميل والتفريغ الروبوتي وضوحًا هي أن الليزر يستطيع قضاء وقت أكبر من وقت تشغيله المجدول في القطع بدلًا من الانتظار. إلا أن مديري المشاريع يرون عادةً القيمة الأوسع في كيفية تأثير النظام على بقية العمل.
جدول إنتاج أكثر موثوقية
عندما يعتمد التحميل اليدوي على توفر مشغل معين في اللحظة الدقيقة التي ينتهي فيها ترتيب متداخل، يصبح توقيت الإنتاج هشًا. يمكن أن تؤثر فترات الاستراحة، وتبديلات الورديات، والمهام المتنافسة، والإرهاق في التدفق. وتجعل المناولة الروبوتية الدورة أكثر اتساقًا، خاصة أثناء التشغيلات الطويلة أو الفترات غير المأهولة عندما تسمح إجراءات السلامة والتشغيل في المنشأة بذلك.
يكتسب الاتساق أهمية عند ارتباط عدة أقسام. فإذا تلقى فريق مكبس الثني الأجزاء على دفعات غير منتظمة، تتزايد طوابير الثني. وإذا تلقى اللحامون مجموعات غير مكتملة، يزداد العمل تحت التنفيذ. ويسهّل خرج الليزر الأكثر استقرارًا مزامنة العمالة والمعدات في العمليات اللاحقة.
تلف أقل وأخطاء خلط يمكن تجنبها أقل
يمكن أن تتعرض أجزاء الصفائح المعدنية للخدش أو الانحناء أو السقوط أو الاختلاط بطلب آخر أثناء التفريغ والتكديس اليدوي. ويزداد هذا الخطر مع المواد ذات السماكة الرقيقة، والصفائح المطلية، وتشطيبات الفولاذ المقاوم للصدأ، والألواح الكبيرة، والترتيبات المتداخلة المعقدة التي تحتوي على أرقام أجزاء كثيرة.
يتبع الروبوت مسارات حركة ومواضع وضع مبرمجة. وباستخدام مقابض مناسبة، ونقاط دعم، وقواعد لإدارة التكديس، يمكنه مناولة المواد بطريقة متكررة. ولا يلغي ذلك الحاجة إلى فحص الجودة، لكنه يقلل التباين الناتج عن المناولة المتعجلة. كما يمكن أن يساعد تحسين تعريف الأجزاء في مرحلة التفريغ على منع تحول خطأ فرز بسيط إلى تأخير مكلف في التجميع.
سلامة محسنة عند التعامل مع الصفائح الثقيلة أو غير الملائمة
قد يصعب نقل الصفائح الكبيرة بأمان، لا سيما عندما تكون حواف المواد حادة، أو تكون الأسطح زيتية، أو يؤدي التحميل المتكرر إلى إجهاد متكرر. ويحافظ النظام الروبوتي على بُعد العمال عن كثير من حركات الرفع والوصول المرتبطة بنقل الصفائح. ولا تقتصر قيمة السلامة على الامتثال فحسب؛ بل قد تساعد أيضًا في الاحتفاظ بالمشغلين المهرة من خلال جعل عملهم أقل إجهادًا بدنيًا.
ومع ذلك، يجب تصميم السلامة هندسيًا لا افتراضها. فالحواجز، والتشابكات البينية، وإيقافات الطوارئ، ومناطق الروبوت الآمنة، ومراقبة الحمولة، وإجراءات الاسترداد الواضحة عناصر أساسية. وتجعل أفضل خلايا الأتمتة الإنتاج العادي أسهل دون أن تجعل استرداد الأعطال مربكًا أو خطيرًا.
أين تكون الجدوى التجارية الأقوى
لا تحتاج كل عملية قطع بالليزر إلى المستوى نفسه من الأتمتة. فقد تستفيد ورشة صغيرة تنتج نماذج أولية لمرة واحدة من المناولة اليدوية المرنة أكثر من خلية روبوتية كبيرة. وتصبح الجدوى أقوى عندما يتضمن الإنتاج مناولة مواد متكررة، أو ورديات متعددة، أو حجمًا كبيرًا من الترتيبات المتداخلة القياسية، أو تأخيرات متكررة ناجمة عن محدودية توفر المشغلين.
فكر جديًا في حل مناولة روبوتي عندما ينطبق واحد أو أكثر من الشروط التالية:
- يتوقف قاطع الليزر كثيرًا بينما يقوم المشغلون بتحميل الصفائح أو إخلاء الأعمال المنجزة.
- تسبب أوزان المواد أو أحجام الصفائح مخاوف متكررة تتعلق ببيئة العمل.
- تتضمن الطلبات أجزاء متكررة ذات أبعاد مستقرة ومسارات تشغيل متوقعة.
- تعمل العملية ورديات طويلة وتحتاج إلى إنتاج خارج أوقات الذروة أكثر موثوقية.
- يتم تحويل العمالة من أعمال التصنيع الماهرة إلى حركة المواد الروتينية.
- تكون قابلية التتبع، وفصل الأجزاء، والتجهيز المنظم مهمة لتسليم المشروع.
- غالبًا ما تنتظر عمليات الثني أو اللحام اللاحقة مكونات مقطوعة بالليزر.
السؤال الصحيح ليس: «هل يستطيع الروبوت نقل هذه الصفيحة؟» بل: «ما التأخيرات في عمليتنا الحالية التي تمنع المشروع بأكمله من التقدم؟» يمنع هذا التمييز الشركات من الاستثمار في أتمتة تبدو مثيرة للإعجاب لكنها لا تعالج الاختناق الحقيقي.
ابدأ بتدفق المواد، وليس بمواصفات الروبوت
من المغري مقارنة حمولة الروبوت، ومدى وصوله، وزمن الدورة قبل رسم خريطة للعملية. وتهم هذه المواصفات، لكن ينبغي أن تأتي بعد مراجعة عملية لسير العمل. يجب على قادة المشاريع ملاحظة كيفية دخول المواد إلى المنشأة، ومكان تخزينها، وكيفية وصولها إلى الليزر، وكيفية وسم الأجزاء النهائية، وأين تنتظر قبل العملية التالية.
تستحق عدة تفاصيل اهتمامًا مبكرًا:
- تنوع المواد: حدد أحجام الصفائح، ونطاقات السماكة، والدرجات، وحالات السطح، والأفلام الواقية. فقد لا تناسب طريقة مناولة الفولاذ الكربوني الألومنيوم أو الفولاذ المقاوم للصدأ المصقول.
- هندسة الأجزاء: قد تحتاج الفراغات الصغيرة، والشرائط الضيقة، والأجزاء المثقبة، والصفائح المقطوعة الملتوية إلى أساليب فصل وإمساك مختلفة.
- إدارة البقايا: حدد ما إذا كانت البقايا القابلة للاستخدام ستعاد إلى التخزين، أو ستُتبع للترتيبات المتداخلة المستقبلية، أو ستعامل كخردة.
- توقعات التبديل: تحتاج بيئة الإنتاج ذات التنوع العالي إلى مفهوم أتمتة يمكنه تبديل المواد والبرامج دون وقت إعداد مفرط.
- مساحة الأرضية: يجب مراعاة أبراج التخزين، ومجالات حركة الروبوت، وسياج السلامة، وطاولات التفريغ، ومسارات الرافعات الشوكية معًا.
- اتصال البيانات: ينبغي أن تنتقل معلومات الوظائف بصورة موثوقة بين برمجيات الترتيب المتداخل، ووحدة تحكم الليزر، ووحدات تحكم الروبوت، وعملية إدارة الإنتاج في المصنع.
سيطرح المورد الجيد هذه الأسئلة قبل التوصية بتكوين محدد. وقد تكون الإجابة وحدة تحميل/تفريغ مدمجة لليزر واحد، أو خلية روبوتية مزودة بتخزين تلقائي، أو نظامًا مرحليًا يبدأ بالتحميل ويتوسع إلى الفرز لاحقًا.
الفرز غالبًا هو الجزء الصعب
يُعد التحميل التلقائي مباشرًا نسبيًا لأن للصفائح الخام أبعادًا يمكن التنبؤ بها. أما التفريغ والفرز فأكثر تعقيدًا. فقد تثبت الأجزاء في الترتيب المتداخل بواسطة ألسنة، أو تتحرك بعد اكتمال القطع، أو تكون صغيرة جدًا بحيث لا يمكن التقاطها بالشفط بصورة موثوقة. كما قد تتطلب الترتيبات المختلطة وجهات مختلفة لمكونات مختلفة.
لهذا السبب، ينبغي للمديرين توخي الحذر عند تقييم نظام بناءً على عرض مثالي فقط باستخدام أجزاء كبيرة وبسيطة. اسأل كيف سيتعامل ذراع روبوت المناولة للقطع بالليزر مع الأجزاء الفعلية التي تهيمن على جدول إنتاجك. اطلب مراجعة لترتيبات متداخلة تمثيلية، بما في ذلك المواد الرقيقة، والكثافة العالية للأجزاء، والخطوط المعقدة، والمكونات الحساسة للأسطح.
أحيانًا لا يكون النهج الأكثر إنتاجية هو أتمتة كل مهمة فصل. فقد يفرغ النظام صفائح كاملة أو مجموعات منظمة من الأجزاء إلى منطقة تجهيز، حيث ينفذ المشغل الفرز النهائي بينما يواصل الليزر العمل التالي. ويمكن لهذا الترتيب الهجين أن يزيل أكبر مصدر لوقت التوقف دون فرض متطلبات أتمتة غير واقعية.
خطط للتسليم إلى الثني وإزالة النتوءات واللحام
غالبًا ما يكون القطع بالليزر عملية البداية في مسار تصنيع أطول. وإذا كانت المناولة الروبوتية تزيد فقط عدد الأجزاء المقطوعة الموجودة على المنصات، فقد ينتقل الاختناق ببساطة إلى العملية اللاحقة. لذلك ينبغي أن تتضمن خطة التنفيذ العملية التالية.
على سبيل المثال، قد تحتاج الفراغات المقطوعة إلى تشطيب الحواف قبل التشكيل، أو قد تنتقل القطع المثنية إلى التجميعات الملحومة. وفي المنشآت التي تصنع أيضًا مكونات الأنابيب، قد يكون من المفيد تنسيق استثمارات المعدات عبر مسارات عمل منفصلة ولكن مترابطة. إن حل لحام الأنابيب مثل محطة لحام الأنابيب ذات الظرف للخدمة الشاقة PPCW16 يخدم تطبيقًا مختلفًا عن مناولة صفائح الليزر، لكنه يوضح المبدأ التشغيلي نفسه: يمكن للتثبيت المستقر، والحركة المتحكم بها، والتسلسلات المبرمجة تقليل التباين في أعمال التصنيع المتكررة.
بالنسبة للمشاريع المعدنية المختلطة التي تشمل هياكل من الصفائح المعدنية، وألواحًا مقطوعة، وتجميعات أنابيب، تأتي الفائدة الإدارية من موازنة هذه المراحل. فلا قيمة كبيرة لتسريع قسم واحد إذا لم يستطع القسم التالي استلام المخرجات وتعريفها ومعالجتها بطريقة منظمة.
أسئلة التنفيذ التي تتجنب المفاجآت المكلفة
قبل الموافقة على مشروع مناولة روبوتية بالليزر، أنشئ خطة قبول مختصرة. حدد المواد وعائلات الأجزاء التي يجب أن يتعامل معها النظام، وظروف الدورة التي ستُقاس، وكيف ستتعافى الخلية من الانقطاعات الشائعة. أشرك المشغلين وموظفي الصيانة في هذه المناقشات؛ إذ غالبًا ما يحددون مشكلات عملية لا تظهر في رسومات التخطيط.
تشمل الأسئلة المفيدة ما يلي:
- ماذا يحدث إذا تم التقاط صفيحتين معًا، أو إذا كانت الصفيحة مقوسة قليلًا؟
- كيف يؤكد النظام نوع المادة وسماكتها قبل التحميل؟
- هل يمكن للمشغلين الوصول بأمان إلى طاولة القطع للتنظيف والإعداد واستكشاف الأعطال وإصلاحها؟
- ما الأجزاء التي تتطلب إزالة يدوية، وكيف ستتم جدولة هذا العمل؟
- ما الصيانة الوقائية المطلوبة للمقابض وأنظمة التفريغ والمستشعرات والقضبان وأجهزة السلامة؟
- هل يمكن للنظام استيعاب ترقيات مستقبلية لليزر، أو مواقع تخزين إضافية، أو وردية ثانية؟
- كيف ستقيس فرق الإنتاج التحسن: وقت تشغيل الليزر، أو الأجزاء لكل وردية، أو المهلة الزمنية، أو ساعات العمل، أو العمل تحت التنفيذ؟
تحول الإجابات الواضحة الأتمتة من شراء رأسمالي إلى حل تشغيلي. كما تساعد المديرين على مقارنة العروض بإنصاف، إذ قد لا يشمل أقل سعر أولي للمعدات الأدوات أو التكامل أو التدريب أو الدعم اللازم لتحقيق إنتاج مستقر.
مسار عملي نحو إنتاج صفائح معدنية أكثر موثوقية
يحسن ذراع روبوت المناولة للقطع بالليزر الإنتاجية لأنه يزيل إيقاع التوقف والانطلاق الذي يحيط غالبًا بآلة سريعة. فهو يحافظ على حركة المواد، ويجعل توقيت الإنتاج أكثر قابلية للتكرار، ويقلل الرفع اليدوي غير الضروري، ويخلق رابطًا أقوى بين القطع والتصنيع اللاحق.
تبدأ أنجح المشاريع برؤية واقعية للقيود الحالية. ارسم خريطة للتأخيرات، وحدد عائلات الأجزاء الأنسب للأتمتة، وعرّف كيفية تحرك المواد بعد القطع، لا إلى الليزر فقط. ومن خلال تصميم الخلية المناسب والتخطيط المنضبط للعملية، يمكن للمناولة الروبوتية أن تساعد عمليات الصفائح المعدنية على تقديم طاقة إنتاجية أكثر قابلية للتنبؤ دون التضحية بالمرونة التي يتطلبها التصنيع المخصص.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة