




Cómo seleccionar un brazo robótico para la manipulación en fabricación metálica para producción mixta
Cómo seleccionar un brazo robótico para la manipulación en fabricación metálica para producción mixta
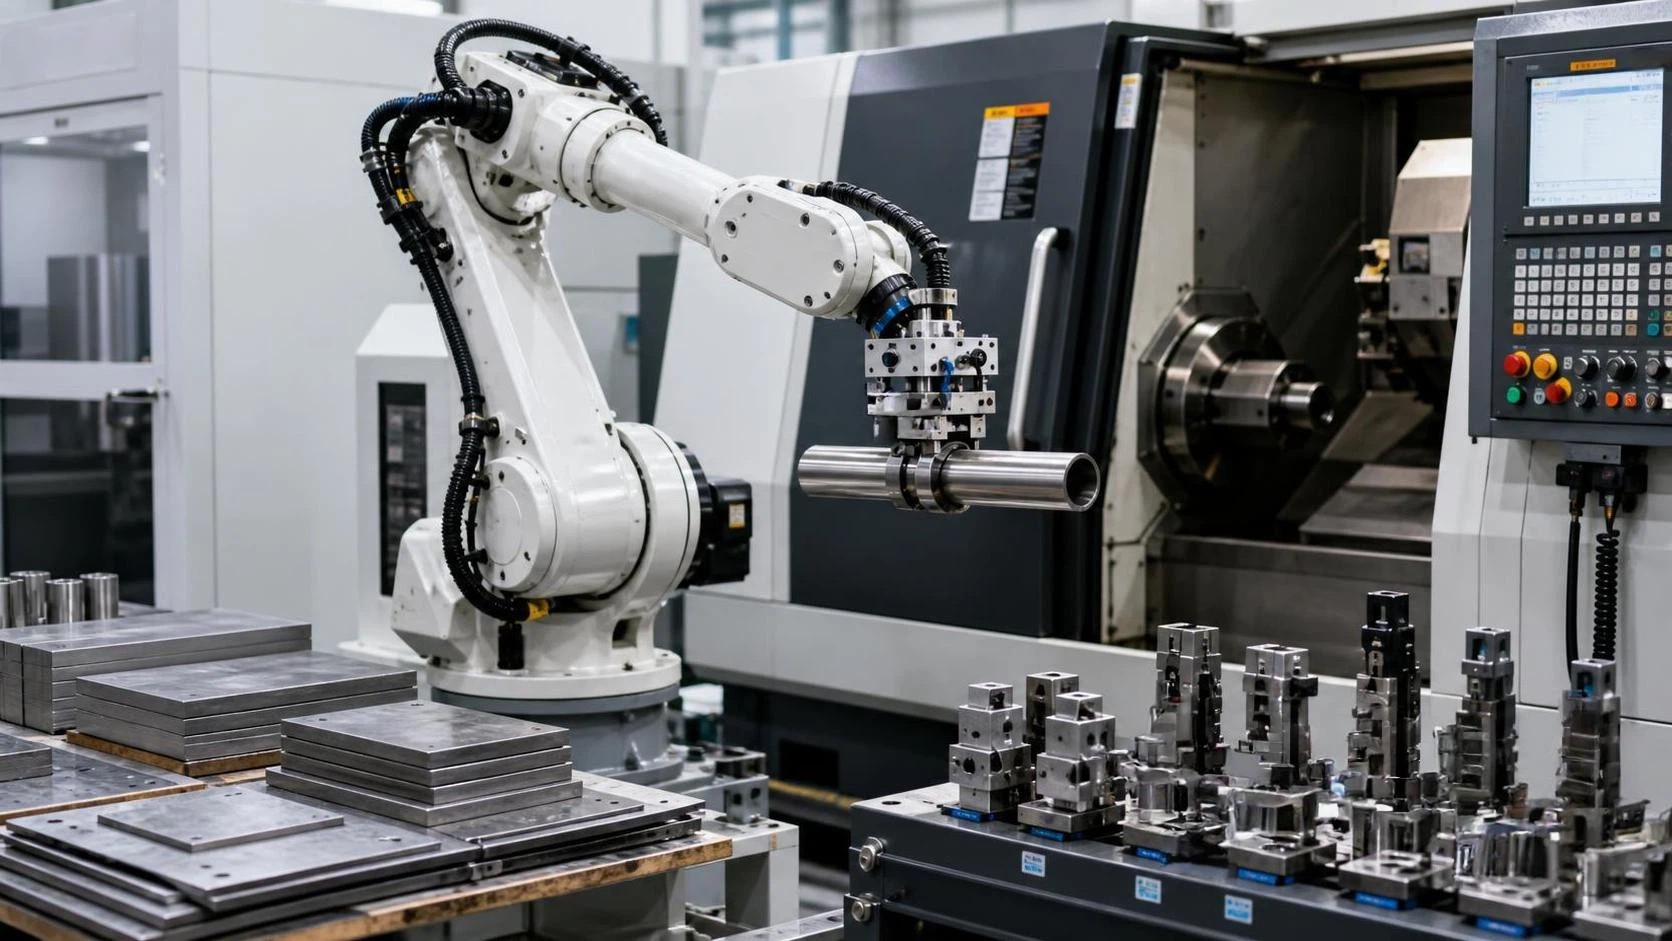
Un brazo robótico de manipulación para fabricación metálica en producción mixta debe seleccionarse en función de la familia de piezas y el patrón de cambios de producción, no solo de la carga útil máxima. Un robot que manipula de forma fiable una pieza bruta pesada puede seguir siendo una mala opción cuando el siguiente trabajo utiliza chapa fina, un tubo largo, una pieza mecanizada con aceite o un lote pequeño que cambia dos veces por turno.
Para entornos de fabricación con tamaños de pieza variables y cambios frecuentes de pedidos, la opción más práctica suele ser una célula flexible: un robot con suficiente reserva de carga útil, un alcance que cubra todos los puntos de recogida y descarga sin operar al límite, y herramientas que puedan cambiarse o ajustarse rápidamente. La decisión de compra también debe incluir la pinza, los utillajes, el sistema de seguridad, la interfaz de la máquina, el enfoque de programación y los requisitos de soporte. Estos elementos suelen determinar si la automatización mejora el rendimiento o simplemente traslada el cuello de botella.
Empiece por las piezas, no por el catálogo de robots
La producción mixta genera una gama más amplia de condiciones de manipulación que una línea dedicada de alto volumen. Antes de solicitar cotizaciones, agrupe las piezas que puedan pasar por la célula. La pregunta útil no es «¿Cuántos números de pieza fabricamos?», sino «¿Cuántos métodos de manipulación diferentes requieren esas piezas?».
Para cada pieza representativa, registre su peso acabado, peso de la materia prima, dimensiones máximas, centro de gravedad, estado de la superficie, temperatura en el momento de la recogida y áreas de contacto permitidas. Una placa plana de acero puede elevarse con ventosas de vacío o imanes. Una chapa perforada o deformada puede requerir sujeción mecánica. Los tubos y bastidores fabricados suelen necesitar pinzas de mordazas con características de posicionamiento. Las piezas que salen de estaciones de soldadura pueden requerir herramientas resistentes al calor y protección contra salpicaduras. Los componentes aceitosos procedentes de máquinas CNC pueden necesitar dedos de pinza que mantengan el contacto sin deslizamiento.
El peso debe incluir todo lo transportado por el robot: la pieza de trabajo, las herramientas de extremo de brazo, los cambiadores de herramientas, los soportes de sensores, el cableado y cualquier soporte para piezas. Especificar un robot cerca de su carga útil nominal puede reducir la velocidad utilizable, aumentar el desgaste y limitar las futuras opciones de herramientas. La reserva de carga útil es especialmente valiosa en una célula de producción mixta porque la pinza rara vez es tan sencilla como la utilizada en una línea dedicada.
La geometría de la pieza también afecta al alcance. Un perfil largo puede generar una gran carga de momento incluso cuando su masa es moderada. Un robot puede ser capaz de elevarlo, pero aun así tener dificultades para girarlo con seguridad o colocarlo con precisión dentro de un cerramiento de máquina. Solicite a los proveedores que evalúen los datos completos de carga, incluidos el centro de gravedad y la inercia, en lugar de aprobar un robot únicamente a partir de las cifras de peso y alcance.
Defina la tarea de manipulación en cada estación
«Atención de máquinas» es un término demasiado amplio para respaldar una compra fiable. La tarea del robot debe mapearse desde el bastidor de entrada hasta la ubicación de las piezas terminadas. Esto debe incluir la presentación, identificación, recogida, carga, operación de la puerta, confirmación de sujeción, descarga, transferencia a inspección y apilado de las piezas.
Una célula de carga CNC, una célula de atención de plegadora y una célula de transferencia de soldadura imponen requisitos diferentes. En equipos CNC, el robot puede necesitar abrir una puerta, orientar una pieza alrededor de los utillajes, confirmar el estado del plato o la mordaza y gestionar virutas o refrigerante. En una plegadora, el soporte de la pieza y la orientación controlada pueden ser más difíciles que la propia elevación, especialmente con chapa fina de gran tamaño. En una célula de soldadura, las restricciones de acceso, la exposición a salpicaduras y la coordinación con posicionadores suelen ser más importantes que la velocidad nominal.
Es útil crear un mapa sencillo de estaciones antes de comparar proveedores:
- ¿Dónde entra cada pieza en la célula y en qué orientación?
- ¿Puede el robot aproximarse al utillaje de la máquina sin colisiones ni singularidades?
- ¿Qué acciones requieren confirmación de sensores o del controlador de la máquina?
- ¿A dónde va la pieza cuando se produce una avería de la máquina, un rechazo de calidad o un retraso aguas abajo?
- ¿Cómo repondrán los operarios el material y retirarán las piezas terminadas sin entrar en una zona peligrosa?
Estos detalles revelan los costes ocultos desde el principio. Por ejemplo, una máquina puede tener suficiente espacio libre para la carga manual, pero no para una pinza robótica. Una instalación robótica de bajo coste puede resultar cara cuando necesita un utillaje nuevo, una modificación de puerta, un sistema de palés o protecciones ampliadas para que la trayectoria de movimiento sea viable.
Elija conjuntamente el alcance y la disposición
El alcance debe evaluarse con respecto al plano real de la célula, no a un croquis de vista superior. El robot necesita acceso al punto de recogida, al punto de carga de la máquina, a la posición de la pieza terminada, al punto de inspección opcional y a cualquier estante de herramientas. También necesita suficiente espacio libre para desplazarse alrededor de protecciones, transportadores, posicionadores y puertas abiertas.
Colocar un robot más grande a mayor distancia no siempre es la solución. Un alcance extendido puede aumentar el tiempo de ciclo, reducir la rigidez en el punto de trabajo y ocupar más espacio en planta. Un robot compacto montado sobre un pedestal, estructura elevada, carril o base de máquina puede atender las mismas estaciones con movimientos más cortos. La mejor disposición suele ser la que mantiene cortos los movimientos frecuentes y deja a los operarios un acceso despejado para los cambios de producción y la recuperación.
Para piezas largas, flexibles o irregulares, simule toda la trayectoria barrida. La muñeca del robot puede librar una abertura de la máquina mientras el extremo lejano de la pieza golpea una protección, un utillaje o una máquina adyacente. Esto es habitual al manipular bastidores soldados, canales, piezas tubulares y productos roscados largos.
Las herramientas determinan la verdadera flexibilidad de la célula
En producción mixta, el efector final merece el mismo escrutinio que el brazo robótico. Un robot sofisticado con una pinza deficiente sigue siendo un proceso frágil. La herramienta adecuada debe posicionar la pieza de forma repetible, tolerar variaciones normales, evitar daños en las superficies acabadas y liberar de forma fiable incluso cuando las superficies están polvorientas, aceitosas o ligeramente deformadas.
No suponga que una sola pinza universal cubrirá todos los artículos. Una pinza modular con dedos de contacto intercambiables puede ser más económica que un cambiador automático de herramientas cuando los cambios de pieza se planifican por lotes. Por el contrario, cuando los tipos de pieza cambian con frecuencia y se requiere funcionamiento desatendido, el cambio de herramientas puede justificarse por una menor intervención y una programación más estable.
La detección de la pinza también es importante. La detección de presencia de pieza, la confirmación de agarre y la detección de doble chapa pueden evitar que una sola pieza bruta mal manipulada provoque daños en el utillaje o una prolongada parada de producción. Para componentes fabricados o mecanizados costosos, añadir un método de confirmación sencillo suele costar menos que recuperarse de un error de carga no detectado.
El tiempo de ciclo debe incluir variabilidad y recuperación
Las demostraciones de los proveedores suelen mostrar el mejor tiempo de movimiento posible: recogida, transferencia rápida y colocación en condiciones ideales. Esa cifra no representa el ciclo productivo en un taller de producción mixta. Una estimación realista incluye el tiempo de puerta de la máquina, la confirmación del plato o la abrazadera, el tiempo de visión o detección, el desplazamiento del robot, la orientación de la pieza, los cambios de herramientas, la indexación de bastidores y las pausas necesarias para una reposición segura de material.
Aún más importante es evaluar la vía de recuperación. ¿Qué ocurre si una pieza está ligeramente fuera de posición en una bandeja? ¿Qué ocurre cuando la máquina no confirma una abrazadera? ¿Puede un operario resolver una avería sin volver a enseñar todo el programa? Una célula que se reinicia rápidamente tras una variación rutinaria puede ser más productiva que una célula más rápida que necesita la intervención de un especialista después de cada excepción.
Para tamaños de lote bajos y medios, reduzca el tiempo sin corte ni soldadura antes de buscar la máxima velocidad del robot. Una mejor presentación en bastidores, ubicaciones de referencia repetibles y ajustes más sencillos de la pinza suelen generar más capacidad útil que seleccionar un brazo más rápido.
La integración es un elemento de coste, no un accesorio
El robot, la máquina herramienta, el equipo de seguridad, el armario eléctrico y los dispositivos de manipulación de materiales deben funcionar como un solo sistema. Esto requiere una interfaz definida con la máquina de soldadura, la máquina CNC, el sistema de corte o el equipo de conformado. Aclare qué parte es responsable de las señales de la máquina, el control de puertas, los enclavamientos, la gestión de alarmas, la selección de programas y la sincronización de ciclos.
El alcance de la integración debe indicarse explícitamente en la cotización. Un precio bajo del robot puede ocultar costes considerables de utillajes, protecciones, instalación, puesta en marcha, programación, bastidores de materiales, trabajos eléctricos y pruebas de aceptación. Las comparaciones de compras son más útiles cuando cada oferta se normaliza al mismo alcance, en lugar de comparar solo los precios de los brazos robóticos.
Solicite una división clara entre el equipo estándar y la ingeniería a medida. Los componentes estandarizados pueden simplificar los repuestos y futuras ampliaciones. Los utillajes personalizados pueden ser necesarios para piezas inusuales, pero deben diseñarse de modo que los puntos de contacto, las mordazas y los pasadores de posicionamiento puedan sustituirse sin reconstruir toda la célula.
Considere el proceso aguas arriba y aguas abajo
Un robot de manipulación funciona mejor cuando el proceso que lo rodea es estable. Si las piezas brutas llegan mezcladas, dobladas, mal separadas o sin una referencia consistente, la célula robótica puede necesitar detección adicional, equipos de orientación o preparación por parte del operario. Esto puede seguir siendo rentable, pero debe planificarse como parte del proyecto en lugar de tratarse como un ajuste posterior.
Esto es especialmente relevante al automatizar operaciones secundarias relacionadas con la producción de roscas. Una máquina laminadora de roscas puede funcionar continuamente con material repetitivo, mientras que el requisito de manipulación cambia según la longitud de la barra, la presentación de la pieza bruta, la protección de la rosca y la forma en que se recogen las piezas terminadas. Para aplicaciones que implican fijaciones de alta resistencia, pernos de anclaje, pernos en T o piezas roscadas de paso grande, lamáquina laminadora de roscas Z28-250 puede evaluarse junto con el método de carga y descarga, en lugar de como una compra independiente. Sus modos de funcionamiento manual, semiautomático y automático permiten ajustar el nivel de automatización al volumen de producción y la consistencia de las piezas.
El sistema de manipulación también debe proteger el valor creado por el proceso. Las roscas recién laminadas, las superficies mecanizadas y los conjuntos soldados terminados pueden dañarse por el contacto duro de metal con metal o por un apilado inestable. Los materiales de contacto blandos, la colocación controlada, las bandejas separadas y el diseño de nidos específicos para cada pieza pueden aumentar el coste al principio, pero pueden evitar problemas posteriores de retrabajo e inspección.
La seguridad y la facilidad de uso afectan al coste operativo
Las protecciones, las puertas de acceso con enclavamiento, los escáneres de seguridad y los modos de funcionamiento colaborativo son opciones que dependen de la interacción requerida entre las personas y la célula. Un robot colaborativo no elimina automáticamente la necesidad de evaluación de riesgos, controles de herramientas o zonas protegidas. Los bordes afilados de chapa, las piezas calientes, las cargas de alta inercia y los puntos de atrapamiento pueden requerir protecciones convencionales incluso cuando el propio brazo cuenta con funciones de limitación de fuerza.
Para la producción mixta, la facilidad de uso para el operario importa tanto como la seguridad básica. Las personas que cambian mordazas, cargan bastidores, recuperan averías y seleccionan recetas deben poder hacerlo mediante un proceso claro y controlado. Una célula que depende de un solo programador para los cambios ordinarios de producto puede generar un coste oculto de mano de obra y tiempo de inactividad.
Solicite demostraciones de los cambios de producción y la recuperación de averías, no solo de la producción normal. El proveedor debe mostrar cómo se selecciona una nueva receta de pieza, cómo se verifican los ajustes de la pinza y cómo se devuelve un ciclo detenido a un estado seguro. Estas son tareas operativas diarias, no eventos excepcionales.
Compare el coste total de propiedad para la combinación de producción prevista
La decisión de compra debe considerar más que el precio instalado. Una comparación útil incluye equipos de capital, ingeniería de integración, utillajes y herramientas, preparación de planta, formación, mantenimiento planificado, repuestos, soporte de software y mano de obra prevista para cambios de producción. También debe reflejar el coste de las piezas que no pueden procesarse automáticamente y que todavía requieren manipulación manual.
Una célula altamente personalizada puede tener un excelente tiempo de ciclo para una familia de productos, pero elevados costes de ampliación cuando cambian las piezas. Un sistema más modular puede costar más inicialmente y, al mismo tiempo, mantener bajo control el trabajo posterior de utillajes, la programación y el tiempo de inactividad. La elección correcta depende de si la combinación de producción actual es lo bastante estable como para justificar la automatización dedicada.
Antes de realizar un pedido, elabore una lista de aceptación en torno a las piezas más importantes: las más grandes, pequeñas, pesadas, flexibles, difíciles de agarrar y las que cambian con mayor frecuencia. Incluya las posiciones de carga previstas, las condiciones de ciclo objetivo, el método de cambio de producción, las comunicaciones de la máquina, las funciones de seguridad y la repetibilidad de la colocación de piezas. Esto convierte una promesa amplia de automatización en una especificación de compra que puede probarse.
El mejor brazo robótico de manipulación para fabricación metálica no es necesariamente el que tiene la mayor carga útil o la velocidad publicada más alta. Es el que manipula de forma segura la combinación real de piezas, se integra adecuadamente con el equipo de producción, se recupera de las variaciones normales y sigue siendo práctico de mantener a medida que cambian los programas de producción.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje