




Fallos de carga incorrecta en robots de carga para corte por láser: las 3 principales causas (deformación del material, retraso en la detección de bordes y desviación de la fuerza de sujeción) y sus soluciones
Fallos de carga incorrecta en robots de carga para corte por láser: las 3 principales causas (deformación del material, retraso en la detección de bordes y desviación de la fuerza de sujeción) y sus soluciones
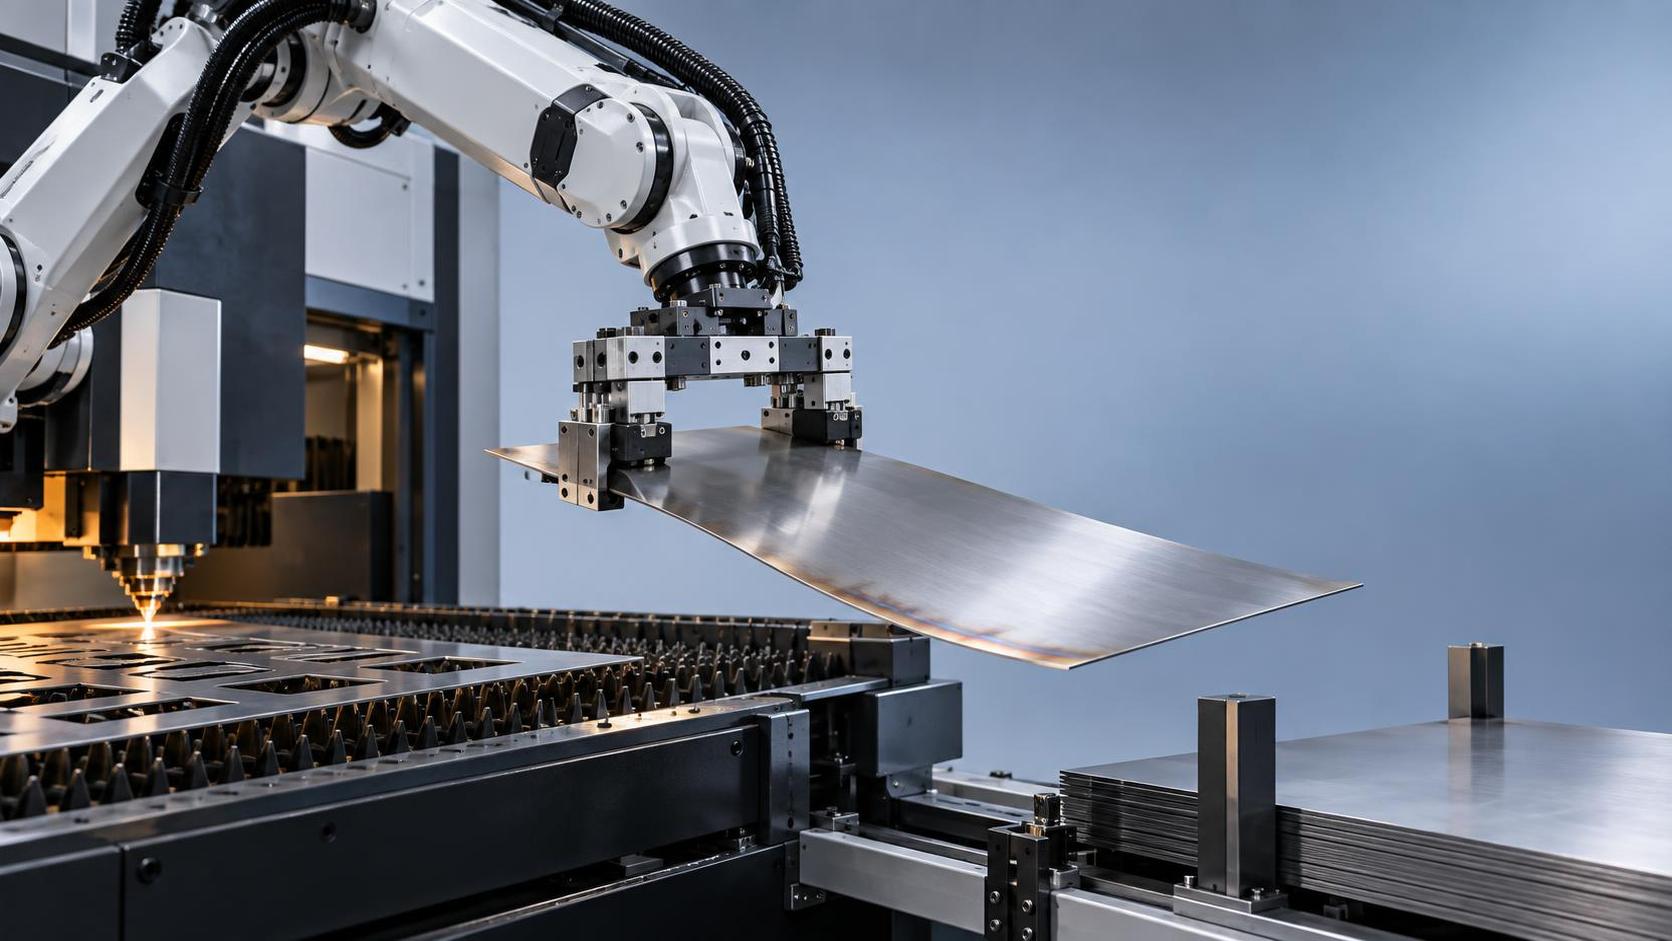
Los fallos en los robots de carga para corte láser, especialmente las cargas incorrectas, interrumpen directamente el flujo de material, ponen en riesgo la deformación de las chapas e introducen errores de posicionamiento que se propagan a la calidad del corte. Cuando una pieza en bruto no se asienta correctamente sobre la mesa lanzadera o el palé, los comandos de movimiento posteriores asumen una geometría de referencia incorrecta. El resultado son ciclos interrumpidos, alertas de colisión o, de forma más insidiosa, cortes realizados pero desalineados que superan la inspección inicial solo para fallar posteriormente en el montaje. Tres fenómenos físicos interrelacionados predominan en los eventos de carga incorrecta observados en campo: el alabeo del material inducido térmicamente, el retraso en la detección de bordes debido a la deriva del sensor y la deriva de la fuerza de sujeción en sistemas de accionamiento neumáticos o hidráulicos. Cada uno tiene causas raíz, señales de fallo observables y requiere una intervención específica según la condición, no una recalibración genérica.
1. Alabeo del material: no solo tolerancia de planitud, sino memoria térmica dinámica
El alabeo no es simplemente un defecto del material entrante; es una respuesta dependiente del tiempo a la liberación de tensión residual provocada por variaciones de temperatura ambiente y calentamiento localizado durante el procesamiento previo. Una chapa de acero inoxidable de 3 mm almacenada durante la noche a 18°C puede presentar una desviación de ≤0.3mm en toda su superficie. Sin embargo, después de desenrollarse de una bobina tensada o de exponerse a la luz solar directa en un muelle de carga, esa misma chapa puede desarrollar una curvatura de 1.2–2.5mm a lo largo de su longitud en 90 minutos. Los sensores de planitud estándar (por ejemplo, matrices capacitivas o líneas de triangulación láser) detectan únicamente el perfil estático en el momento del escaneo. No tienen en cuenta cómo se relaja la chapa *durante* la transferencia, especialmente cuando los dedos de la pinza se enganchan cerca de los bordes mientras la masa central permanece sin soporte. Esta relajación se produce a mitad del movimiento y causa un desplazamiento lateral o una inclinación angular antes de que finalice la sujeción.
Solución: implemente compensación de alabeo en tiempo real mediante monitorización dinámica de altura en dos puntos. Monte dos sensores inductivos de alta respuesta, uno en cada extremo del recorrido de la lanzadera, configurados para activar microajustes de la altura de elevación del eje Z *durante* el acoplamiento. La calibración debe realizarse con grados y espesores de material representativos (por ejemplo, acero laminado en frío de 1.5mm frente a acero al carbono laminado en caliente de 6mm), no solo con especificaciones nominales. Para entornos de alta variedad, almacene perfiles de compensación específicos del material vinculados al código de aleación y al espesor en la memoria PLC del robot, no como compensaciones globales. Verifique también que los rodillos de soporte de la mesa lanzadera estén alineados con un paralelismo de ±0.05mm; los rodillos desalineados amplifican los efectos de alabeo durante la aceleración.
2. Retraso en la detección de bordes: cuando “detectado” ≠ “localizado”
El retraso en la detección de bordes se manifiesta como un desplazamiento constante en X/Y de la posición cargada, normalmente de 0.4–1.8mm, a pesar de superar las comprobaciones de calibración estática. Esto ocurre porque la mayoría de los sistemas basados en visión o sensores de proximidad dependen de umbrales de activación fijos calibrados para bordes limpios, secos y libres de óxido. En la práctica, la cascarilla de laminación, una fina película de aceite o incluso la condensación alteran la reflectividad o las propiedades dieléctricas. Un sensor calibrado sobre acero CRCA sin recubrimiento puede realizar la lectura con 0.7mm de retraso en chapa galvanizada debido a la dispersión de la capa de zinc. Peor aún, la expansión térmica de la propia carcasa del sensor, especialmente en instalaciones sin control climático, desplaza la alineación óptica durante turnos de 8 horas. Los datos de campo muestran que la latencia de detección aumenta aproximadamente ~0.12ms por cada °C de incremento por encima de una temperatura ambiente de 22°C, acumulando una deriva posicional medible tras un funcionamiento prolongado.
Solución: sustituya la lógica de umbral estático por una recalibración adaptativa de detección de bordes. Configure el sistema para realizar un breve escaneo de validación (≤3 segundos) cada 12 ciclos de carga utilizando un borde de referencia conocido: un bloque patrón de acero mecanizado montado junto a la estación de carga. El controlador compara la posición de borde medida con las coordenadas nominales almacenadas y ajusta automáticamente los parámetros de ganancia y compensación. Es fundamental que esta recalibración se produzca *después* de que la pinza haya liberado la chapa, pero *antes* de que se inicie la sujeción, garantizando que ninguna interferencia mecánica distorsione la lectura. Evite recalibrar durante el corte activo; las vibraciones y el ruido térmico reducen la precisión. Inspeccione también semanalmente la limpieza de las lentes; las manchas provocan un desenfoque asimétrico que simula un retraso de borde.
3. Deriva de la fuerza de sujeción: la fuga hidráulica oculta
La deriva de la fuerza de sujeción rara vez activa alarmas; degrada silenciosamente la repetibilidad. Las abrazaderas neumáticas pierden entre un 8–15% de su fuerza de retención durante 6 meses debido a la deformación permanente por compresión de las juntas y a la corrosión inducida por humedad en los cilindros. Los sistemas hidráulicos sufren degradación gradual del fluido y microfugas en las uniones del colector. Una fuerza de sujeción nominal de 1200N puede descender a 980N sin indicación de fallo, permitiendo el deslizamiento de la chapa durante la aceleración de la lanzadera (normalmente 0.8–1.2g). Este deslizamiento suele quedar oculto por el bucle de realimentación de posición del robot, que informa coordenadas correctas del punto final mientras la posición real de la chapa se retrasa.
Solución: instale monitorización de presión de sujeción en bucle cerrado con realimentación analógica. Utilice transductores de presión en línea (no basados en interruptor) cableados directamente al canal de entrada analógica del controlador de movimiento. Establezca bandas de tolerancia dinámicas, no umbrales fijos, según el espesor del material y el límite elástico. Por ejemplo, el aluminio de 1.0mm requiere ≥650N; el acero dulce de 8mm necesita ≥2100N. El controlador debe comparar la presión en tiempo real con el mínimo requerido *durante la sujeción*, no solo al inicio. Si la fuerza cae por debajo de la tolerancia durante >150ms, interrumpa la carga y registre una “advertencia de integridad de sujeción”, no una “carga incorrecta” genérica. Sustituya también los filtros-reguladores neumáticos cada 4,000 horas de funcionamiento; los filtros obstruidos provocan un suministro de aire irregular incluso con una presión de alimentación estable.
Estas tres causas rara vez se producen de forma aislada. Una chapa alabeada aumenta la incertidumbre de detección de bordes, lo que a su vez hace que el sistema aplique una fuerza de sujeción excesiva, acelerando el desgaste de las juntas e iniciando la deriva. Por ello, los diagnósticos deben examinar la cadena: revise los registros del PLC para comprobar la temporización de la secuencia (por ejemplo, el tiempo entre la confirmación de detección de borde y la activación de la sujeción), contraste los registros ambientales (temperatura/humedad en la estación de carga) y mida físicamente el perfil de la chapa *inmediatamente después de la descarga*, no solo al recibirla. Para aplicaciones de manipulación de piezas largas que requieren control de movimiento sincronizado, como las compatibles con el robot de soldadura tipo voladizo de 7 ejes, una geometría de carga uniforme afecta directamente a la estabilidad del seguimiento de la junta y a la uniformidad del cordón de soldadura. Las piezas en bruto cargadas incorrectamente introducen errores de coordenadas acumulativos que se agravan en operaciones de múltiples pasadas, especialmente en piezas que superan los 6 metros, donde la distorsión térmica se acumula a lo largo de trayectorias de desplazamiento prolongadas. La precisión comienza antes del primer corte y termina solo cuando cada subsistema funciona dentro de su rango verificado y adaptado al material.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje