




أعطال روبوت تحميل القطع بالليزر: أهم 3 أسباب للتحميل الخاطئ (التواء المواد، تأخر اكتشاف الحواف، وانحراف قوة المشبك) وحلولها
أعطال روبوت تحميل القطع بالليزر: أهم 3 أسباب للتحميل الخاطئ (التواء المواد، تأخر اكتشاف الحواف، وانحراف قوة المشبك) وحلولها
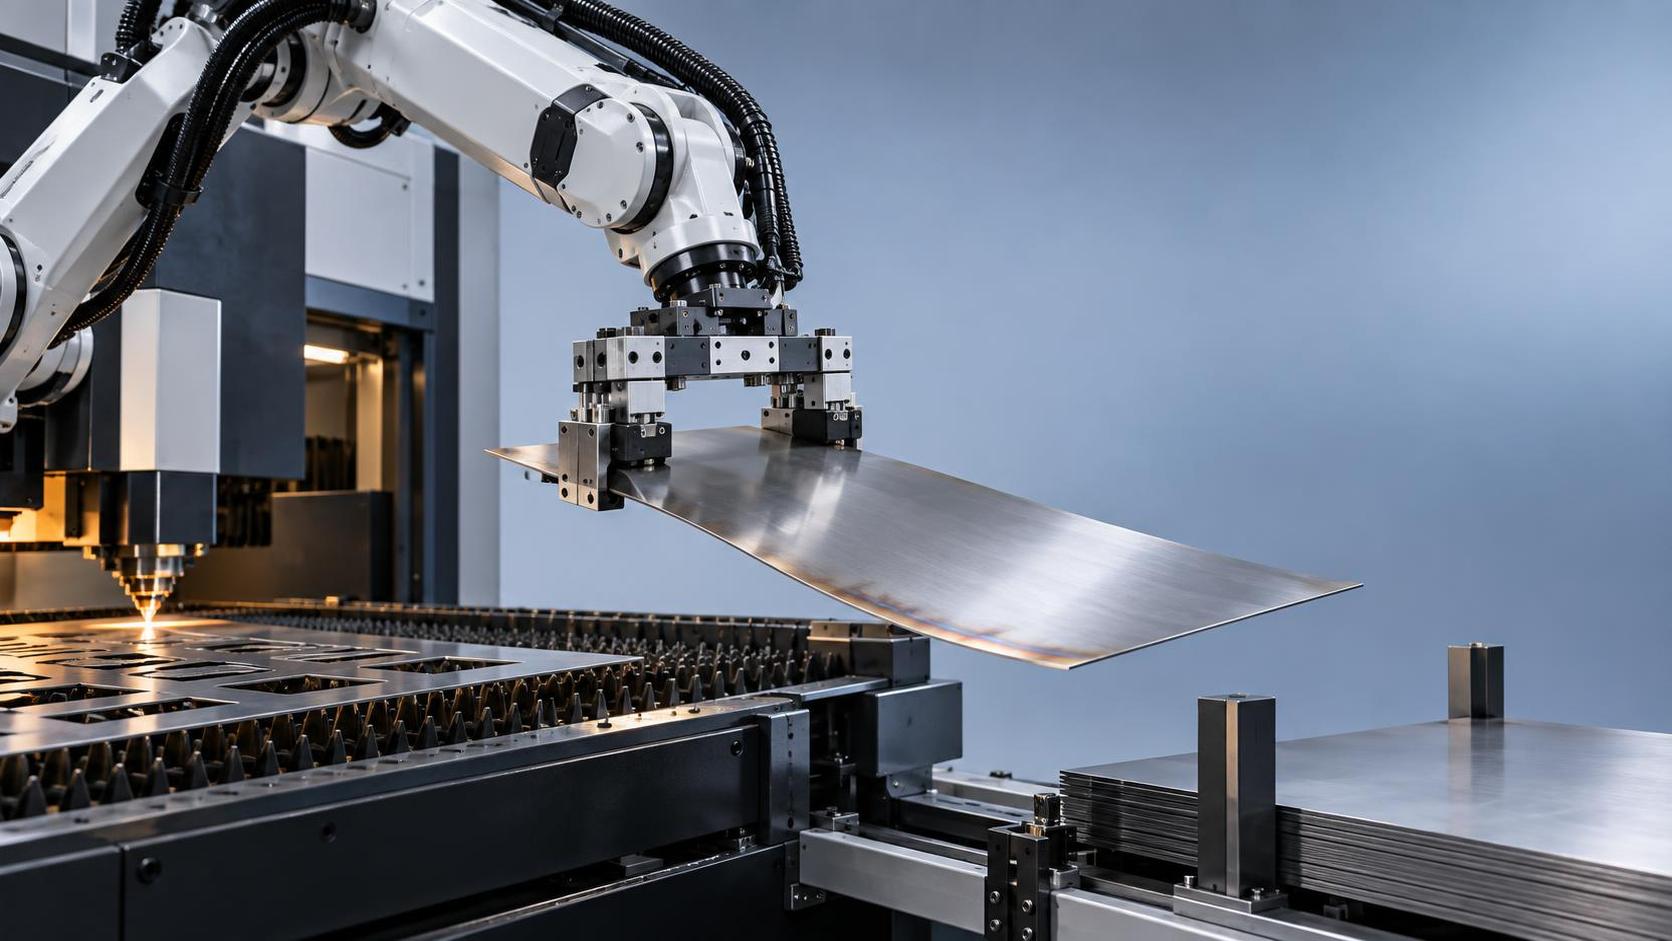
تؤدي أعطال روبوت تحميل القطع بالليزر، وخاصة التحميل الخاطئ، إلى تعطيل تدفق المواد مباشرةً، والمخاطرة بتشوه الصفائح، وإدخال أخطاء تموضع تنتقل آثارها إلى جودة القطع. عندما لا تستقر قطعة الصفيحة بشكل صحيح على طاولة النقل المكوكية أو المنصة، تفترض أوامر الحركة اللاحقة هندسة مرجعية غير صحيحة. والنتيجة إما دورات متوقفة، أو تنبيهات تصادم، أو—بشكل أكثر خفاءً—قطع ناجح ولكنه غير محاذٍ يمر بالفحص الأولي ليخفق لاحقًا في التجميع. تهيمن ثلاث ظواهر فيزيائية مترابطة على حالات التحميل الخاطئ المرصودة ميدانيًا: تقوس المادة الناجم عن الحرارة، وتأخر اكتشاف الحافة الناتج عن انجراف المستشعر، وانجراف قوة المشبك في أنظمة التشغيل الهوائية أو الهيدروليكية. لكل منها أسباب جذرية متميزة، ومؤشرات أعطال يمكن ملاحظتها، وتتطلب تدخلاً خاصًا بالحالة—وليس مجرد إعادة معايرة عامة.
1. تقوس المادة: ليس مجرد سماحية استواء—بل ذاكرة حرارية ديناميكية
لا يُعد التقوس مجرد عيب في المواد الواردة، بل هو استجابة تعتمد على الزمن لتحرر الإجهادات المتبقية الناتج عن تغيرات درجة الحرارة المحيطة والتسخين الموضعي أثناء المعالجة السابقة. قد تُظهر صفيحة من الفولاذ المقاوم للصدأ بسماكة 3mm، مخزنة طوال الليل عند 18°C، انحرافًا ≤0.3mm عبر سطحها. ولكن بعد فكها من لفة مشدودة أو تعرضها لأشعة الشمس المباشرة في رصيف التحميل، يمكن أن تتطور في الصفيحة نفسها انحناءات بطولها تتراوح بين 1.2–2.5mm خلال 90 دقيقة. تكتشف مستشعرات الاستواء القياسية (مثل المصفوفات السعوية أو خطوط التثليث بالليزر) المظهر الجانبي الساكن فقط في لحظة المسح. وهي لا تراعي كيفية ارتخاء الصفيحة *أثناء* النقل—خاصةً عندما تشتبك أصابع الماسك قرب الحواف بينما تبقى كتلة المركز دون دعم. يحدث هذا الارتخاء في منتصف الحركة، مسببًا انزياحًا جانبيًا أو ميلاً زاويًا قبل اكتمال التثبيت.
الحل: نفّذ تعويضًا فوريًا للتقوس باستخدام مراقبة ديناميكية للارتفاع عند نقطتين. ركّب مستشعرين حثيين عاليي الاستجابة—واحدًا عند كل طرف من مسار النقل المكوكي—مُعدَّين لتشغيل تعديلات دقيقة على ارتفاع رفع المحور Z *أثناء* التعشيق. يجب إجراء المعايرة باستخدام درجات وسماكات مواد ممثلة (مثل الفولاذ المدرفل على البارد بسماكة 1.5mm مقابل الفولاذ الكربوني المدرفل على الساخن بسماكة 6mm)، وليس فقط وفق المواصفات الاسمية. في البيئات ذات التنوع العالي، خزّن ملفات تعويض خاصة بالمواد مرتبطة برمز السبيكة والسماكة في ذاكرة PLC الخاصة بالروبوت—وليس كإزاحات عامة. تحقق أيضًا من محاذاة بكرات دعم طاولة النقل المكوكية ضمن توازٍ قدره ±0.05mm؛ إذ تؤدي البكرات غير المحاذاة إلى تضخيم آثار التقوس أثناء التسارع.
2. تأخر اكتشاف الحافة: عندما لا تعني «المرئية» «المحددة الموقع»
يتجلى تأخر اكتشاف الحافة على شكل إزاحة ثابتة في X/Y في موضع التحميل—تتراوح عادةً بين 0.4–1.8mm—على الرغم من اجتياز فحوصات المعايرة الساكنة. يحدث ذلك لأن معظم الأنظمة المعتمدة على الرؤية أو مستشعرات القرب تعتمد على عتبات تشغيل ثابتة تمت معايرتها مقابل حواف نظيفة وجافة وخالية من الأكاسيد. عمليًا، يغير قشر الدرفلة أو طبقة الزيت الخفيفة أو حتى التكثف خصائص الانعكاس أو العزل الكهربائي. قد يقرأ مستشعر تمت معايرته على فولاذ CRCA العاري متأخرًا بمقدار 0.7mm على الصفيحة المجلفنة بسبب تشتت طبقة الزنك. والأسوأ أن التمدد الحراري لهيكل المستشعر نفسه—خاصة في المنشآت غير المضبوطة مناخيًا—يغير المحاذاة البصرية خلال نوبات عمل مدتها 8 ساعات. تُظهر البيانات الميدانية أن زمن تأخر الاكتشاف يزداد بنحو ~0.12ms لكل ارتفاع قدره °C فوق درجة الحرارة المحيطة 22°C، مما يؤدي إلى تراكم انجراف موضعي قابل للقياس بعد التشغيل المطول.
الحل: استبدل منطق العتبة الثابتة بإعادة معايرة تكيفية لاستشعار الحافة. اضبط النظام لإجراء مسح تحقق قصير (≤3-second) كل 12 دورة تحميل باستخدام حافة مرجعية معروفة—كتلة قياس من الفولاذ المشغّل آليًا مثبتة بجوار محطة التحميل. تقارن وحدة التحكم موضع الحافة المقاس بالإحداثيات الاسمية المخزنة، وتضبط معاملات الكسب والإزاحة تلقائيًا. والأهم أن تتم إعادة المعايرة هذه *بعد* أن يحرر الماسك الصفيحة ولكن *قبل* بدء التثبيت—لضمان عدم تأثير أي تداخل ميكانيكي على القراءة. تجنب إعادة المعايرة أثناء القطع النشط؛ فالاهتزاز والضوضاء الحرارية يقللان الدقة. افحص أيضًا نظافة العدسة أسبوعيًا—إذ تسبب اللطخات ضبابية غير متماثلة تحاكي تأخر الحافة.
3. انجراف قوة المشبك: الزحف الهيدروليكي الخفي
نادرًا ما يؤدي انجراف قوة المشبك إلى إطلاق إنذارات—لكنه يضعف قابلية التكرار بصمت. تفقد المشابك الهوائية 8–15% من قوة التثبيت على مدى 6 أشهر بسبب الانضغاط الدائم للأختام والتآكل الناجم عن الرطوبة في تجاويف الأسطوانات. وتعاني الأنظمة الهيدروليكية من تدهور تدريجي للسائل وتسربات دقيقة عند وصلات الموزع. قد تنخفض قوة المشبك الاسمية البالغة 1200N إلى 980N دون أي إشارة عطل، مما يسمح بانزلاق الصفيحة تحت تسارع النقل المكوكي (عادةً 0.8–1.2g). وغالبًا ما يخفي هذا الانزلاق حلقة التغذية الراجعة لموضع الروبوت، التي تبلغ عن إحداثيات نقطة نهاية صحيحة بينما يتأخر الموضع الفعلي للصفيحة.
الحل: ركّب مراقبة ضغط المشبك بحلقة مغلقة مع تغذية راجعة تناظرية. استخدم محولات ضغط خطية (وليس محولات قائمة على المفاتيح) موصولة مباشرة بقناة الإدخال التناظرية لوحدة التحكم بالحركة. اضبط نطاقات سماحية ديناميكية—وليس عتبات ثابتة—استنادًا إلى سماكة المادة ومقاومة الخضوع. على سبيل المثال، يتطلب الألومنيوم بسماكة 1.0mm قوة ≥650N؛ بينما يحتاج الفولاذ الطري بسماكة 8mm إلى قوة ≥2100N. يجب أن تقارن وحدة التحكم الضغط الفوري بالحد الأدنى المطلوب *أثناء التثبيت*، وليس عند البدء فقط. إذا انخفضت القوة عن السماحية لمدة >150ms، فأوقف التحميل وسجّل «تحذير سلامة المشبك»—وليس «تحميلًا خاطئًا» عامًا. استبدل أيضًا منظمات مرشحات الهواء كل 4,000 ساعة تشغيل؛ إذ تسبب المرشحات المسدودة تدفقًا غير متسق للهواء حتى مع استقرار ضغط الإمداد.
نادرًا ما تحدث هذه الأسباب الثلاثة بصورة منفصلة. تزيد الصفيحة المتقوسة من عدم اليقين في اكتشاف الحافة، مما يدفع النظام بدوره إلى تطبيق قوة مشبك مفرطة—فيُسرّع تآكل الأختام ويبدأ الانجراف. لهذا يجب أن تفحص التشخيصات سلسلة الأسباب: راجع سجلات PLC لتوقيت التسلسل (مثل الوقت بين تأكيد اكتشاف الحافة وتنشيط المشبك)، وقارنها بسجلات البيئة (درجة الحرارة/الرطوبة في محطة التحميل)، وقِس المظهر الجانبي للصفيحة فعليًا *مباشرة بعد التفريغ*—وليس عند الاستلام فقط. بالنسبة لتطبيقات مناولة قطع العمل الطويلة التي تتطلب تحكمًا متزامنًا في الحركة—مثل تلك التي يدعمها روبوت اللحام من النوع الكابولي ذو 7 محاور—فإن هندسة التحميل المتسقة تؤثر مباشرة في استقرار تتبع اللحام وتجانس خرزة اللحام. تؤدي القطع المحملة بشكل خاطئ إلى أخطاء إحداثيات تراكمية تتضاعف عبر عمليات التمرير المتعددة، ولا سيما في الأجزاء التي تتجاوز 6 meters حيث يتراكم التشوه الحراري على امتداد مسارات الحركة الطويلة. تبدأ الدقة قبل أول عملية قطع—ولا تنتهي إلا عندما يعمل كل نظام فرعي ضمن نطاقه المتحقق منه والمراعي للمادة.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة