




Сбои робота загрузки для лазерной резки: 3 основные причины неправильной загрузки (деформация материала, задержка обнаружения кромки, дрейф усилия зажима) и способы устранения
Сбои робота загрузки для лазерной резки: 3 основные причины неправильной загрузки (деформация материала, задержка обнаружения кромки, дрейф усилия зажима) и способы устранения
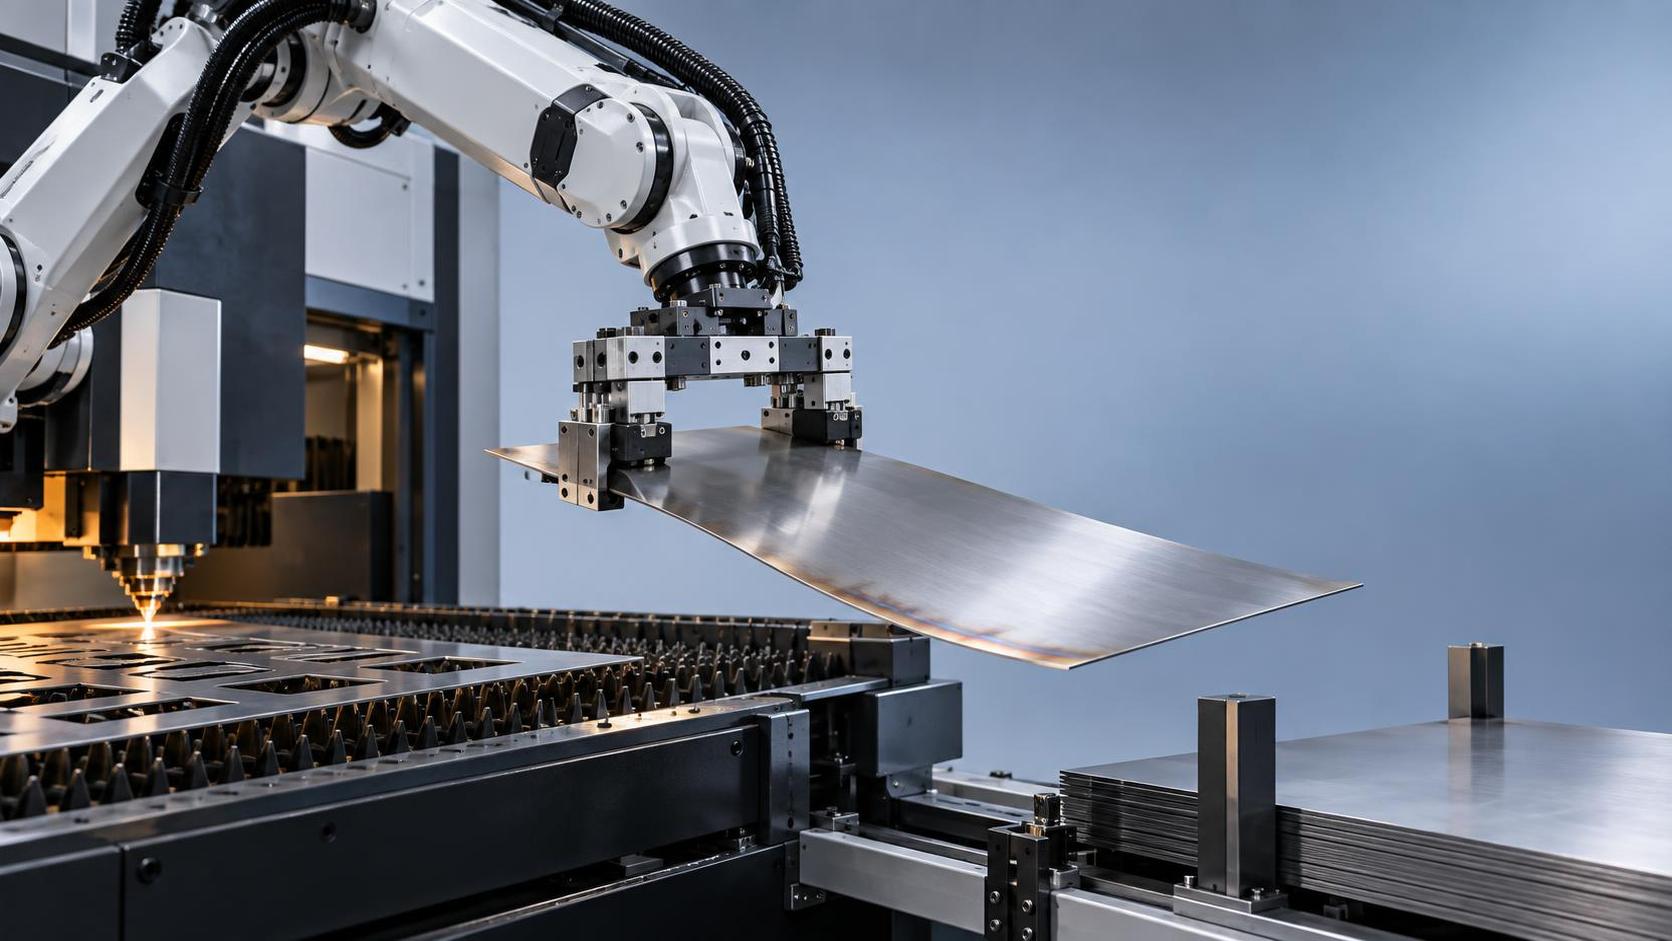
Сбои робота загрузки для лазерной резки — особенно неправильная загрузка — напрямую нарушают поток материала, создают риск деформации листа и вносят ошибки позиционирования, которые влияют на качество реза. Если заготовка неправильно размещается на челночном столе или паллете, последующие команды движения исходят из неверной опорной геометрии. В результате возникают либо прерванные циклы, предупреждения о столкновении, либо — что более опасно — успешно выполненные, но смещённые резы, которые проходят первоначальный контроль, но приводят к отказу на последующей сборке. В наблюдаемых на производстве случаях неправильной загрузки преобладают три взаимосвязанных физических явления: термически обусловленное коробление материала, задержка обнаружения кромки из-за дрейфа датчика и дрейф усилия зажима в пневматических или гидравлических системах привода. Каждое из них имеет свои первопричины, наблюдаемые признаки отказа и требует вмешательства с учётом конкретных условий, а не общей повторной калибровки.
1. Коробление материала: не просто допуск плоскостности — это динамическая термическая память
Коробление — это не только дефект поступающего материала, а зависящая от времени реакция на высвобождение остаточных напряжений, вызванное колебаниями температуры окружающей среды и локальным нагревом при предыдущей обработке. Лист нержавеющей стали толщиной 3 мм, хранившийся ночью при 18°C, может иметь отклонение по поверхности ≤0.3 мм. Однако после размотки из натянутого рулона или воздействия прямых солнечных лучей на погрузочной площадке тот же лист может приобрести прогиб 1.2–2.5 мм по длине в течение 90 минут. Стандартные датчики плоскостности (например, ёмкостные матрицы или линии лазерной триангуляции) определяют только статический профиль в момент сканирования. Они не учитывают, как лист релаксирует *во время* переноса, особенно когда захватные пальцы удерживают его у кромок, а центральная масса остаётся без опоры. Такая релаксация происходит в процессе движения, вызывая боковое смещение или угловой наклон до завершения зажима.
Решение: внедрите компенсацию коробления в реальном времени с использованием динамического контроля высоты в двух точках. Установите два высокоскоростных индуктивных датчика — по одному на каждом конце траектории челночного стола — и настройте их на запуск микрокорректировок высоты подъёма по оси Z *во время* захвата. Калибровку необходимо выполнять с использованием типовых марок и толщин материалов (например, холоднокатаной стали 1.5 мм и горячекатаной углеродистой стали 6 мм), а не только номинальных характеристик. В условиях частой смены номенклатуры храните индивидуальные профили компенсации материала, привязанные к коду сплава и толщине, в памяти PLC робота, а не в виде общих смещений. Также проверьте, что опорные ролики челночного стола выровнены с параллельностью ±0.05 мм; несоосные ролики усиливают эффект коробления при ускорении.
2. Задержка обнаружения кромки: когда «обнаружено» ≠ «определено местоположение»
Задержка обнаружения кромки проявляется как постоянное смещение по X/Y в загруженном положении — обычно 0.4–1.8 мм — несмотря на успешное прохождение статических проверок калибровки. Это происходит потому, что большинство систем на основе машинного зрения или датчиков приближения используют фиксированные пороги срабатывания, откалиброванные по чистым, сухим кромкам без оксидов. На практике окалина, лёгкая масляная плёнка или даже конденсат изменяют отражательную способность либо диэлектрические свойства. Датчик, откалиброванный по голой стали CRCA, может срабатывать на 0.7 мм позже на оцинкованном листе из-за рассеяния цинковым покрытием. Хуже того, тепловое расширение корпуса самого датчика — особенно в помещениях без климат-контроля — смещает оптическое выравнивание в течение 8-часовой смены. Производственные данные показывают, что задержка обнаружения увеличивается примерно на ~0.12 мс на каждый °C выше температуры окружающей среды 22°C, что приводит к заметному позиционному дрейфу после длительной работы.
Решение: замените логику статических порогов адаптивной повторной калибровкой обнаружения кромки. Настройте систему на выполнение короткого (≤3-секундного) проверочного сканирования каждые 12 циклов загрузки с использованием известной эталонной кромки — обработанного стального калибровочного блока, установленного рядом со станцией загрузки. Контроллер сравнивает измеренное положение кромки с сохранёнными номинальными координатами и автоматически корректирует параметры усиления и смещения. Принципиально важно, чтобы эта повторная калибровка выполнялась *после* отпускания листа захватом, но *до* начала зажима, что исключает влияние механических помех на показания. Не выполняйте повторную калибровку во время активной резки: вибрации и тепловой шум снижают точность. Также еженедельно проверяйте чистоту линз — загрязнения вызывают асимметричное размытие, имитирующее задержку обнаружения кромки.
3. Дрейф усилия зажима: скрытое гидравлическое «ползучее» снижение
Дрейф усилия зажима редко вызывает аварийные сигналы — он незаметно снижает повторяемость. Пневматические зажимы теряют 8–15% удерживающего усилия за 6 месяцев из-за остаточной деформации уплотнений при сжатии и коррозии в отверстиях цилиндров, вызванной влагой. В гидравлических системах происходит постепенное ухудшение свойств жидкости и микропротечки в соединениях коллектора. Номинальное усилие зажима 1200N может снизиться до 980N без индикации неисправности, что позволяет листу проскальзывать при ускорении челночного стола (обычно 0.8–1.2g). Это проскальзывание часто маскируется контуром обратной связи положения робота, который сообщает правильные координаты конечной точки, тогда как фактическое положение листа отстаёт.
Решение: установите замкнутую систему контроля давления зажима с аналоговой обратной связью. Используйте встроенные датчики давления (не переключающие), подключённые непосредственно к каналу аналогового входа контроллера движения. Устанавливайте динамические полосы допуска, а не фиксированные пороги, исходя из толщины материала и предела текучести. Например, алюминий толщиной 1.0 мм требует ≥650N; мягкая сталь толщиной 8 мм — ≥2100N. Контроллер должен сравнивать давление в реальном времени с требуемым минимумом *во время зажима*, а не только в момент его начала. Если усилие опускается ниже допуска более чем на >150 мс, прервите загрузку и зарегистрируйте «предупреждение о целостности зажима», а не общее «неправильная загрузка». Также заменяйте пневматические фильтры-регуляторы каждые 4,000 часов работы; засорённые фильтры вызывают нестабильную подачу воздуха даже при стабильном давлении питания.
Эти три причины редко возникают изолированно. Покоробленный лист повышает неопределённость обнаружения кромки, что, в свою очередь, побуждает систему применять избыточное усилие зажима, ускоряя износ уплотнений и вызывая дрейф. Поэтому диагностика должна анализировать всю цепочку: просматривайте журналы PLC на предмет временной последовательности (например, времени между подтверждением обнаружения кромки и активацией зажима), сопоставляйте журналы условий окружающей среды (температуру/влажность на станции загрузки) и физически измеряйте профиль листа *сразу после выгрузки*, а не только при приёмке. В системах обработки длинных заготовок, требующих синхронизированного управления движением, например поддерживаемых 7-осевым консольным сварочным роботом, стабильная геометрия загрузки напрямую влияет на устойчивость отслеживания шва и равномерность сварного валика. Неправильно загруженные заготовки создают накопительные ошибки координат, которые усиливаются при многопроходных операциях, особенно на деталях длиной более 6 метров, где термическая деформация накапливается по протяжённым траекториям перемещения. Точность начинается до первого реза и заканчивается только тогда, когда каждая подсистема работает в пределах своего подтверждённого диапазона с учётом свойств материала.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение