




Контрольный список интеграции робота загрузки листогибочного пресса: совместимость устройства смены инструмента, время безопасной остановки и этапы проверки выравнивания листа
Контрольный список интеграции робота загрузки листогибочного пресса: совместимость устройства смены инструмента, время безопасной остановки и этапы проверки выравнивания листа
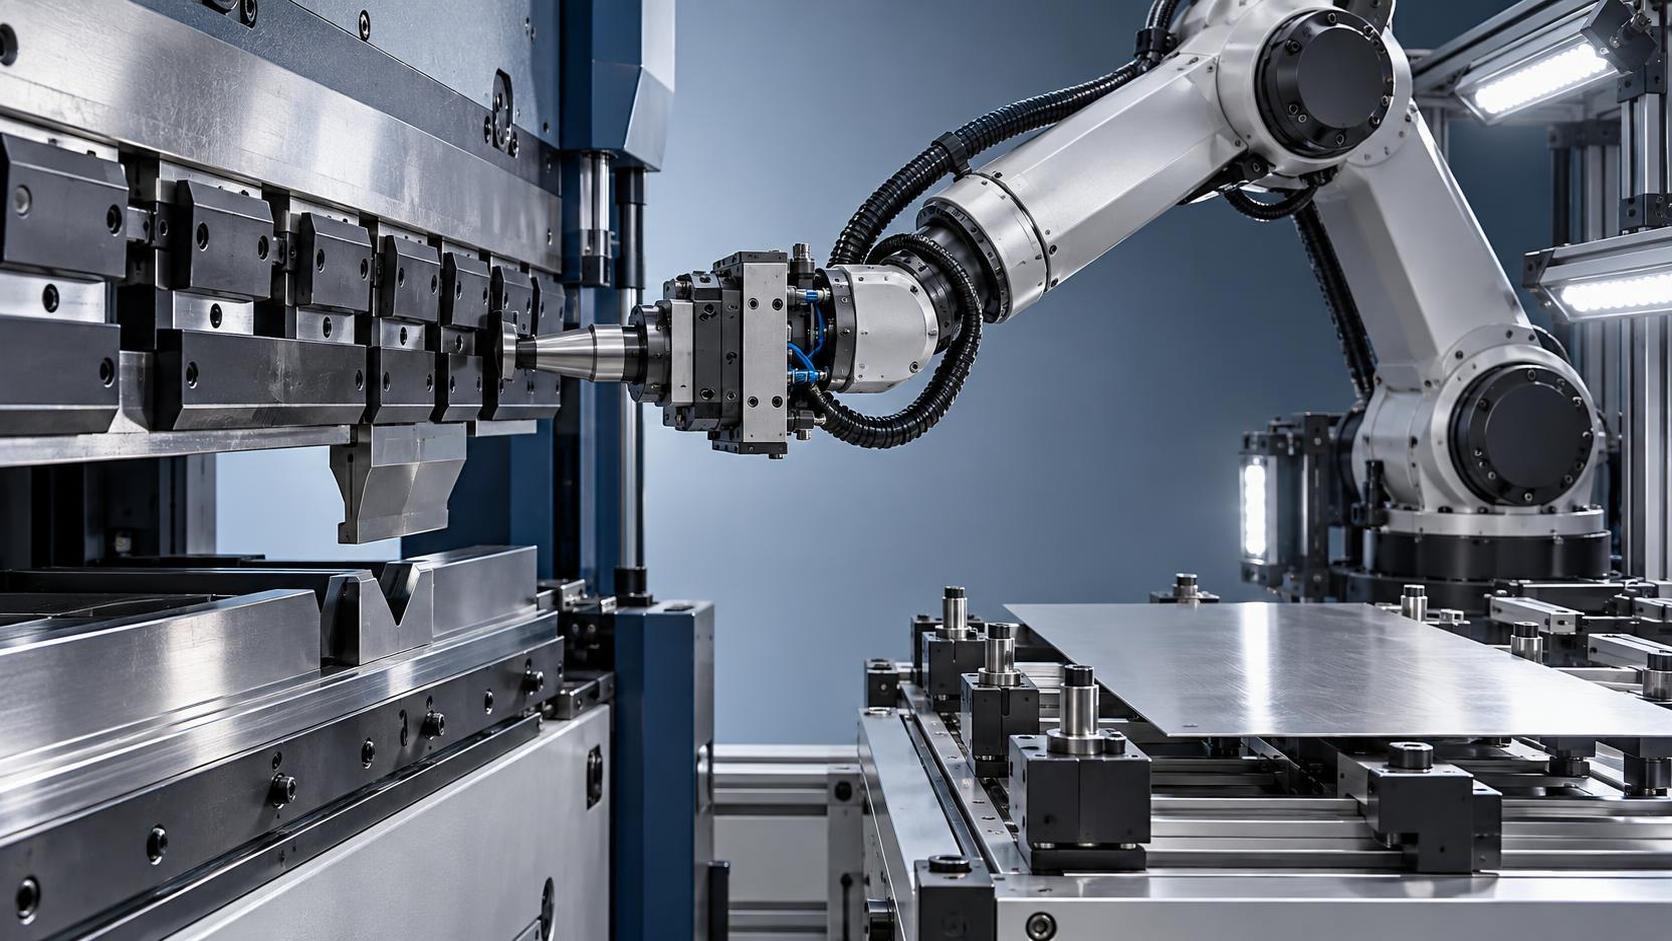
Интеграция робота-загрузчика листогибочного пресса: три этапа валидации, которые нельзя пропускать
Интеграция робота-загрузчика листогибочного пресса — это не просто установка оборудования и включение системы. В реальных цехах металлообработки, особенно при работе со смешанными партиями, жёсткими допусками или в несколько смен, разница между бесперебойной автоматизацией и регулярными простоями часто сводится к трём точным этапам валидации: совместимости устройства смены инструмента, времени безопасной остановки и проверке выравнивания листа. Это не теоретические пункты контрольного списка. Это проверенные на практике пороговые параметры, определяющие, будет ли ваш робот стабильно обеспечивать качество деталей или станет источником брака, переделок и сомнений операторов.
Компания Wuxi Samgins International Trade Co., Ltd. с 2012 года поддерживает внедрение автоматизации листогибочных прессов в Юго-Восточной Азии, Европе и Америке — не как системный интегратор, продающий готовые решения «чёрный ящик», а как специалист по оборудованию, который знает, как несовместимые интерфейсы оснастки останавливают производство, как задержки безопасной остановки вызывают внеплановые блокировки и как смещение менее чем на миллиметр приводит к дорогостоящим ошибкам гибки. Наши сертифицированные по ISO 9001 и соответствующие требованиям CE листогибочные машины, системы резки и роботизированные решения для перемещения материалов разработаны с учётом этих реалий интеграции. Это также включает поддержку клиентов, использующих взаимодополняющие высокоточные процессы, например холодное формование резьбы на анкерных болтах или Т-образных винтах методом радиальной подачи. Например, при изготовлении строительных конструктивных элементов некоторые предприятия сочетают автоматизацию листогибочного пресса со станком для накатки резьбы Z28-500 для производства высокопрочного крепежа без стружки и тепловой деформации, что делает стабильность выравнивания в обоих процессах ещё более важной.
1. Совместимость устройства смены инструмента: дело не только в физическом соответствии
Манипулятор робота может доставать до стойки с инструментом, но если его захват не соответствует геометрии зажима, глубине хода или протоколу сигнала разблокировки системы быстрой смены инструмента вашего листогибочного пресса, возникнут ложноположительные результаты: инструмент выглядит установленным, но не зафиксирован полностью. Ещё хуже — частичное зацепление, которое со временем повреждает инструментальные держатели.
Начните с проверки трёх уровней:
- Механический интерфейс: Соответствует ли рабочий орган робота стандарту крепления держателя инструмента (например, ISO 2662, DIN 69871)? Уделите внимание допуску угла конуса: отклонение ±0,5° может вызвать проскальзывание под нагрузкой.
- Сигнальное взаимодействие: Большинство современных листогибочных прессов используют цифровой ввод/вывод или промышленную шину (PROFINET, EtherCAT) для подтверждения наличия и положения инструмента. Контроллер вашего робота должен поддерживать ту же логику взаимодействия — не только «инструмент установлен», но и «инструмент подтверждён при полном крутящем моменте».
- Сопоставление библиотеки инструмента: Если ваш листогибочный пресс использует идентификационные метки инструмента (RFID или оптические), убедитесь, что система технического зрения или датчиков робота считывает их *до* установки и сверяет с ID инструмента, запрошенным программой ЧПУ. Пропуск этого этапа приводит к гибке неправильным инструментом, особенно во время безлюдных ночных смен.
Мы наблюдали случаи, когда внешне одинаковые устройства смены инструмента от разных OEM-производителей по-разному работают при тепловом расширении. Изменение температуры окружающей среды на 3°C в цехе без климат-контроля может увеличить зазор настолько, что нарушится электрическая непрерывность в низковольтных измерительных цепях. Поэтому наша сервисная поддержка на объекте всегда включает испытания после термической выдержки, а не только проверку при холодном запуске.
2. Время безопасной остановки: ISO 13857 — не опция, а измеряемый параметр
Время безопасной остановки — это не соответствие некоему общему показателю «достаточно быстро». Оно требует расчёта общего времени остановки, включая замедление робота, реакцию гидравлики листогибочного пресса и фактическое движение ползуна, а также подтверждения того, что оно соответствует безопасному расстоянию, определённому ISO 13857 (для частей тела) и ANSI B11.19 (для характеристик защитных устройств). Если робот укладывает лист, а затем останавливается, но ползун не остановился полностью до начала следующего цикла, возникает риск травм в зонах защемления, даже при активных световых завесах.
Вот как это проверить:
- Используйте откалиброванную систему захвата движения или высокоскоростную камеру (≥1 000 кадров/с), чтобы фиксировать положение ползуна относительно движения робота при инициировании аварийной остановки — не только испытания отключением питания, а фактические последовательности E-stop, запускаемые в середине цикла.
- Измеряйте время остановки от *первой* активации входа безопасности (например, пересечения световой завесы) до полной остановки ползуна, а не от команды ПЛК до отключения двигателя. Важны гидравлические аккумуляторы и задержка сервоклапана.
- Убедитесь, что расчётное безопасное расстояние (по формуле S = (K × T) + C из ISO 13857) учитывает как зону досягаемости робота, *так и* траекторию движения ползуна, а не только статические положения.
Это не одноразовая настройка. Мы рекомендуем повторную проверку ежеквартально, особенно после обновлений прошивки или замены гидравлической жидкости. Один клиент в Германии обнаружил, что после перехода на масло с более высокой вязкостью время остановки увеличилось на 120 мс. Это вывело его за пределы безопасной зоны для участков доступа руками возле заднего упора.
3. Проверка выравнивания листа: точность начинается до первого сгиба
Роботы не «видят» так, как люди. Они интерпретируют визуальные данные через калибровку, освещение и пороги контрастности. Лист может выглядеть выровненным на экране, но если алгоритм обнаружения кромки неверно считывает прокатную окалину, масляную плёнку или незначительную кривизну, возникающее смещение накапливается при последовательных гибках.
Не полагайтесь только на обнаружение кромки камерой. Сочетайте его со следующими методами:
- Тактильные опорные точки: Используйте пневматические или сервоприводные позиционеры, которые физически касаются угла или отбортовки листа *после* первоначальной укладки, а затем передают эту корректировку положения обратно в систему координат робота.
- Многоугловое освещение: Одно только рассеянное контровое освещение не выявляет малозаметную деформацию. Добавьте угловые светодиодные полосы, чтобы выделить завал или изгиб кромки, что особенно важно для листов из нержавеющей стали или алюминия толщиной более 2 мм.
- Контур обратной связи в реальном времени: Сравнивайте результаты первого сгиба, измеренные лазерным сканером или щупом, с допусками CAD-модели. Если дрейф выравнивания превышает ±0,3 мм на протяжении пяти последовательных деталей, запускайте автоматическую последовательность повторной калибровки, а не только сигнал тревоги.
Это особенно важно при подаче материала на вторичные процессы. Например, если эти гнутые панели затем поступают на линию накатки резьбы, такую как станок для накатки резьбы Z28-500, используемый для анкерных болтов в строительстве, размерная стабильность базовой пластины напрямую влияет на соосность резьбы и целостность несущей способности.
Что дальше?
Ни один из этих этапов не заменяет тщательную оценку рисков или документированные протоколы валидации. Однако они отражают то, с чем операторы действительно сталкиваются при переходе от ручной гибки к полуавтоматизированным рабочим процессам: не абстрактное соответствие требованиям, а наглядные, воспроизводимые проверки, основанные на физике, времени и поведении материала. Если вы оцениваете робота-загрузчика листогибочного пресса или устраняете неполадки уже установленного оборудования, начните с этого. Подтвердите логику взаимодействия устройства смены инструмента при тепловой нагрузке. Измерьте время безопасной остановки приборами, а не предположениями. Проверяйте выравнивание с помощью тактильного и оптического резервирования, а не только программной уверенности.
Wuxi Samgins поддерживает эту работу технической документацией, соответствующей требованиям ISO 9001 и CE, а также инженерами по применению, которые настраивали линии гибки от Шанхая до Сан-Паулу. Важнее всего не количество установленных роботов, а то, насколько надёжно каждый цикл соответствует спецификации без необходимости постоянного вмешательства оператора.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение