




Lista de verificación para la integración de robots de carga de plegadoras: compatibilidad del cambiador de herramientas, temporización de parada segura y pasos de verificación de alineación de chapa
Lista de verificación para la integración de robots de carga de plegadoras: compatibilidad del cambiador de herramientas, temporización de parada segura y pasos de verificación de alineación de chapa
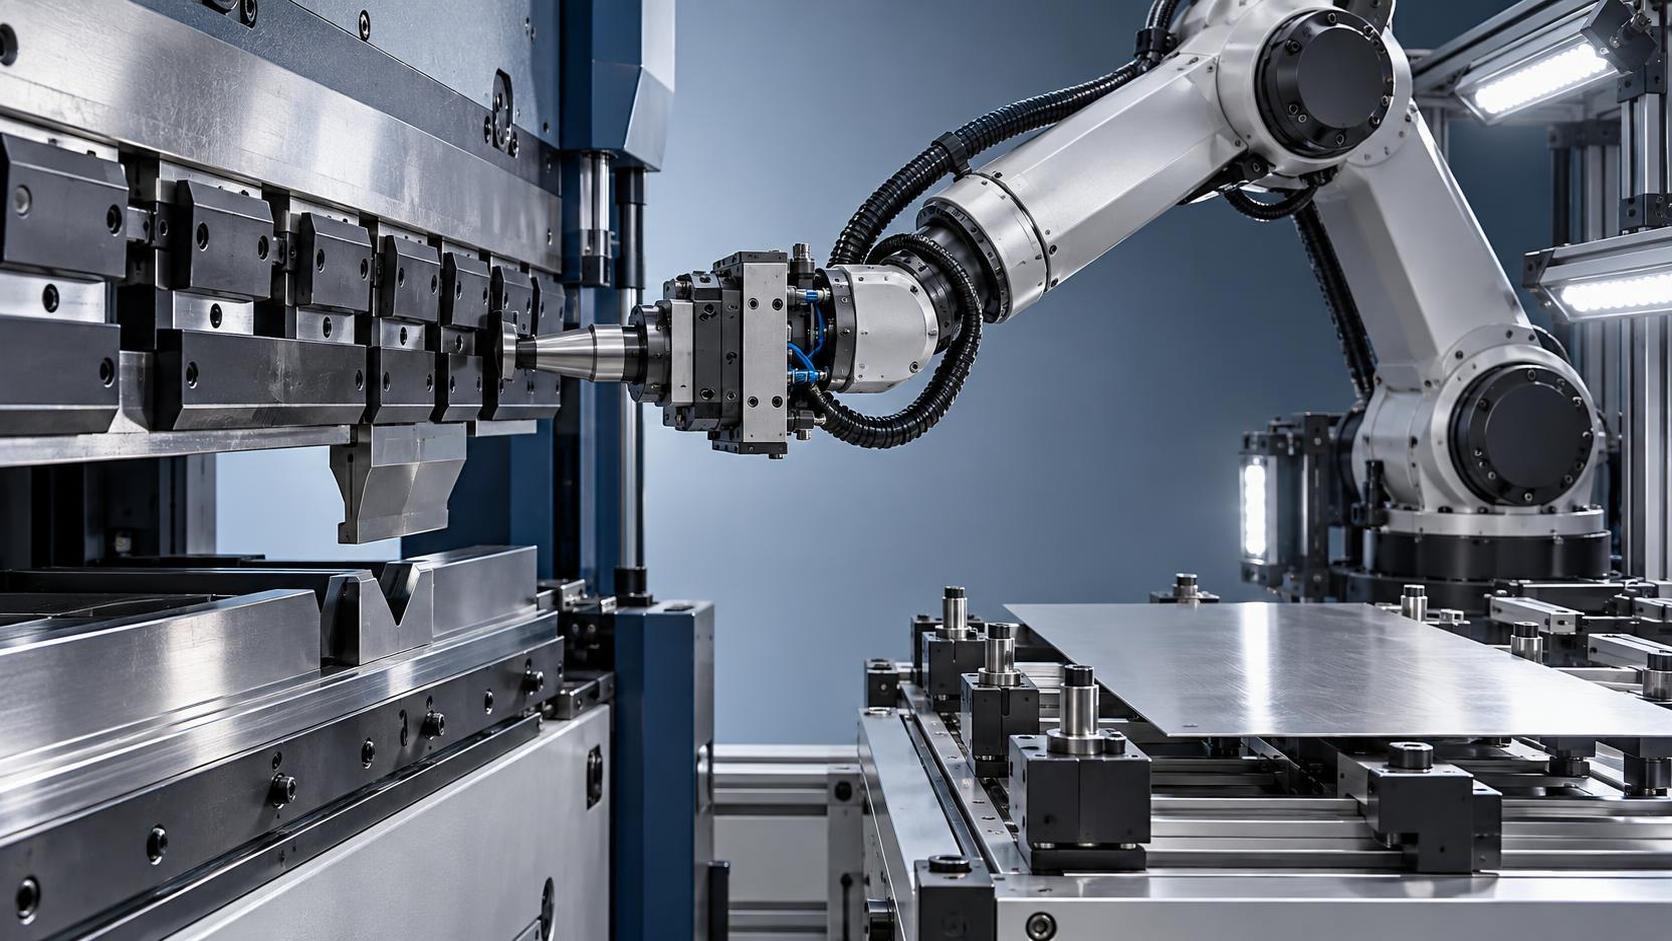
Integración de robot de carga para plegadora: tres pasos de validación que no puede omitir
Integrar unrobot de carga para plegadora no consiste simplemente en ensamblar hardware y accionar un interruptor. En talleres reales de fabricación de metal, especialmente aquellos que trabajan con lotes mixtos, tolerancias estrictas u operaciones de varios turnos, la diferencia entre una automatización fluida y paradas recurrentes suele depender de tres pasos de validación precisos: compatibilidad del cambiador de herramientas, temporización de parada segura y verificación de alineación de chapa. No son simples puntos de control teóricos. Son parámetros probados en campo que determinan si su robot ofrece una calidad de pieza constante o se convierte en una fuente de desperdicio, retrabajo y dudas para los operarios.
En Wuxi Samgins International Trade Co., Ltd., hemos respaldado implementaciones de automatización de plegadoras en el Sudeste Asiático, Europa y América desde 2012, no como integradores de sistemas que venden soluciones llave en mano cerradas, sino como especialistas en equipos que han visto cómo las interfaces de utillaje incompatibles paralizan la producción, cómo las paradas de seguridad tardías provocan bloqueos imprevistos y cómo una desalineación inferior a un milímetro deriva en costosos errores de plegado. Nuestras plegadoras, sistemas de cizallado y soluciones robóticas de manipulación con certificación ISO 9001 y conformidad CE se diseñan teniendo en cuenta estas realidades de integración. Esto incluye el apoyo a clientes que también dependen de procesos complementarios de alta precisión, como el laminado en frío de roscas en pernos de anclaje o tornillos en T mediante métodos de alimentación radial. Por ejemplo, al fabricar componentes estructurales para la construcción, algunos equipos combinan la automatización de plegadoras con unalaminadora de roscas Z28-500 para producir elementos de fijación de alta resistencia sin virutas ni deformación térmica, lo que hace que la consistencia de la alineación entre ambos procesos sea aún más crítica.
1. Compatibilidad del cambiador de herramientas: no se trata solo del ajuste físico
Un brazo robótico puede alcanzar el almacén de herramientas, pero si su pinza no coincide con la geometría de sujeción, la profundidad de carrera o el protocolo de señal de liberación del sistema de cambio rápido de su plegadora, se producirán falsos positivos: herramientas que parecen estar colocadas pero no están totalmente bloqueadas o, peor aún, un acoplamiento parcial que daña los portaherramientas con el tiempo.
Comience verificando tres niveles:
- Interfaz mecánica: ¿El efector final del robot coincide con el estándar de montaje del portaherramientas (por ejemplo, ISO 2662, DIN 69871)? Preste atención a la tolerancia del ángulo cónico: una desviación de ±0.5° puede causar deslizamiento bajo carga.
- Intercambio de señales: La mayoría de las plegadoras modernas utilizan E/S digitales o buses de campo (PROFINET, EtherCAT) para confirmar la presencia y posición de la herramienta. El controlador de su robot debe admitir la misma lógica de comunicación, no solo «herramienta insertada», sino «herramienta verificada a par completo».
- Asignación de la biblioteca de herramientas: Si su plegadora utiliza etiquetas de ID de herramientas (RFID u ópticas), asegúrese de que el sistema de visión o sensores del robot las lea *antes* de la colocación y las coteje con el ID de herramienta solicitado por el programa CNC. Omitir este paso ocasiona plegados con herramientas incorrectas, especialmente durante los turnos nocturnos sin supervisión.
Hemos visto casos en los que cambiadores de herramientas de aspecto idéntico de distintos OEM se comportan de forma diferente ante la expansión térmica. Un cambio de 3°C en la temperatura ambiente de un taller sin climatización puede ampliar la holgura lo suficiente como para interrumpir la continuidad eléctrica en circuitos de detección de bajo voltaje. Por eso, nuestro soporte en campo siempre incluye pruebas de estabilización térmica, no solo validación de arranque en frío.
2. Temporización de parada segura: ISO 13857 no es opcional; es medible
La temporización de parada segura no consiste en alcanzar una cifra genérica de «suficientemente rápido». Se trata de calcular el tiempo total de parada, incluida la desaceleración del robot, la respuesta hidráulica de la plegadora y el movimiento físico de la corredera, y confirmar que se mantiene dentro de la distancia de separación definida por ISO 13857 (para partes del cuerpo) y ANSI B11.19 (para el rendimiento de las protecciones). Si su robot coloca una chapa y después se detiene, pero la corredera no se ha parado completamente antes de que comience el siguiente ciclo, existe riesgo de incidentes por puntos de atrapamiento, incluso con las cortinas fotoeléctricas activas.
Así puede validarlo:
- Utilice un sistema de captura de movimiento calibrado o una cámara de alta velocidad (≥1,000 fps) para registrar la posición de la corredera frente al movimiento del robot durante el inicio de una parada de emergencia; no solo pruebas de desconexión, sino secuencias reales de parada de emergencia activadas a mitad de ciclo.
- Mida el tiempo de parada desde la *primera* activación de entrada de seguridad (por ejemplo, la interrupción de una cortina fotoeléctrica) hasta el reposo completo de la corredera, no desde el comando del PLC hasta la desactivación del motor. Los acumuladores hidráulicos y el retardo de las servoválvulas son importantes.
- Verifique que la distancia de seguridad calculada (mediante la fórmula S = (K × T) + C de ISO 13857) tenga en cuenta tanto el envolvente de alcance del robot *como* la trayectoria de la corredera, no únicamente las posiciones estáticas.
Esto no es una configuración única. Recomendamos una revalidación trimestral, especialmente después de actualizaciones de firmware o cambios de fluido hidráulico. Un cliente en Alemania descubrió que su tiempo de parada aumentó 120 ms después de cambiar a un aceite de mayor viscosidad. Esto los situó fuera de la zona segura para las zonas de acceso manual cercanas al tope trasero.
3. Verificación de la alineación de chapa: la precisión comienza antes del primer plegado
Los robots no «ven» como los humanos. Interpretan los datos de visión mediante calibración, iluminación y umbrales de contraste. Una chapa puede parecer alineada en pantalla, pero si el algoritmo de detección de bordes interpreta incorrectamente la cascarilla de laminación, la película de aceite o una ligera curvatura, el desplazamiento resultante se acumula a lo largo de plegados sucesivos.
No dependa únicamente de la detección de bordes mediante cámara. Combínela con:
- Puntos de referencia táctiles: Utilice posicionadores neumáticos o servoaccionados que entren físicamente en contacto con la esquina o pestaña de la chapa *después* de la colocación inicial y, a continuación, incorporen esa corrección posicional al sistema de coordenadas del robot.
- Iluminación multiángulo: La retroiluminación difusa por sí sola no detecta deformaciones sutiles. Añada tiras LED anguladas para resaltar el rebordeado o la curvatura del borde, algo especialmente crítico para chapas de acero inoxidable o aluminio de más de 2 mm de espesor.
- Bucle de retroalimentación en tiempo real: Compare los resultados del primer plegado, medidos mediante escáner láser o sonda, con las tolerancias del modelo CAD. Si la desviación de alineación supera ±0.3 mm en cinco piezas consecutivas, active una secuencia de recalibración automática, no solo una alarma.
Esto es especialmente importante al alimentar material a procesos secundarios. Por ejemplo, si esos paneles plegados pasan posteriormente a una línea de laminado de roscas, como la laminadora de roscas Z28-500 utilizada para pernos de anclaje en aplicaciones de construcción, la estabilidad dimensional de la placa base afecta directamente a la concentricidad de la rosca y a la integridad de soporte de carga.
¿Qué sigue?
Ninguno de estos pasos sustituye una evaluación de riesgos exhaustiva ni protocolos de validación documentados. Sin embargo, reflejan lo que los operarios realmente encuentran al pasar del plegado manual a flujos de trabajo semiautomatizados: no una conformidad abstracta, sino comprobaciones tangibles y repetibles basadas en la física, la temporización y el comportamiento del material. Si está evaluando un robot de carga para plegadora o resolviendo problemas en uno ya instalado, comience aquí. Confirme la lógica de comunicación del cambiador de herramientas bajo carga térmica. Cronometre su parada segura con instrumentación, no con suposiciones. Valide la alineación utilizando redundancia táctil + óptica, no solo la confianza del software.
Wuxi Samgins respalda este trabajo con documentación técnica alineada con los requisitos ISO 9001 y CE, y con ingenieros de aplicaciones que han configurado líneas de plegado desde Shanghái hasta São Paulo. Lo más importante no es cuántos robots instale, sino con qué fiabilidad cada ciclo cumple las especificaciones sin requerir una intervención constante del operario.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje