




قائمة التحقق من تكامل روبوت تحميل مكبس الثني: توافق مبدّل الأدوات، توقيت التوقف الآمن، وخطوات التحقق من محاذاة الصفائح
قائمة التحقق من تكامل روبوت تحميل مكبس الثني: توافق مبدّل الأدوات، توقيت التوقف الآمن، وخطوات التحقق من محاذاة الصفائح
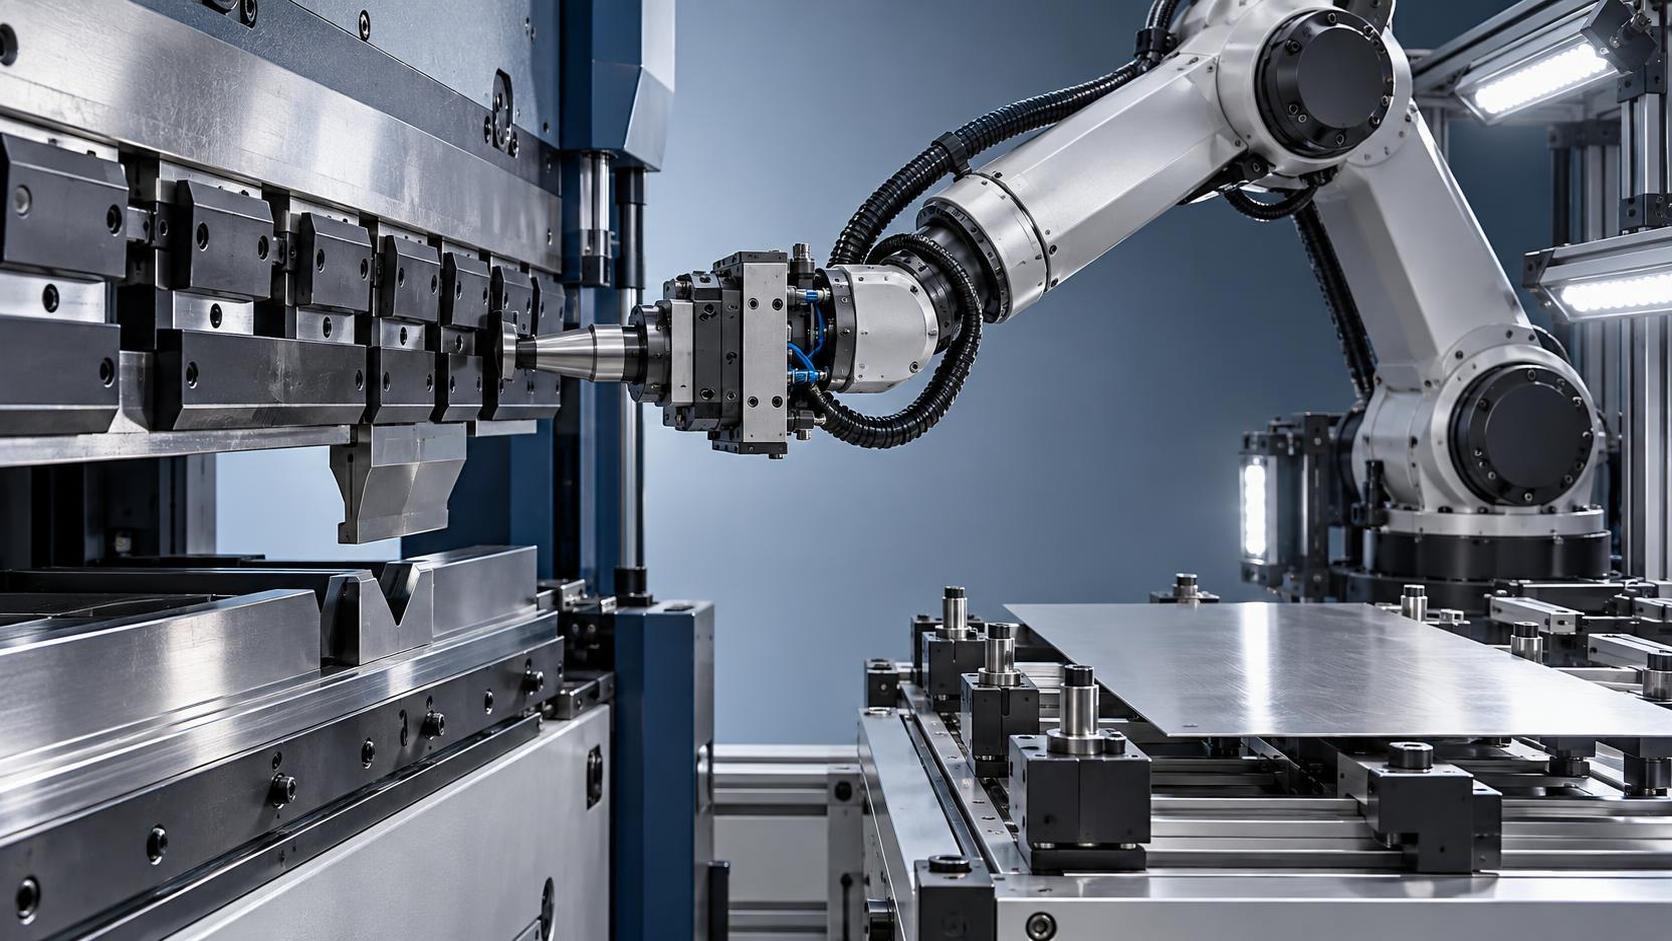
تكامل روبوت تحميل مكبس الثني: ثلاث خطوات تحقق لا يمكنك تجاوزها
إن دمج روبوت تحميل مكبس الثني لا يقتصر على تثبيت المعدات معًا وتشغيلها. ففي ورش تصنيع المعادن الواقعية، ولا سيما تلك التي تتعامل مع دفعات مختلطة أو تفاوتات ضيقة أو عمليات متعددة الورديات، غالبًا ما يكمن الفرق بين الأتمتة السلسة والتوقفات المتكررة في ثلاث خطوات تحقق دقيقة: توافق مغير الأدوات، وتوقيت التوقف الآمن، والتحقق من محاذاة الصفائح. هذه ليست مجرد بنود نظرية. بل هي حدود تم اختبارها ميدانيًا تحدد ما إذا كان الروبوت سيقدم جودة أجزاء متسقة، أو سيتحول إلى مصدر للخردة وإعادة العمل وتردد المشغلين.
في Wuxi Samgins International Trade Co., Ltd.، دعمنا مشاريع تطبيق أتمتة مكابس الثني في جنوب شرق آسيا وأوروبا والأمريكيتين منذ عام 2012، ليس بصفتنا مُدمجي أنظمة يبيعون حلولًا متكاملة مغلقة، بل كمتخصصين في المعدات شهدوا كيف تؤدي واجهات الأدوات غير المتطابقة إلى توقف الإنتاج، وكيف تتسبب تأخيرات التوقفات الآمنة في عمليات إغلاق غير مخطط لها، وكيف تتحول المحاذاة غير الدقيقة بأجزاء من المليمتر إلى أخطاء ثني مكلفة. تم تصميم مكابس الثني وأنظمة القص وحلول المناولة الروبوتية لدينا، الحاصلة على شهادة ISO 9001 والمتوافقة مع CE، مع مراعاة هذه الحقائق المتعلقة بالتكامل. ويشمل ذلك دعم العملاء الذين يعتمدون أيضًا على عمليات دقيقة مكملة، مثل تشكيل القلاوظ على البارد في مسامير التثبيت أو البراغي على شكل T باستخدام طرق التغذية الشعاعية. على سبيل المثال، عند تصنيع المكونات الإنشائية لقطاع البناء، تجمع بعض الفرق بين أتمتة مكبس الثني وماكينة درفلة القلاوظ Z28-500 لإنتاج مثبتات عالية القوة من دون رايش أو تشوه حراري، مما يجعل اتساق المحاذاة عبر كلتا العمليتين أكثر أهمية.
1. توافق مغير الأدوات: لا يتعلق الأمر بالملاءمة المادية فقط
قد يتمكن ذراع الروبوت من الوصول إلى رف الأدوات، ولكن إذا كانت قبضة الروبوت لا تتوافق مع هندسة التثبيت أو عمق الشوط أو بروتوكول إشارة التحرير لنظام التغيير السريع في مكبس الثني لديك، فستواجه إشارات إيجابية كاذبة، أي أدوات تبدو وكأنها مثبتة لكنها غير مقفلة بالكامل، أو ما هو أسوأ، تعشيقًا جزئيًا يتسبب في تلف حوامل الأدوات بمرور الوقت.
ابدأ بالتحقق من ثلاث طبقات:
- الواجهة الميكانيكية: هل تتوافق أداة طرف الروبوت مع معيار تركيب حامل الأداة (مثل ISO 2662، DIN 69871)؟ انتبه إلى تفاوت زاوية المخروط؛ إذ إن انحرافًا قدره ±0.5° قد يسبب انزلاقًا تحت الحمل.
- تبادل الإشارات: تستخدم معظم مكابس الثني الحديثة إدخال/إخراج رقمي أو ناقلًا ميدانيًا (PROFINET، EtherCAT) لتأكيد وجود الأداة وموضعها. يجب أن يدعم متحكم الروبوت منطق تبادل الإشارات نفسه، وليس مجرد «تم إدخال الأداة»، بل «تم التحقق من الأداة عند عزم كامل».
- تعيين مكتبة الأدوات: إذا كان مكبس الثني لديك يستخدم علامات تعريف الأدوات (RFID أو بصرية)، فتأكد من أن نظام الرؤية أو المستشعر في الروبوت يقرأها *قبل* الوضع، ويتحقق منها مقابل معرّف الأداة المطلوب في برنامج CNC. يؤدي تخطي هذه الخطوة إلى ثنيات باستخدام أداة خاطئة، خاصة خلال الورديات الليلية غير المراقبة.
لقد رأينا حالات تتصرف فيها مغيرات أدوات متطابقة الشكل من شركات OEM مختلفة بصورة مختلفة تحت تأثير التمدد الحراري. فقد يؤدي تغير درجة الحرارة المحيطة بمقدار 3°C في ورشة غير مجهزة بتحكم مناخي إلى زيادة الخلوص بما يكفي لقطع الاستمرارية الكهربائية في دوائر الاستشعار منخفضة الجهد. لذلك يشمل دعمنا الميداني دائمًا اختبار التشبع الحراري، وليس التحقق عند التشغيل البارد فقط.
2. توقيت التوقف الآمن: معيار ISO 13857 ليس اختياريًا، بل قابل للقياس
لا يتعلق توقيت التوقف الآمن بتحقيق رقم عام «سريع بما يكفي». بل يتعلق بحساب زمن التوقف الإجمالي، بما في ذلك تباطؤ الروبوت، واستجابة النظام الهيدروليكي لمكبس الثني، وحركة الكباس الفعلية، والتأكد من بقائه ضمن مسافة الفصل المحددة في ISO 13857 (لأجزاء الجسم) وANSI B11.19 (لأداء وسائل الحماية). إذا وضع الروبوت صفيحة ثم توقف، لكن الكباس لم يتوقف تمامًا قبل بدء الدورة التالية، فأنت معرض لحوادث مناطق الانحشار، حتى مع تفعيل الستائر الضوئية.
إليك كيفية التحقق من ذلك:
- استخدم نظام التقاط حركة مُعايرًا أو كاميرا عالية السرعة (≥1,000 إطار/ثانية) لتسجيل موضع الكباس مقابل حركة الروبوت أثناء بدء التوقف الطارئ، وليس فقط اختبارات قطع الطاقة، بل تسلسلات E-stop الفعلية التي يتم تشغيلها في منتصف الدورة.
- قِس زمن التوقف من تفعيل *أول* دخل أمان، مثل اختراق الستارة الضوئية، وحتى السكون الكامل للكابس، وليس من أمر PLC إلى تعطيل المحرك. فالمراكم الهيدروليكية وتأخر صمام المؤازرة مهمان.
- تحقق من أن مسافة الأمان المحسوبة، باستخدام المعادلة S = (K × T) + C من ISO 13857، تأخذ في الحسبان كلاً من نطاق وصول الروبوت *ومسار حركة الكباس*، وليس المواضع الثابتة فقط.
هذه ليست عملية إعداد تُجرى لمرة واحدة. نوصي بإعادة التحقق كل ثلاثة أشهر، وخاصة بعد تحديثات البرامج الثابتة أو تغيير الزيت الهيدروليكي. اكتشف أحد العملاء في ألمانيا أن زمن التوقف لديه زاد بمقدار 120 ms بعد التحول إلى زيت ذي لزوجة أعلى. وقد أدى ذلك إلى خروجه من نطاق الأمان لمناطق وصول اليد بالقرب من المقياس الخلفي.
3. التحقق من محاذاة الصفائح: الدقة تبدأ قبل الثنية الأولى
لا «ترى» الروبوتات كما يرى البشر. فهي تفسر بيانات الرؤية من خلال المعايرة والإضاءة وعتبات التباين. قد تبدو الصفيحة محاذاة على الشاشة، لكن إذا أخطأت خوارزمية اكتشاف الحافة في قراءة قشور الدرفلة أو طبقة الزيت أو الالتفاف البسيط، فإن الإزاحة الناتجة تتراكم عبر الثنيات المتتالية.
لا تعتمد فقط على اكتشاف الحواف بالكاميرا. اجمعه مع:
- نقاط مرجعية لمسية: استخدم محددات موضع تعمل بالهواء المضغوط أو بمحرك مؤازر تلامس زاوية الصفيحة أو حافتها فعليًا *بعد* الوضع الأولي، ثم أعد تغذية تصحيح الموضع هذا إلى إطار إحداثيات الروبوت.
- إضاءة متعددة الزوايا: لا تكشف الإضاءة الخلفية المنتشرة وحدها التشوهات الدقيقة. أضف شرائط LED مائلة لإبراز التفاف الحافة أو تقوسها، وهذا مهم بشكل خاص للصفائح المصنوعة من الفولاذ المقاوم للصدأ أو الألومنيوم بسماكة تتجاوز 2 mm.
- حلقة تغذية راجعة في الوقت الفعلي: قارن نتائج الثنية الأولى، التي يتم قياسها باستخدام ماسح ليزري أو مسبار، مع تفاوتات نموذج CAD. إذا تجاوز انحراف المحاذاة ±0.3 mm عبر خمس قطع متتالية، فشغّل تسلسل إعادة معايرة تلقائيًا، وليس مجرد إنذار.
يكتسب هذا الأمر أهمية قصوى عند تغذية المواد إلى عمليات ثانوية. على سبيل المثال، إذا انتقلت تلك الألواح المثنية لاحقًا إلى خط درفلة القلاوظ، مثل ماكينة درفلة القلاوظ Z28-500 المستخدمة لمسامير التثبيت في تطبيقات البناء، فإن الاستقرار الأبعادي للوحة الأساسية يؤثر مباشرة في تراكز القلاوظ وسلامة تحمل الأحمال.
ما الخطوة التالية؟
لا تحل أي من هذه الخطوات محل تقييم شامل للمخاطر أو بروتوكولات تحقق موثقة. لكنها تعكس ما يواجهه المشغلون فعليًا عند التوسع من الثني اليدوي إلى سير العمل شبه المؤتمت: ليس امتثالًا مجردًا، بل فحوصات ملموسة وقابلة للتكرار تستند إلى الفيزياء والتوقيت وسلوك المواد. إذا كنت تقيّم روبوت تحميل لمكبس الثني، أو تعالج أعطال روبوت مركب بالفعل، فابدأ من هنا. أكد منطق تبادل الإشارات لمغير الأدوات تحت الحمل الحراري. قِس توقيت التوقف الآمن باستخدام أجهزة القياس، لا الافتراضات. تحقق من المحاذاة باستخدام التكرار اللمسي والبصري، وليس بالاعتماد على ثقة البرنامج فقط.
تدعم Wuxi Samgins هذا العمل بوثائق فنية متوافقة مع متطلبات ISO 9001 وCE، وبمهندسي تطبيقات قاموا بضبط خطوط الثني من شنغهاي إلى ساو باولو. الأمر الأهم ليس عدد الروبوتات التي تقوم بتركيبها، بل مدى موثوقية توافق كل دورة مع المواصفات، من دون الحاجة إلى تدخل مستمر من المشغل.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة