




Стандарты для роботов-манипуляторов в металлообработке: ISO 10218-1 и ANSI/RIA R15.06 — какой стандарт применим к компоновке вашей роботизированной ячейки?
Стандарты для роботов-манипуляторов в металлообработке: ISO 10218-1 и ANSI/RIA R15.06 — какой стандарт применим к компоновке вашей роботизированной ячейки?
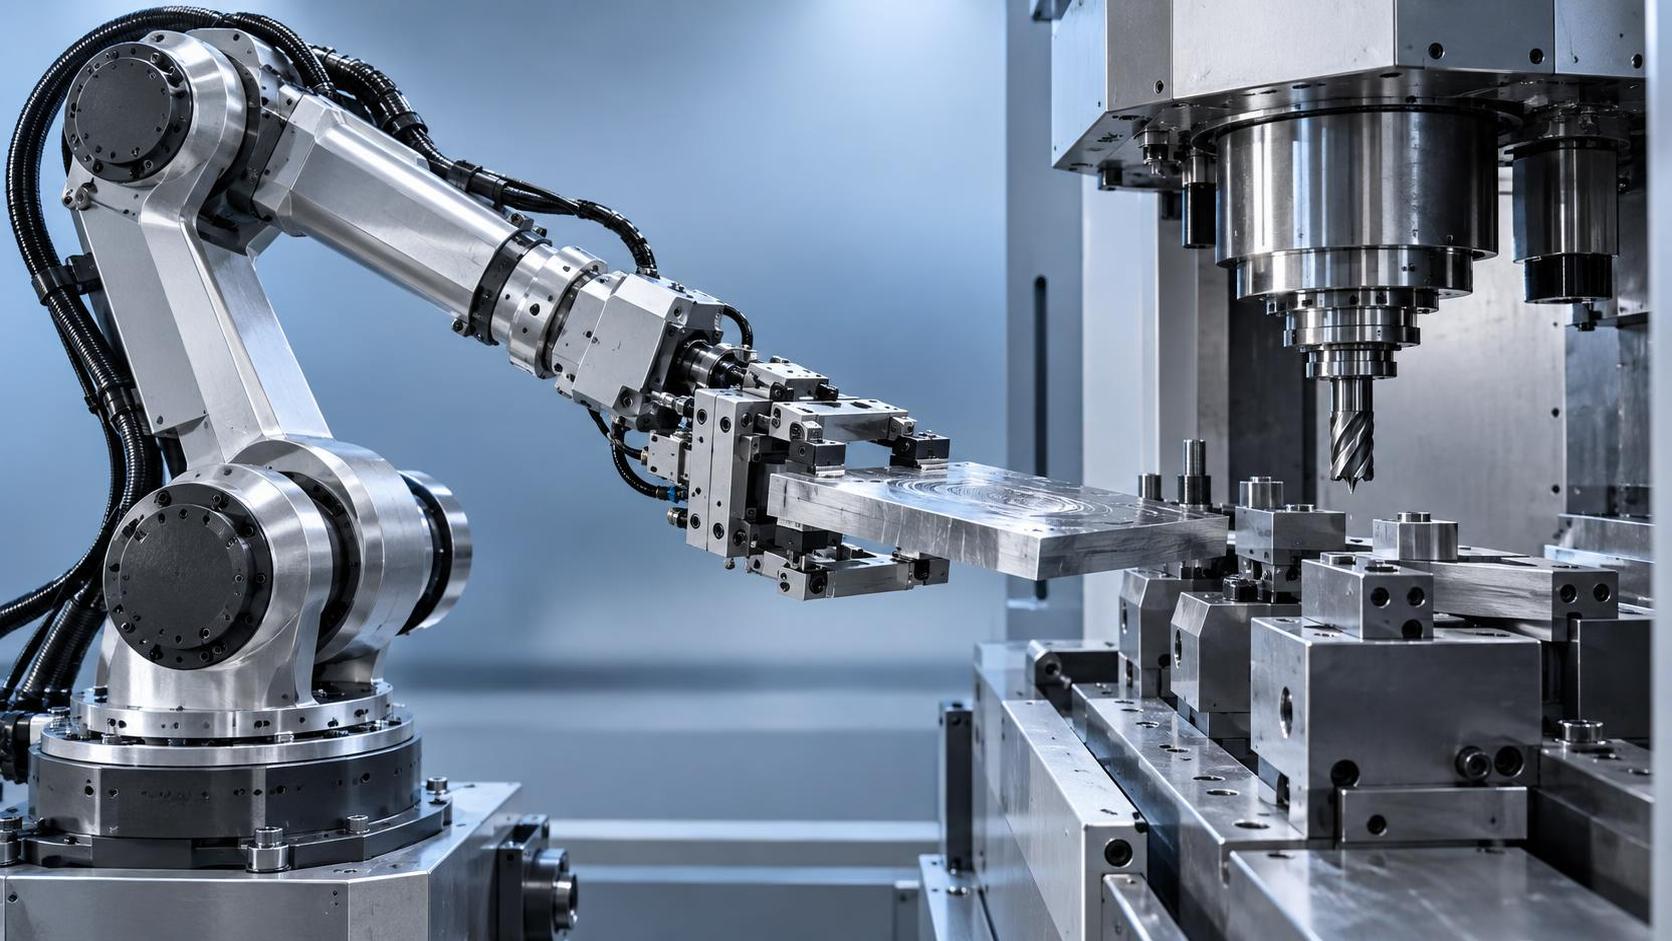
Стандарты для роботов-манипуляторов в металлообработке: ISO 10218-1 или ANSI/RIA R15.06 — какой из них применяется к компоновке вашей роботизированной ячейки?
Обеспечение соответствия вашего робота-манипулятора для металлообработки требованиям стандартов имеет критическое значение — особенно при проектировании или аудите компоновки роботизированной ячейки. Поскольку ISO 10218-1 и ANSI/RIA R15.06 устанавливают различные, но частично пересекающиеся требования безопасности, несоответствие может поставить под угрозу безопасность работников, привести к несоблюдению нормативных требований и простоям производства. Как производитель сварочных роботов, станков с ЧПУ и автоматизированных систем металлообработки из Уси, сертифицированный по ISO 9001 и стандартам CE, мы помогаем менеджерам по качеству и безопасности уверенно ориентироваться в этих стандартах. В этой статье разъясняются ключевые различия, области применения и практические последствия для конкретной конфигурации вашей ячейки.
Каково реальное поисковое намерение за запросом «робот-манипулятор для металлообработки» + стандарты?
Когда специалисты по качеству или безопасности ищут эту фразу, они редко ищут определения из учебников. Они работают под давлением: вводится в эксплуатацию новая роботизированная ячейка, запланирован аудит, произошёл инцидент, едва не приведший к травме, или документация поставщика вызывает тревожные сигналы. Их основная потребность — практическая ясность: не теоретическое соответствие, а *какой стандарт регулирует их фактическую установку* и *какие доказательства необходимо предоставить* для прохождения внутренних аудитов или инспекций третьих сторон. Их интересуют юрисдикционные рамки, границы интеграции (например, робот + конечный эффектор + оснастка для закрепления заготовок), а также то, как стандарты рассматривают гибридные системы, такие как ячейки манипулирования, интегрированные со станками с ЧПУ.
ISO 10218-1: глобовая базовая линия — где он начинается и заканчивается
ISO 10218-1:2011 (Роботы и робототехнические устройства — Требования безопасности для промышленных роботов — Часть 1: Роботы) определяет требования безопасности *к самому роботу*: его механической конструкции, архитектуре системы управления, функции аварийной остановки и встроенным средствам снижения рисков (например, ограничению скорости/усилия). Важно, что он применяется только к *промышленным роботам*, определяемым как «перепрограммируемые многофункциональные манипуляторы», и не распространяется на стационарную автоматизацию, такую как портальные загрузчики или специализированные механизмы передачи деталей, если они не соответствуют полным критериям перепрограммируемости/многофункциональности. Для цехов металлообработки, использующих роботы-манипуляторы коллаборативного типа в сварочных ячейках или ячейках удаления заусенцев, ISO 10218-1 устанавливает базовые требования к характеристикам робота, но не определяет, как этот робот интегрируется в более крупную ячейку.
ANSI/RIA R15.06: комплексный стандарт США для ячеек — ваш фактический контрольный список для аудита
ANSI/RIA R15.06-2012 (Требования безопасности для промышленных роботов и роботизированных систем) идёт значительно дальше. Он рассматривает *всю роботизированную систему* — робота, контроллер, конечный эффектор, периферийное оборудование (например, позиционеры, конвейеры, защитные ограждения) и даже зоны взаимодействия человека — как единое интегрированное целое. Его методология оценки рисков (Приложение A) требует оценки опасностей во всех режимах работы: автоматическом, режиме обучения, наладки и технического обслуживания. Для предприятий металлообработки, экспортирующих в Северную Америку или имеющих дочерние компании в США, R15.06 не является необязательным: это фактический ориентир для контроля OSHA и подтверждения страховыми компаниями. Если ваша ячейка включает сварочного робота, загружающего листы на тяжёлый кромкофрезерный станок, R15.06 требует проверки интерфейса между захватом робота и системой зажима станка, а не только автономного поведения робота.
Критическое пересечение требований — и области наибольших расхождений
Оба стандарта требуют оценки рисков, защитных средств (например, световых завес, защитных матов) и проверки аварийных остановок. Однако расхождения проявляются там, где интеграция наиболее важна. ISO 10218-1 допускает проектирование с «внутренней безопасностью» (например, маломассивные манипуляторы), чтобы снизить зависимость от внешних защитных средств; R15.06 требует многоуровневой защиты — даже для изначально безопасных роботов — когда люди входят в определённые зоны в неавтоматических режимах. Что ещё важнее, R15.06 прямо охватывает *нероботизированные компоненты*, влияющие на безопасность: гидравлические силовые агрегаты, пневматические клапаны, управляющие приспособлениями для деталей, или даже электрическую изоляцию двигателя подачи кромкофрезерного станка с ЧПУ. ISO 10218-1 этого не предусматривает. Для вашей команды это означает следующее: если роботизированная ячейка подаёт материал непосредственно на станцию механической обработки, область действия R15.06 распространяется на средства управления безопасностью этой станции, тогда как ISO 10218-1 заканчивается на фланце робота.
Практическое дерево решений: какой стандарт регулирует *вашу* компоновку?
Прежде чем окончательно определить стратегию соответствия, задайте три вопроса: (1) *Где установлена ячейка?* Предприятия в ЕС должны соответствовать ISO 10218-1 + Директиве по машинам 2006/42/EC; объекты в США подпадают под R15.06 + OSHA 1910.212. (2) *Кто проводит оценку рисков?* Если вашу ячейку проектировал американский интегратор, соответствие R15.06 уже заложено в проект, даже если робот имеет маркировку CE. (3) *Какова глубина интеграции?* Робот просто укладывает готовые детали на паллеты после фрезерования? Вероятно, ISO 10218-1 достаточно. Робот загружает исходный лист, запускает цикл ЧПУ тяжёлого кромкофрезерного станка, а затем выгружает детали со скошенными кромками? Системные требования R15.06 применяются однозначно. Наша инженерная команда регулярно проверяет такие интерфейсы, обеспечивая соответствие конечных эффекторов спецификациям усилия зажима станка и синхронизацию логики ПЛК безопасности движения робота с отключением системы подачи станка.
Почему «сертификация ISO 9001 и CE» недостаточна для безопасности роботизированной ячейки
Наша сертификация ISO 9001 обеспечивает стабильность процессов проектирования и производства; наша маркировка CE подтверждает соответствие основным требованиям ЕС по охране здоровья и безопасности *для отдельных машин*. Однако безопасность роботизированной ячейки заключается не в соответствии отдельной машины, а в *совместимости системы*. Сварочный робот с маркировкой CE не гарантирует безопасного взаимодействия с конвейером передачи вашей существующей линии H-образных балок, если вся система не проходит интегрированную оценку рисков по R15.06 или ISO 10218-2 (который охватывает роботизированные системы). Поэтому мы поставляем не только оборудование, но и документацию по безопасности для конкретного применения: подтверждённые расчёты безопасных расстояний, отчёты о верификации PL/SIL для защитных устройств и схемы интерфейсов, показывающие, как наши станки лазерной резки с ЧПУ синхронизируют аварийные остановки с роботами-манипуляторами, расположенными перед ними по технологическому потоку.
Практические дальнейшие шаги для менеджеров по качеству и безопасности
Начните с физической границы вашей ячейки: проведите линию вокруг каждого компонента, участвующего в потоке материалов, включая конвейеры, датчики и вторичные станции механической обработки. Если любая часть находится в пределах 2 метров от движения робота, вероятно, применяется R15.06. Затем проверьте, поддерживает ли контроллер робота двухканальные безопасные входы/выходы (обязательные для архитектур R15.06 категории 3/4) и документированы ли ограничения усилия конечного эффектора в соответствии с ISO/TS 15066. Наконец, проверьте записи об обучении: R15.06 требует документированного подтверждения компетентности *всего* персонала, входящего в ячейку, даже для кратковременной смены инструмента. Мы включаем эти требования в наши пакеты пусконаладочных работ, включая модули обучения операторов, соответствующие ANSI Z432, и практическую проверку времени срабатывания световой завесы с учётом профиля замедления именно вашего робота.
Заключение: соответствие зависит от контекста, а не является формальностью
Выбор между ISO 10218-1 и ANSI/RIA R15.06 — это не вопрос предпочтений, а вопрос юрисдикции, глубины интеграции и обязательной ответственности. Для глобальных производителей двойное соответствие часто является стратегически целесообразным: ISO 10218-1 определяет основу безопасности робота; R15.06 устанавливает, как эта основа реализуется в реальных процессах металлообработки. Завершая компоновку следующей роботизированной ячейки — будь то интеграция станка лазерной резки с роботом-манипулятором или подключение токарного станка с ЧПУ к автоматизированной станции удаления заусенцев, — помните: наиболее безопасная ячейка — не та, в которой больше всего защитных средств, а та, для которой соответствующие стандарты были определены *до* затяжки первого болта. И когда точная подготовка кромок является частью этого процесса, выбор решения, созданного для интеграции, такого как наш тяжёлый кромкофрезерный станок, означает меньше рисков на интерфейсах и более быстрый путь к автоматизации, соответствующей требованиям.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение