




Тенденции в области роботов для работы с листовым металлом в 2024 году: уровень внедрения систем визуального наведения на базе ИИ, рост спроса на модульные концевые эффекторные устройства и изменения в интеграции OEM
Тенденции в области роботов для работы с листовым металлом в 2024 году: уровень внедрения систем визуального наведения на базе ИИ, рост спроса на модульные концевые эффекторные устройства и изменения в интеграции OEM
Sep 24, 2026
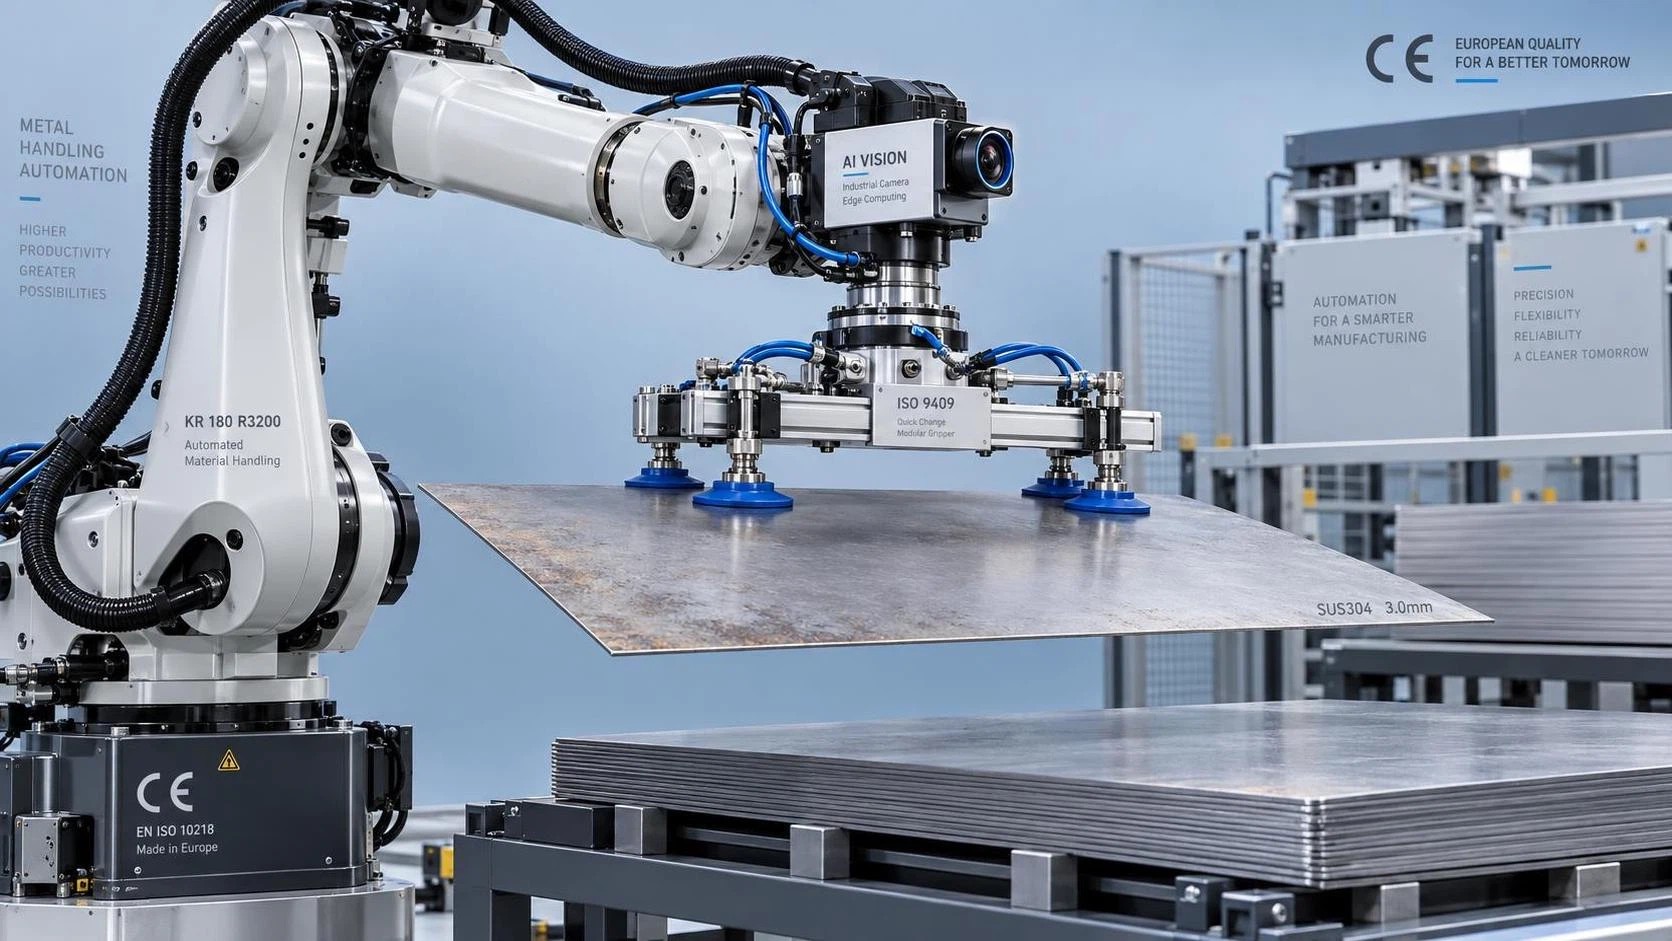
Рынок роботов для обработки листового металла в 2024 году развивается не постепенно — он разделяется на два направления. Три взаимосвязанных фактора меняют подход к оценке автоматизации: внедрение систем визуального наведения на базе ИИ больше не является опциональным для процессов точной подачи; модульные концевые эффекторные устройства переходят от нишевой кастомизации к базовым критериям закупки; а интеграция с OEM-производителями выходит за рамки механического сопряжения и охватывает синхронизацию данных в реальном времени с вышестоящими системами производства. Это не параллельные тенденции — они усиливают друг друга. Робот с ИИ-зрением, но жесткой оснасткой не может масштабироваться для разных семейств деталей. Робот с модульными захватами, но устаревшей архитектурой управления не может передавать технологические данные на уровни ERP или MES. А система, тесно интегрированная на уровне OEM, но не имеющая сертифицированного соответствия требованиям, подрывает возможность квалификации в регулируемых отраслях, таких как производство сосудов под давлением или изготовление металлоконструкций.
В системах с высокой практической ценностью визуальное наведение на базе ИИ теперь является встроенной функцией, а не внешним дополнением. Первые пользователи применяли внешние камеры для грубой локализации деталей, что часто требовало ручного повторного обучения после незначительного смещения оснастки. В 2024 году машинное зрение объединяется с планированием движения на уровне контроллера: обнаружение кромок в реальном времени, коррекция положения с учетом толщины и компенсация тепловой деформации при перемещении являются стандартом для CE-сертифицированных платформ, используемых в европейских и североамериканских производственных цехах. Функциональную реализацию от ограниченной полезности отличает не разрешение камеры, а то, как результаты машинного зрения напрямую используются для перекалибровки траектории — в течение 120ms — и сохраняет ли этот контур стабильность при изменениях внешнего освещения, помехах от масляной пленки или окислении поверхности, характерных для необработанных заготовок из низкоуглеродистой стали. Системы, использующие автономное выравнивание после захвата изображения или требующие выделенных зон освещения, не соответствуют этому порогу. Для оценщиков ключевой вопрос заключается не в том, «Есть ли в системе ИИ?», а в том, «Работает ли конвейер машинного зрения внутри контроллера движения с сертифицированной безопасностью — и сохраняет ли он повторяемость менее миллиметра при обработке листов из нержавеющей стали толщиной 3-mm со скоростью 1.2 m/s?»
Спрос на модульные концевые эффекторные устройства отражает более глубокий сдвиг: вариативность деталей превзошла экономические возможности традиционной оснастки. Если ранее одного массива вакуумных присосок было достаточно для плоских панелей, то современные гибочные ячейки должны обрабатывать раскроенные детали, детали с отбортованными кромками и предварительно окрашенные поверхности — все в рамках одного цикла. Модульные системы теперь отдают приоритет механической взаимозаменяемости, а не электрической сложности: стандартизированным монтажным интерфейсам ISO 9409-1-2006, пневматическим быстроразъемным соединениям со встроенным контролем давления и приводам с ограничением крутящего момента, предотвращающим повреждение деликатных кромок. Принципиально важно, что модульность больше не означает замену инструментов между заданиями — речь идет о динамической реконфигурации *в рамках* одной последовательности перемещения. Один роботизированный манипулятор может использовать захват с низким разрежением для лакированного алюминия, а затем переключаться в середине цикла на высоковакуумный массив для оцинкованной стали, не останавливая линию. Для этого необходима не только совместимость оборудования, но и координация на уровне встроенного ПО между вводом-выводом концевого эффектора и буферами траектории движения. Оценщикам следует проверять, выполняются ли команды смены инструмента как детерминированные сигналы PLC или как асинхронные API-вызовы, подверженные сетевым задержкам.
Интеграция с OEM-производителями вышла за пределы механической стыковки и базового обмена сигналами ввода-вывода. Эталон 2024 года — это двунаправленный обмен данными с временными метками, привязанный к конкретным состояниям оборудования: когда листогибочный пресс с ЧПУ завершает последний гиб, робот для перемещения получает не просто сигнал «готово», но и точную конфигурацию использованного инструмента, примененный коэффициент пружинения материала и диапазон позиционных допусков для следующей операции. Такой уровень конвергенции требует встроенной поддержки OPC UA PubSub через TSN, а не только трансляции через шлюз, а также соблюдения требований ISO 9001 к прослеживаемости всех передаваемых параметров. Это также означает, что планировщик движений робота должен принимать динамические ограничения из профиля настройки сервопривода гибочного станка, корректируя кривые ускорения во избежание резонанса в общих несущих рамах. Системы, требующие специальных промежуточных программных слоев или проприетарных расширений полевых шин, создают дополнительную нагрузку по валидации, задерживают циклы сертификации и повышают долгосрочные затраты на обслуживание — особенно при независимой модернизации любого из компонентов.
Эти три тенденции сходятся там, где соответствие требованиям встречается с масштабируемостью. Одна только маркировка CE больше не гарантирует совместимость: EN ISO 10218-1 теперь прямо ссылается на требования к кибербезопасности для совместных функций, а EN 62061 предписывает логику безопасности с рейтингом SIL2 для траекторий движения с визуальным наведением. Аналогично, пункт 8.5.2 ISO 9001:2015 требует документально подтвержденных доказательств мониторинга и контроля параметров процесса, включая периодичность калибровки машинного зрения, пороговые значения износа концевых эффекторных устройств и тайм-ауты обмена данными с OEM. Робот, прошедший первоначальные испытания CE, но не имеющий встроенного журналирования этих переменных, создает риски при последующих аудитах. Подход Wuxi Samgins — внедрение диагностики, согласованной с ISO 9001, в основное встроенное ПО, валидация модулей машинного зрения на соответствие требованиям EN ISO 13849-1 PLd и проектирование интерфейсов концевых эффекторных устройств, рассчитанных на 500,000+ механических циклов, — отражает усиливающуюся связь между техническими возможностями и процедурной подотчетностью.
Сварочный манипулятор — ключевой компонент интегрированных ячеек обработки листового металла — демонстрирует, как эти тенденции преобразуются в эксплуатационную устойчивость. Его серия сварочных манипуляторов, например, интегрирует обратную связь системы отслеживания шва непосредственно в логику втягивания стрелы, управляемой VFD, обеспечивая адаптивное позиционирование горелки при продольной сварке изогнутых полок двутавровых балок. Еще важнее то, что интерфейс дистанционного управления предоставляет данные в реальном времени о крутящем моменте поворота колонны, отклонении положения поперечных салазок и колебаниях напряжения источника питания — параметрах, необходимых для отчетности о несоответствиях по ISO 9001, когда спецификации процедуры сварки (WPS) требуют стабильности напряжения ±5%. Это не набор функций; это архитектурное соответствие путям верификации, которые оценщики должны документировать для аудитов качества.
Для бизнес-оценки важнее всего не то, охватывает ли система все три тенденции, а то, являются ли точки интеграции между ними открытыми, проверяемыми и пригодными для аудита. Робот с ИИ-зрением, который не может экспортировать журналы калибровки в формате CSV, соответствующем EN 61508 Part 3 Annex D, не обеспечивает прослеживаемость. Модульная система концевых эффекторных устройств, у которой процесс обновления встроенного ПО аннулирует сертификацию CE, нарушает непрерывность эксплуатации. Решение, интегрированное с OEM, которое требует отдельных согласований поставщиков для каждого программного обновления, разрушает дисциплину управления изменениями. Переломный момент 2024 года заключается именно в этом: технические возможности теперь неотделимы от процедурной проверяемости. Оценщики, рассматривающие эти тенденции как отдельные критерии закупки — машинное зрение как спецификацию датчика, модульность как аппаратную опцию, интеграцию с OEM как пункт в перечне возможностей подключения, — недооценят совокупную стоимость владения. Настоящее отличие заключается в том, насколько согласованно каждая тенденция поддерживает документированное, повторяемое и проверяемое управление процессами во всем производственном цикле обработки металла.
поиск
Рекомендуемые товары
 9-осевой сварочный робот консольного типа9-осевой сварочный робот консольного типа для крупных стальных заготовок с автоматическим отслеживанием, импортом 3D-моделей и эффективной автоматизацией сварки с ЧПУ.

 Трубный станок для лазерной резки с ЧПУ и волоконным лазером1.Описание трубного волоконного лазерного станка с ЧПУ:
Лазерный станок фокусирует лазерный луч, излучаемый лазерным источником, через систему оптического пути в лазерный луч высокой плотности мощности. Этот лазерный луч направляется на поверхность заготовки, доводя ее до точки плавления или кипения. Одновременно газ высокого давления, соосный с лазерным лучом, сдувает расплавленный или испаренный металл. Станок для снятия фаски и фрезерования кромок тяжёлых резервуаровЭта серия станков для снятия фаски и фрезерования кромок тяжёлых резервуаров представляет собой специализированное высокоэффективное решение, предназначенное для снятия фаски с крупных резервуаров для хранения, сосудов под давлением и тяжёлых конструктивных компонентов. Основная рама имеет цельную сварную конструкцию с последующим высокотемпературным отжигом для снятия напряжений, что эффективно устраняет внутренние напряжения, обеспечивая долговременную стабильность размеров и предотвращая деформацию. Станок сочетает конструкцию высокой жёсткости с передовой технологией управления и специально разработан для решения задач обработки особо толстых листов и крупногабаритных заготовок.
- Нестандартный кромкофрезерный станок без прижимной балкиВ отрасли производства тяжелого оборудования эффективность и точность процесса обработки кромок листового металла под сварку напрямую определяют качество последующей сварки и общие производственные сроки. Для решения все более сложных задач обработки мы с гордостью представляем нестандартный кромкофрезерный станок для снятия фасок серии XBN (без прижимной балки). Разработанный нашей компанией на основе глубокого изучения отечественных и зарубежных аналогов, этот станок представляет собой высокоэффективное фрезерное решение нового поколения, специально предназначенное для сверхтолстых листов, нестандартных заготовок и сложных условий эксплуатации. Преодолевая ограничения традиционной строгальной обработки или газовой резки, он использует технологию высокоскоростного фрезерования, обеспечивая качественный скачок как в эффективности обработки, так и в точности.
- Станок с ЧПУ для пробивки и маркировки стальных листовМодели: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Данная серия представляет собой специализированные станки с ЧПУ для пробивки и маркировки, предназначенные главным образом для обработки стальных листов в отрасли производства стальных башен. Они также хорошо подходят для операций пробивки и маркировки в различных других отраслях промышленности. - 6-осевой промышленный сварочный робот MIG с размахом руки 2000 ммЭтот сварочный робот предназначен для надежной дуговой сварки в тяжелых производственных условиях, отличается большим радиусом действия, стабильной повторяемостью и гибкостью установки.







Отправьте нам сообщение