




Tendencias de los robots de manipulación de chapa metálica en 2024: tasas de adopción de guiado por visión basado en IA, crecimiento de la demanda de efectores finales modulares y cambios en la integración de OEM
Tendencias de los robots de manipulación de chapa metálica en 2024: tasas de adopción de guiado por visión basado en IA, crecimiento de la demanda de efectores finales modulares y cambios en la integración de OEM
Sep 24, 2026
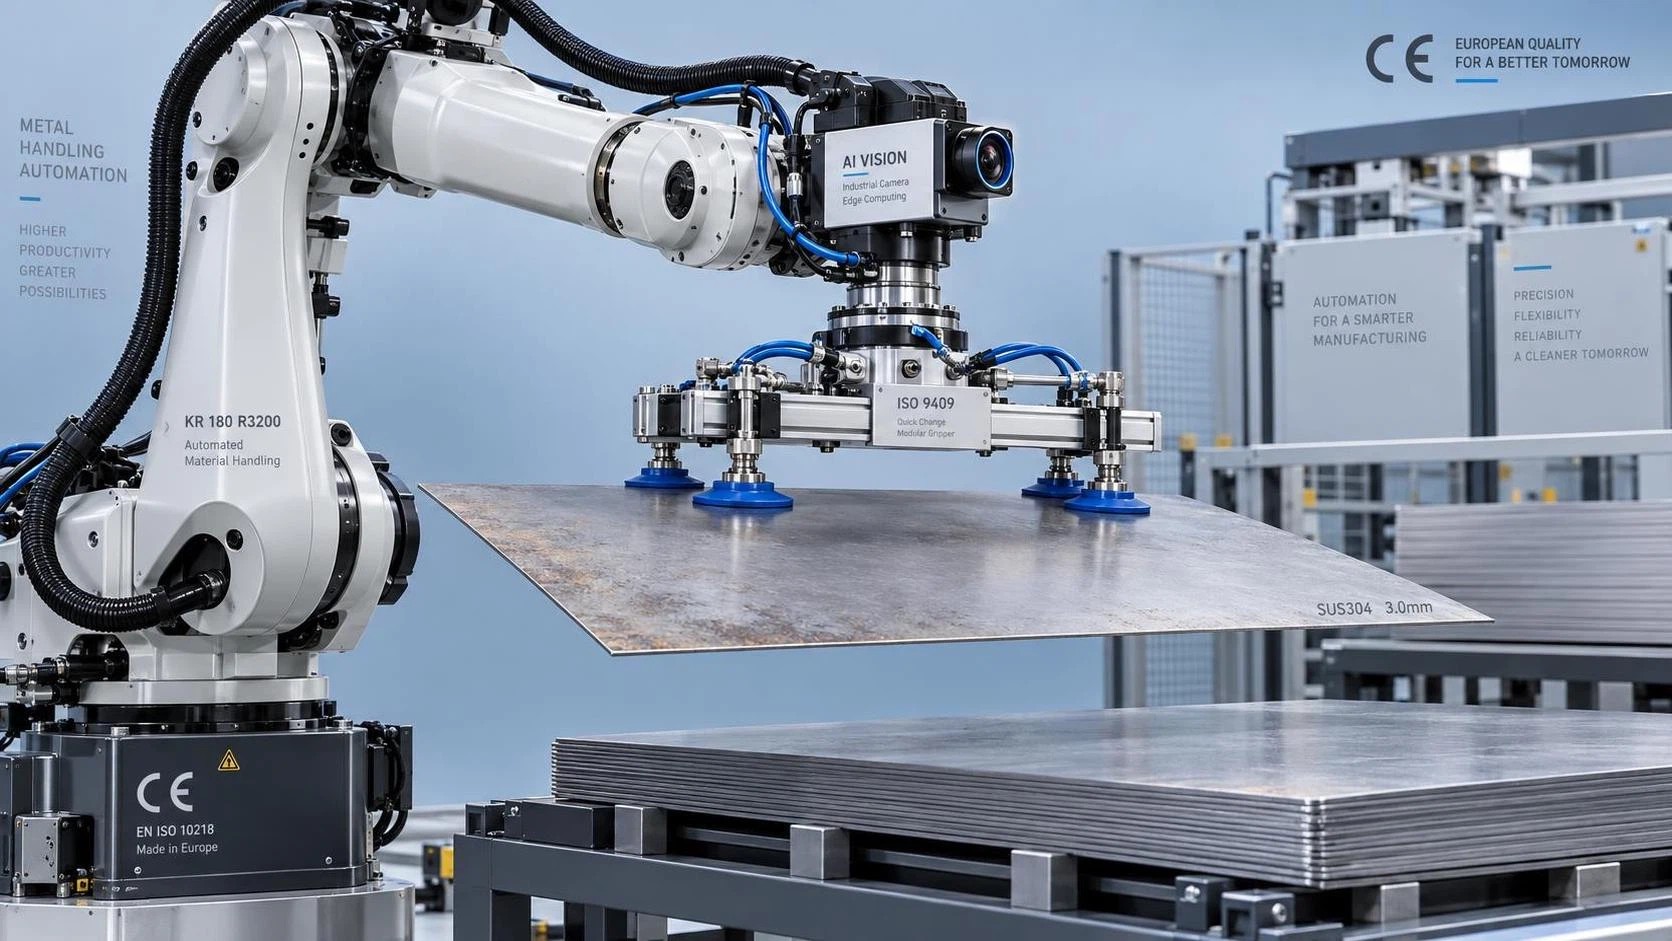
El mercado de robots para manipulación de chapa metálica en 2024 no está evolucionando de forma incremental: se está bifurcando. Tres desarrollos interrelacionados están redefiniendo la forma en que los evaluadores valoran la automatización: la adopción de guiado por visión basado en IA ya no es opcional para flujos de trabajo de alimentación de precisión; los efectores finales modulares están pasando de la personalización de nicho a ser criterios básicos de adquisición; y la integración OEM está avanzando más allá del acoplamiento mecánico hacia la sincronización de datos en tiempo real con sistemas de fabricación previos. No son tendencias paralelas: se refuerzan mutuamente. Un robot con visión por IA pero herramientas rígidas no puede escalar entre familias de piezas. Uno con pinzas modulares pero una arquitectura de control heredada no puede transmitir datos de proceso a las capas de ERP o MES. Y un sistema estrechamente integrado a nivel OEM pero que carece de conformidad certificada perjudica la cualificación en sectores regulados como la fabricación de recipientes a presión o la fabricación de estructuras de acero.
El guiado por visión basado en IA ahora está integrado, no añadido, en implementaciones de alta utilidad. Los primeros adoptantes utilizaban cámaras externas para la localización aproximada de piezas, lo que a menudo requería una nueva enseñanza manual tras pequeños desplazamientos de las fijaciones. En 2024, la visión se fusiona con la planificación de movimiento a nivel del controlador: la detección de bordes en tiempo real, la corrección de pose consciente del espesor y la compensación de distorsiones térmicas durante la manipulación son estándares en plataformas con certificación CE implementadas en talleres de Europa y Norteamérica. Lo que diferencia una implementación funcional de una utilidad marginal no es la resolución de la cámara, sino cómo la salida de visión alimenta directamente la recalibración de trayectoria, en menos de 120ms, y si ese bucle se mantiene estable ante variaciones de iluminación ambiental, interferencias de película de aceite u oxidación superficial habitual en piezas en bruto de acero dulce sin recubrimiento. Los sistemas que dependen de alineación offline posterior a la captura o requieren zonas de iluminación dedicadas no alcanzan este umbral. Para los evaluadores, la pregunta crítica no es «¿Tiene IA?», sino «¿La canalización de visión funciona dentro del controlador de movimiento con clasificación de seguridad y mantiene repetibilidad submilimétrica al manipular chapas de acero inoxidable de 3-mm de espesor a 1.2 m/s?»
La demanda de efectores finales modulares refleja un cambio más profundo: la variabilidad de las piezas ha superado la economía de las fijaciones tradicionales. Mientras antes una sola matriz de ventosas de vacío era suficiente para paneles planos, las actuales células de plegado deben manipular piezas cortadas anidadas, bridas rebordeadas y superficies prepintadas, todo dentro del mismo ciclo. Los sistemas modulares priorizan ahora la intercambiabilidad mecánica sobre la complejidad eléctrica: interfaces de montaje estandarizadas ISO 9409-1-2006, desconexiones rápidas neumáticas con detección de presión integrada y accionamiento limitado por par que evita daños en bordes delicados. Es fundamental que la modularidad ya no se trate de cambiar herramientas entre trabajos, sino de una reconfiguración dinámica *dentro* de una única secuencia de manipulación. Un solo brazo robótico puede emplear una pinza de baja succión para aluminio lacado y luego cambiar a mitad de ciclo a una matriz de alto vacío para acero galvanizado sin detener la línea. Esto exige no solo compatibilidad de hardware, sino coordinación a nivel de firmware entre las E/S del efector final y los búferes de trayectoria de movimiento. Los evaluadores deben auditar si los comandos de cambio de herramienta se ejecutan como señales PLC deterministas o como llamadas API asíncronas vulnerables a la latencia de red.
La integración OEM ha superado el acoplamiento mecánico y el intercambio básico de señales de E/S. La referencia de 2024 es el intercambio de datos bidireccional, con marca temporal y vinculado a estados específicos de la máquina: cuando una plegadora CNC completa su último doblez, el robot de manipulación recibe no solo una señal de «listo», sino la configuración exacta de herramientas utilizada, el coeficiente de recuperación elástica del material aplicado y la banda de tolerancia posicional para la siguiente operación. Este nivel de convergencia exige soporte nativo para OPC UA PubSub sobre TSN, no solo traducción mediante pasarela, y el cumplimiento de los requisitos de trazabilidad ISO 9001 para todos los parámetros intercambiados. También implica que el planificador de movimiento del robot debe aceptar restricciones dinámicas del perfil de ajuste de servos de la máquina plegadora, ajustando las rampas de aceleración para evitar resonancias en bastidores estructurales compartidos. Los sistemas que requieren capas de middleware personalizadas o extensiones de bus de campo propietarias introducen sobrecarga de validación, retrasan los ciclos de certificación e incrementan el coste de mantenimiento a largo plazo, especialmente al actualizar cualquiera de los componentes de forma independiente.
Estas tres tendencias convergen allí donde el cumplimiento normativo se encuentra con la escalabilidad. El marcado CE por sí solo ya no garantiza la interoperabilidad: EN ISO 10218-1 ahora hace referencia explícita a los requisitos de ciberseguridad para funciones colaborativas, y EN 62061 exige lógica de seguridad con clasificación SIL2 para trayectorias de movimiento guiadas por visión. De manera similar, la cláusula 8.5.2 de ISO 9001:2015 exige evidencia documentada de que los parámetros de proceso, incluida la frecuencia de calibración de visión, los umbrales de desgaste del efector final y los tiempos de espera de intercambio de datos OEM, se supervisan y controlan. Un robot que supera las pruebas CE iniciales pero carece de registro integrado para estas variables genera exposición a auditorías posteriores. El enfoque de Wuxi Samgins, que incorpora diagnósticos alineados con ISO 9001 en el firmware principal, valida módulos de visión frente a los requisitos EN ISO 13849-1 PLd y diseña interfaces de efectores finales para soportar más de 500,000 ciclos mecánicos, refleja este vínculo cada vez más estrecho entre capacidad técnica y responsabilidad procedimental.
El manipulador de soldadura, un componente central de las células integradas de chapa metálica, ilustra cómo estas tendencias se traducen en resiliencia operativa. Su serie de manipuladores de soldadura, por ejemplo, integra la retroalimentación de seguimiento de cordón directamente en la lógica de retracción de pluma controlada por VFD, lo que permite el posicionamiento adaptativo de la antorcha durante soldaduras longitudinales en bridas curvas de vigas H. Aún más importante, su interfaz de control remoto proporciona datos en tiempo real sobre el par de rotación de la columna, la desviación de posición del carro transversal y la fluctuación de tensión de la fuente de alimentación, parámetros requeridos para informes de no conformidad ISO 9001 cuando las especificaciones de procedimiento de soldadura (WPS) exigen una estabilidad de tensión de ±5%. No se trata de acumular funciones, sino de una alineación arquitectónica con las vías de verificación que los evaluadores deben documentar para las auditorías de calidad.
Lo más importante para la evaluación empresarial no es si un sistema cumple los tres requisitos de tendencia, sino si los puntos de integración entre ellos están expuestos, son comprobables y auditables. Un robot con visión por IA que no puede exportar registros de calibración en formato CSV conforme con EN 61508 Parte 3 Anexo D no cumple la trazabilidad. Un sistema de efectores finales modulares cuyo proceso de actualización de firmware invalida la certificación CE perjudica la continuidad operativa. Una solución integrada OEM que requiere aprobaciones de proveedores independientes para cada parche de software rompe la disciplina de gestión de cambios. El punto de inflexión de 2024 se encuentra aquí: la capacidad técnica es ahora inseparable de la verificabilidad procedimental. Los evaluadores que traten estas tendencias como criterios de compra independientes, la visión como una especificación de sensor, la modularidad como una opción de hardware y la integración OEM como una casilla de conectividad, subestimarán el coste total de propiedad. El verdadero factor diferenciador es la eficacia con la que cada tendencia respalda un control de procesos documentado, repetible e inspeccionable en todo el flujo de trabajo de fabricación.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje