




اتجاهات روبوتات مناولة الصفائح المعدنية في عام 2024: معدلات اعتماد التوجيه البصري القائم على الذكاء الاصطناعي، ونمو الطلب على الأعضاء الطرفية المعيارية، وتحولات تكامل الشركات المصنعة للمعدات الأصلية (OEM)
اتجاهات روبوتات مناولة الصفائح المعدنية في عام 2024: معدلات اعتماد التوجيه البصري القائم على الذكاء الاصطناعي، ونمو الطلب على الأعضاء الطرفية المعيارية، وتحولات تكامل الشركات المصنعة للمعدات الأصلية (OEM)
Sep 24, 2026
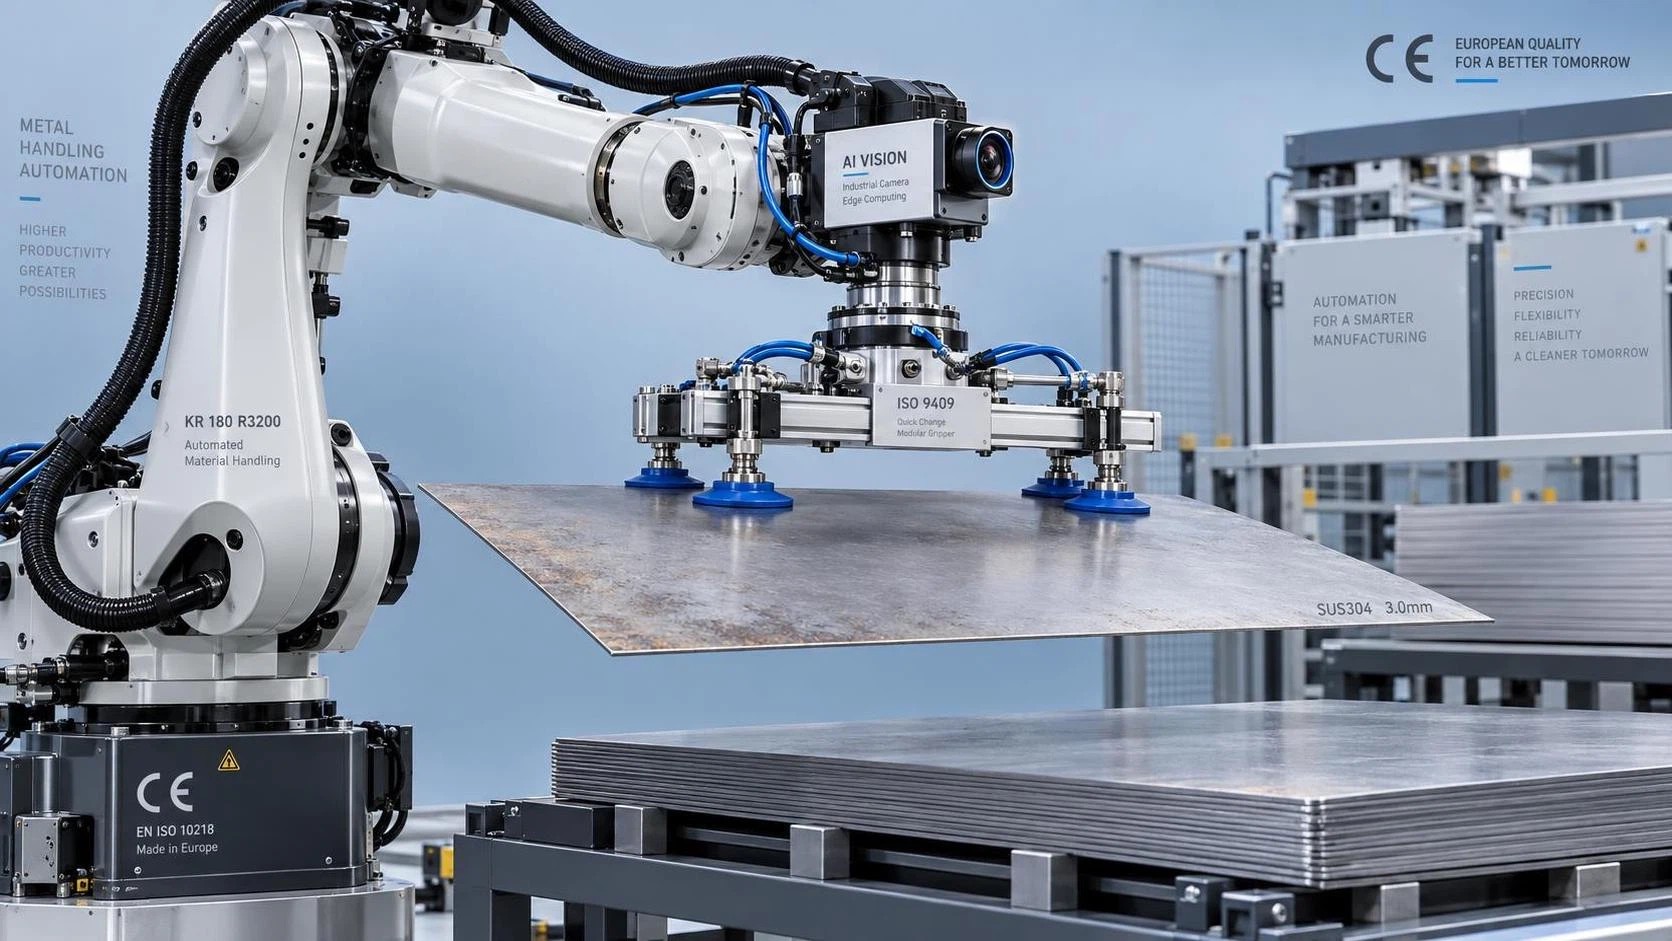
لا يتطور سوق روبوتات مناولة الصفائح المعدنية في عام 2024 وفق مسارات تدريجية، بل إنه يشهد انقسامًا. تعيد ثلاثة تطورات مترابطة تشكيل كيفية تقييم المختصين للأتمتة: لم يعد اعتماد التوجيه البصري القائم على الذكاء الاصطناعي اختياريًا لسير العمل الذي يتطلب تغذية دقيقة؛ وتنتقل المؤثرات النهائية المعيارية من التخصيص المتخصص إلى معايير الشراء الأساسية؛ كما يتجاوز تكامل الشركات المصنّعة للمعدات الأصلية (OEM) الاقتران الميكانيكي إلى مزامنة البيانات في الوقت الفعلي مع أنظمة التصنيع الأولية. ليست هذه اتجاهات متوازية، بل إنها تعزز بعضها بعضًا. فالروبوت المزود برؤية بالذكاء الاصطناعي ولكن بأدوات جامدة لا يمكنه التوسع عبر عائلات الأجزاء. والروبوت ذو القوابض المعيارية ولكن بهندسة تحكم قديمة لا يستطيع إعادة تغذية بيانات العمليات إلى طبقات ERP أو MES. كما أن النظام المتكامل بإحكام على مستوى OEM، لكنه يفتقر إلى الامتثال المعتمد، يقوض التأهيل في القطاعات المنظمة مثل تصنيع أوعية الضغط أو تصنيع الفولاذ الإنشائي.
أصبح التوجيه البصري القائم على الذكاء الاصطناعي مدمجًا الآن، وليس مُضافًا خارجيًا، في التطبيقات عالية الفائدة. استخدم أوائل المتبنين كاميرات خارجية لتحديد المواقع التقريبي للأجزاء، وغالبًا ما تطلب الأمر إعادة تعليم يدوي بعد تحركات طفيفة في التثبيتات. في عام 2024، تندمج الرؤية مع تخطيط الحركة على مستوى وحدة التحكم: فأصبح اكتشاف الحواف في الوقت الفعلي، وتصحيح الوضعية وفقًا للسماكة، وتعويض التشوه الحراري أثناء المناولة معايير أساسية في المنصات المعتمدة بعلامة CE والمنتشرة في ورش العمل بأوروبا وأمريكا الشمالية. لا يكمن ما يميز التنفيذ الوظيفي عن الفائدة الهامشية في دقة الكاميرا، بل في كيفية تغذية مخرجات الرؤية مباشرة إلى إعادة معايرة المسار، خلال 120ms، وفيما إذا كانت تلك الحلقة تظل مستقرة تحت تباين الإضاءة المحيطة، أو تداخل طبقات الزيت، أو أكسدة السطح الشائعة في ألواح الفولاذ الطري غير المطلية. ولا تحقق الأنظمة التي تعتمد على المحاذاة غير المتصلة بعد الالتقاط أو تتطلب مناطق إضاءة مخصصة هذا المعيار. بالنسبة للمقيّمين، ليس السؤال الحاسم هو «هل يحتوي على ذكاء اصطناعي؟»، بل «هل تعمل سلسلة معالجة الرؤية داخل وحدة تحكم الحركة المصنفة للسلامة، وهل تحافظ على قابلية تكرار دون المليمتر عند مناولة صفائح من الفولاذ المقاوم للصدأ بسماكة 3-mm وبسرعة 1.2 m/s؟»
يعكس الطلب على المؤثرات النهائية المعيارية تحولًا أعمق: إذ تجاوز تباين الأجزاء اقتصاديات التثبيت التقليدية. فبعد أن كانت مجموعة واحدة من كؤوس التفريغ كافية للألواح المسطحة، يجب على خلايا الثني اليوم التعامل مع الأجزاء المقطوعة المتداخلة، والحواف المطوية، والأسطح المطلية مسبقًا، وكل ذلك ضمن الدورة نفسها. وتعطي الأنظمة المعيارية الآن الأولوية لقابلية التبديل الميكانيكية على التعقيد الكهربائي: واجهات تركيب موحدة وفق ISO 9409-1-2006، ووصلات فصل سريعة هوائية مزودة باستشعار ضغط مدمج، وتشغيل محدود العزم يمنع تلف الحواف الدقيقة. والأهم أن المعيارية لم تعد تقتصر على تبديل الأدوات بين المهام، بل أصبحت تتعلق بإعادة التهيئة الديناميكية *ضمن* تسلسل مناولة واحد. فقد تستخدم ذراع روبوت واحدة قابضًا منخفض الشفط للألومنيوم المطلي بالورنيش، ثم تنتقل في منتصف الدورة إلى مجموعة تفريغ عالي للفولاذ المجلفن دون إيقاف الخط. وهذا لا يتطلب توافقًا في الأجهزة فحسب، بل يتطلب أيضًا تنسيقًا على مستوى البرنامج الثابت بين إدخال/إخراج المؤثر النهائي ومخازن مسار الحركة. ينبغي للمقيّمين تدقيق ما إذا كانت أوامر تغيير الأداة تُنفذ كإشارات PLC حتمية، أم كمكالمات API غير متزامنة معرضة لزمن تأخر الشبكة.
تجاوز تكامل OEM مرحلة التوصيل الميكانيكي ومصافحة الإدخال/الإخراج الأساسية. ويكمن معيار 2024 في تبادل بيانات ثنائي الاتجاه ومختوم زمنيًا ومرتبط بحالات آلة محددة: فعندما تكمل مكبس الثني CNC ثنيتها الأخيرة، لا يتلقى روبوت المناولة إشارة «جاهز» فحسب، بل يتلقى أيضًا تكوين الأدوات الدقيق المستخدم، ومعامل الارتداد المرن للمادة المطبق، ونطاق التفاوت الموضعي للعملية التالية. ويتطلب هذا المستوى من التقارب دعمًا أصليًا لـ OPC UA PubSub عبر TSN، وليس مجرد ترجمة عبر بوابة، والالتزام بمتطلبات التتبع وفق ISO 9001 لجميع المعلمات المتبادلة. كما يعني ذلك أن مخطط حركة الروبوت يجب أن يقبل قيودًا ديناميكية من ملف ضبط المؤازر لآلة الثني، مع تعديل منحنيات التسارع لتجنب الرنين في الهياكل الإنشائية المشتركة. وتؤدي الأنظمة التي تتطلب طبقات برمجية وسيطة مخصصة أو امتدادات ناقل ميداني مملوكة إلى زيادة أعباء التحقق، وتأخير دورات الاعتماد، ورفع تكاليف الصيانة طويلة الأجل، خاصة عند ترقية أي من المكونين بصورة مستقلة.
تلتقي هذه الاتجاهات الثلاثة عند نقطة امتثال القابلية للتوسع. فلم تعد علامة CE وحدها تضمن قابلية التشغيل البيني: إذ يشير EN ISO 10218-1 الآن صراحةً إلى متطلبات الأمن السيبراني للوظائف التعاونية، ويفرض EN 62061 منطق سلامة مصنفًا SIL2 لمسارات الحركة الموجهة بالرؤية. وبالمثل، يتطلب البند 8.5.2 من ISO 9001:2015 أدلة موثقة على أن معلمات العملية، بما في ذلك تكرار معايرة الرؤية، وحدود تآكل المؤثر النهائي، ومهلات مصافحة بيانات OEM، تخضع للمراقبة والتحكم. والروبوت الذي يجتاز اختبار CE الأولي لكنه يفتقر إلى التسجيل المدمج لهذه المتغيرات يخلق تعرضًا للمراجعة في المراحل اللاحقة. يعكس نهج Wuxi Samgins، المتمثل في تضمين تشخيصات متوافقة مع ISO 9001 في البرنامج الثابت الأساسي، والتحقق من وحدات الرؤية مقابل متطلبات EN ISO 13849-1 PLd، وتصميم واجهات المؤثرات النهائية لتحمل أكثر من 500,000+ دورة ميكانيكية، هذا الترابط المتزايد بين القدرة التقنية والمساءلة الإجرائية.
يوضح مناور اللحام، وهو مكون أساسي في خلايا الصفائح المعدنية المتكاملة، كيفية ترجمة هذه الاتجاهات إلى مرونة تشغيلية. فعلى سبيل المثال، تدمج سلسلة Welding manipulator الخاصة بها تغذية راجعة لتتبع خط اللحام مباشرة في منطق سحب الذراع المتحكم به بواسطة VFD، مما يتيح تحديد موضع تكيفي لمشعل اللحام أثناء اللحامات الطولية على حواف الكمرات H المنحنية. والأهم من ذلك، تكشف واجهة التحكم عن بُعد الخاصة بها بيانات في الوقت الفعلي حول عزم دوران العمود، وانحراف موضع المنزلق العرضي، وتقلب جهد مصدر الطاقة، وهي معلمات مطلوبة لإعداد تقارير عدم المطابقة وفق ISO 9001 عندما تفرض مواصفات إجراءات اللحام (WPS) استقرارًا للجهد بمقدار ±5%. هذا ليس تكديسًا للميزات، بل مواءمة معمارية مع مسارات التحقق التي يجب على المقيّمين توثيقها لتدقيقات الجودة.
ما يهم أكثر في التقييم التجاري ليس ما إذا كان النظام يحقق خانات الاتجاهات الثلاثة جميعها، بل ما إذا كانت نقاط التكامل بينها مكشوفة وقابلة للاختبار والتدقيق. فالروبوت المزود برؤية بالذكاء الاصطناعي الذي لا يستطيع تصدير سجلات المعايرة بتنسيق CSV متوافق مع EN 61508 Part 3 Annex D يفشل في التتبع. ونظام المؤثرات النهائية المعيارية الذي تؤدي عملية تحديث برنامجه الثابت إلى إبطال اعتماد CE يُفقد استمرارية التشغيل. والحل المتكامل مع OEM الذي يتطلب موافقات منفصلة من الموردين لكل تصحيح برمجي يخل بانضباط إدارة التغيير. تكمن نقطة التحول في عام 2024 هنا: فالقدرة التقنية أصبحت الآن غير قابلة للفصل عن قابلية التحقق الإجرائي. وسيقلل المقيّمون الذين يتعاملون مع هذه الاتجاهات باعتبارها معايير شراء منفصلة، أي الرؤية كمواصفة مستشعر، والمعيارية كخيار أجهزة، وتكامل OEM كمربع تحقق للاتصال، من تقدير التكلفة الإجمالية للملكية. ويتمثل العامل الفارق الحقيقي في مدى سلاسة دعم كل اتجاه للتحكم في العمليات الموثق والقابل للتكرار والقابل للفحص عبر سير عمل التصنيع بأكمله.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة