




معايير روبوتات مناولة تصنيع المعادن: ISO 10218-1 مقابل ANSI/RIA R15.06 – أيهما ينطبق على تصميم خلية الروبوت لديك؟
معايير روبوتات مناولة تصنيع المعادن: ISO 10218-1 مقابل ANSI/RIA R15.06 – أيهما ينطبق على تصميم خلية الروبوت لديك؟
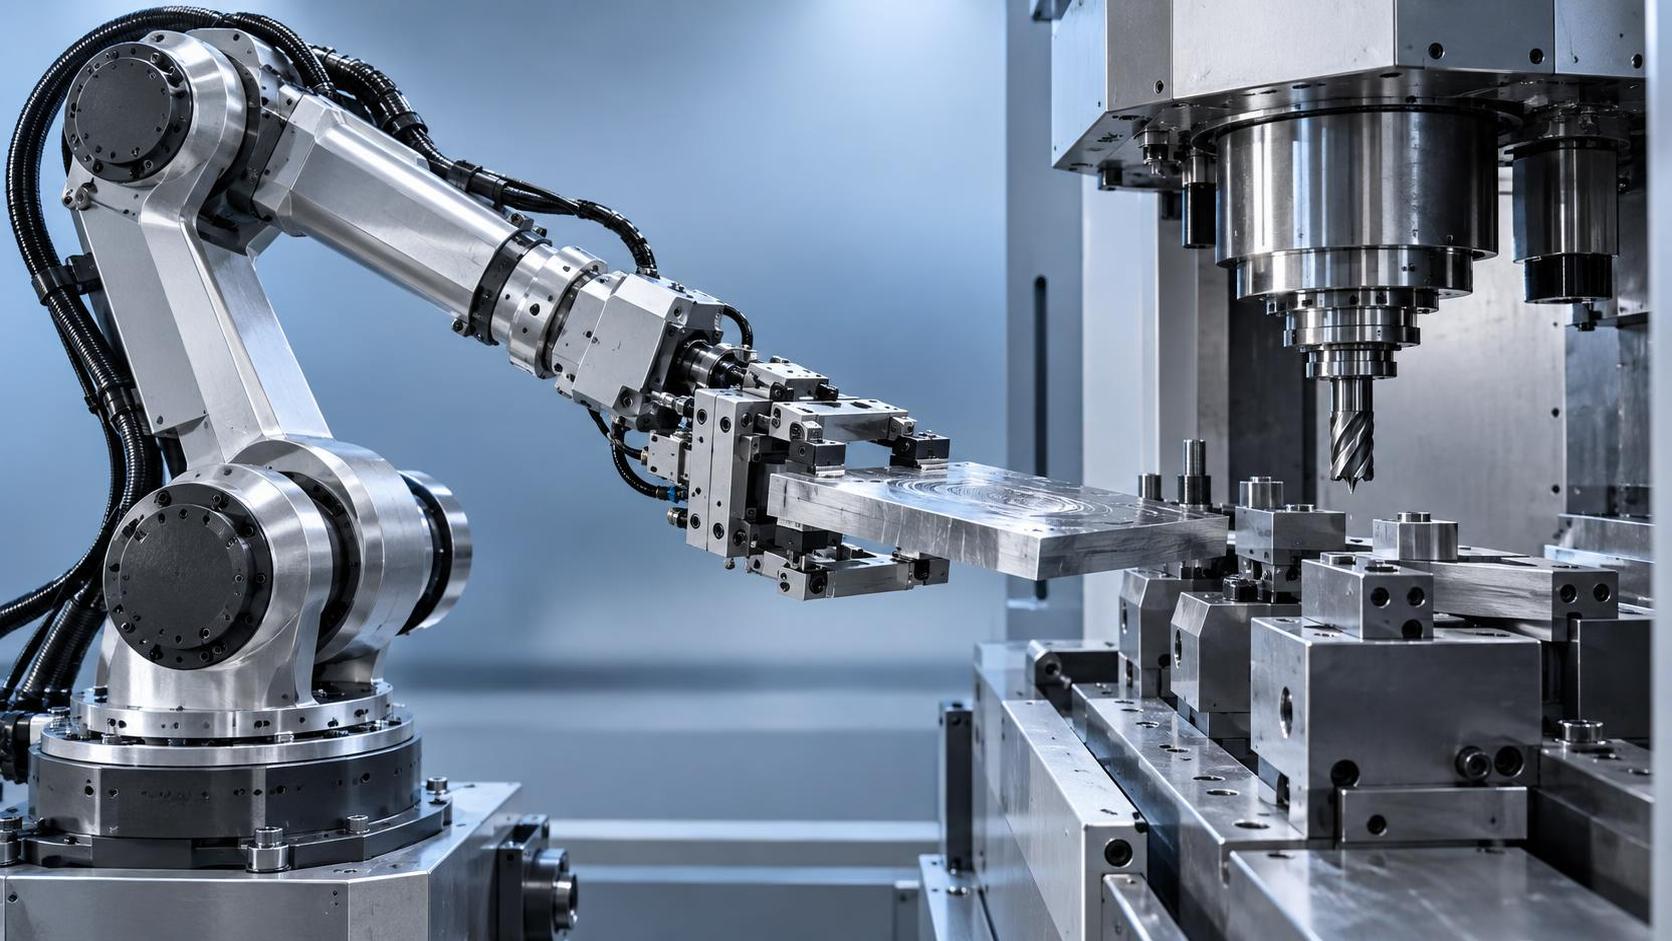
معايير روبوت مناولة تصنيع المعادن: ISO 10218-1 مقابل ANSI/RIA R15.06 – أيهما ينطبق على تخطيط خليتك الروبوتية؟
يُعد ضمان الامتثال لروبوت مناولة تصنيع المعادن الخاص بك أمرًا بالغ الأهمية، لا سيما عند تصميم أو تدقيق تخطيط خلية روبوتية. ومع تحديد ISO 10218-1 وANSI/RIA R15.06 لمتطلبات سلامة متميزة لكنها متداخلة، قد يؤدي عدم التوافق إلى تعريض سلامة العاملين للخطر، وعدم الامتثال التنظيمي، وتوقف الإنتاج. وبصفتنا شركة مصنّعة مقرها ووشي لروبوتات اللحام، وآلات CNC، وأنظمة تشغيل المعادن المؤتمتة، وحاصلة على شهادات ISO 9001 ومعايير CE، فإننا نساعد مديري الجودة والسلامة على التعامل مع هذه المعايير بثقة. توضح هذه المقالة الفروقات الرئيسية ونطاقات التطبيق والآثار العملية على تكوين خليتك المحدد.
ما هي نية البحث الحقيقية وراء «روبوت مناولة تصنيع المعادن» + المعايير؟
عندما يبحث مختصو الجودة أو السلامة عن هذه العبارة، فإنهم نادرًا ما يبحثون عن تعريفات نظرية. إنهم تحت ضغط: يتم تشغيل خلية روبوتية جديدة؛ أو تم تحديد موعد تدقيق؛ أو وقع حادث كاد أن يحدث؛ أو أثارت وثائق أحد الموردين علامات تحذير. احتياجهم الأساسي هو وضوح قابل للتنفيذ، وليس توافقًا نظريًا، بل *أي معيار يحكم تركيبهم الفعلي* و*ما الأدلة التي يجب عليهم تقديمها* لاجتياز عمليات التدقيق الداخلية أو عمليات التفتيش من جهات خارجية. ويهتمون بالنطاق القضائي، وحدود التكامل (مثل الروبوت + أداة نهاية الذراع + تثبيت قطعة العمل)، وكيفية تعامل المعايير مع الأنظمة الهجينة مثل خلايا المناولة المدمجة مع CNC.
ISO 10218-1: الأساس العالمي—أين يبدأ وأين ينتهي
يحدد ISO 10218-1:2011 (الروبوتات والأجهزة الروبوتية — متطلبات السلامة للروبوتات الصناعية — الجزء 1: الروبوتات) متطلبات السلامة *للروبوت نفسه*: هيكله الميكانيكي، وبنية نظام التحكم، ووظيفة الإيقاف الطارئ، وخصائص الحد من المخاطر المتأصلة (مثل تحديد السرعة/القوة). والأهم أنه ينطبق فقط على *الروبوتات الصناعية*، التي تُعرّف بأنها «مناولات قابلة لإعادة البرمجة ومتعددة الوظائف»، ويستثني الأتمتة الثابتة مثل محملات الجسور أو آليات نقل القطع المخصصة ما لم تستوفِ معايير قابلية إعادة البرمجة/تعدد الوظائف بالكامل. بالنسبة لورش تصنيع المعادن التي تستخدم روبوتات مناولة بأسلوب تعاوني في خلايا اللحام أو إزالة النتوءات، يضع ISO 10218-1 متطلبات الأداء الأساسية على مستوى الروبوت، لكنه لا يحدد كيفية دمج ذلك الروبوت في الخلية الأكبر.
ANSI/RIA R15.06: المعيار الأمريكي الشامل للخلية—قائمة التدقيق الفعلية الخاصة بك
يتجاوز ANSI/RIA R15.06-2012 (متطلبات السلامة للروبوتات الصناعية وأنظمة الروبوتات) ذلك بشكل كبير. فهو يعامل *النظام الروبوتي بأكمله*، الروبوت ووحدة التحكم وأداة نهاية الذراع والمعدات الطرفية (مثل المتموضعات والناقلات وسياج السلامة)، وحتى مناطق تفاعل البشر، كوحدة متكاملة واحدة. وتلزم منهجية تقييم المخاطر الخاصة به (الملحق A) بتقييم المخاطر عبر جميع أوضاع التشغيل: التلقائي والتعليم والإعداد والصيانة. بالنسبة لمنشآت تصنيع المعادن التي تصدر إلى أمريكا الشمالية أو تشغّل شركات تابعة مقرها الولايات المتحدة، فإن R15.06 ليس اختياريًا؛ بل هو المعيار الفعلي لإنفاذ OSHA والتحقق من التأمين. إذا كانت خليتك تتضمن روبوت لحام يحمّل الصفائح على آلة تفريز الحواف الثقيلة، فإن R15.06 يتطلب التحقق من الواجهة بين قابض الروبوت ونظام تثبيت آلة التفريز، وليس فقط سلوك الروبوت المستقل.
التداخل الحاسم—وأين يكون الاختلاف الأكبر
يتطلب كلا المعيارين تقييم المخاطر، ووسائل الحماية (مثل الستائر الضوئية وحصائر السلامة)، وعمليات إيقاف طارئ تم التحقق من صحتها. لكن الاختلاف يظهر حيثما يكون التكامل هو الأهم. يسمح ISO 10218-1 بتصميم «السلامة المتأصلة» (مثل الأذرع منخفضة الكتلة) لتقليل الاعتماد على وسائل الحماية الخارجية؛ بينما يتطلب R15.06 حماية متعددة الطبقات، حتى للروبوتات الآمنة بطبيعتها، عندما يدخل البشر إلى المناطق المحددة أثناء الأوضاع غير التلقائية. والأكثر أهمية أن R15.06 يغطي صراحةً *المكونات غير الروبوتية* التي تؤثر في السلامة: وحدات الطاقة الهيدروليكية، أو الصمامات الهوائية التي تتحكم في تجهيزات تثبيت القطع، أو حتى العزل الكهربائي لمحرك تغذية آلة تفريز حواف يتم التحكم بها عبر CNC. أما ISO 10218-1 فلا يغطي ذلك. وبالنسبة لفريقك، يعني هذا أنه إذا كانت خليتك الروبوتية تغذي المواد مباشرة إلى محطة تشغيل آلي، فإن نطاق R15.06 يمتد إلى عناصر التحكم في سلامة تلك المحطة، حيث ينتهي ISO 10218-1 عند فلنجة الروبوت.
شجرة قرار عملية: أي معيار يحكم تخطيطك *أنت*؟
اطرح ثلاثة أسئلة قبل وضع اللمسات الأخيرة على استراتيجية الامتثال الخاصة بك: (1) *أين يتم تركيب الخلية؟* يجب أن تمتثل المنشآت الموجودة في الاتحاد الأوروبي لـ ISO 10218-1 + توجيه الآلات 2006/42/EC؛ بينما تخضع المواقع الأمريكية لـ R15.06 + OSHA 1910.212. (2) *من يجري تقييم المخاطر؟* إذا صمم مُكامل أمريكي خليتك، فإن الامتثال لـ R15.06 يكون مدمجًا فيها، حتى إذا كان الروبوت يحمل علامة CE. (3) *ما مدى عمق التكامل؟* هل يقوم الروبوت فقط برص الأجزاء النهائية على منصات بعد التفريز؟ من المرجح أن يكون ISO 10218-1 كافيًا. هل يقوم روبوت بتحميل صفيحة خام، وتشغيل دورة CNC الخاصة بـ آلة تفريز الحواف الثقيلة، ثم تفريغ الحواف المشطوفة؟ عندئذٍ تنطبق متطلبات R15.06 على مستوى النظام بشكل لا لبس فيه. يراجع فريقنا الهندسي هذه الواجهات بشكل روتيني، لضمان توافق أدوات نهاية الذراع مع مواصفات قوة تثبيت آلة التفريز، ولمزامنة منطق PLC للسلامة حركة الروبوت مع إيقاف تشغيل نظام تغذية آلة التفريز.
لماذا لا تكفي عبارة «حاصل على شهادة ISO 9001 وعلامة CE» لسلامة الخلايا الروبوتية
تضمن شهادة ISO 9001 الخاصة بنا اتساق عمليات التصميم والتصنيع؛ وتؤكد علامة CE الخاصة بنا المطابقة لمتطلبات الصحة والسلامة الأساسية في الاتحاد الأوروبي *للآلات الفردية*. لكن سلامة الخلية الروبوتية لا تتعلق بامتثال آلة واحدة، بل تتعلق بـ *التشغيل البيني للنظام*. لا يضمن روبوت لحام يحمل علامة CE تفاعلًا آمنًا مع ناقل النقل الموجود في خط العوارض H لديك، ما لم يخضع النظام بأكمله لتقييم مخاطر متكامل وفقًا لـ R15.06 أو ISO 10218-2، الذي يغطي الأنظمة الروبوتية. ولهذا السبب، لا نقدم المعدات فحسب، بل نوفر أيضًا وثائق سلامة خاصة بالتطبيق: حسابات مسافة السلامة التي تم التحقق من صحتها، وتقارير التحقق من PL/SIL لأجهزة الحماية، ومخططات الواجهات التي توضح كيفية مزامنة آلات القطع CNC الخاصة بنا لعمليات الإيقاف الطارئ مع روبوتات المناولة الموجودة في المراحل السابقة.
الخطوات التالية القابلة للتنفيذ لمديري الجودة والسلامة
ابدأ بالحد المادي لخليتك: ارسم خطًا حول كل مكوّن مشارك في تدفق المواد، بما في ذلك الناقلات والمستشعرات ومحطات التشغيل الثانوية. إذا كان أي جزء يقع ضمن مسافة 2 متر من حركة الروبوت، فمن المرجح أن يكون R15.06 هو المعيار الحاكم. ثم تحقق مما إذا كانت وحدة تحكم الروبوت لديك تدعم سلامة I/O ثنائية القناة، وهي إلزامية لبنى الفئة 3/4 وفق R15.06، وما إذا كانت حدود قوة أداة نهاية الذراع موثقة وفق ISO/TS 15066. وأخيرًا، راجع سجلات التدريب الخاصة بك: يتطلب R15.06 كفاءة موثقة لجميع الأفراد الذين يدخلون الخلية، حتى عند إجراء تغييرات قصيرة للأدوات. ندمج هذه المتطلبات في حزم التشغيل الخاصة بنا، بما يشمل وحدات تدريب المشغلين المتوافقة مع ANSI Z432 والتحقق العملي من أزمنة استجابة الستارة الضوئية مقابل منحنى تباطؤ الروبوت الخاص بك.
الخلاصة: الامتثال يعتمد على السياق—وليس شكليًا
إن الاختيار بين ISO 10218-1 وANSI/RIA R15.06 لا يتعلق بالتفضيل، بل بالولاية القضائية وعمق التكامل والمسؤولية القابلة للإنفاذ. بالنسبة للمصنّعين العالميين، غالبًا ما يكون الامتثال المزدوج خيارًا استراتيجيًا: يوفر ISO 10218-1 الحمض النووي للسلامة في الروبوت؛ ويحدد R15.06 كيف يُعبّر هذا الحمض النووي عن نفسه في سير عمل تصنيع المعادن في العالم الواقعي. بينما تضع اللمسات الأخيرة على تخطيط خليتك الروبوتية التالية، سواء كنت تدمج آلة قطع بالليزر مع روبوت مناولة أو تربط مخرطة CNC بمحطة مؤتمتة لإزالة النتوءات، تذكر أن أكثر الخلايا أمانًا ليست تلك التي تحتوي على أكبر عدد من وسائل الحماية، بل تلك التي تم تحديد توافق معاييرها *قبل* شد أول مسمار. وعندما يكون إعداد الحواف بدقة جزءًا من سير العمل هذا، فإن اختيار حل مصمم للتكامل، مثل آلة تفريز الحواف الثقيلة الخاصة بنا، يعني مخاطر واجهات أقل ومسارًا أسرع نحو أتمتة متوافقة.
بحث
المنتجات الموصى بها
 روبوت لحام كابولي ذو 9 محاورروبوت لحام كابولي ذو 9 محاور لقطع العمل الفولاذية الكبيرة، مزود بالتتبع التلقائي واستيراد ثلاثي الأبعاد وأتمتة لحام CNC فعالة.

 آلة قطع الأنابيب بالليزر الليفي CNC1.مقدمة عن آلة قطع الأنابيب بالليزر الليفي CNC:
تقوم آلة القطع بالليزر بتركيز شعاع الليزر المنبعث من مصدر الليزر عبر نظام المسار البصري إلى شعاع ليزر عالي الكثافة للطاقة. ويوجَّه شعاع الليزر هذا إلى سطح قطعة العمل، مما يؤدي إلى وصولها إلى نقطة الانصهار أو الغليان. وفي الوقت نفسه، يقوم الغاز عالي الضغط المحوري مع شعاع الليزر بإزالة المعدن المنصهر أو المتبخر. شطف الحواف وتفريزها للخزانات الثقيلةهذه السلسلة من ماكينات شطف الحواف وتفريزها للخزانات الثقيلة هي حل متخصص عالي الكفاءة، مصمم لشطف حواف خزانات التخزين الكبيرة وأوعية الضغط والمكونات الإنشائية الثقيلة. يتميز الإطار الرئيسي بهيكل ملحوم متكامل يتبعه تلدين لإزالة الإجهادات بدرجة حرارة عالية، مما يزيل الإجهادات الداخلية بفعالية لضمان الاستقرار طويل الأمد للأبعاد ومنع التشوه. تجمع الماكينة بين تصميم عالي الصلابة وتقنية تحكم متقدمة، وهي مصممة خصيصًا لمواجهة تحديات الألواح فائقة السماكة وقطع العمل كبيرة الحجم.
- ماكينة تفريز الحواف غير القياسية بدون عارضة ضغطفي صناعة تصنيع المعدات الثقيلة، تحدد كفاءة ودقة عملية شطف حواف الصفائح بشكل مباشر جودة اللحام اللاحقة وجداول الإنتاج الإجمالية. ولمواجهة تحديات المعالجة المتزايدة المتطلبات، نقدم بفخر ماكينة تفريز حواف الشطف غير القياسية من سلسلة XBN (بدون عارضة ضغط). وقد طورت شركتنا هذه الماكينة استنادًا إلى أبحاث معمقة لنظيراتها المحلية والدولية، وهي تمثل حلاً جديدًا عالي الكفاءة للتفريز، مصممًا خصيصًا للصفائح فائقة السماكة وقطع العمل غير القياسية وظروف التشغيل المعقدة. وتتجاوز هذه الماكينة قيود القشط التقليدي أو القطع باللهب، حيث تستخدم تقنية التفريز عالي السرعة لتحقيق نقلة نوعية في كل من كفاءة المعالجة ودقتها.
- آلة تثقيب ووضع علامات CNC للصفائح الفولاذيةالطرازات: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
هذه السلسلة عبارة عن آلة تثقيب ووَسْم CNC متخصصة، مصممة بشكل أساسي لمعالجة الصفائح الفولاذية في صناعة الأبراج الفولاذية. كما أنها مناسبة تمامًا لتطبيقات التثقيب والوسم في مختلف القطاعات الصناعية الأخرى. - روبوت لحام صناعي MIG سداسي المحاور بمدى ذراع 2000 ممصُمم روبوت اللحام هذا لإجراء لحام القوس بشكل موثوق في بيئات الإنتاج القاسية، ويتميز بمدى وصول طويل، وتكرارية مستقرة، وتركيب مرن.







أرسل لنا رسالة