




Normas para robots de manipulación en la fabricación de metal: ISO 10218-1 frente a ANSI/RIA R15.06: ¿cuál se aplica a la configuración de su célula robótica?
Normas para robots de manipulación en la fabricación de metal: ISO 10218-1 frente a ANSI/RIA R15.06: ¿cuál se aplica a la configuración de su célula robótica?
Normas para robots de manipulación en fabricación metálica: ISO 10218-1 frente a ANSI/RIA R15.06: ¿cuál se aplica a la configuración de su celda robótica?
Garantizar la conformidad de su robot de manipulación para fabricación metálica es fundamental, especialmente al diseñar o auditar la configuración de una celda robótica. Dado que ISO 10218-1 y ANSI/RIA R15.06 establecen requisitos de seguridad distintos, aunque parcialmente coincidentes, una falta de alineación puede poner en riesgo la seguridad de los trabajadores, provocar incumplimientos normativos y ocasionar tiempos de inactividad de la producción. Como fabricante con sede en Wuxi de robots de soldadura, máquinas herramienta CNC y sistemas automatizados de trabajo de metales, certificado conforme a ISO 9001 y las normas CE, ayudamos a responsables de calidad y seguridad a comprender estas normas con confianza. Este artículo aclara las diferencias clave, los ámbitos de aplicación y las implicaciones prácticas para la configuración específica de su celda.
¿Cuál es la verdadera intención de búsqueda detrás de «robot de manipulación para fabricación metálica» + normas?
Cuando los profesionales de calidad o seguridad buscan esta expresión, rara vez buscan definiciones de manual. Están bajo presión: se está poniendo en marcha una nueva celda robótica; hay una auditoría programada; se produjo un cuasiaccidente; o la documentación de un proveedor genera señales de alerta. Su necesidad principal es claridad práctica, no una alineación teórica, sino *qué norma rige su instalación real* y *qué pruebas deben presentar* para superar auditorías internas o inspecciones de terceros. Les importa el alcance jurisdiccional, los límites de integración (p. ej., robot + efector final + sujeción de piezas) y cómo las normas tratan sistemas híbridos, como las celdas de manipulación integradas con CNC.
ISO 10218-1: la base global, dónde comienza y dónde termina
ISO 10218-1:2011 (Robots y dispositivos robóticos — Requisitos de seguridad para robots industriales — Parte 1: Robots) define requisitos de seguridad *para el propio robot*: su estructura mecánica, la arquitectura del sistema de control, la funcionalidad de parada de emergencia y las características inherentes de reducción de riesgos (p. ej., limitación de velocidad/fuerza). Es importante destacar que se aplica únicamente a *robots industriales*, definidos como «manipuladores reprogramables y multifuncionales», y excluye la automatización fija, como cargadores de pórtico o mecanismos dedicados de transferencia de piezas, salvo que cumplan los criterios completos de reprogramabilidad/multifuncionalidad. Para talleres de fabricación metálica que utilizan robots de manipulación de estilo colaborativo en celdas de soldadura o desbarbado, ISO 10218-1 establece los requisitos fundamentales de rendimiento a nivel de robot, pero no llega a definir cómo ese robot se integra en la celda más amplia.
ANSI/RIA R15.06: la norma integral de celdas de EE. UU., su verdadera lista de verificación para auditorías
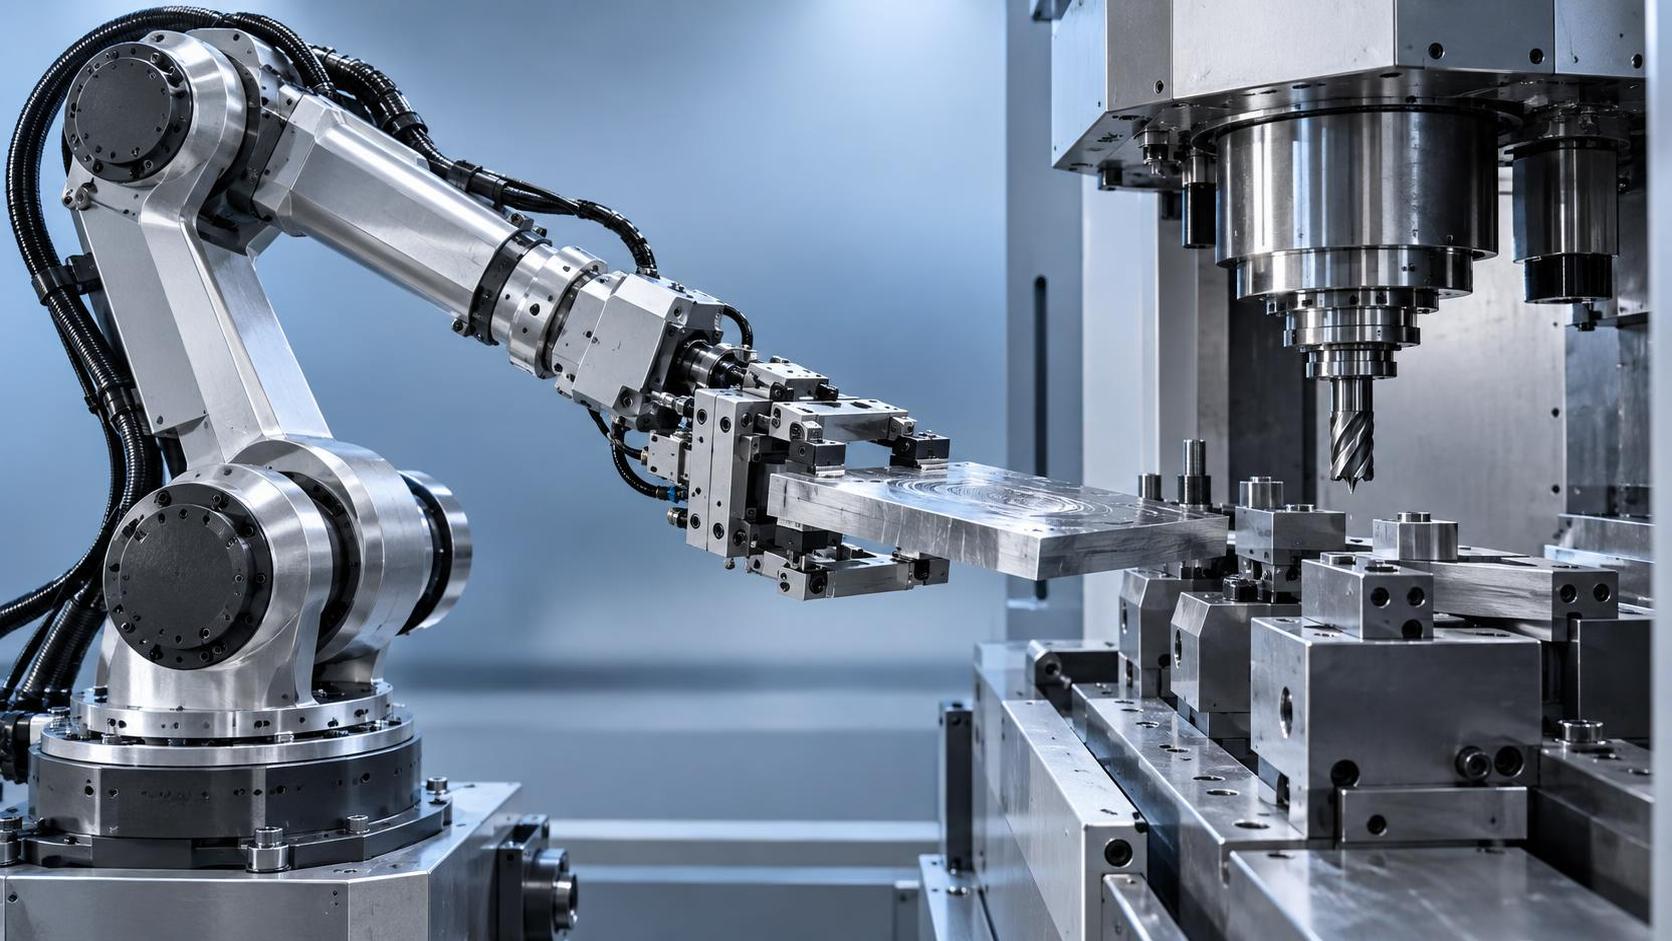
ANSI/RIA R15.06-2012 (Requisitos de seguridad para robots industriales y sistemas robóticos) va considerablemente más allá. Trata *todo el sistema robótico* —robot, controlador, efector final, equipos periféricos (p. ej., posicionadores, transportadores, vallado de seguridad) e incluso zonas de interacción humana— como una unidad integrada. Su metodología de evaluación de riesgos (Anexo A) exige evaluar los peligros en todos los modos operativos: automático, programación, configuración y mantenimiento. Para instalaciones de fabricación metálica que exportan a Norteamérica o cuentan con filiales en EE. UU., R15.06 no es opcional; es el referente de facto para la aplicación de OSHA y la validación de seguros. Si su celda incluye un robot de soldadura que carga placas en unaFresadora pesada de cantos, R15.06 exige validar la interfaz entre la pinza del robot y el sistema de sujeción de la fresadora, no solo el comportamiento independiente del robot.
Solapamiento crítico y los puntos donde más difieren
Ambas normas exigen evaluación de riesgos, medidas de protección (p. ej., cortinas fotoeléctricas, alfombras de seguridad) y paradas de emergencia validadas. Sin embargo, la divergencia aparece donde la integración es más importante. ISO 10218-1 permite un diseño de «seguridad inherente» (p. ej., brazos de baja masa) para reducir la dependencia de protecciones externas; R15.06 exige protección por capas, incluso para robots inherentemente seguros, cuando personas entran en zonas definidas durante modos no automáticos. Más importante aún, R15.06 cubre explícitamente *componentes no robóticos* que afectan a la seguridad: unidades de potencia hidráulica, válvulas neumáticas que controlan fijaciones de piezas o incluso el aislamiento eléctrico del motor de avance de una fresadora de cantos controlada por CNC. ISO 10218-1 no lo hace. Para su equipo, esto significa que, si su celda robótica alimenta material directamente a una estación de mecanizado, el alcance de R15.06 se extiende a los controles de seguridad de esa estación, mientras que ISO 10218-1 termina en la brida del robot.
Árbol de decisión práctico: ¿qué norma rige *su* configuración?
Plantee tres preguntas antes de finalizar su estrategia de conformidad: (1) *¿Dónde está instalada la celda?* Las instalaciones en la UE deben cumplir ISO 10218-1 + Directiva de Máquinas 2006/42/CE; los centros de EE. UU. se rigen por R15.06 + OSHA 1910.212. (2) *¿Quién realiza la evaluación de riesgos?* Si un integrador estadounidense diseñó su celda, el cumplimiento de R15.06 está incorporado, incluso si el robot lleva marcado CE. (3) *¿Cuál es la profundidad de integración?* ¿Un robot simplemente paletiza piezas terminadas después del fresado? Probablemente ISO 10218-1 sea suficiente. ¿Un robot que carga placa en bruto, activa el ciclo CNC de laFresadora pesada de cantos y después descarga cantos biselados? Los requisitos a nivel de sistema de R15.06 se aplican de forma inequívoca. Nuestro equipo de ingeniería revisa habitualmente estas interfaces, asegurando que los efectores finales se correspondan con las especificaciones de fuerza de sujeción de la fresadora y que la lógica del PLC de seguridad sincronice el movimiento del robot con la desconexión del sistema de avance de la fresadora.
Por qué estar «certificado conforme a ISO 9001 y CE» no es suficiente para la seguridad de celdas robóticas
Nuestra certificación ISO 9001 garantiza procesos uniformes de diseño y fabricación; nuestro marcado CE confirma la conformidad con los requisitos esenciales de salud y seguridad de la UE *para máquinas individuales*. Pero la seguridad de las celdas robóticas no se basa en la conformidad de una sola máquina, sino en la *interoperabilidad del sistema*. Un robot de soldadura con marcado CE no garantiza una interacción segura con el transportador de transferencia de su línea de vigas H existente, a menos que todo el sistema se someta a una evaluación de riesgos integrada conforme a R15.06 o ISO 10218-2 (que cubre sistemas robóticos). Por ello, no solo proporcionamos equipos, sino también documentación de seguridad específica para la aplicación: cálculos validados de distancias de seguridad, informes de verificación PL/SIL para dispositivos de protección y esquemas de interfaz que muestran cómo nuestras máquinas de corte CNC sincronizan las paradas de emergencia con los robots de manipulación aguas arriba.
Próximos pasos prácticos para responsables de calidad y seguridad
Comience por el límite físico de su celda: trace una línea alrededor de cada componente implicado en el flujo de materiales, incluidos transportadores, sensores y estaciones de mecanizado secundarias. Si alguna parte se encuentra a menos de 2 metros del movimiento del robot, es probable que rija R15.06. Después, verifique si el controlador de su robot admite E/S de seguridad de doble canal (obligatoria para arquitecturas R15.06 de Categoría 3/4) y si los límites de fuerza de su efector final están documentados conforme a ISO/TS 15066. Por último, audite sus registros de formación: R15.06 exige competencia documentada para *todo* el personal que ingrese en la celda, incluso para cambios breves de herramienta. Incorporamos estos requisitos en nuestros paquetes de puesta en marcha, incluidos módulos de formación para operadores alineados con ANSI Z432 y validación práctica de los tiempos de respuesta de las cortinas fotoeléctricas frente al perfil de desaceleración de su robot específico.
Conclusión: la conformidad depende del contexto, no es cosmética
Elegir entre ISO 10218-1 y ANSI/RIA R15.06 no es una cuestión de preferencia, sino de jurisdicción, profundidad de integración y responsabilidad exigible. Para fabricantes globales, el doble cumplimiento suele ser estratégico: ISO 10218-1 proporciona el ADN de seguridad del robot; R15.06 define cómo ese ADN se expresa en flujos de trabajo reales de fabricación metálica. Al finalizar la configuración de su próxima celda robótica, ya sea integrando una máquina de corte láser con un robot de manipulación o conectando un torno CNC a una estación automatizada de desbarbado, recuerde: la celda más segura no es la que tiene más protecciones, sino aquella cuya alineación con las normas se decidió *antes* de apretar el primer perno. Y cuando la preparación precisa de cantos forma parte de ese flujo de trabajo, elegir una solución diseñada para la integración, como nuestra Fresadora pesada de cantos, implica menos riesgos de interfaz y un camino más rápido hacia una automatización conforme.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje