




Equipos de soldadura con alimentación de alambre: cómo elegir el alimentador de alambre adecuado para aplicaciones MIG de acero dulce frente a aluminio
Equipos de soldadura con alimentación de alambre: cómo elegir el alimentador de alambre adecuado para aplicaciones MIG de acero dulce frente a aluminio
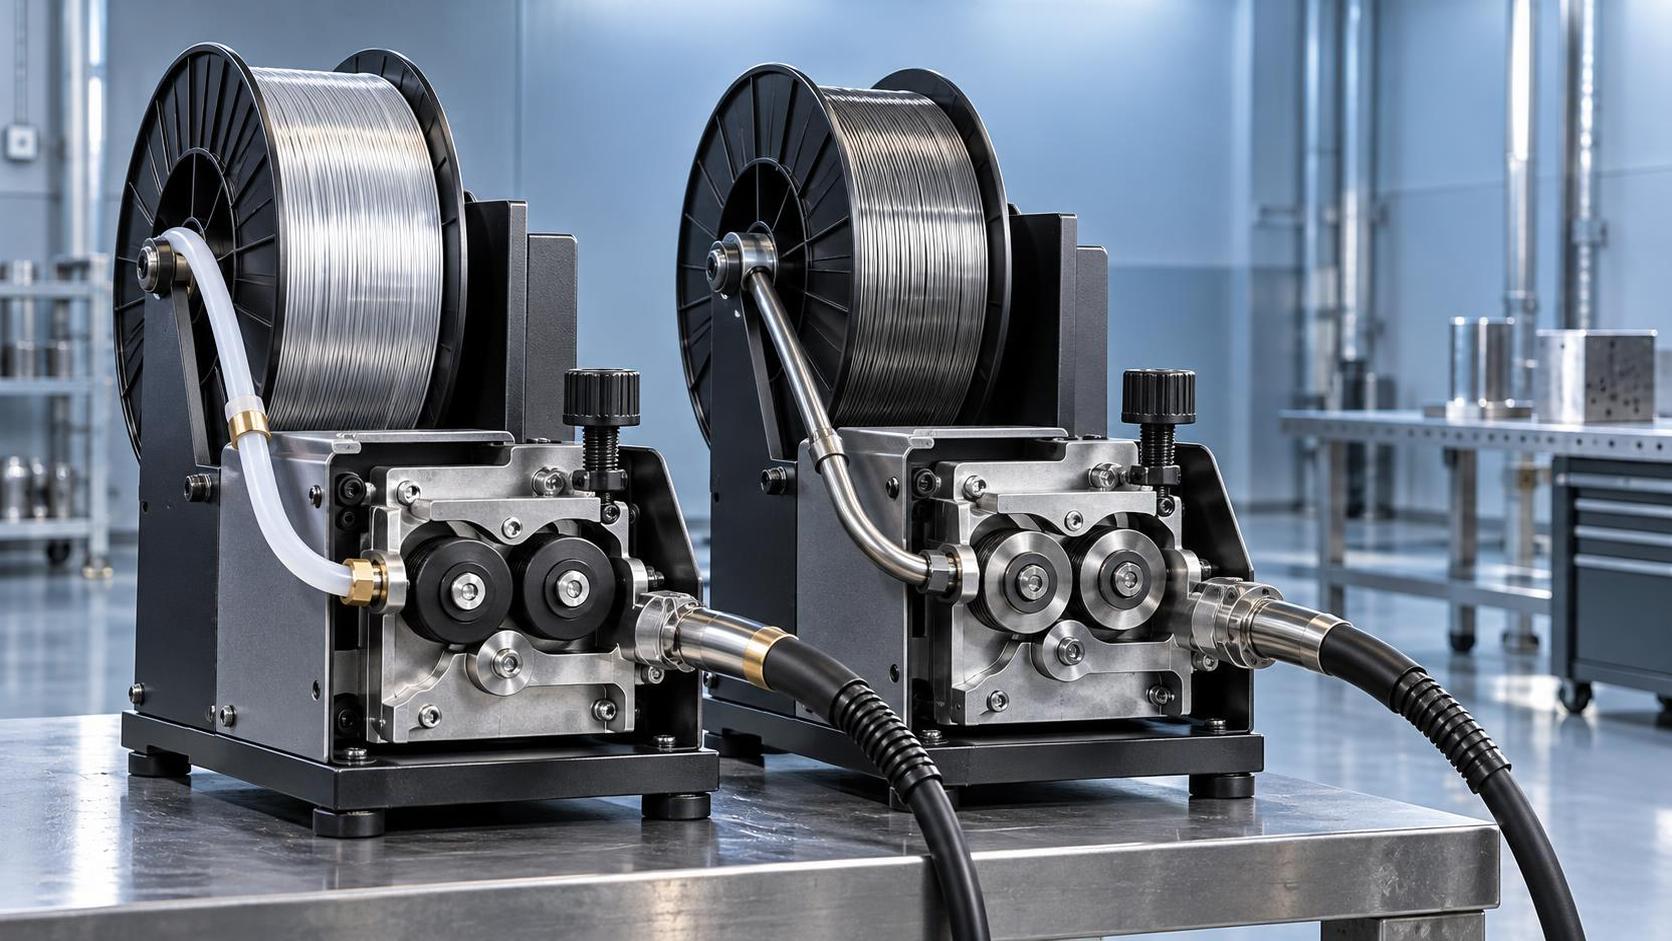
Por qué «un solo alimentador sirve para todo» es un mito costoso en la soldadura MIG
Si está evaluando alimentadores de alambre tanto para aplicaciones MIG de acero dulce como de aluminio, y especialmente si su taller trabaja con lotes de materiales mixtos, probablemente haya encontrado proveedores que ofrecen alimentadores «universales» o «para dos materiales». Suena eficiente. En la práctica, a menudo implica inicios de arco deficientes, alimentación de alambre inconsistente, mayor tiempo de inactividad debido a obstrucciones del revestimiento o deslizamiento de los rodillos de arrastre, y soldaduras que superan la inspección visual pero fallan las pruebas de tracción o doblado bajo carga de producción. El problema central no es la compatibilidad sobre el papel; es cómo la física específica de cada material —conductividad térmica, comportamiento de la capa de óxido y propiedades mecánicas del alambre— se traduce en el rendimiento real del alimentador.
Las dos realidades de los materiales que no puede ignorar
El acero dulce y el aluminio exigen una manipulación fundamentalmente diferente en la etapa de alimentación de alambre: no solo parámetros distintos, sino respuestas mecánicas diferentes:
- El acero dulce (ER70S-6, 0.035"–0.045") es rígido, tolerante y admite una contrapresión moderada. Se alimenta de forma fiable mediante rodillos de arrastre estándar de ranura en U con revestimientos de acero, incluso en distancias de empuje-tracción más largas, siempre que la tensión se ajuste de forma conservadora y el recorrido del revestimiento evite curvas pronunciadas.
- El aluminio (ER4043/5356, 0.030"–0.047") es blando, elástico y muy sensible a la fricción. Su capa de óxido aumenta la resistencia superficial, mientras que su bajo límite elástico hace que incluso una ligera desalineación o una presión excesiva de los rodillos de arrastre provoque deformación, virutas o «anidamiento de pájaro». El aluminio también requiere trayectos de revestimiento más cortos y lisos (idealmente <10 ft), revestimientos no metálicos (PTFE o nailon) y rodillos de arrastre especializados, normalmente de ranura en V o en U con inserciones de goma o Delrin, para sujetar sin aplastar.
No se trata de una preferencia, sino de transmisión de fuerza. Un alimentador optimizado para acero aplica demasiada fuerza de apriete y par de rotación para el alambre de aluminio, lo que provoca una velocidad de alimentación inconsistente y un comportamiento errático del arco. Por el contrario, un alimentador ajustado para aluminio carece de la reserva de par necesaria para alambres de acero más gruesos o arranques en frío después de cambiar la bobina.
Lo que realmente importa en la selección de alimentadores, no lo que destacan los folletos
Los evaluadores técnicos deben priorizar cuatro criterios funcionales, no categorías de marketing:
1. Geometría de los rodillos de arrastre y compatibilidad de materiales
Los rodillos de acero de ranura en U funcionan para el acero, pero marcarán o aplanarán el alambre de aluminio. Los rodillos de ranura en V con inserciones blandas proporcionan contacto conforme, reduciendo la deformación. Es fundamental que el rodillo pueda intercambiarse fácilmente *sin recalibrar la retroalimentación del motor*. Algunos alimentadores requieren reinicios de firmware o recalibración del par al cambiar los tipos de rodillo; evítelos. Busque sistemas de indexación mecánica en los que la posición del rodillo sea físicamente repetible dentro de ±0.1 mm.
2. Diseño del sistema de revestimiento
Un «revestimiento compatible» no es suficiente. Para el aluminio, el revestimiento debe estar completamente sellado en ambos extremos (sin transiciones metálicas expuestas), presentar una variación mínima del diámetro interno (<±0.002") y utilizar recubrimientos de baja fricción. Los revestimientos de acero, incluso los «clasificados para aluminio», a menudo tienen microrebabas de fabricación que enganchan el alambre blando. Los conductos revestidos de PTFE con superficies internas lisas y continuas reducen la resistencia hasta un 40% en comparación con los revestimientos de acero estándar, mejorando directamente la fiabilidad del arranque y la estabilidad de tensión.
3. Respuesta del motor y velocidad del bucle de retroalimentación
La menor masa térmica del aluminio hace que la tensión del arco fluctúe más rápidamente durante la transferencia por cortocircuito. Un alimentador con una respuesta lenta del bucle de corriente (>20 ms) no puede compensar con suficiente rapidez, lo que causa quemado de vuelta o porosidad al inicio de cada soldadura. Verifique la frecuencia de muestreo del controlador del motor: ≥1 kHz es el nivel básico; ≥2 kHz se recomienda para aplicaciones de aluminio MIG pulsado. Compruebe también si el alimentador utiliza detección de corriente en bucle cerrado (no solo estimación basada en tensión); esto afecta la repetibilidad entre distintos diámetros de bobina.
4. Manejo de bobinas y gestión de la tensión
Las bobinas de aluminio suelen ser de 10–15 lb (frente a 33–50 lb para el acero). Las bobinas más ligeras tienen menor inercia, por lo que los sistemas de freno del alimentador deben modular la tensión dinámicamente, no solo aplicar una presión fija de resorte. Un frenado excesivo causa estiramiento del alambre y vacilación en la alimentación; un frenado insuficiente provoca retroceso y enredos. Busque alimentadores con control de freno activo vinculado a la retroalimentación del par del motor, no frenos mecánicos pasivos.
Cuando la automatización integrada cambia la ecuación
En celdas semiautomatizadas, la elección del alimentador sigue siendo en gran medida una decisión independiente. Sin embargo, en líneas MIG robotizadas, especialmente aquellas que procesan materiales mixtos, el alimentador pasa a formar parte de un bucle de control estrechamente acoplado. La caída de tensión en tendidos de cable largos, las oscilaciones del alambre inducidas por el movimiento del robot y los cambios de parámetros activados por el programa someten a prueba la capacidad de respuesta del alimentador. En este caso, la consistencia importa más que la velocidad bruta.
Tomemos como ejemplo elRobot de manipulación multipropósito BR20iB-20: su repetibilidad de ±0.08 mm permite un posicionamiento preciso de la antorcha, pero solo si la velocidad de alimentación del alambre coincide con la velocidad de avance programada dentro de ±1.5%. Un alimentador con una rampa de aceleración lenta o un retraso de arranque inconsistente perjudicará esa precisión, independientemente de la exactitud del robot. En estas configuraciones, los alimentadores con interfaces CANopen o EtherNet/IP integradas (no solo analógicas de 0–10 V) permiten la sincronización en tiempo real con los controladores de movimiento del robot, reduciendo la latencia entre el comando de trayectoria y el suministro de alambre.
Lista de verificación práctica antes de la compra
No se base únicamente en las hojas de especificaciones. Pruebe en condiciones que coincidan con su flujo de trabajo real:
- Realice 3 soldaduras consecutivas de 10 minutos en placa de aluminio de 1/4" utilizando ER4043 de 0.035": compruebe que los inicios de arco sean consistentes, que no haya atascos y el estado de la punta del alambre después de soldar (sin formación de hongo ni aplanamiento).
- Cambie a ER70S-6 de 0.045" en acero de 3/8", con la misma preparación de junta. Supervise las vacilaciones de alimentación durante cambios rápidos de dirección (por ejemplo, patrones de oscilación) y mida la variación de tensión en un segmento de 5 segundos.
- Cambie las bobinas a mitad del turno: mida cuánto tiempo tarda en restablecerse una alimentación estable a amperaje completo. Si >90 segundos, considere funciones de calibración automática de tensión.
- Verifique el procedimiento de sustitución del revestimiento: ¿puede realizarse en <5 minutos sin desmontar toda la trayectoria del alambre? De no ser así, tenga en cuenta el tiempo de mantenimiento programado, no solo el tiempo de actividad.
No existe una solución «universal», pero sí un camino claro hacia adelante
No existe un único alimentador de alambre que ofrezca un rendimiento igual en acero dulce y aluminio sin compromisos. El enfoque adecuado depende de su realidad operativa:
- Los talleres con alta variedad y bajo volumen se benefician de alimentadores dedicados para cada material, combinados con soportes de montaje de cambio rápido, en lugar de una unidad «flexible» que rinda deficientemente con ambos.
- Las líneas robotizadas que procesan ambos materiales deben tratar el alimentador como parte del ecosistema periférico del robot. Priorice la compatibilidad de interfaces, el control en bucle cerrado y los tiempos de respuesta documentados por encima de la velocidad máxima de alimentación.
- Las nuevas instalaciones deben presupuestar módulos de alimentación independientes (por ejemplo, empuje-tracción para aluminio y accionamiento directo para acero) en lugar de adaptarlos posteriormente; las limitaciones de cableado, apantallamiento y espacio se vuelven prohibitivas una vez que la celda se pone en servicio.
En última instancia, la calidad de alimentación del alambre no es un coste de consumible: es una variable fundamental para la integridad de la soldadura, la eficiencia del operario y la reducción de desperdicios. Elegir según la física de los materiales, y no según las afirmaciones de catálogo, reduce el tiempo de resolución de problemas, mejora el rendimiento a la primera pasada y prolonga la vida útil de los consumibles. Ahí es donde la evaluación técnica ofrece resultados: no en la hoja de especificaciones, sino en el cordón de soldadura.
buscar
Productos recomendados
 Robot de soldadura tipo voladizo de 9 ejesRobot de soldadura tipo voladizo de 9 ejes para grandes piezas de acero, con seguimiento automático, importación 3D y automatización eficiente de soldadura CNC.

 Máquina de corte láser de fibra CNC para tubos1.Introducción a la máquina de corte láser de fibra CNC para tubos:
La máquina de corte láser enfoca, mediante el sistema de trayectoria óptica, el haz láser emitido por la fuente láser en un haz láser de alta densidad de potencia. Este haz láser se dirige a la superficie de la pieza de trabajo, haciendo que alcance el punto de fusión o de ebullición. Al mismo tiempo, el gas a alta presión coaxial con el haz láser expulsa el metal fundido o vaporizado. Biselado y fresado de bordes para tanques pesadosEsta serie de máquinas de biselado y fresado de bordes para tanques pesados es una solución especializada y de alta eficiencia diseñada para biselar grandes tanques de almacenamiento, recipientes a presión y componentes estructurales pesados. El bastidor principal cuenta con una estructura soldada integrada, seguida de un recocido de alivio de tensiones a alta temperatura, que elimina eficazmente las tensiones internas para garantizar la estabilidad dimensional a largo plazo y evitar deformaciones. La máquina combina un diseño de alta rigidez con tecnología de control avanzada, diseñada específicamente para afrontar los desafíos de placas extragruesas y piezas de trabajo de gran tamaño.
- Fresadora de bordes no estándar sin viga de presiónEn la industria de fabricación de equipos pesados, la eficiencia y la precisión del proceso de biselado de placas determinan directamente la calidad de la soldadura posterior y los plazos generales de producción. Para afrontar desafíos de procesamiento cada vez más exigentes, presentamos con orgullo la fresadora de bordes biselados no estándar de la serie XBN (sin viga de presión). Desarrollada por nuestra empresa a partir de una investigación exhaustiva de equipos similares nacionales e internacionales, esta máquina representa una solución de fresado de nueva generación y alta eficiencia, diseñada específicamente para placas extragruesas, piezas no estándar y condiciones de trabajo complejas. Superando las limitaciones del cepillado tradicional o del corte por llama, utiliza tecnología de fresado de alta velocidad para lograr un salto cualitativo tanto en eficiencia como en precisión de procesamiento.
- Máquina CNC de punzonado y marcado para placas de aceroModelos: YK-PP103 / YK-PPR103 / YK-PP104 / YK-PPR104
Esta serie es una máquina CNC especializada de punzonado y marcado, diseñada principalmente para el procesamiento de placas de acero en la industria de torres de acero. También es adecuada para aplicaciones de punzonado y marcado en diversos otros sectores industriales. - Robot industrial de soldadura MlG de 6 ejes con envergadura de brazo de 2000mmEste robot de soldadura está diseñado para una soldadura por arco fiable en entornos de producción exigentes, con un largo alcance, repetibilidad estable e instalación flexible.







Envíenos un mensaje